
编程指南
本文档介绍 RobomationLAB(Robomation 实验室)—— 由 Robomation 开发的「面向机器人动作流服务的执行引擎及集成创作环境」之一,一个用于机器人编程教育的平台。
按下面的顺序提供详细说明:
- RobomationLAB 的主要特点
- RobomationLAB 的机器人编程方式
- RobomationLAB 的机器人编程基本语法体系
目录
RobomationLAB 机器人编程教育平台
1-1) 机器人编程程序
1-2) 积木 ↔ Python 实时双向转换
1-3) 编程程序的主要特点
1-4) 实时机器人控制方式RobomationLAB 的机器人编程方式
2-1) 顺序执行与并行执行
2-2) setup 函数
2-3) loop 函数RobomationLAB 的机器人编程基本语法体系
3-1) 导入 robomation 包
3-2) 创建机器人实例
3-3) 机器人控制方法
3-4) 读取传感器和状态
3-5) 检测事件
3-6) 等待动作完成 (wait)
3-7) 实用函数 (Utils)
RobomationLAB 机器人编程教育平台
RobomationLAB 是一个为 AI 机器人 SW 教育 优化的平台,
为面向小学生和初中生的机器人编程教育提供基于 Chrome 浏览器的集成创作环境。
RobomationLAB 提供 积木编程、脚本编程 等多种方式的机器人编程教育程序。
不仅可以学习编程的理论,还可以用 Robomation 的产品实际地移动和控制机器人,
提供同时学习编程和机器人的机会。
机器人编程程序
Block Composer (积木编排器)
Block Composer 是通过积木编程简单快速地控制本公司机器人、学习机器人控制基础的工具。
为实体计算优化的创作环境
采用积木的 Drag&Drop 方式,初学者也能轻松编程
从基本概念开始,提供没有语法错误的学习环境
自动转换为 Python 脚本代码
为每种机器人提供带有预设功能的积木面板和各种体验示例
通过运行代码可以实时确认结果
通过组合积木提升解决问题的能力和创造力
通过基于 AI 的脚本代码分析提供优化的反馈
Script Composer (脚本编排器)
Script Composer 是通过 Python 编程简单快速地控制本公司机器人、学习 Python 语法和机器人编程基础的工具。
提供 Python 编辑器
提供各语言的代码自动补全和代码插入功能
为每种机器人提供各种体验示例代码
通过运行代码可以实时确认结果
通过基于 AI 的脚本代码分析提供优化的反馈
编程程序的主要特点
RobomationLAB 提供的机器人编程程序的主要特点如下。
- 基于 Chrome 浏览器,不受 OS(操作系统)的限制
- 基于 Web Serial 通信,通过 USB 适配器直接控制机器人硬件
- 支持多机器人同时控制 - 机器人的种类和数量不受限制
- 保存文件时,成果物会转换为 JSON 文本文件保存
实时机器人控制方式
RobomationLAB 提供的机器人编程程序通过下面的过程实时控制机器人。
- 通过积木编程或脚本编程, 编写设置用于控制机器人的 Effector, Command 对象的值, 或者利用机器人的 Sensor 值和 Event 发生的代码。
- 运行代码。
- 通过 Web Serial 通信从机器人接收包含 Sensor 和 Event 数据的数据包, 并反映到机器人的 Device 对象中。
- 实时解释代码, 覆写 Effector, Command 对象的数据,或者读取 Sensor, Event 对象的值。
- 生成反映了机器人 Device 对象数据的数据包, 通过 Web Serial 通信发送到机器人,确认机器人是否实际动作。
- 代码运行期间,每约 10 ~ 20ms 重复执行 3 ~ 5 的过程。
积木 ↔ Python 实时双向转换
RobomationLAB 同时提供积木编程编辑器和 Python 编程编辑器,两个编辑器实时双向同步。
- 在积木编程编辑器中添加、修改、删除积木时,这些改动会实时反映到 Python 代码中。
- 反过来,在 Python 编程编辑器中修改代码时,这些改动会实时反映到积木中。
由于积木和 Python 代码 1 对 1 对应并双向转换,
可以先用积木快速搭出整体结构再用 Python 打磨细节代码,或者对照积木学习 Python 语法,
实现在积木编程和脚本编程之间往来的有机编程。
不过,Python → 积木的转换只对能用积木表示的代码进行。
(语法错误或无法转换为积木的代码可能无法切换。
详情请参阅 编程规则 文档。)
RobomationLAB 的机器人编程方式
顺序执行与并行执行
机器人编程的方式有顺序执行方式和并行执行方式。
顺序执行是一个动作结束后再执行下一个动作的方式,适合编写简单的行为。
例如,想让机器人向前移动之后停下来点亮 LED,就需要能按顺序排列各动作对应的代码并按时间顺序执行,也就是需要顺序执行方式。
并行执行是同时执行多个动作的方式,编写更复杂、更高级的行为时需要它。
例如,想实现双足机器人走路的动作,必须同时移动机器人的脚和腿才能行走,因此需要并行执行方式的编程。
RobomationLAB 提供的机器人编程程序,
以类似 Arduino 硬件开发环境的 setup / loop 代码结构为基础,同时支持顺序执行方式和并行执行方式。
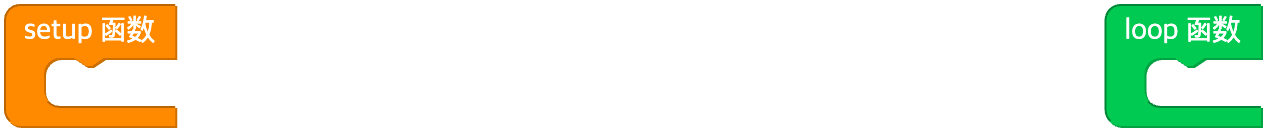
首次打开 Block Composer 时,工作空间中会显示下面这样两个空的函数积木,
「setup 函数」积木表示 setup 函数,「loop 函数」积木表示 loop 函数。
积木会实时转换为 Python 代码,
代码具有下面这样的基本结构。
# Python 代码的基本结构
from robomation import *

# 在此处放置仅运行一次的初始化代码:
def setup():
    pass

# 在此处放置重复运行的控制代码:
def loop():
    pass
要控制机器人,需要在代码最上方放置
from robomation import *,并把要使用的机器人声明为实例。(例:hamster_s = HamsterS(0))
setup 函数
setup 函数在「运行代码」的那一刻只执行一次。
在 setup 函数中主要编写初始化变量,或者初始化机器人的模式、功能等的代码。
例如,控制靠轮子移动的机器人时,可以在 setup 函数中设置轮子的初始速度。
如果函数中需要延时,使用 Utils.wait(...) 函数就可以编写仿佛同步方式那样按时间顺序动作的代码。Utils.wait(...) 会等待指定的时间(秒)之后再执行下一段代码,因此会在既定的时间或动作之后醒来,继续执行下一段代码。
利用这个功能,不仅可以做简单的顺序执行,还可以与承担并行执行的 loop 函数配合,实现强大的机器人编程。
下面是编写 HamsterS 机器人前进 1 秒后后退 1 秒的代码的例子。
如果在并行执行方式的 loop 函数中实现上面的动作,时间计算和控制代码会混在一起,代码变得非常复杂。
相反,在 setup 函数中使用 Utils.wait 延时函数,就可以编写仿佛同步方式那样按时间顺序动作的代码。
( 关于 Utils.wait 函数,会在后面的 实用函数 (Utils) 中再次说明。 )
示例代码 (Python)
from robomation import *

hamster_s = HamsterS(0)

# 在此处放置仅运行一次的初始化代码:
def setup():
    # 把两侧的轮速度设为 50,向前移动
    hamster_s.set_wheel_speed('both', 50)
    Utils.wait(1)   # 等待 1 秒
    # 把两侧的轮速度设为 -50,向后移动
    hamster_s.set_wheel_speed('both', -50)
    Utils.wait(1)   # 等待 1 秒
    hamster_s.stop()

# 在此处放置重复运行的控制代码:
def loop():
    pass
( 关于机器人实例和方法的语法,会在后面的 RobomationLAB 的机器人编程基本语法体系 中再次说明。 )
loop 函数
loop 函数支持并行执行,在代码运行期间每约 10ms 重复执行一次。
在 loop 函数中主要编写反复设置变量的值,或者检测并处理机器人特定事件的代码。
下面是编写随时间改变 HamsterS 机器人轮速度和 LED 颜色的代码的例子。
( 在函数中修改 setup / loop 函数外声明的变量时,要用 global 关键字声明。 )
from robomation import *

hamster_s = HamsterS(0)
frame = 0

# 在此处放置仅运行一次的初始化代码:
def setup():
    global frame
    frame = 0

# 在此处放置重复运行的控制代码:
def loop():
    global frame
    frame += 1  # 每次调用 loop 函数时,把 frame 变量的值加 1

    # 利用变化后的 frame 值,设置两侧的轮速度和两侧 LED 的 RGB 值
    hamster_s.set_wheel_speed('both', frame % 100)
    hamster_s.set_led_color('left', frame % 256, 0, 0)
    hamster_s.set_led_color('right', 0, 0, frame % 256)
( 关于机器人实例和方法的语法,会在后面的 RobomationLAB 的机器人编程基本语法体系 中再次说明。 )
下面是编写轻敲 HamsterS 机器人机身发生 Tap 动作时,把 LED 点亮为红色的代码的例子。
from robomation import *

hamster_s = HamsterS(0)

# 在此处放置仅运行一次的初始化代码:
def setup():
    pass

# 在此处放置重复运行的控制代码:
def loop():
    # Tap 动作发生的那一刻,检测到事件
    if hamster_s.tap():               # 检测到事件时为 True
        hamster_s.set_led_color('both', 'red')   # 把两侧的 LED 点亮为红色
    else:
        hamster_s.turn_off('both')               # 关闭两侧的 LED
( 关于检测事件(tap()) 等语法,会在后面的 RobomationLAB 的机器人编程基本语法体系 中再次说明。 )
RobomationLAB 的机器人编程基本语法体系
在 RobomationLAB 提供的机器人编程程序中编写代码时应遵守的基本语法体系如下。
机器人的控制通过 robomation Python 包进行,
先把机器人做成实例,然后以调用该实例方法的方式编写代码。
导入 robomation 包
要使用控制机器人所需的类(机器人)和实用工具(Utils),需要在代码最上方包含下面这一行。
from robomation import *创建机器人实例
把要使用的机器人声明为实例。
类名表示机器人的种类,括号中的数字表示实例的索引(从 0 开始)。
hamster_s = HamsterS(0) # 1 台 HamsterS各机器人的类名和默认变量名如下。
| 机器人 | 类名 | 默认变量名 |
|---|---|---|
| HamsterS | HamsterS | hamster_s |
| Hamster | Hamster | hamster |
| Piobot | Pio | pio |
| Turtle | Turtle | turtle |
| Beagle | Beagle | beagle |
| RaccoonBot | RaccoonBot | raccoon |
| Cheese Stick | CheeseStick | cheesestick |
使用同一种机器人的多台时,把索引按 0, 1, 2 … 递增来声明。
hamster_s = HamsterS(0)
hamster_s_1 = HamsterS(1)
机器人控制方法
控制机器人时,调用实例的方法。
方法执行机器人的动作,例如设置轮速度、移动、LED、声音等。
hamster_s.set_wheel_speed('both', 50)    # 设置两侧的轮速度
hamster_s.move_distance(10, 'cm')        # 向前移动 10cm
hamster_s.set_led_color('both', 'red')   # 把两侧的 LED 设为红色
各机器人可用的方法列表和参数,请参阅各机器人的文档(「HamsterS」等)。
读取传感器和状态
读取传感器的值或机器人的状态时也调用方法,方法会返回该值。
left = hamster_s.floor('left')        # 读取左侧地面传感器的值
dist = hamster_s.proximity('right')   # 读取右侧接近传感器的值
检测事件
因状态变化或环境变化而发生的事件,通过对应的事件方法
在事件发生的那一刻返回 True 的方式来检测。
if hamster_s.tap():        # 敲击(Tap)事件发生的那一刻为 True
    hamster_s.set_led_color('both', 'red')
等待动作完成 (wait)
像移动、旋转、播放声音那样完成需要时间的方法,都有 wait 参数。
wait=True(默认值): 等到动作完成后再执行下一段代码。wait=False: 开始动作后立即继续执行下一段代码。
hamster_s.move_distance(10, 'cm', wait=True)    # 等到移动结束
hamster_s.move_distance(10, 'cm', wait=False)   # 开始移动后立即执行下一段代码
实用函数 (Utils)
延时、播放声音、输出日志、颜色等与机器人种类无关的共通功能,通过 Utils 类的方法使用。
Utils.wait(1)              # 等待 1 秒
Utils.speak('你好')         # 播放文本语音(TTS)
Utils.log(0, '', '')       # 输出控制台日志