
Koodausopas
Tämä dokumentti kertoo RobomationLABista, robottikoodauksen opetusalustasta, joka on osa Robomationin kehittämää 'robottiliikkeiden suoratoistopalvelun suoritusmoottoria ja integroitua kehitysympäristöä'.
Kuvaus edetään tässä järjestyksessä:
- RobomationLABin tärkeimmät ominaisuudet
- Näin ohjelmoit robotteja RobomationLABissa
- Robottikoodauksen perussyntaksi RobomationLABissa
Sisällysluettelo
RobomationLAB — robottikoodauksen opetusalusta
1-1) Robottikoodauksen ohjelmat
1-2) Lohkojen ja Pythonin kaksisuuntainen muunnos reaaliajassa
1-3) Koodausohjelmien tärkeimmät ominaisuudet
1-4) Robotin ohjaus reaaliajassaNäin ohjelmoit robotteja RobomationLABissa
2-1) Peräkkäinen ja rinnakkainen suoritus
2-2) Funktio setup
2-3) Funktio loopRobottikoodauksen perussyntaksi RobomationLABissa
3-1) robomation-paketin tuominen
3-2) Robotti-instanssin luominen
3-3) Robotin ohjausmetodit
3-4) Anturien ja tilan lukeminen
3-5) Tapahtumien havaitseminen
3-6) Valmistumisen odottaminen (wait)
3-7) Apufunktiot (Utils)
RobomationLAB — robottikoodauksen opetusalusta
RobomationLAB on alusta, joka on optimoitu tekoälyrobotiikan ja ohjelmiston opetukseen,
ja se tarjoaa Chrome-selaimessa toimivan integroidun kehitysympäristön robottikoodauksen opetukseen perus- ja yläkoululaisille.
RobomationLAB tarjoaa robottikoodauksen opetusohjelmia monella tavalla, muun muassa lohkokoodauksena ja skriptikoodauksena.
Et opi vain koodauksen teoriaa, vaan saat myös tilaisuuden oppia koodausta ja robotteja samaan aikaan,
kun liikutat Robomationin tuotteita ja ohjaat niitä oikeasti.
Robottikoodauksen ohjelmat
Block Composer
Block Composer on työkalu, jolla ohjaat Robomationin robotteja nopeasti ja helposti lohkokoodauksella ja opit robotin ohjauksen perusteet.
Kehitysympäristö, joka on optimoitu fyysiseen tietojenkäsittelyyn
Lohkojen veto ja pudotus tekee koodauksesta helppoa myös aloittelijalle
Oppimisympäristö ilman syntaksivirheitä aina peruskäsitteistä lähtien
Automaattinen muunnos Python-skriptikoodiksi
Jokaiselle robotille valmiit lohkokokoelmat sekä monia kokeiltavia esimerkkejä
Tulos näkyy reaaliajassa, kun koodi suoritetaan
Lohkojen yhdistely kehittää ongelmanratkaisukykyä ja luovuutta
Tekoälypohjainen skriptikoodin analyysi antaa räätälöityä palautetta
Script Composer
Script Composer on työkalu, jolla ohjaat Robomationin robotteja nopeasti ja helposti Python-koodauksella ja opit Python-syntaksin ja robottikoodauksen perusteet.
Python-editori
Automaattinen koodin täydennys ja koodin lisääminen kielen mukaan
Jokaiselle robotille monia kokeiltavia esimerkkikoodeja
Tulos näkyy reaaliajassa, kun koodi suoritetaan
Tekoälypohjainen skriptikoodin analyysi antaa räätälöityä palautetta
Koodausohjelmien tärkeimmät ominaisuudet
RobomationLABin robottikoodauksen ohjelmilla on nämä tärkeimmät ominaisuudet.
- Ne toimivat Chrome-selaimessa, joten ne eivät ole sidottuja tiettyyn käyttöjärjestelmään
- Ne ohjaavat robotin laitteistoa suoraan USB-sovittimen kautta Web Serial -tiedonsiirrolla
- Ne tukevat useiden robottien ohjaamista samaan aikaan — robottien tyyppiä ja määrää ei ole rajoitettu
- Kun tallennat tiedoston, tulos muunnetaan JSON-tekstitiedostoksi
Robotin ohjaus reaaliajassa
RobomationLABin robottikoodauksen ohjelmat ohjaavat robottia reaaliajassa tämän kulun mukaan.
- Kirjoitat lohkokoodauksella tai skriptikoodauksella koodia, joka asettaa arvoja robotin Effector- ja Command-objekteille tai käyttää robotin Sensor-arvoja ja syntyviä tapahtumia (Event).
- Suoritat koodin.
- Web Serial -tiedonsiirron kautta robotilta vastaanotetaan paketteja, joissa on Sensor- ja Event-tietoja, ja ne siirretään robotin Device-objektiin.
- Koodi tulkitaan reaaliajassa, ja tietoja kirjoitetaan Effector- ja Command-objekteihin tai luetaan Sensor- ja Event-objektien arvoja.
- Robotin Device-objektin tiedoista muodostetaan paketti, ja paketti lähetetään robotille Web Serial -tiedonsiirron kautta, jotta näet robotin todella liikkuvan.
- Niin kauan kuin koodi on käynnissä, vaiheet 3, 4 ja 5 toistuvat noin 10-20 ms:n välein.
Lohkojen ja Pythonin kaksisuuntainen muunnos reaaliajassa
RobomationLABissa on sekä lohkokoodauksen editori että Python-koodauksen editori, ja nämä kaksi editoria synkronoidaan molempiin suuntiin reaaliajassa.
- Kun lisäät, muutat tai poistat lohkoja lohkokoodauksen editorissa, muutos näkyy Python-koodissa reaaliajassa.
- Kun taas muokkaat koodia Python-koodauksen editorissa, muutos näkyy lohkoissa reaaliajassa.
Koska lohkot ja Python-koodi vastaavat toisiaan yksi yhteen ja muuntuvat molempiin suuntiin,
voit koodata joustavasti lohkokoodauksen ja skriptikoodauksen välillä: voit rakentaa koko rakenteen nopeasti lohkoilla ja hienosäätää yksityiskohdat Pythonilla
tai opetella Python-syntaksia vertaamalla sitä lohkoihin.
Muunnos Pythonista lohkoiksi tehdään kuitenkin vain sellaiselle koodille, joka voidaan esittää lohkoina.
(Jos syntaksi on virheellinen tai koodia ei voi muuntaa lohkoiksi, vaihto ei ehkä onnistu.
Lisätietoja löydät dokumentista Koodaussäännöt.)
Näin ohjelmoit robotteja RobomationLABissa
Peräkkäinen ja rinnakkainen suoritus
Robotteja voi ohjelmoida kahdella tavalla: peräkkäisenä suorituksena ja rinnakkaisena suorituksena.
Peräkkäisessä suorituksessa seuraava toiminto tehdään vasta, kun edellinen on valmis, ja se sopii hyvin yksinkertaisen käyttäytymisen koodaamiseen.
Jos haluat esimerkiksi, että robotti ajaa eteenpäin ja sitten pysähtyy ja sytyttää LEDin, peräkkäisen suorituksen on oltava mahdollista, jotta voit asettaa kunkin toiminnon koodin järjestykseen ja suorittaa sen aikajärjestyksessä.
Rinnakkaisessa suorituksessa useita toimintoja tehdään samaan aikaan, ja sitä tarvitaan monimutkaisemman ja kehittyneemmän käyttäytymisen ohjelmointiin.
Jos haluat esimerkiksi saada kaksijalkaisen robotin kävelemään, sinun on osattava koodata rinnakkaisella suorituksella, sillä robotti voi kävellä vain, kun sen jalat ja sääret liikkuvat samaan aikaan.
RobomationLABin robottikoodauksen ohjelmat
perustuvat setup/loop-rakenteeseen, joka muistuttaa Arduinon laitteistokehitysympäristöä, ja ne tukevat sekä peräkkäistä että rinnakkaista suoritusta.
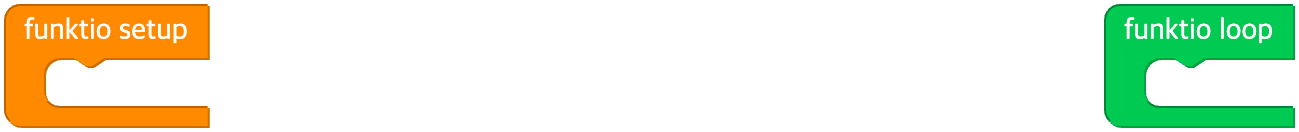
Kun avaat Block Composerin ensimmäisen kerran, työtilassa näkyy kaksi tyhjää funktiolohkoa.
Lohko 'funktio setup' vastaa funktiota setup, ja lohko 'funktio loop' vastaa funktiota loop.
Lohkot muunnetaan Python-koodiksi reaaliajassa,
ja koodilla on tämä perusrakenne.
# Python-koodin perusrakenne
from robomation import *

# lisää tähän alustuskoodi, joka suoritetaan kerran:
def setup():
    pass

# lisää tähän ohjauskoodi, jota suoritetaan toistuvasti:
def loop():
    pass
Robotin ohjaamiseksi kirjoitat
from robomation import *koodin alkuun ja esittelet käytettävän robotin instanssina. (esim.hamster_s = HamsterS(0))
Funktio setup
Funktio setup suoritetaan vain yhden ainoan kerran, sillä hetkellä kun suoritat koodin.
Funktiossa setup kirjoitat pääasiassa koodia, joka alustaa muuttujat tai robotin tilan ja toiminnot.
Kun esimerkiksi ohjaat pyörillä liikkuvaa robottia, voit asettaa pyörien alkunopeuden funktiossa setup.
Jos tarvitset viivettä funktion sisällä, voit käyttää funktiota Utils.wait(...) ja kirjoittaa koodia, joka etenee aikajärjestyksessä lähes kuin synkronisesti.Utils.wait(...) odottaa määrittämäsi sekuntimäärän ja suorittaa sitten seuraavan koodin, joten koodi herää tietyn ajan tai toiminnon jälkeen ja jatkaa.
Tämän avulla voit tehdä yksinkertaisen peräkkäisen suorituksen lisäksi tehokasta robottiohjelmointia yhdessä funktion loop kanssa, joka hoitaa rinnakkaisen suorituksen.
Alla on esimerkki koodista, jossa robotti HamsterS ajaa 1 sekunnin eteenpäin ja sitten 1 sekunnin taaksepäin.
Jos teet saman rinnakkaisesti toimivan funktion loop sisällä, koodista tulee hyvin sekavaa, koska ajanlaskenta ja ohjaus sekoittuvat.
Kun taas käytät viivefunktiota Utils.wait funktion setup sisällä, voit kirjoittaa koodia, joka etenee aikajärjestyksessä lähes kuin synkronisesti.
( Funktio Utils.wait esitellään myöhemmin uudelleen kohdassa Apufunktiot (Utils). )
Esimerkkikoodi (Python)
from robomation import *

hamster_s = HamsterS(0)

# lisää tähän alustuskoodi, joka suoritetaan kerran:
def setup():
    # aseta molempien pyörien nopeudeksi 50, jolloin robotti ajaa eteenpäin
    hamster_s.set_wheel_speed('both', 50)
    Utils.wait(1)   # odota 1 sekunti
    # aseta molempien pyörien nopeudeksi -50, jolloin robotti ajaa taaksepäin
    hamster_s.set_wheel_speed('both', -50)
    Utils.wait(1)   # odota 1 sekunti
    hamster_s.stop()

# lisää tähän ohjauskoodi, jota suoritetaan toistuvasti:
def loop():
    pass
( Robotti-instanssien ja metodien syntaksi esitellään myöhemmin uudelleen kohdassa Robottikoodauksen perussyntaksi RobomationLABissa. )
Funktio loop
Funktio loop tukee rinnakkaista suoritusta ja toistuu noin 10 ms:n välein niin kauan kuin koodi on käynnissä.
Funktiossa loop kirjoitat pääasiassa koodia, joka asettaa muuttujien arvoja toistuvasti tai havaitsee ja käsittelee robotin tiettyjä tapahtumia.
Alla on esimerkki koodista, jossa robotin HamsterS pyörän nopeus ja LEDin väri muuttuvat ajan myötä.
( Kun haluat muuttaa funktioiden setup ja loop ulkopuolella esiteltyä muuttujaa funktion sisällä, esittele se avainsanalla global. )
from robomation import *

hamster_s = HamsterS(0)
frame = 0

# lisää tähän alustuskoodi, joka suoritetaan kerran:
def setup():
    global frame
    frame = 0

# lisää tähän ohjauskoodi, jota suoritetaan toistuvasti:
def loop():
    global frame
    frame += 1  # kasvata muuttujan frame arvoa yhdellä joka kerta, kun funktiota loop kutsutaan

    # käytä muuttunutta frame-arvoa molempien pyörien nopeuden ja molempien LEDien RGB-arvon asettamiseen
    hamster_s.set_wheel_speed('both', frame % 100)
    hamster_s.set_led_color('left', frame % 256, 0, 0)
    hamster_s.set_led_color('right', 0, 0, frame % 256)
( Robotti-instanssien ja metodien syntaksi esitellään myöhemmin uudelleen kohdassa Robottikoodauksen perussyntaksi RobomationLABissa. )
Alla on esimerkki koodista, joka sytyttää LEDin punaiseksi, kun robotin HamsterS runkoa naputetaan kevyesti.
from robomation import *

hamster_s = HamsterS(0)

# lisää tähän alustuskoodi, joka suoritetaan kerran:
def setup():
    pass

# lisää tähän ohjauskoodi, jota suoritetaan toistuvasti:
def loop():
    # sillä hetkellä kun naputetaan, tapahtuma havaitaan
    if hamster_s.tap():               # True, kun tapahtuma havaitaan
        hamster_s.set_led_color('both', 'red')   # sytytä molemmat LEDit punaiseksi
    else:
        hamster_s.turn_off('both')               # sammuta molemmat LEDit
( Tapahtumien havaitsemisen (tap()) ja muun syntaksi esitellään myöhemmin uudelleen kohdassa Robottikoodauksen perussyntaksi RobomationLABissa. )
Robottikoodauksen perussyntaksi RobomationLABissa
Kun kirjoitat koodia RobomationLABin robottikoodauksen ohjelmissa, noudata tätä perussyntaksia.
Robottia ohjataan Python-paketin robomation kautta,
ja kirjoitat koodin luomalla robotista instanssin ja kutsumalla sitten instanssin metodeja.
robomation-paketin tuominen
Jotta voit käyttää robotin ohjaamiseen tarvittavia luokkia (robotteja) ja apufunktioita (Utils), koodin alussa on oltava tämä yksi rivi.
from robomation import *Robotti-instanssin luominen
Esittele käytettävä robotti instanssina.
Luokan nimi kertoo robotin tyypin, ja suluissa oleva luku on instanssin indeksi (se alkaa nollasta).
hamster_s = HamsterS(0) # yksi HamsterSKunkin robotin luokan nimi ja oletusmuuttujan nimi ovat nämä.
| Robotti | Luokan nimi | Oletusmuuttujan nimi |
|---|---|---|
| HamsterS | HamsterS | hamster_s |
| Hamster | Hamster | hamster |
| Piobot | Pio | pio |
| Turtle | Turtle | turtle |
| Beagle | Beagle | beagle |
| RaccoonBot | RaccoonBot | raccoon |
| Cheese Stick | CheeseStick | cheesestick |
Jos käytät useita samantyyppisiä robotteja, esittele ne indekseillä 0, 1, 2 …
hamster_s = HamsterS(0)
hamster_s_1 = HamsterS(1)
Robotin ohjausmetodit
Ohjaat robottia kutsumalla instanssin metodeja.
Metodit tekevät robotin toiminnot: asettavat pyörän nopeuden, ajavat, ohjaavat LEDejä, ääntä ja muuta.
hamster_s.set_wheel_speed('both', 50)    # aseta molempien pyörien nopeus
hamster_s.move_distance(10, 'cm')        # aja 10 cm eteenpäin
hamster_s.set_led_color('both', 'red')   # sytytä molemmat LEDit punaiseksi
Kunkin robotin metodien ja parametrien luettelo löytyy robotin omasta dokumentista ('HamsterS' ja muut).
Anturien ja tilan lukeminen
Myös anturien arvot ja robotin tilan luet kutsumalla metodia, ja metodi palauttaa arvon.
left = hamster_s.floor('left')        # lue vasemman lattia-anturin arvo
dist = hamster_s.proximity('right')   # lue oikean läheisyysanturin arvo
Tapahtumien havaitseminen
Tapahtumat, jotka syntyvät robotin tilan tai ympäristön muutoksista, havaitaan siten,
että kyseinen tapahtumametodi palauttaa True sillä hetkellä, kun tapahtuma syntyy.
if hamster_s.tap():        # True sillä hetkellä, kun naputetaan (Tap)
    hamster_s.set_led_color('both', 'red')
Valmistumisen odottaminen (wait)
Metodeilla, joiden valmistuminen kestää — kuten ajaminen, kääntyminen ja äänen toistaminen — on parametri wait.
wait=True(oletus): odottaa, kunnes toiminto on valmis, ja suorittaa sitten seuraavan koodin.wait=False: aloittaa toiminnon ja jatkaa heti seuraavaan koodiin.
hamster_s.move_distance(10, 'cm', wait=True)    # odottaa, kunnes ajo on valmis
hamster_s.move_distance(10, 'cm', wait=False)   # aloittaa ajon ja suorittaa heti seuraavan koodin
Apufunktiot (Utils)
Yhteiset toiminnot, jotka eivät riipu robotin tyypistä — viive, äänen toistaminen, lokitulostus, värit ja muut — käytät luokan Utils metodien kautta.
Utils.wait(1)              # odota 1 sekunti
Utils.speak('Hei')         # toista teksti puheena (TTS)
Utils.log(0, '', '')       # kirjoita loki konsoliin