
Kamerapohjainen itseajo
Instanssin esittely
Kun lisäät Kamerapohjainen itseajo(SelfDriving)-lohkon työtilaan, Python-koodiin lisätään automaattisesti seuraava instanssin esittely:
python
self_driving = SelfDriving(0)
# Kun instansseja on useita
self_driving_1 = SelfDriving(1)
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| index | Pudotusvalikon vaihtoehto | Instanssin numero (alkaa nollasta) | Kokonaisluku 0 tai suurempi | 0 |
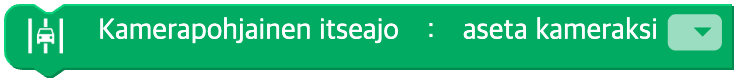
Aseta kamera
Määrittää, mitä kameraa käytetään itseajoon.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Kameralaitteen nimi | Järjestelmän kameran nimi | - |
Python
python
self_driving = SelfDriving(0)

self_driving.device('')
Aseta kaistan väri
Määrittää vasemman ja oikean kaistan värin.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| left | Pudotusvalikon vaihtoehto | Vasemman kaistan väri | punainen(red), vihreä(green), sininen(blue) | - |
| right | Pudotusvalikon vaihtoehto | Oikean kaistan väri | punainen(red), vihreä(green), sininen(blue) | - |
Python
python
self_driving = SelfDriving(0)

self_driving.set_lane('green', 'blue')
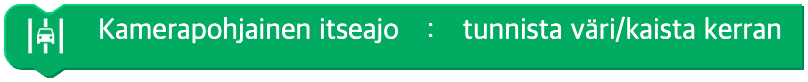
Tunnista kerran
Etsii kuvasta valitsemasi värit ja kaistat ja merkitsee niiden alueet yhden kerran.
Parametrit
(ei mitään)
Python
python
self_driving = SelfDriving(0)

self_driving.detect_once()
Käynnistä / pysäytä jatkuva tunnistus
Seuraa kuvassa valitsemiasi värejä ja kaistoja jatkuvasti ja merkitsee niiden alueet näytölle.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Toiminto | käynnistä(start), pysäytä(stop) | - |
Python
python
self_driving = SelfDriving(0)

# unit = "start"
self_driving.detect_continuous()
# unit = "stop"
self_driving.stop()
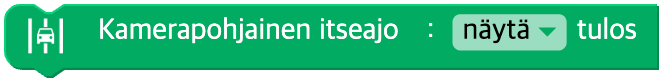
Näytä tulos
Määrittää, näytetäänkö värien ja kaistojen tunnistuksen tulos kamerakuvassa vai ei.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| on | Pudotusvalikon vaihtoehto | Näyttö PÄÄLLÄ / POIS | näytä(on=True), piilota(off=False) | TRUE |
Python
python
self_driving = SelfDriving(0)

self_driving.display(True)
self_driving.display(False)
Kaistan tiedot
Palauttaa antamasi kaistan sijainnin tai etäisyyden.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| lane | Pudotusvalikon vaihtoehto | Kaista | vasen(left), oikea(right) | - |
| unit | Pudotusvalikon vaihtoehto | Mittauksen laji | x, etäisyys(distance) | - |
Python
python
self_driving = SelfDriving(0)

self_driving.lane('left', 'x')
self_driving.lane('right', 'distance')
Värin tiedot
Palauttaa antamasi värin sijainnin ja koon.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| color | Pudotusvalikon vaihtoehto | Värin nimi | punainen(red), vihreä(green), sininen(blue) | - |
| unit | Pudotusvalikon vaihtoehto | Koordinaatin/koon laji | x, y, min_x, max_x, min_y, max_y, width, height, area | - |
Python
python
self_driving = SelfDriving(0)

self_driving.color('red', 'x')
self_driving.color('green', 'y')
self_driving.color('blue', 'area')
Kahden värin välinen etäisyys
Palauttaa kahden värin välisen etäisyyden.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit1 | Pudotusvalikon vaihtoehto | Ensimmäinen väri | punainen(red), vihreä(green), sininen(blue) | - |
| unit2 | Pudotusvalikon vaihtoehto | Toinen väri | punainen(red), vihreä(green), sininen(blue) | - |
| type | Pudotusvalikon vaihtoehto | Etäisyyden laji | etäisyys (jätetään pois tai None), vaakaetäisyys(horizontal), pystyetäisyys(vertical) | None |
Python
python
self_driving = SelfDriving(0)

self_driving.get_distance('red', 'blue')  # etäisyys
self_driving.get_distance('green', 'blue', 'horizontal')  # vaakaetäisyys
Onko kaista havaittu?
Onko tietty kaista löydetty

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| lane | Pudotusvalikon vaihtoehto | Kaista | vasen(left), oikea(right), molemmat(both), mikä tahansa(any) | any |
Python
python
self_driving = SelfDriving(0)

self_driving.lane_detected('left')
Onko väri havaittu?
Onko tietty väriala löydetty

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| color | Pudotusvalikon vaihtoehto | Värin nimi | punainen(red), vihreä(green), sininen(blue), mikä tahansa(any) | any |
Python
python
self_driving = SelfDriving(0)

self_driving.color_detected('red')