
Autonomiczna jazda z kamerą
Deklaracja instancji
Po dodaniu bloku Autonomiczna jazda z kamerą(SelfDriving) do obszaru roboczego w kodzie Python automatycznie pojawia się następująca deklaracja instancji:
python
self_driving = SelfDriving(0)
# Gdy instancji jest więcej
self_driving_1 = SelfDriving(1)
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| index | Opcja listy rozwijanej | Numer instancji (licząc od 0) | Liczba całkowita 0 lub większa | 0 |
Ustaw kamerę
Ustawia kamerę używaną do autonomicznej jazdy z kamerą.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Nazwa urządzenia kamery | Nazwa kamery w systemie | - |
Python
python
self_driving = SelfDriving(0)

self_driving.device('')
Ustaw kolor pasa
Ustawia kolor lewego i prawego pasa.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| left | Opcja listy rozwijanej | Kolor lewego pasa | czerwony(red), zielony(green), niebieski(blue) | - |
| right | Opcja listy rozwijanej | Kolor prawego pasa | czerwony(red), zielony(green), niebieski(blue) | - |
Python
python
self_driving = SelfDriving(0)

self_driving.set_lane('green', 'blue')
Wykryj kolor/pas jeden raz
Znajduje na ekranie wybrany kolor albo pas i tylko raz zaznacza jego obszar.

Parametry
(brak)
Python
python
self_driving = SelfDriving(0)

self_driving.detect_once()
Uruchom / zatrzymaj ciągłe wykrywanie koloru i pasa
Śledzi na bieżąco wybrane kolory i pasy na obrazie i zaznacza ich obszary.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit | Opcja listy rozwijanej | Działanie | uruchom(start), zatrzymaj(stop) | - |
Python
python
self_driving = SelfDriving(0)

# unit = "start"
self_driving.detect_continuous()
# unit = "stop"
self_driving.stop()
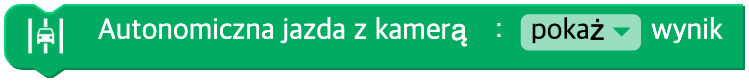
Pokaż wynik
Decyduje, czy na obrazie z kamery ma być pokazywany wynik wykrywania kolorów i pasów.
Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| on | Opcja listy rozwijanej | Wyświetlanie ON / OFF | pokaż(on=True), ukryj(off=False) | TRUE |
Python
python
self_driving = SelfDriving(0)

self_driving.display(True)
self_driving.display(False)
Dane pasa
Zwraca położenie albo odległość wskazanego pasa.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| lane | Opcja listy rozwijanej | Pas | lewy(left), prawy(right) | - |
| unit | Opcja listy rozwijanej | Rodzaj pomiaru | x, odległość(distance) | - |
Python
python
self_driving = SelfDriving(0)

self_driving.lane('left', 'x')
self_driving.lane('right', 'distance')
Dane koloru
Zwraca położenie i rozmiar wskazanego koloru.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| color | Opcja listy rozwijanej | Nazwa koloru | czerwony(red), zielony(green), niebieski(blue) | - |
| unit | Opcja listy rozwijanej | Rodzaj współrzędnej lub rozmiaru | x, y, min_x, max_x, min_y, max_y, width, height, area | - |
Python
python
self_driving = SelfDriving(0)

self_driving.color('red', 'x')
self_driving.color('green', 'y')
self_driving.color('blue', 'area')
Odległość między dwoma kolorami
Zwraca odległość między dwoma kolorami.

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| unit1 | Opcja listy rozwijanej | Pierwszy kolor | czerwony(red), zielony(green), niebieski(blue) | - |
| unit2 | Opcja listy rozwijanej | Drugi kolor | czerwony(red), zielony(green), niebieski(blue) | - |
| type | Opcja listy rozwijanej | Rodzaj odległości | odległość (pominięta albo None), odległość pozioma(horizontal), odległość pionowa(vertical) | None |
Python
python
self_driving = SelfDriving(0)

self_driving.get_distance('red', 'blue')  # odległość
self_driving.get_distance('green', 'blue', 'horizontal')  # odległość pozioma
Czy wykryto pas
Czy dany pas został znaleziony

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| lane | Opcja listy rozwijanej | Pas | lewy(left), prawy(right), oba(both), dowolny(any) | any |
Python
python
self_driving = SelfDriving(0)

self_driving.lane_detected('left')
Czy wykryto kolor
Czy obszar danego koloru został znaleziony

Parametry
| Nazwa | Rodzaj | Opis | Zakres / Typ | Domyślnie |
|---|---|---|---|---|
| color | Opcja listy rozwijanej | Nazwa koloru | czerwony(red), zielony(green), niebieski(blue), dowolny(any) | any |
Python
python
self_driving = SelfDriving(0)

self_driving.color_detected('red')