
การขับเคลื่อนอัตโนมัติด้วยกล้อง
การประกาศอินสแตนซ์
เมื่อเพิ่มบล็อกการขับเคลื่อนอัตโนมัติด้วยกล้อง (SelfDriving) ลงในพื้นที่ทำงาน การประกาศอินสแตนซ์ต่อไปนี้จะถูกแทรกลงในโค้ด Python โดยอัตโนมัติ:
python
self_driving = SelfDriving(0)
# กรณีที่มีหลายอินสแตนซ์
self_driving_1 = SelfDriving(1)
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| index | ตัวเลือกดรอปดาวน์ | หมายเลขอินสแตนซ์ (เริ่มจาก 0) | จำนวนเต็ม 0 ขึ้นไป | 0 |
เลือกอุปกรณ์กล้อง
ตั้งกล้องที่จะใช้ขับเคลื่อนอัตโนมัติด้วยกล้อง
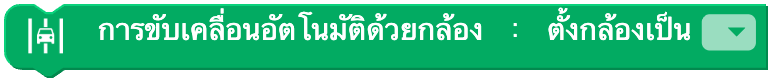
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ชื่ออุปกรณ์กล้อง | ป้ายชื่อกล้องของระบบ | - |
Python
python
self_driving = SelfDriving(0)

self_driving.device('')
ตั้งสีช่องทาง
ตั้งสีของช่องทางด้านซ้าย/ขวา

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| left | ตัวเลือกดรอปดาวน์ | สีของช่องทางซ้าย | สีแดง(red), สีเขียว(green), สีน้ำเงิน(blue) | - |
| right | ตัวเลือกดรอปดาวน์ | สีของช่องทางขวา | สีแดง(red), สีเขียว(green), สีน้ำเงิน(blue) | - |
Python
python
self_driving = SelfDriving(0)

self_driving.set_lane('green', 'blue')
ตรวจจับหนึ่งครั้ง
ค้นหาสี/ช่องทางที่เลือกบนหน้าจอ แล้วแสดงพื้นที่เพียงครั้งเดียว

พารามิเตอร์
(ไม่มี)
Python
python
self_driving = SelfDriving(0)

self_driving.detect_once()
เริ่ม / หยุดการตรวจจับต่อเนื่อง
ติดตามสี/ช่องทางที่เลือกบนหน้าจออย่างต่อเนื่อง และแสดงพื้นที่บนหน้าจอ

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | การทำงาน | เริ่ม(start), หยุด(stop) | - |
Python
python
self_driving = SelfDriving(0)

# unit = "start"
self_driving.detect_continuous()
# unit = "stop"
self_driving.stop()
แสดงผลลัพธ์การตรวจจับ
กำหนดว่าจะแสดงผลการตรวจจับสี/ช่องทางบนหน้าจอกล้องหรือไม่
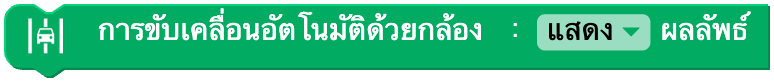
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| on | ตัวเลือกดรอปดาวน์ | เปิด / ปิดการแสดงผล | แสดง(on=True), ซ่อน(off=False) | TRUE |
Python
python
self_driving = SelfDriving(0)

self_driving.display(True)
self_driving.display(False)
ข้อมูลช่องทาง
คืนค่าตำแหน่งหรือระยะทางของช่องทางที่กำหนด

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| lane | ตัวเลือกดรอปดาวน์ | ช่องทาง | ซ้าย(left), ขวา(right) | - |
| unit | ตัวเลือกดรอปดาวน์ | ชนิดของค่าที่วัด | x, ระยะทาง(distance) | - |
Python
python
self_driving = SelfDriving(0)

self_driving.lane('left', 'x')
self_driving.lane('right', 'distance')
ข้อมูลสี
คืนค่าตำแหน่ง/ขนาดของสีที่กำหนด

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| color | ตัวเลือกดรอปดาวน์ | ชื่อสี | สีแดง(red), สีเขียว(green), สีน้ำเงิน(blue) | - |
| unit | ตัวเลือกดรอปดาวน์ | ชนิดของพิกัด/ขนาด | x, y, min_x, max_x, min_y, max_y, width, height, area | - |
Python
python
self_driving = SelfDriving(0)

self_driving.color('red', 'x')
self_driving.color('green', 'y')
self_driving.color('blue', 'area')
ระยะทางระหว่างสองสี
คืนค่าระยะทางระหว่างพื้นที่ของสองสี

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit1 | ตัวเลือกดรอปดาวน์ | สีที่หนึ่ง | สีแดง(red), สีเขียว(green), สีน้ำเงิน(blue) | - |
| unit2 | ตัวเลือกดรอปดาวน์ | สีที่สอง | สีแดง(red), สีเขียว(green), สีน้ำเงิน(blue) | - |
| type | ตัวเลือกดรอปดาวน์ | ชนิดของระยะทาง | ระยะทาง(ละไว้ หรือ None), ระยะทางแนวนอน(horizontal), ระยะทางแนวตั้ง(vertical) | None |
Python
python
self_driving = SelfDriving(0)

self_driving.get_distance('red', 'blue')  # ระยะทาง
self_driving.get_distance('green', 'blue', 'horizontal')  # ระยะทางแนวนอน
ตรวจพบเลนหรือไม่
พบเลนที่กำหนดหรือไม่

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| lane | ตัวเลือกดรอปดาวน์ | เลน | ซ้าย(left), ขวา(right), ทั้งสอง(both), ใดก็ได้(any) | any |
Python
python
self_driving = SelfDriving(0)

self_driving.lane_detected('left')
ตรวจพบพื้นที่สีหรือไม่
พบพื้นที่ของสีที่กำหนดหรือไม่

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| color | ตัวเลือกดรอปดาวน์ | ชื่อสี | สีแดง(red), สีเขียว(green), สีน้ำเงิน(blue), ใดก็ได้(any) | any |
Python
python
self_driving = SelfDriving(0)

self_driving.color_detected('red')