
การตรวจจับวัตถุ
การประกาศอินสแตนซ์
เมื่อเพิ่มบล็อกการตรวจจับวัตถุ (ObjectDetection) ลงในพื้นที่ทำงาน การประกาศอินสแตนซ์ต่อไปนี้จะถูกแทรกลงในโค้ด Python โดยอัตโนมัติ:
object_detection = ObjectDetection(0)
# กรณีที่มีหลายอินสแตนซ์
object_detection_1 = ObjectDetection(1)
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| index | ตัวเลือกดรอปดาวน์ | หมายเลขอินสแตนซ์ (เริ่มจาก 0) | จำนวนเต็ม 0 ขึ้นไป | 0 |
เลือกอุปกรณ์กล้อง
ตั้งกล้องที่จะใช้ตรวจจับวัตถุ
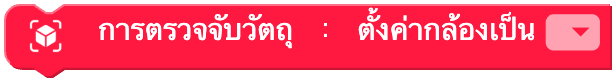
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ชื่ออุปกรณ์กล้อง | ป้ายชื่อกล้องของระบบ | - |
Python
object_detection = ObjectDetection(0)

object_detection.device('')
โหลดโมเดล
โหลดโมเดลวัตถุที่ผ่านการเรียนรู้แล้ว การใช้ฟังก์ชันต่าง ๆ ของโมดูล 'การตรวจจับวัตถุ' จำเป็นต้องทำขั้นตอนนี้ก่อนเสมอ
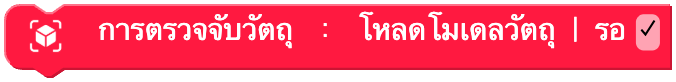
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| wait | ช่องทำเครื่องหมาย | รอจนโหลดเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.load_model(wait=True)
ตั้งจำนวนวัตถุสูงสุด
ตั้งจำนวนวัตถุสูงสุดที่ค้นหาได้ ช่วงของจำนวนวัตถุคือ 0 ~ 10
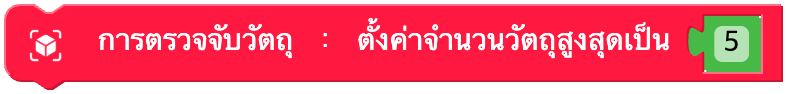
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | จำนวนวัตถุสูงสุด | จำนวนเต็ม 0 ~ 10 | - |
Python
object_detection = ObjectDetection(0)

object_detection.max_objects(5)
ตั้งค่าขีดแบ่งความมั่นใจ
ตั้งค่าความน่าจะเป็น (ความมั่นใจ) ต่ำสุดของการตรวจจับวัตถุ วัตถุจะแสดงบนหน้าจอเฉพาะเมื่อความน่าจะเป็น (ความมั่นใจ) มากกว่าค่านี้เท่านั้น ช่วงของความน่าจะเป็น (ความมั่นใจ) คือ 0 ~ 1

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | ขีดแบ่งความมั่นใจ | จำนวนจริง 0 ~ 1 | - |
Python
object_detection = ObjectDetection(0)

object_detection.confidence_threshold(0.5)
ตรวจจับหนึ่งครั้ง
ค้นหาวัตถุที่อยู่บนหน้าจอปัจจุบัน แล้วแสดงผลเพียงครั้งเดียว
พารามิเตอร์
(ไม่มี)
Python
object_detection = ObjectDetection(0)

object_detection.detect_once()
เริ่ม / หยุดการตรวจจับต่อเนื่อง
ติดตามวัตถุที่อยู่บนหน้าจอปัจจุบันอย่างต่อเนื่อง และแสดงผลบนหน้าจอ

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | การทำงาน | เริ่ม(start), หยุด(stop) | - |
Python
object_detection = ObjectDetection(0)

# unit = "start"
object_detection.detect_continuous()
# unit = "stop"
object_detection.stop()
แสดงผลลัพธ์การตรวจจับ
กำหนดว่าจะแสดงผลการตรวจจับวัตถุบนหน้าจอกล้องหรือไม่
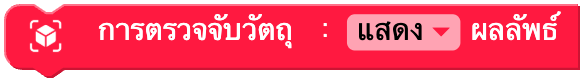
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| on | ตัวเลือกดรอปดาวน์ | เปิด / ปิดการแสดงผล | แสดง(on=True), ซ่อน(off=False) | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.display(True)
object_detection.display(False)
ข้อมูลตำแหน่งวัตถุ
คืนค่าตำแหน่ง/ขนาดของวัตถุที่กำหนด
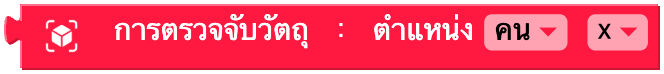
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ชื่อวัตถุ | คลาสของวัตถุ 80 รายการ ('person', 'bicycle', 'car', 'motorcycle', 'airplane', 'bus', 'cat', 'dog', 'apple', 'cup', 'laptop', 'cell_phone' ฯลฯ) | - |
| pos | ตัวเลือกดรอปดาวน์ | พิกัด | x, y | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'x')
object_detection.object('bicycle', 'y')
ข้อมูลกรอบสี่เหลี่ยมของวัตถุ
คืนค่าตำแหน่ง/ขนาดของกรอบสี่เหลี่ยมรอบพื้นที่วัตถุที่กำหนด

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ชื่อวัตถุ | คลาสของวัตถุ 80 รายการ | - |
| pos | ตัวเลือกดรอปดาวน์ | ข้อมูลกรอบสี่เหลี่ยม | min_x, max_x, min_y, max_y, width, height, area | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'width')
object_detection.object('car', 'area')
ระยะทางระหว่างสองวัตถุ
คืนค่าระยะทางระหว่างคลาสของวัตถุสองรายการ

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit1 | ตัวเลือกดรอปดาวน์ | ชื่อวัตถุที่หนึ่ง | คลาสของวัตถุ 80 รายการ | - |
| unit2 | ตัวเลือกดรอปดาวน์ | ชื่อวัตถุที่สอง | คลาสของวัตถุ 80 รายการ | - |
| type | ตัวเลือกดรอปดาวน์ | ชนิดของระยะทาง | ระยะทาง(ละไว้ หรือ None), ระยะทางแนวนอน(horizontal), ระยะทางแนวตั้ง(vertical) | None |
Python
object_detection = ObjectDetection(0)

object_detection.get_distance('person', 'bicycle')  # ระยะทาง
object_detection.get_distance('person', 'car', 'horizontal')  # ระยะทางแนวนอน
ความมั่นใจของวัตถุ
ความน่าจะเป็น (ความมั่นใจ) ที่จะเป็นวัตถุที่เลือก
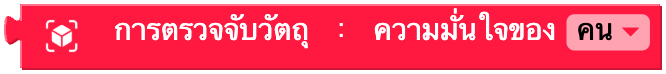
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ชื่อวัตถุ | คลาสของวัตถุ 80 รายการ | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_confidence('person')
สถานะโมเดล
คืนสถานะการโหลดโมเดลวัตถุ
คืนค่า 0 ถ้ายังไม่ได้โหลด, 1 ถ้ากำลังโหลด, และ 2 ถ้าโหลดเสร็จแล้ว
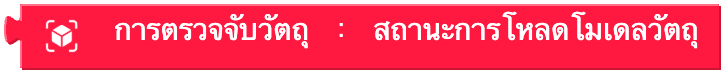
พารามิเตอร์
(ไม่มี)
Python
object_detection = ObjectDetection(0)

object_detection.model_state()
ตรวจพบวัตถุหรือไม่
พบวัตถุหรือไม่
พารามิเตอร์
(ไม่มี)
Python
object_detection = ObjectDetection(0)

object_detection.detected()
ตรวจพบวัตถุที่กำหนดหรือไม่?
พบวัตถุที่เลือกหรือไม่
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ชื่อวัตถุ | คลาสของวัตถุ 80 รายการ | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_detected('person')