
Objectdetectie
Instantie declareren
Voeg je een Objectdetectie(ObjectDetection)-blok toe aan het werkgebied, dan wordt in de Python-code automatisch de volgende instantiedeclaratie ingevoegd:
object_detection = ObjectDetection(0)
# als er meerdere instanties zijn
object_detection_1 = ObjectDetection(1)
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| index | Keuzelijstoptie | Instantienummer (begint bij 0) | geheel getal ≥ 0 | 0 |
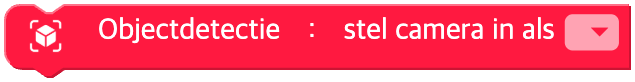
Camera instellen
Stelt de camera voor de objectdetectie in.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Naam van het camera-apparaat | Cameralabel van het systeem | - |
Python
object_detection = ObjectDetection(0)

object_detection.device('')
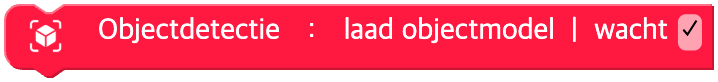
Objectmodel laden
Laadt het getrainde objectmodel. Deze stap is beslist nodig om de functies van de module „Objectdetectie" te gebruiken.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| wait | Aankruisvak | Wachten tot het laden klaar is | TRUE / FALSE | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.load_model(wait=True)
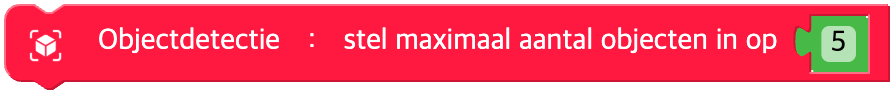
Maximaal aantal objecten instellen
Bepaalt hoeveel objecten er maximaal kunnen worden gevonden. Het bereik van het aantal objecten is 0 ~ 10.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Maximaal aantal objecten | geheel getal 0 ~ 10 | - |
Python
object_detection = ObjectDetection(0)

object_detection.max_objects(5)
Betrouwbaarheidsdrempel instellen
Stelt de minimale waarschijnlijkheid (betrouwbaarheid) voor de objectdetectie in. Alleen objecten met een waarschijnlijkheid (betrouwbaarheid) boven deze waarde worden op het scherm getoond. Het bereik van de waarschijnlijkheid (betrouwbaarheid) is 0 ~ 1.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Betrouwbaarheidsdrempel | decimaal getal 0 ~ 1 | - |
Python
object_detection = ObjectDetection(0)

object_detection.confidence_threshold(0.5)
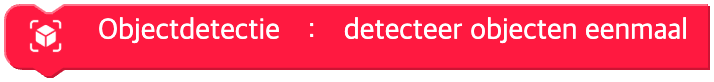
Eenmaal object detecteren
Zoekt de objecten in het huidige beeld en markeert die precies één keer.
Parameters
(geen)
Python
object_detection = ObjectDetection(0)

object_detection.detect_once()
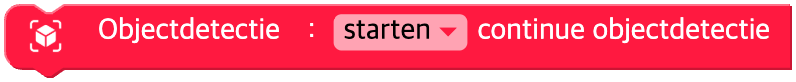
Continue objectdetectie starten / stoppen
Volgt de objecten in het huidige beeld voortdurend en markeert die op het scherm.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Actie | starten(start), stoppen(stop) | - |
Python
object_detection = ObjectDetection(0)

# unit = "start"
object_detection.detect_continuous()
# unit = "stop"
object_detection.stop()
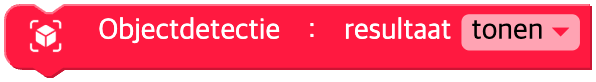
Resultaat tonen
Bepaalt of het resultaat van de objectdetectie in het camerabeeld wordt getoond of niet.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| on | Keuzelijstoptie | Weergave ON / OFF | tonen(on=True), verbergen(off=False) | TRUE |
Python
object_detection = ObjectDetection(0)

object_detection.display(True)
object_detection.display(False)
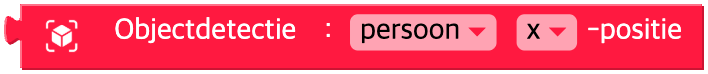
Positie van objecten
Geeft de positie en de grootte van het opgegeven object terug.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Naam van het object | 80 objectklassen ('person', 'bicycle', 'car', 'motorcycle', 'airplane', 'bus', 'cat', 'dog', 'apple', 'cup', 'laptop', 'cell_phone' enzovoort) | - |
| pos | Keuzelijstoptie | Coördinaat | x, y | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'x')
object_detection.object('bicycle', 'y')
Objectrechthoek
Geeft de positie en de grootte van de rechthoek rond het opgegeven objectgebied terug.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Naam van het object | 80 objectklassen | - |
| pos | Keuzelijstoptie | Gegeven over de rechthoek | min_x, max_x, min_y, max_y, width, height, area | - |
Python
object_detection = ObjectDetection(0)

object_detection.object('person', 'width')
object_detection.object('car', 'area')
Afstand tussen twee objecten
Geeft de afstand tussen twee objectklassen terug.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit1 | Keuzelijstoptie | Naam van het eerste object | 80 objectklassen | - |
| unit2 | Keuzelijstoptie | Naam van het tweede object | 80 objectklassen | - |
| type | Keuzelijstoptie | Soort afstand | afstand (weggelaten of None), horizontale afstand(horizontal), verticale afstand(vertical) | None |
Python
object_detection = ObjectDetection(0)

object_detection.get_distance('person', 'bicycle')  # afstand
object_detection.get_distance('person', 'car', 'horizontal')  # horizontale afstand
Betrouwbaarheid van het object
De waarschijnlijkheid (betrouwbaarheid) dat het gekozen object juist is herkend

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Naam van het object | 80 objectklassen | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_confidence('person')
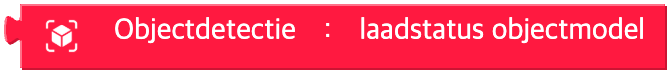
Laadstatus van het objectmodel
Geeft de laadstatus van het objectmodel terug.
Is het nog niet geladen, dan komt 0 terug, tijdens het laden 1 en na het laden 2.
Parameters
(geen)
Python
object_detection = ObjectDetection(0)

object_detection.model_state()
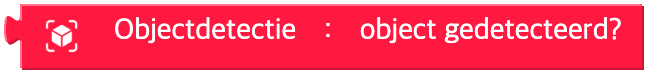
Object gedetecteerd?
Of er een object is gevonden
Parameters
(geen)
Python
object_detection = ObjectDetection(0)

object_detection.detected()
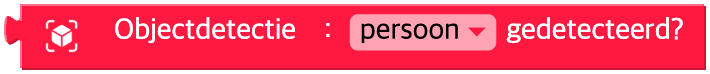
Bepaald object gedetecteerd?
Of het gekozen object is gevonden
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Naam van het object | 80 objectklassen | - |
Python
object_detection = ObjectDetection(0)

object_detection.object_detected('person')