
Piobot
Instantie declareren
Voeg je een Piobot(Pio)-blok toe aan het werkgebied, dan wordt in de Python-code automatisch de volgende instantiedeclaratie ingevoegd:
pio = Pio(0)
# als er meerdere instanties zijn
pio_1 = Pio(1)
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| index | Keuzelijstoptie | Instantienummer (begint bij 0) | geheel getal ≥ 0 | 0 |
Snelheid van het wiel instellen
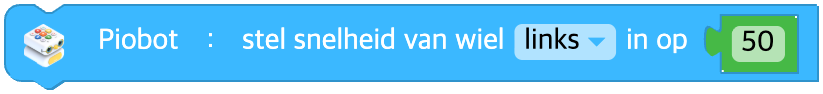
Stelt de snelheid van het wiel in. Het bereik van de wielsnelheid is -100 ~ 100.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Soort wiel | links(left), rechts(right), beide(both) | - |
| speed | Invoer (blok) | Snelheid van het wiel | geheel getal -100 ~ 100, 0: stil | - |
Python
pio = Pio(0)

pio.set_wheel_speed('both', 50)
Een afstand rijden
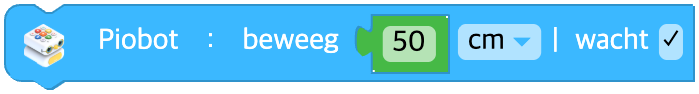
Rijdt met de huidige wielsnelheid de opgegeven afstand.
Is er geen wielsnelheid ingesteld, dan rijdt de robot met de standaardsnelheid vooruit.
Is de afstand 0, dan blijft de robot rijden met de huidige wielsnelheid.
Zet je het vinkje wacht aan, dan wordt gewacht tot de rit klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Af te leggen afstand | decimaal getal ≥ 0 | - |
| unit | Keuzelijstoptie | Eenheid van afstand | cm, mm, inch(inch) | cm |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.move_distance(50, 'cm', wait=True)
Een tijd rijden
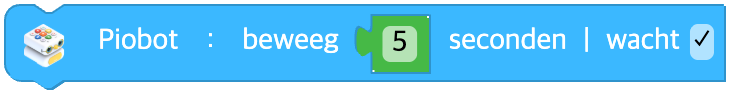
Rijdt met de huidige wielsnelheid de opgegeven tijd.
Is er geen wielsnelheid ingesteld, dan rijdt de robot met de standaardsnelheid vooruit.
Zet je het vinkje wacht aan, dan wordt gewacht tot de rit klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Rijtijd (seconden) | decimaal getal ≥ 0 | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# wait = TRUE
pio.move_time(5, wait=True)
# wait = FALSE
pio.move_time(5, wait=False)
Op de plaats draaien
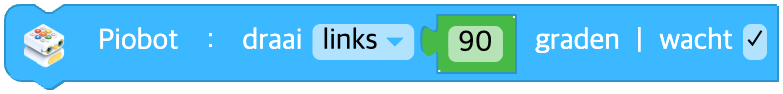
Stelt de richting en de hoek in waarover de robot op de plaats draait.
Zet je het vinkje wacht aan, dan wordt gewacht tot de draai klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| direction | Keuzelijstoptie | Draairichting | links(left), rechts(right) | - |
| data | Invoer (blok) | Draaihoek (graden) | decimaal getal ≥ 0 | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# direction = "left"
pio.turn_degree('left', 90, wait=True)
# direction = "right"
pio.turn_degree('right', 90, wait=True)
Snelheid van het wiel veranderen
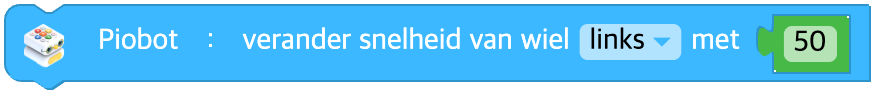
Verandert de wielsnelheid van Piobot.
De nieuwe wielsnelheid is de huidige wielsnelheid plus de ingevoerde snelheid.
De nieuw ingestelde wielsnelheid wordt binnen het bereik -100 ~ 100 gehouden.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Soort wiel | links(left), rechts(right), beide(both) | - |
| speed | Invoer (blok) | Snelheidsverschil van de verandering | geheel getal -200 ~ 200 | - |
Python
pio = Pio(0)

pio.change_wheel_speed('both', 50)
Turbomodus aan / uit
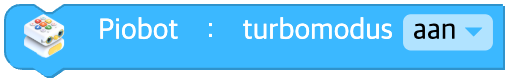
Zet de turbomodus van Piobot aan of uit.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Turbomodus ON / OFF | aan(on=True), uit(off=False) | TRUE |
Python
pio = Pio(0)

pio.turbo(True)
Stoppen
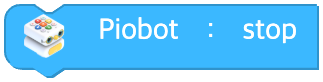
Stopt de beweging van Piobot.
De snelheid van beide wielen van Piobot wordt op 0 gezet.
Parameters
(geen)
Python
pio = Pio(0)

pio.stop()
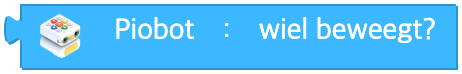
Beweegt het wiel?
Geeft true terug als het wiel beweegt en false als het stilstaat.
Parameters
(geen)
Python
pio = Pio(0)

pio.wheel_moving()
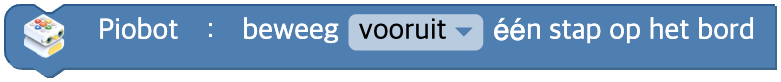
Op het bord één stap bewegen
Beweegt op het bord telkens één vak, zoals vastgelegd.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Bewegingsrichting | vooruit(forward), achteruit(backward), naar links(left), naar rechts(right) | - |
Python
pio = Pio(0)

pio.grid_move('forward')
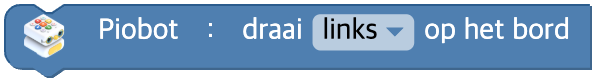
Op het bord één keer draaien
Piobot draait op het bord 90 graden in de opgegeven richting. Er wordt altijd gewacht tot het klaar is (intern staat wait=True vast).
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Draairichting | links(left), rechts(right) | - |
Python
pio = Pio(0)

# unit = "left"
pio.grid_turn('left')
# unit = "right"
pio.grid_turn('right')
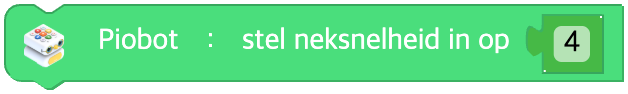
Neksnelheid instellen
Stelt de draaisnelheid van de nek in. Het bereik van de neksnelheid is 1 ~ 6.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Draaisnelheid van de nek | geheel getal 1 ~ 6 | 4 |
Python
pio = Pio(0)

pio.set_neck_speed(4)
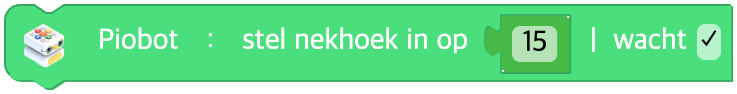
Nekhoek instellen
Stelt de hoek in waarop de nek na het draaien uitkomt. Het bereik van de nekhoek is -45 ~ 45.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Nekhoek (graden) | decimaal getal -45 ~ 45 | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.set_neck_angle(15, wait=True)
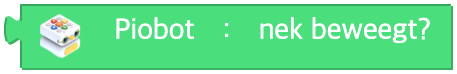
Beweegt de nek?
Geeft true terug als de nek beweegt en false als hij stilstaat.
Parameters
(geen)
Python
pio = Pio(0)

pio.neck_moving()
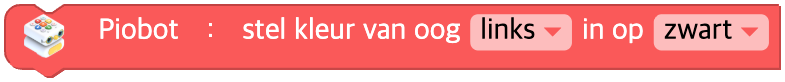
Kleur van de oogled instellen
Stelt de kleur van de oogled van Piobot in.
Je kunt de kleur van het linker, het rechter of beide ogen veranderen.
Kies je een kleurvoorkeuze, dan wordt die als kleurnaam (Engelse tekst) doorgegeven. (De code wordt niet met R-, G-, B-getalwaarden gemaakt, maar met de kleurnaam.)
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Betreffend oog | links(left), rechts(right), beide(both) | - |
| color | Keuzelijstoptie | Kleurvoorkeuze → wordt de kleurnaam (Engels) | zwart(black), rood(red), geel(yellow), groen(green), cyaan(cyan), blauw(blue), magenta(magenta), wit(white) | - |
Python
pio = Pio(0)

pio.set_eye_color('both', 'red')
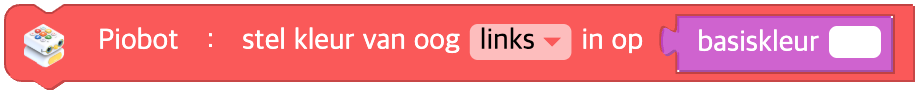
Kleur van de oogled instellen met een blok uit de categorie Kleur
Stelt de kleur van de oogled van Piobot in met de blokken uit de categorie Kleur.
Je kunt de kleur van het linker, het rechter of beide ogen veranderen.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Betreffend oog | links(left), rechts(right), beide(both) | - |
| data | Invoer (kleur) | [R, G, B]-array | Blok uit de categorie Kleur of [0~255, 0~255, 0~255] | - |
Python
pio = Pio(0)

pio.set_eye_color('both', *Utils.color('red'))
Kleur van de oogled veranderen met RGB-waarden
Verandert de kleur van de oogled van Piobot met de opgegeven R-, G- en B-waarden.
Je kunt de kleur van het linker, het rechter of beide ogen instellen.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Betreffend oog | links(left), rechts(right), beide(both) | - |
| r | Invoer (veld) | Verandering van rood | geheel getal -255 ~ 255 | 0 |
| g | Invoer (veld) | Verandering van groen | geheel getal -255 ~ 255 | 0 |
| b | Invoer (veld) | Verandering van blauw | geheel getal -255 ~ 255 | 0 |
Python
pio = Pio(0)

pio.change_eye_color('both', 10, 0, 0)
Oogpatroon instellen
Stelt het patroon van de ogen in en geeft aan welke kleur elk oog heeft wanneer het patroon start.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| pattern | Keuzelijstoptie | Soort patroon | uit(reset), knipperen(blink), dimmen(dimming), regenboog(rainbow) | - |
| left | Keuzelijstoptie | Kleur van het linkeroog | standaard(black), rood(red), geel(yellow), groen(green), cyaan(cyan), blauw(blue), magenta(magenta), wit(white) | white |
| right | Keuzelijstoptie | Kleur van het rechteroog | (hetzelfde als left) | white |
Python
pio = Pio(0)

pio.set_eye_pattern('dimming', 'green', 'red')
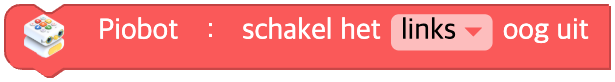
Oogled uitschakelen
Wist de kleur van het oog.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Betreffend oog | links(left), rechts(right), beide(both) | both |
Python
pio = Pio(0)

pio.turn_off('both')
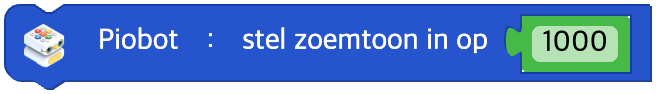
Zoemtoon instellen
Stelt de zoemtoon van Piobot in op de opgegeven frequentie.
Het bereik van de frequenties die klinken is 27,5 Hz ~ 6553,5 Hz.
Voer je een andere waarde in, dan klinkt er geen zoemtoon.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| hz | Invoer (blok) | Frequentie (Hz) | decimaal getal 27,5 ~ 6553,5 | - |
Python
pio = Pio(0)

pio.sound_buzz(440)
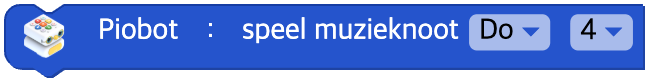
Een noot spelen
Piobot speelt de opgegeven noot.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| note | Keuzelijstoptie | Noot | Do(C), Do#/Re♭(C#), Re(D), Re#/Mi♭(D#), Mi(E), Fa(F), Fa#/Sol♭(F#), Sol(G), Sol#/La♭(G#), La(A), La#/Si♭(A#), Si(B) | - |
| octave | Keuzelijstoptie | Octaaf | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
pio = Pio(0)

pio.sound_note('D', 5)
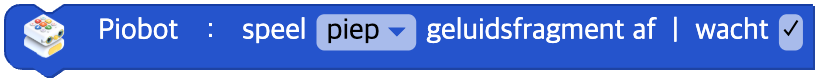
Een geluid afspelen
Piobot speelt een bepaalde geluidsclip af.
Zet je het vinkje wacht aan, dan wordt gewacht tot het afspelen klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| clip | Keuzelijstoptie | Naam van de geluidsclip | 'mute', 'beep', 'beep2', 'beep3', 'siren', 'engine', 'robot', 'connect' en meer | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_clip('siren', wait=True)
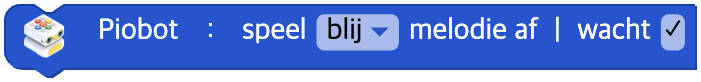
Een melodie afspelen
Piobot speelt een bepaalde melodie af.
Zet je het vinkje wacht aan, dan wordt gewacht tot het afspelen klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| melody | Keuzelijstoptie | Naam van de melodie | 'mute', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday', 'dibidibidip', 'good_job' en meer | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_melody('happy', wait=True)
Geluid uitschakelen
Zet het geluid van Piobot uit.
Parameters
(geen)
Python
pio = Pio(0)

pio.sound_off()
Wordt geluid afgespeeld?
Geeft true terug als er geluid wordt afgespeeld en false als dat niet zo is.
Parameters
(geen)
Python
pio = Pio(0)

pio.sound_playing()
Snelheid van het wiel
De snelheid van een bepaald wiel
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Betreffend wiel | links(left), rechts(right) | - |
Python
pio = Pio(0)

pio.wheel_speed('left')
Waarde van de signaalsterkte
De signaalsterkte
Parameters
(geen)
Python
pio = Pio(0)

pio.signal_strength()
Batterijspanning
De batterijspanning
Parameters
(geen)
Python
pio = Pio(0)

pio.battery()
Toets van het toetsenblok
Merkt op welke toets van het toetsenblok de gebruiker het laatst heeft ingedrukt.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| button | Keuzelijstoptie | Toets die wordt opgemerkt | uitvoeren(play), vooruit bewegen(forward), achteruit bewegen(backward), naar links bewegen(left), naar rechts bewegen(right), actie(action), herhalen(repeat), wissen(clear) | - |
Python
pio = Pio(0)

pio.keypad('forward')