
Piobot
Örnek bildirimi
Piobot(Pio) bloğunu çalışma alanına eklediğinizde Python koduna aşağıdaki örnek bildirimi kendiliğinden eklenir:
pio = Pio(0)
# Birden fazla örnek olduğunda
pio_1 = Pio(1)
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| index | Açılır liste seçeneği | Örnek numarası (0'dan başlar) | 0 veya daha büyük tam sayı | 0 |
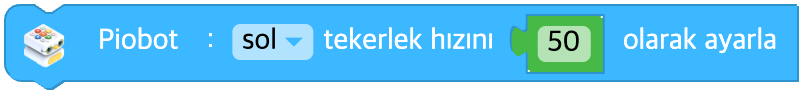
Tekerlek hızını ayarla
Tekerleğin hızını ayarlar. Tekerlek hızı aralığı -100 ile 100 arasındadır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Tekerlek seçimi | sol(left), sağ(right), ikisi(both) | - |
| speed | Giriş (blok) | Tekerlek hızı | -100 ile 100 arasında tam sayı, 0: duruş | - |
Python
pio = Pio(0)

pio.set_wheel_speed('both', 50)
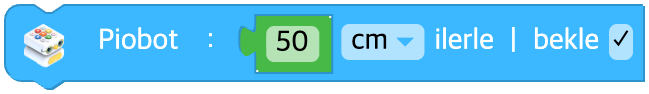
Belirli mesafe ilerle
Geçerli tekerlek hızıyla belirtilen mesafe kadar ilerler.
Tekerlek hızı ayarlanmamışsa robot varsayılan hızla ileri gider.
Mesafe değeri 0 ise robot geçerli tekerlek hızıyla ilerlemeye devam eder.
bekle onay kutusu işaretliyse program hareket bitene kadar bekler.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Gidilecek mesafe | 0 veya daha büyük gerçel sayı | - |
| unit | Açılır liste seçeneği | Mesafe birimi | cm, mm, inç(inch) | cm |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.move_distance(50, 'cm', wait=True)
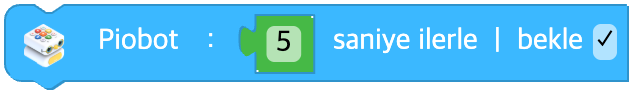
Belirli süre ilerle
Geçerli tekerlek hızıyla belirtilen süre kadar ilerler.
Tekerlek hızı ayarlanmamışsa robot varsayılan hızla ileri gider.
bekle onay kutusu işaretliyse program hareket bitene kadar bekler.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Hareket süresi (saniye) | 0 veya daha büyük gerçel sayı | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# wait = TRUE
pio.move_time(5, wait=True)
# wait = FALSE
pio.move_time(5, wait=False)
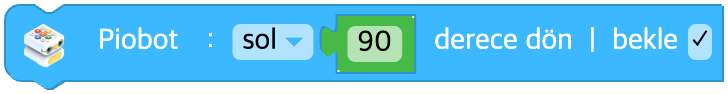
Yerinde dön
Yerinde dönme yönünü ve açısını belirler.
bekle onay kutusu işaretliyse program dönüş bitene kadar bekler.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| direction | Açılır liste seçeneği | Dönüş yönü | sol(left), sağ(right) | - |
| data | Giriş (blok) | Dönüş açısı (derece) | 0 veya daha büyük gerçel sayı | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# direction = "left"
pio.turn_degree('left', 90, wait=True)
# direction = "right"
pio.turn_degree('right', 90, wait=True)
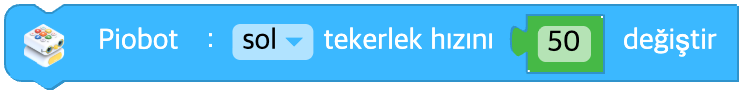
Tekerlek hızını değiştir
Piobot robotunun tekerlek hızını değiştirir.
Yeni tekerlek hızı, geçerli hıza yazdığınız değerin eklenmesiyle bulunur.
Yeni ayarlanan tekerlek hızı -100 ile 100 aralığına sınırlanır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Tekerlek seçimi | sol(left), sağ(right), ikisi(both) | - |
| speed | Giriş (blok) | Hız değişimi | -200 ile 200 arasında tam sayı | - |
Python
pio = Pio(0)

pio.change_wheel_speed('both', 50)
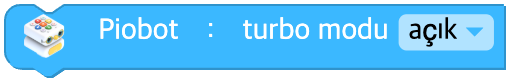
Turbo modunu aç / kapat
Piobot robotunun turbo modunu açar ya da kapatır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Turbo modu ON / OFF | açık(on=True), kapalı(off=False) | TRUE |
Python
pio = Pio(0)

pio.turbo(True)
Dur
Piobot robotunun hareketini durdurur.
Piobot robotunun iki tekerleğinin hızı da sıfırlanır.
Parametreler
(yok)
Python
pio = Pio(0)

pio.stop()
Tekerlek hareket ediyor mu?
Tekerlek hareket ediyorsa true, duruyorsa false döndürür.
Parametreler
(yok)
Python
pio = Pio(0)

pio.wheel_moving()
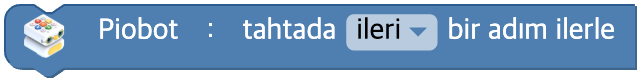
Tahtada bir adım ilerle
Tahtada belirlenmiş bir adım kadar ilerler.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Hareket yönü | ileri(forward), geri(backward), sola(left), sağa(right) | - |
Python
pio = Pio(0)

pio.grid_move('forward')
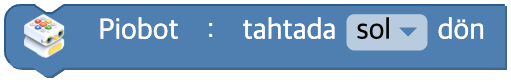
Tahtada bir kez dön
Piobot tahtada belirtilen yönde 90 derece döner. Her zaman tamamlanmasını bekler (içeride wait=True sabittir).
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Dönüş yönü | sol(left), sağ(right) | - |
Python
pio = Pio(0)

# unit = "left"
pio.grid_turn('left')
# unit = "right"
pio.grid_turn('right')
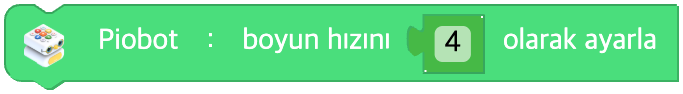
Boyun hızını ayarla
Boynun dönme hızını ayarlar. Boyun hızı aralığı 1 ile 6 arasındadır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Boynun dönme hızı | 1 ile 6 arasında tam sayı | 4 |
Python
pio = Pio(0)

pio.set_neck_speed(4)
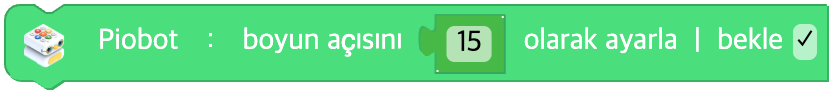
Boyun açısını ayarla
Boynun döneceği açıyı ayarlar. Boyun açısı aralığı -45 ile 45 arasındadır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Boyun açısı (derece) | -45 ile 45 arasında gerçel sayı | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.set_neck_angle(15, wait=True)
Boyun hareket ediyor mu?
Boyun hareket ediyorsa true, duruyorsa false döndürür.
Parametreler
(yok)
Python
pio = Pio(0)

pio.neck_moving()
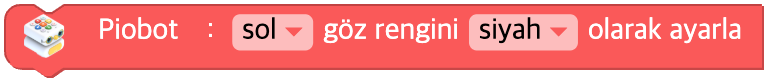
Göz rengini ayarla
Piobot robotunun gözündeki LED'in rengini ayarlar.
Sol gözün, sağ gözün ya da ikisinin rengini birlikte değiştirebilirsiniz.
Hazır renkler arasından seçilen renk renk adına (İngilizce metin) dönüştürülür ve koda bu biçimde girer. (Kodda R, G, B sayı değerleri değil, renk adı görünür.)
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Göz seçimi | sol(left), sağ(right), ikisi(both) | - |
| color | Açılır liste seçeneği | Hazır renk → renk adına (İngilizce) dönüşüm | siyah(black), kırmızı(red), sarı(yellow), yeşil(green), camgöbeği(cyan), mavi(blue), macenta(magenta), beyaz(white) | - |
Python
pio = Pio(0)

pio.set_eye_color('both', 'red')
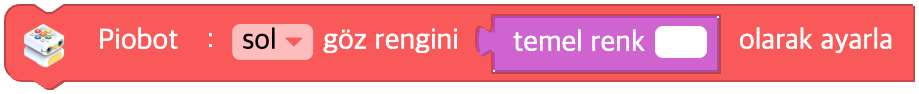
Göz rengini Renk kategorisi bloğuyla ayarla
Piobot robotunun gözündeki LED'in rengini Renk kategorisindeki bloklarla ayarlar.
Sol gözün, sağ gözün ya da ikisinin rengini birlikte değiştirebilirsiniz.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Göz seçimi | sol(left), sağ(right), ikisi(both) | - |
| data | Giriş (renk) | [R, G, B] dizisi | Renk kategorisi bloğu ya da [0~255, 0~255, 0~255] | - |
Python
pio = Pio(0)

pio.set_eye_color('both', *Utils.color('red'))
Göz rengini RGB kadar değiştir
Piobot robotunun gözündeki LED'in rengini verilen R, G ve B değerleri kadar değiştirir.
Sol gözün, sağ gözün ya da ikisinin rengini birlikte ayarlayabilirsiniz.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Göz seçimi | sol(left), sağ(right), ikisi(both) | - |
| r | Giriş (alan) | Kırmızı değişimi | -255 ile 255 arasında tam sayı | 0 |
| g | Giriş (alan) | Yeşil değişimi | -255 ile 255 arasında tam sayı | 0 |
| b | Giriş (alan) | Mavi değişimi | -255 ile 255 arasında tam sayı | 0 |
Python
pio = Pio(0)

pio.change_eye_color('both', 10, 0, 0)
Göz desenini ayarla
Göz desenini ve desen başladığında her gözün rengini ayarlar.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| pattern | Açılır liste seçeneği | Desen türü | kapat(reset), yanıp sönme(blink), kararma(dimming), gökkuşağı(rainbow) | - |
| left | Açılır liste seçeneği | Sol gözün rengi | varsayılan(black), kırmızı(red), sarı(yellow), yeşil(green), camgöbeği(cyan), mavi(blue), macenta(magenta), beyaz(white) | white |
| right | Açılır liste seçeneği | Sağ gözün rengi | (left ile aynı) | white |
Python
pio = Pio(0)

pio.set_eye_pattern('dimming', 'green', 'red')
Gözü kapat
Gözün rengini söndürür.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Göz seçimi | sol(left), sağ(right), ikisi(both) | both |
Python
pio = Pio(0)

pio.turn_off('both')
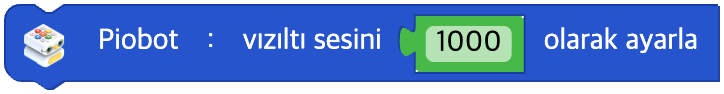
Ses frekansını ayarla
Piobot robotunun zil sesini belirtilen frekansa ayarlar.
Robotun çıkarabileceği frekans aralığı 27,5 Hz ile 6553,5 Hz arasındadır.
Bu aralığın dışında bir değer yazdığınızda zil ses çıkarmaz.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| hz | Giriş (blok) | Frekans (Hz) | 27,5 ile 6553,5 arasında gerçel sayı | - |
Python
pio = Pio(0)

pio.sound_buzz(440)
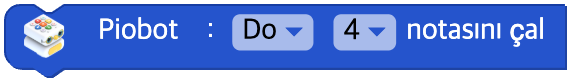
Notasını çal
Piobot belirtilen notayı çalar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| note | Açılır liste seçeneği | Nota | Do(C), Do#/Re♭(C#), Re(D), Re#/Mi♭(D#), Mi(E), Fa(F), Fa#/Sol♭(F#), Sol(G), Sol#/La♭(G#), La(A), La#/Si♭(A#), Si(B) | - |
| octave | Açılır liste seçeneği | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
pio = Pio(0)

pio.sound_note('D', 5)
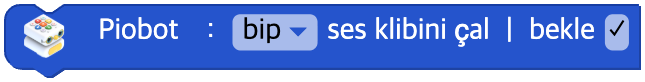
Ses klibini çal
Piobot seçilen ses klibini çalar.
bekle onay kutusu işaretliyse program çalma bitene kadar bekler.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| clip | Açılır liste seçeneği | Ses klibinin adı | 'mute', 'beep', 'beep2', 'beep3', 'siren', 'engine', 'robot', 'connect' ve diğerleri | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_clip('siren', wait=True)
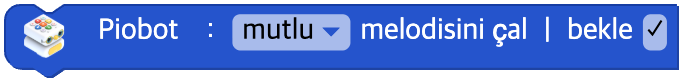
Melodisini çal
Piobot seçilen melodiyi çalar.
bekle onay kutusu işaretliyse program çalma bitene kadar bekler.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| melody | Açılır liste seçeneği | Melodinin adı | 'mute', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday', 'dibidibidip', 'good_job' ve diğerleri | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_melody('happy', wait=True)
Sesi kapat
Piobot robotunun sesini kapatır.
Parametreler
(yok)
Python
pio = Pio(0)

pio.sound_off()
Ses çalıyor mu?
Ses çalıyorsa true, çalmıyorsa false döndürür.
Parametreler
(yok)
Python
pio = Pio(0)

pio.sound_playing()
Tekerlek hızı
Seçilen tekerleğin hızı
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Okunacak tekerlek | sol(left), sağ(right) | - |
Python
pio = Pio(0)

pio.wheel_speed('left')
Sinyal gücü
Sinyal gücü
Parametreler
(yok)
Python
pio = Pio(0)

pio.signal_strength()
Pil gerilimi
Pil gerilimi
Parametreler
(yok)
Python
pio = Pio(0)

pio.battery()
Tuş takımı düğmesi
Kullanıcının en son bastığı tuş takımı düğmesini algılar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| button | Açılır liste seçeneği | Algılanacak düğme | çalıştır(play), ileri git(forward), geri git(backward), sola git(left), sağa git(right), hareket et(action), tekrarla(repeat), sil(clear) | - |
Python
pio = Pio(0)

pio.keypad('forward')