
Piobot
Instansdeklaration
När du lägger till ett Piobot(Pio)-block i arbetsytan infogas följande instansdeklaration automatiskt i Python-koden:
pio = Pio(0)
# När det finns flera instanser
pio_1 = Pio(1)
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| index | Rullgardinsalternativ | Instansnummer (börjar på 0) | Heltal 0 eller större | 0 |
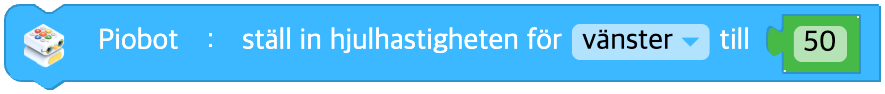
Ställa in hjulhastigheten
Ställer in hjulens hastighet. Hjulhastigheten går från -100 till 100.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Hjul som ska styras | vänster(left), höger(right), båda(both) | - |
| speed | Inmatning (block) | Hjulhastighet | Heltal -100 till 100, 0: stopp | - |
Python
pio = Pio(0)

pio.set_wheel_speed('both', 50)
Köra en sträcka
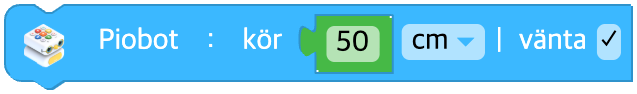
Kör den angivna sträckan med den nuvarande hjulhastigheten.
Om hjulhastigheten inte har ställts in kör den framåt med standardhastigheten.
Om sträckan är 0 fortsätter den att köra enligt den nuvarande hjulhastigheten.
Om vänta är ikryssat väntar körningen tills förflyttningen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Sträcka att köra | Reellt tal 0 eller större | - |
| unit | Rullgardinsalternativ | Längdenhet | cm, mm, tum(inch) | cm |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.move_distance(50, 'cm', wait=True)
Köra en viss tid
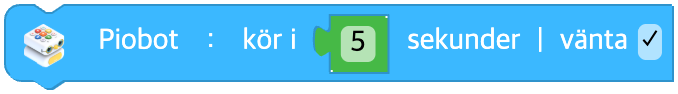
Kör under den angivna tiden med den nuvarande hjulhastigheten.
Om hjulhastigheten inte har ställts in kör den framåt med standardhastigheten.
Om vänta är ikryssat väntar körningen tills förflyttningen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Tid att köra (sekunder) | Reellt tal 0 eller större | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# wait = TRUE
pio.move_time(5, wait=True)
# wait = FALSE
pio.move_time(5, wait=False)
Svänga på stället
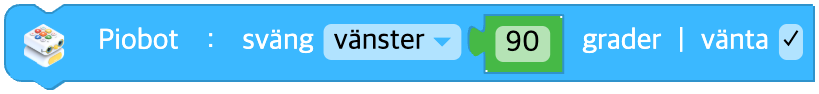
Ställer in åt vilket håll och hur många grader roboten ska svänga på stället.
Om vänta är ikryssat väntar körningen tills rotationen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| direction | Rullgardinsalternativ | Rotationsriktning | vänster(left), höger(right) | - |
| data | Inmatning (block) | Rotationsvinkel (grader) | Reellt tal 0 eller större | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# direction = "left"
pio.turn_degree('left', 90, wait=True)
# direction = "right"
pio.turn_degree('right', 90, wait=True)
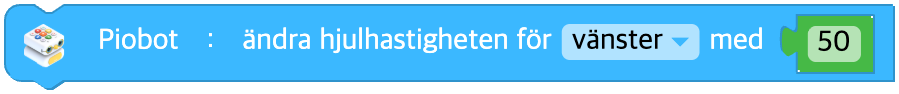
Ändra hjulhastigheten
Ändrar hjulhastigheten på Piobot.
Den nya hjulhastigheten blir den nuvarande hjulhastigheten plus den hastighet du anger.
Den nyligen inställda hjulhastigheten begränsas till intervallet -100 till 100.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Hjul som ska styras | vänster(left), höger(right), båda(both) | - |
| speed | Inmatning (block) | Hastighetsändring | Heltal -200 till 200 | - |
Python
pio = Pio(0)

pio.change_wheel_speed('both', 50)
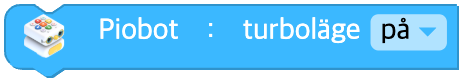
Slå på / stänga av turboläget
Slår på eller stänger av turboläget på Piobot.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Turboläge PÅ / AV | på(on=True), av(off=False) | TRUE |
Python
pio = Pio(0)

pio.turbo(True)
Stanna
Stoppar Piobots förflyttning.
Båda hjulens hastighet på Piobot nollställs till 0.
Parametrar
(ingen)
Python
pio = Pio(0)

pio.stop()
Rör sig hjulen?
Returnerar true om hjulen rör sig och false om de står stilla.
Parametrar
(ingen)
Python
pio = Pio(0)

pio.wheel_moving()
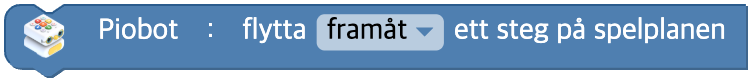
Flytta ett steg på spelplanen
Rör sig ett steg i taget på spelplanen, enligt hur den är indelad.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Riktning | framåt(forward), bakåt(backward), åt vänster(left), åt höger(right) | - |
Python
pio = Pio(0)

pio.grid_move('forward')
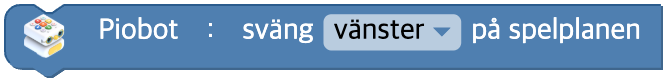
Svänga en gång på spelplanen
Piobot svänger 90 grader åt det angivna hållet på spelplanen. Den väntar alltid tills det är klart (wait=True är fast inställt internt).
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Rotationsriktning | vänster(left), höger(right) | - |
Python
pio = Pio(0)

# unit = "left"
pio.grid_turn('left')
# unit = "right"
pio.grid_turn('right')
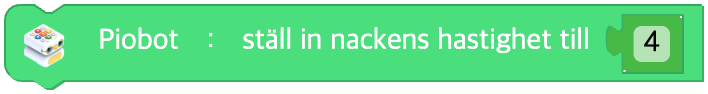
Ställa in nackens hastighet
Ställer in hur snabbt nacken vrids. Nackens hastighet går från 1 till 6.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Nackens rotationshastighet | Heltal 1 till 6 | 4 |
Python
pio = Pio(0)

pio.set_neck_speed(4)
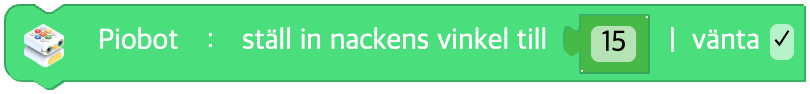
Ställa in nackens vinkel
Ställer in vilken vinkel nacken ska vridas till. Nackens vinkel går från -45 till 45.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Nackens vinkel (grader) | Reellt tal -45 till 45 | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.set_neck_angle(15, wait=True)
Rör sig nacken?
Returnerar true om nacken rör sig och false om den står stilla.
Parametrar
(ingen)
Python
pio = Pio(0)

pio.neck_moving()
Ställa in ögonfärgen
Ställer in färgen på ögonlysdioderna hos Piobot.
Du kan ändra färgen på vänster öga, höger öga eller båda.
När du väljer en färg bland färgförvalen omvandlas den till ett färgnamn (en engelsk sträng) i anropet. (Koden skapas med färgnamnet, inte med siffervärden för R, G och B.)

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Öga som ska styras | vänster(left), höger(right), båda(both) | - |
| color | Rullgardinsalternativ | Färgförval → omvandlas till ett färgnamn (engelska) | svart(black), röd(red), gul(yellow), grön(green), cyan(cyan), blå(blue), magenta(magenta), vit(white) | - |
Python
pio = Pio(0)

pio.set_eye_color('both', 'red')
Ställa in ögonfärgen med ett block från Färg-kategorin
Ställer in färgen på ögonlysdioderna hos Piobot med blocken i Färg-kategorin.
Du kan ändra färgen på vänster öga, höger öga eller båda.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Öga som ska styras | vänster(left), höger(right), båda(both) | - |
| data | Inmatning (färg) | Fältet [R, G, B] | Block från Färg-kategorin eller [0~255, 0~255, 0~255] | - |
Python
pio = Pio(0)

pio.set_eye_color('both', *Utils.color('red'))
Ändra ögonfärgen med RGB
Ändrar färgen på ögonlysdioderna hos Piobot med de angivna R-, G- och B-värdena.
Du kan ställa in vänster öga, höger öga eller båda.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Öga som ska styras | vänster(left), höger(right), båda(both) | - |
| r | Inmatning (fält) | Ändring av rött | Heltal -255 till 255 | 0 |
| g | Inmatning (fält) | Ändring av grönt | Heltal -255 till 255 | 0 |
| b | Inmatning (fält) | Ändring av blått | Heltal -255 till 255 | 0 |
Python
pio = Pio(0)

pio.change_eye_color('both', 10, 0, 0)
Ställa in ögonmönstret
Ställer in ögonens mönster och anger vilken färg varje öga har när mönstret startar.

Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| pattern | Rullgardinsalternativ | Slags mönster | av(reset), blinka(blink), dimning(dimming), regnbåge(rainbow) | - |
| left | Rullgardinsalternativ | Vänster ögas färg | standard(black), röd(red), gul(yellow), grön(green), cyan(cyan), blå(blue), magenta(magenta), vit(white) | white |
| right | Rullgardinsalternativ | Höger ögas färg | (samma som left) | white |
Python
pio = Pio(0)

pio.set_eye_pattern('dimming', 'green', 'red')
Släcka ögonen
Tar bort ögonens färg.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Öga som ska styras | vänster(left), höger(right), båda(both) | both |
Python
pio = Pio(0)

pio.turn_off('both')
Ställa in summerljudet
Ställer in summertonen hos Piobot till den angivna frekvensen.
Frekvenser som kan ljuda går från 27,5 Hz till 6553,5 Hz.
Om du anger ett värde utanför det här intervallet hörs ingen summerton.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| hz | Inmatning (block) | Frekvens (Hz) | Reellt tal 27.5 till 6553.5 | - |
Python
pio = Pio(0)

pio.sound_buzz(440)
Spela en ton
Piobot spelar den angivna tonen.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| note | Rullgardinsalternativ | Ton | Do(C), Do#/Re♭(C#), Re(D), Re#/Mi♭(D#), Mi(E), Fa(F), Fa#/Sol♭(F#), Sol(G), Sol#/La♭(G#), La(A), La#/Si♭(A#), Si(B) | - |
| octave | Rullgardinsalternativ | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
pio = Pio(0)

pio.sound_note('D', 5)
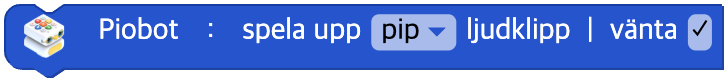
Spela ett ljudklipp
Piobot spelar upp ett visst ljudklipp.
Om vänta är ikryssat väntar körningen tills uppspelningen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| clip | Rullgardinsalternativ | Namn på ljudklipp | 'mute', 'beep', 'beep2', 'beep3', 'siren', 'engine', 'robot', 'connect' med flera | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_clip('siren', wait=True)
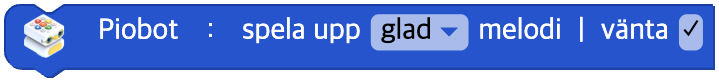
Spela upp en melodi
Piobot spelar upp en viss melodi.
Om vänta är ikryssat väntar körningen tills uppspelningen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| melody | Rullgardinsalternativ | Melodins namn | 'mute', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday', 'dibidibidip', 'good_job' med flera | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_melody('happy', wait=True)
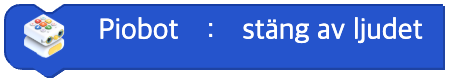
Stänga av ljudet
Stänger av ljudet hos Piobot.
Parametrar
(ingen)
Python
pio = Pio(0)

pio.sound_off()
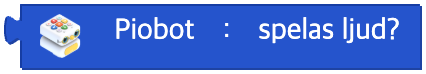
Spelas ljud?
Returnerar true om ett ljud spelas och false om inget spelas.
Parametrar
(ingen)
Python
pio = Pio(0)

pio.sound_playing()
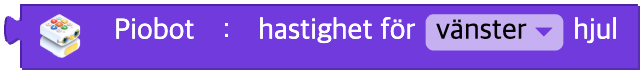
Hjulhastighetens värde
Hastigheten hos ett visst hjul
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Hjul som ska läsas av | vänster(left), höger(right) | - |
Python
pio = Pio(0)

pio.wheel_speed('left')
Signalstyrkans värde
Signalstyrka
Parametrar
(ingen)
Python
pio = Pio(0)

pio.signal_strength()
Batterispänning
Batterispänning
Parametrar
(ingen)
Python
pio = Pio(0)

pio.battery()
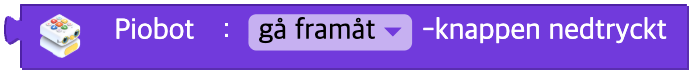
Knappsatsens knappar
Känner av vilken knapp på knappsatsen som användaren tryckte på senast.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| button | Rullgardinsalternativ | Knapp att känna av | kör(play), gå framåt(forward), gå bakåt(backward), gå åt vänster(left), gå åt höger(right), utför(action), upprepa(repeat), rensa(clear) | - |
Python
pio = Pio(0)

pio.keypad('forward')