
Piobot
การประกาศอินสแตนซ์
เมื่อเพิ่มบล็อก Piobot(Pio) ลงในพื้นที่ทำงาน การประกาศอินสแตนซ์ต่อไปนี้จะถูกแทรกลงในโค้ด Python โดยอัตโนมัติ:
pio = Pio(0)
# กรณีที่มีหลายอินสแตนซ์
pio_1 = Pio(1)
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| index | ตัวเลือกดรอปดาวน์ | หมายเลขอินสแตนซ์ (เริ่มจาก 0) | จำนวนเต็ม 0 ขึ้นไป | 0 |
ตั้งความเร็วล้อ
ตั้งความเร็วของล้อ ช่วงความเร็วล้อคือ -100 ~ 100
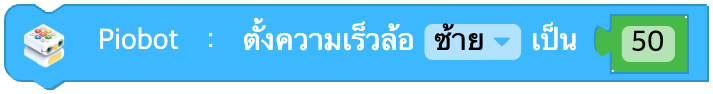
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ล้อที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | - |
| speed | ค่าป้อนเข้า (บล็อก) | ความเร็วล้อ | จำนวนเต็ม -100 ~ 100, 0: หยุด | - |
Python
pio = Pio(0)

pio.set_wheel_speed('both', 50)
เคลื่อนที่ตามระยะทาง
เคลื่อนที่ตามระยะทางที่กำหนดด้วยความเร็วล้อปัจจุบัน
ถ้ายังไม่ได้ตั้งความเร็วล้อ จะเคลื่อนที่ไปข้างหน้าด้วยความเร็วเริ่มต้น
ถ้าค่าระยะทางเป็น 0 จะเคลื่อนที่ต่อไปตามความเร็วล้อปัจจุบัน
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการเคลื่อนที่จะเสร็จสิ้น
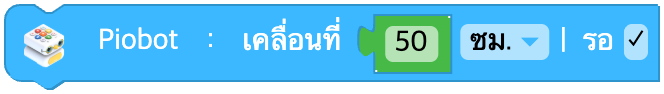
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | ระยะทางที่เคลื่อนที่ | จำนวนจริง 0 ขึ้นไป | - |
| unit | ตัวเลือกดรอปดาวน์ | หน่วยระยะทาง | ซม.(cm), มม.(mm), นิ้ว(inch) | cm |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.move_distance(50, 'cm', wait=True)
เคลื่อนที่เป็นเวลา
เคลื่อนที่เป็นเวลาที่กำหนดด้วยความเร็วล้อปัจจุบัน
ถ้ายังไม่ได้ตั้งความเร็วล้อ จะเคลื่อนที่ไปข้างหน้าด้วยความเร็วเริ่มต้น
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการเคลื่อนที่จะเสร็จสิ้น
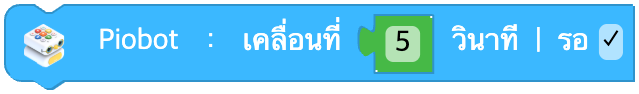
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | เวลาที่เคลื่อนที่ (วินาที) | จำนวนจริง 0 ขึ้นไป | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# wait = TRUE
pio.move_time(5, wait=True)
# wait = FALSE
pio.move_time(5, wait=False)
หมุนอยู่กับที่
กำหนดทิศทางและมุมที่จะหมุนอยู่กับที่
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการหมุนจะเสร็จสิ้น
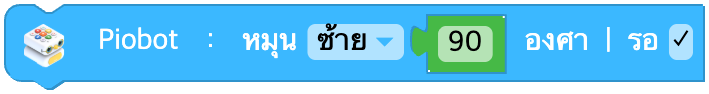
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| direction | ตัวเลือกดรอปดาวน์ | ทิศทางการหมุน | ซ้าย(left), ขวา(right) | - |
| data | ค่าป้อนเข้า (บล็อก) | มุมที่หมุน (องศา) | จำนวนจริง 0 ขึ้นไป | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# direction = "left"
pio.turn_degree('left', 90, wait=True)
# direction = "right"
pio.turn_degree('right', 90, wait=True)
เปลี่ยนความเร็วล้อ
เปลี่ยนความเร็วล้อของ Piobot
ความเร็วล้อใหม่คือความเร็วล้อปัจจุบันบวกกับความเร็วที่ป้อน
ความเร็วล้อที่ตั้งใหม่จะถูกจำกัดอยู่ในช่วง -100 ~ 100
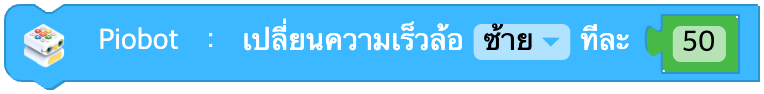
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ล้อที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | - |
| speed | ค่าป้อนเข้า (บล็อก) | ผลต่างความเร็วที่จะเปลี่ยน | จำนวนเต็ม -200 ~ 200 | - |
Python
pio = Pio(0)

pio.change_wheel_speed('both', 50)
เปิด / ปิดโหมดเทอร์โบ
เปิดหรือปิดโหมดเทอร์โบของ Piobot
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | เปิด / ปิดโหมดเทอร์โบ | เปิด(on=True), ปิด(off=False) | TRUE |
Python
pio = Pio(0)

pio.turbo(True)
หยุด
หยุดการเคลื่อนที่ของ Piobot
ความเร็วล้อทั้งสองข้างของ Piobot จะถูกตั้งกลับเป็น 0
พารามิเตอร์
(ไม่มี)
Python
pio = Pio(0)

pio.stop()
ล้อกำลังเคลื่อนที่?
คืนค่า true ถ้าล้อกำลังเคลื่อนที่ และ false ถ้าหยุดอยู่
พารามิเตอร์
(ไม่มี)
Python
pio = Pio(0)

pio.wheel_moving()
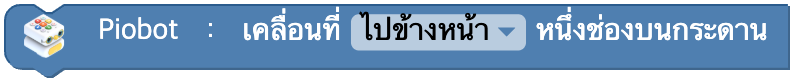
เคลื่อนที่หนึ่งช่องบนกระดาน
เคลื่อนที่ทีละหนึ่งช่องบนกระดานตามที่กำหนดไว้
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ทิศทางการเคลื่อนที่ | ไปข้างหน้า(forward), ไปข้างหลัง(backward), ไปทางซ้าย(left), ไปทางขวา(right) | - |
Python
pio = Pio(0)

pio.grid_move('forward')
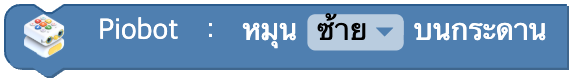
หมุนหนึ่งครั้งบนกระดาน
Piobot บนกระดานหมุน 90 องศาไปในทิศทางที่รับเข้ามา รอจนเสร็จสิ้นเสมอ (ภายในกำหนด wait=True ไว้ตายตัว)
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ทิศทางการหมุน | ซ้าย(left), ขวา(right) | - |
Python
pio = Pio(0)

# unit = "left"
pio.grid_turn('left')
# unit = "right"
pio.grid_turn('right')
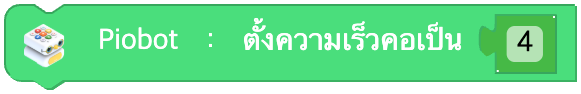
ตั้งความเร็วคอ
ตั้งความเร็วในการหมุนคอ ช่วงความเร็วคอคือ 1 ~ 6
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | ความเร็วในการหมุนคอ | จำนวนเต็ม 1 ~ 6 | 4 |
Python
pio = Pio(0)

pio.set_neck_speed(4)
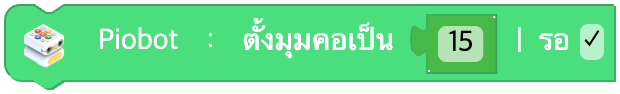
ตั้งมุมคอ
ตั้งมุมปลายทางที่คอจะหมุนไปถึง ช่วงมุมคอคือ -45 ~ 45
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการหมุนจะเสร็จสิ้น
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | มุมคอ (องศา) | จำนวนจริง -45 ~ 45 | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.set_neck_angle(15, wait=True)
คอกำลังเคลื่อนที่?
คืนค่า true ถ้าคอกำลังเคลื่อนที่ และ false ถ้าหยุดอยู่
พารามิเตอร์
(ไม่มี)
Python
pio = Pio(0)

pio.neck_moving()
ตั้งสีไฟ LED ที่ตา
ตั้งสีไฟ LED ที่ตาของ Piobot
เปลี่ยนสีไฟ LED ของตาซ้าย ตาขวา หรือทั้งคู่ได้
เมื่อเลือกสีจากสีพรีเซ็ต จะถูกแปลงเป็น ชื่อสี (สตริงภาษาอังกฤษ) แล้วเรียกใช้ (โค้ดที่สร้างขึ้นใช้ชื่อสี ไม่ใช่ค่าตัวเลข R, G, B)
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ตาที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | - |
| color | ตัวเลือกดรอปดาวน์ | สีพรีเซ็ต → แปลงเป็นชื่อสี (ภาษาอังกฤษ) | ดำ(black), แดง(red), เหลือง(yellow), เขียว(green), ฟ้าอมเขียว(cyan), น้ำเงิน(blue), ม่วงแดง(magenta), ขาว(white) | - |
Python
pio = Pio(0)

pio.set_eye_color('both', 'red')
ตั้งสีไฟ LED ที่ตาด้วยบล็อกหมวดสี
ตั้งสีไฟ LED ที่ตาของ Piobot ด้วยบล็อกในหมวดสี
เปลี่ยนสีไฟ LED ของตาซ้าย ตาขวา หรือทั้งคู่ได้
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ตาที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | - |
| data | ค่าป้อนเข้า (สี) | อาร์เรย์ [R, G, B] | บล็อกหมวดสี หรือ [0~255, 0~255, 0~255] | - |
Python
pio = Pio(0)

pio.set_eye_color('both', *Utils.color('red'))
เปลี่ยนสีไฟ LED ที่ตาทีละ RGB
เปลี่ยนสีไฟ LED ที่ตาของ Piobot ตามค่า R, G, B ที่กำหนด
ตั้งสีของตาซ้าย ตาขวา หรือทั้งคู่ได้
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ตาที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | - |
| r | ค่าป้อนเข้า (ฟิลด์) | ค่าเปลี่ยนแปลงสีแดง | จำนวนเต็ม -255 ~ 255 | 0 |
| g | ค่าป้อนเข้า (ฟิลด์) | ค่าเปลี่ยนแปลงสีเขียว | จำนวนเต็ม -255 ~ 255 | 0 |
| b | ค่าป้อนเข้า (ฟิลด์) | ค่าเปลี่ยนแปลงสีน้ำเงิน | จำนวนเต็ม -255 ~ 255 | 0 |
Python
pio = Pio(0)

pio.change_eye_color('both', 10, 0, 0)
ตั้งรูปแบบไฟ LED ที่ตา
ตั้งรูปแบบของตา และกำหนดสีของตาแต่ละข้างเมื่อรูปแบบเริ่มทำงาน

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| pattern | ตัวเลือกดรอปดาวน์ | ชนิดของรูปแบบ | ปิด(reset), กะพริบ(blink), หรี่ไฟ(dimming), สายรุ้ง(rainbow) | - |
| left | ตัวเลือกดรอปดาวน์ | สีของตาซ้าย | ค่าเริ่มต้น(black), แดง(red), เหลือง(yellow), เขียว(green), ฟ้าอมเขียว(cyan), น้ำเงิน(blue), ม่วงแดง(magenta), ขาว(white) | white |
| right | ตัวเลือกดรอปดาวน์ | สีของตาขวา | (เหมือนกับ left) | white |
Python
pio = Pio(0)

pio.set_eye_pattern('dimming', 'green', 'red')
ปิดไฟ LED ที่ตา
ปิดสีของตา
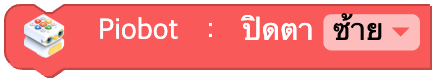
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ตาที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | both |
Python
pio = Pio(0)

pio.turn_off('both')
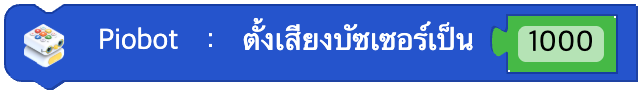
ตั้งเสียงบัซเซอร์
ตั้งเสียงบัซเซอร์ของ Piobot ด้วยความถี่ที่กำหนด
ช่วงความถี่ที่ส่งเสียงได้คือ 27.5 Hz ~ 6553.5 Hz
ถ้าป้อนค่าอื่นนอกช่วงนี้ บัซเซอร์จะไม่ส่งเสียง
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| hz | ค่าป้อนเข้า (บล็อก) | ความถี่ (Hz) | จำนวนจริง 27.5 ~ 6553.5 | - |
Python
pio = Pio(0)

pio.sound_buzz(440)
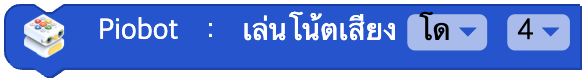
เล่นโน้ตเสียง
Piobot เล่นโน้ตที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| note | ตัวเลือกดรอปดาวน์ | โน้ต | โด(C), โด#/เร♭(C#), เร(D), เร#/มี♭(D#), มี(E), ฟา(F), ฟา#/ซอล♭(F#), ซอล(G), ซอล#/ลา♭(G#), ลา(A), ลา#/ที♭(A#), ที(B) | - |
| octave | ตัวเลือกดรอปดาวน์ | อ็อกเทฟ | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
pio = Pio(0)

pio.sound_note('D', 5)
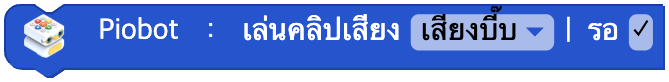
เล่นคลิปเสียง
Piobot เล่นคลิปเสียงที่กำหนด
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการเล่นจะเสร็จสิ้น
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| clip | ตัวเลือกดรอปดาวน์ | ชื่อคลิปเสียง | 'mute', 'beep', 'beep2', 'beep3', 'siren', 'engine', 'robot', 'connect' ฯลฯ | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_clip('siren', wait=True)
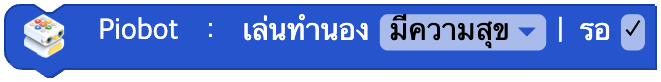
เล่นทำนอง
Piobot เล่นทำนองที่กำหนด
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการเล่นจะเสร็จสิ้น
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| melody | ตัวเลือกดรอปดาวน์ | ชื่อทำนอง | 'mute', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday', 'dibidibidip', 'good_job' ฯลฯ | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_melody('happy', wait=True)
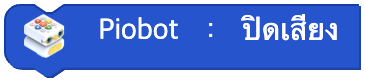
ปิดเสียง
ปิดเสียงของ Piobot
พารามิเตอร์
(ไม่มี)
Python
pio = Pio(0)

pio.sound_off()
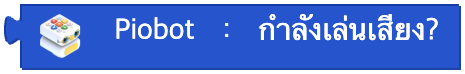
กำลังเล่นเสียง?
คืนค่า true ถ้ากำลังเล่นเสียง และ false ถ้าไม่ได้เล่น
พารามิเตอร์
(ไม่มี)
Python
pio = Pio(0)

pio.sound_playing()
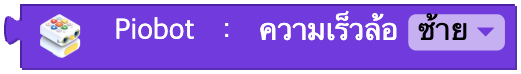
ค่าความเร็วล้อ
ความเร็วของล้อที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ล้อที่เลือก | ซ้าย(left), ขวา(right) | - |
Python
pio = Pio(0)

pio.wheel_speed('left')
ค่าความแรงของสัญญาณ
ความแรงของสัญญาณ
พารามิเตอร์
(ไม่มี)
Python
pio = Pio(0)

pio.signal_strength()
แรงดันแบตเตอรี่
แรงดันแบตเตอรี่
พารามิเตอร์
(ไม่มี)
Python
pio = Pio(0)

pio.battery()
ปุ่มคีย์แพด
ตรวจจับปุ่มคีย์แพดที่ผู้ใช้กดล่าสุด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| button | ตัวเลือกดรอปดาวน์ | ปุ่มที่จะตรวจจับ | เล่น(play), เดินหน้า(forward), ถอยหลัง(backward), ไปทางซ้าย(left), ไปทางขวา(right), แอ็กชัน(action), ทำซ้ำ(repeat), ลบ(clear) | - |
Python
pio = Pio(0)

pio.keypad('forward')