
Hamster
การประกาศอินสแตนซ์
เมื่อเพิ่มบล็อก Hamster ลงในพื้นที่ทำงาน การประกาศอินสแตนซ์ต่อไปนี้จะถูกแทรกลงในโค้ด Python โดยอัตโนมัติ:
hamster = Hamster(0)
# กรณีที่มีหลายอินสแตนซ์
hamster_1 = Hamster(1)
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| index | ตัวเลือกดรอปดาวน์ | หมายเลขอินสแตนซ์ (เริ่มจาก 0) | จำนวนเต็ม 0 ขึ้นไป | 0 |
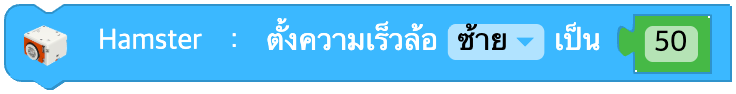
ตั้งความเร็วล้อ
กำหนดความเร็วของล้อ ช่วงความเร็วคือ -100 ~ 100
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ล้อที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | - |
| speed | ค่าป้อนเข้า (บล็อก) | ความเร็วล้อ | จำนวนเต็ม -100 ~ 100, 0: หยุด | - |
Python
hamster = Hamster(0)

hamster.set_wheel_speed('both', 50)
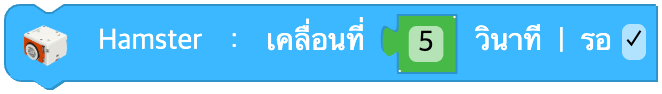
เคลื่อนที่เป็นเวลา
เคลื่อนที่เป็นเวลาที่กำหนดด้วยความเร็วล้อปัจจุบัน
ถ้ายังไม่ได้ตั้งความเร็วล้อ จะเคลื่อนที่ไปข้างหน้าด้วยความเร็วเริ่มต้น
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการเคลื่อนที่จะเสร็จสิ้น
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | เวลาที่เคลื่อนที่ (วินาที) | จำนวนจริง 0 ขึ้นไป | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

# wait = TRUE
hamster.move_time(5, wait=True)
# wait = FALSE
hamster.move_time(0.5, wait=False)
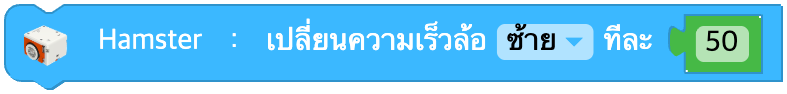
เปลี่ยนความเร็วล้อ
เปลี่ยนความเร็วล้อของ Hamster
ความเร็วล้อใหม่คือความเร็วล้อปัจจุบันบวกกับความเร็วที่ป้อน
ความเร็วล้อที่ตั้งใหม่จะถูกจำกัดอยู่ในช่วง -100 ~ 100
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ล้อที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | - |
| speed | ค่าป้อนเข้า (บล็อก) | ผลต่างความเร็วที่จะเปลี่ยน | จำนวนเต็ม -200 ~ 200 | - |
Python
hamster = Hamster(0)

hamster.change_wheel_speed('both', 10)
หยุด
หยุดการเคลื่อนที่ของ Hamster
ความเร็วล้อทั้งสองข้างของ Hamster จะถูกตั้งกลับเป็น 0
พารามิเตอร์
(ไม่มี)
Python
hamster = Hamster(0)

hamster.stop()
เคลื่อนที่ไปข้างหน้าหนึ่งช่องบนกระดาน
เคลื่อนที่ทีละหนึ่งช่องบนกระดานตามที่กำหนดไว้
พารามิเตอร์
(ไม่มี)
Python
hamster = Hamster(0)

hamster.grid_move()
เลี้ยวหนึ่งครั้งบนกระดาน
เลี้ยว 90 องศาไปในทิศทางที่กำหนดบนกระดาน
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| direction | ตัวเลือกดรอปดาวน์ | ทิศทางการเลี้ยว | ซ้าย(left), ขวา(right) | - |
Python
hamster = Hamster(0)

hamster.grid_turn('left')
วิ่งตามเส้นด้วยเซ็นเซอร์
Hamster ใช้เซ็นเซอร์พื้นวิ่งตามเส้นสีที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| floor | ตัวเลือกดรอปดาวน์ | เซ็นเซอร์พื้นที่ใช้วิ่งตามเส้น | ซ้าย(left), ขวา(right), กลาง(center) | - |
| line | ตัวเลือกดรอปดาวน์ | สีของเส้น | ดำ(black), ขาว(white) | black |
Python
hamster = Hamster(0)

hamster.trace_line('left', 'black')
เคลื่อนที่ผ่านทางแยกแล้วหยุดที่ทางแยกถัดไป
Hamster วิ่งไปในทิศทางที่กำหนดที่ทางแยก แล้ววิ่งตามเส้นต่อจนพบทางแยกถัดไป
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการเคลื่อนที่จะเสร็จสิ้น

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| direction | ตัวเลือกดรอปดาวน์ | ทิศทางที่ทางแยก | เลี้ยวซ้าย(left), เลี้ยวขวา(right), ตรงไป(forward), กลับรถ(uturn) | - |
| line | ตัวเลือกดรอปดาวน์ | สีของเส้น | ดำ(black), ขาว(white) | black |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

hamster.trace_intersection('left', 'black', wait=True)
ตั้งความเร็วในการวิ่งตามเส้น
ตั้งความเร็วในการวิ่งตามเส้น ช่วงความเร็วคือ 1 ~ 10
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | ความเร็วในการวิ่งตามเส้น | จำนวนเต็ม 1 ~ 10 | - |
Python
hamster = Hamster(0)

hamster.set_trace_speed(5)
หยุดวิ่งตามเส้น
จบการทำงานวิ่งตามเส้นของ Hamster
พารามิเตอร์
(ไม่มี)
Python
hamster = Hamster(0)

hamster.stop_trace()
ตั้งสีไฟ LED
ตั้งสีไฟ LED
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | LED ที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | - |
| color | ตัวเลือกดรอปดาวน์ | สี | ดำ(black), น้ำเงิน(blue), เขียว(green), ฟ้าอมเขียว(cyan), แดง(red), ม่วงแดง(magenta), เหลือง(yellow), ขาว(white) | - |
Python
hamster = Hamster(0)

hamster.set_led_color('both', 'red')
ปิดไฟ LED
ปิดสีไฟ LED
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | LED ที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | both |
Python
hamster = Hamster(0)

hamster.turn_off('both')
ตั้งเสียงบัซเซอร์
ตั้งเสียงบัซเซอร์ของ Hamster ด้วยความถี่ที่กำหนด
ช่วงความถี่ที่ส่งเสียงได้คือ 1.0 Hz ~ 6553.5 Hz
ถ้าป้อนค่าอื่นนอกช่วงนี้ บัซเซอร์จะไม่ส่งเสียง
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| hz | ค่าป้อนเข้า (บล็อก) | ความถี่ (Hz) | จำนวนจริง 0 ~ 6553.5 | - |
Python
hamster = Hamster(0)

hamster.sound_buzz(440)
เล่นโน้ต
Hamster เล่นโน้ตที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| note | ตัวเลือกดรอปดาวน์ | โน้ต | โด(C), โด#(C#), เร(D), เร#(D#), มี(E), ฟา(F), ฟา#(F#), ซอล(G), ซอล#(G#), ลา(A), ลา#(A#), ที(B) | - |
| octave | ตัวเลือกดรอปดาวน์ | อ็อกเทฟ | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
hamster = Hamster(0)

hamster.sound_note('D', 5)
ปิดเสียง
ปิดเสียงของ Hamster
พารามิเตอร์
(ไม่มี)
Python
hamster = Hamster(0)

hamster.sound_off()
ค่าความเร็วล้อ
ความเร็วของล้อที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ล้อที่เลือก | ซ้าย(left), ขวา(right) | - |
Python
hamster = Hamster(0)

hamster.wheel_speed('left')
ค่าเซ็นเซอร์ตรวจจับระยะ
ค่าของเซ็นเซอร์ตรวจจับระยะที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ตำแหน่งเซ็นเซอร์ที่วัด | ซ้าย(left), ขวา(right) | - |
Python
hamster = Hamster(0)

hamster.proximity('left')
ค่าเซ็นเซอร์พื้น
ค่าของเซ็นเซอร์พื้นที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ตำแหน่งเซ็นเซอร์ที่วัด | ซ้าย(left), ขวา(right), กลาง(center) | - |
Python
hamster = Hamster(0)

hamster.floor('left')
ค่าความเร่ง
ค่าความเร่งโน้มถ่วงของแกนที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | แกนที่วัด | x, y, z | - |
Python
hamster = Hamster(0)

hamster.acceleration('x')
ค่าความสว่าง
ค่าเซ็นเซอร์ความสว่าง
พารามิเตอร์
(ไม่มี)
Python
hamster = Hamster(0)

hamster.light()
ค่าอุณหภูมิ
ค่าเซ็นเซอร์อุณหภูมิ
พารามิเตอร์
(ไม่มี)
Python
hamster = Hamster(0)

hamster.temperature()
ค่าความแรงของสัญญาณ
ความแรงของสัญญาณ
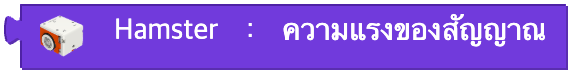
พารามิเตอร์
(ไม่มี)
Python
hamster = Hamster(0)

hamster.signal_strength()
แรงดันแบตเตอรี่
แรงดันแบตเตอรี่
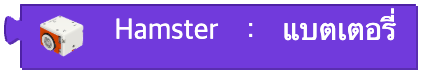
พารามิเตอร์
(ไม่มี)
Python
hamster = Hamster(0)

hamster.battery()
สถานะเปลี่ยนแปลงหรือไม่
สถานะของหุ่นยนต์เปลี่ยนแปลงหรือไม่
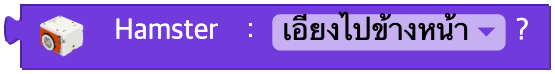
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ชนิดของสถานะ | 0 ~ 6 (ดูตารางด้านล่าง) | - |
| unit | เงื่อนไข |
|---|---|
| 0 | acceleration('x') > 5000 |
| 1 | acceleration('x') < -5000 |
| 2 | acceleration('y') > 5000 |
| 3 | acceleration('y') < -5000 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -3000 |
| 6 | proximity('left') > 50 or proximity('right') > 50 |
Python
hamster = Hamster(0)

# unit = 0
hamster.acceleration('x') > 5000
# unit = 6
hamster.proximity('left') > 50 or hamster.proximity('right') > 50
ตั้งค่าโหมดอินพุตของพอร์ต I/O
ตั้งค่าโหมดอินพุตของพอร์ต IO
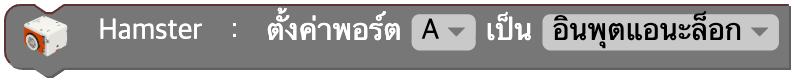
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ต I/O | a, b, ทั้งคู่(both) | - |
| option | ตัวเลือกดรอปดาวน์ | โหมด I/O | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
hamster = Hamster(0)

hamster.io_mode('both', 'analog_input')
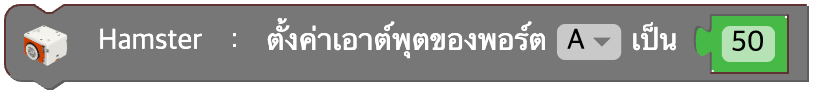
ตั้งค่าเอาต์พุตของพอร์ต I/O
ตั้งค่าเอาต์พุตของพอร์ต IO ที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ต I/O | a, b, ทั้งคู่(both) | - |
| data | ค่าป้อนเข้า (บล็อก) | ค่าเอาต์พุต | จำนวนเต็ม 0 ~ 180 | - |
Python
hamster = Hamster(0)

hamster.set_output('both', 90)
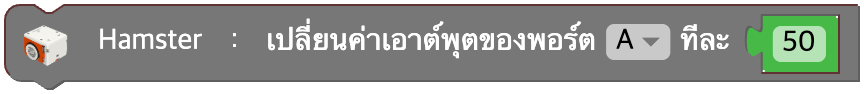
เปลี่ยนค่าเอาต์พุตของพอร์ต I/O
เปลี่ยนค่าเอาต์พุตของพอร์ต IO ที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ต I/O | a, b, ทั้งคู่(both) | - |
| data | ค่าป้อนเข้า (บล็อก) | ผลต่างค่าเอาต์พุตที่จะเปลี่ยน | จำนวนเต็ม | - |
Python
hamster = Hamster(0)

hamster.change_output('a', 10)
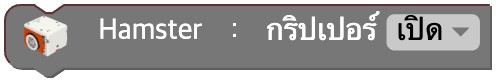
เปิด / ปิดกริปเปอร์
เปิดหรือปิดกริปเปอร์ของ Hamster
เรียกใช้เมธอดหนึ่งในสองตามค่า unit
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | การทำงาน | ปิด(close), เปิด(open) | - |
Python
hamster = Hamster(0)

# unit = "open"
hamster.open_gripper()
# unit = "close"
hamster.close_gripper()
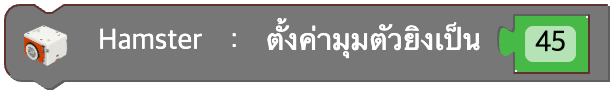
ตั้งค่ามุมตัวยิง
ควบคุมตัวยิงโดยตั้งค่ามุม ช่วงของมุมคือ 0 ~ 180
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | มุมตัวยิง | จำนวนเต็ม 0 ~ 180 | - |
Python
hamster = Hamster(0)

hamster.shooter(45)
ค่าอินพุตของพอร์ต I/O
คืนค่าอินพุตของพอร์ต I/O ของ Hamster
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | พอร์ต I/O | a, b | - |
Python
hamster = Hamster(0)

hamster.get_input('a')