
Hamster
Örnek bildirimi
Hamster bloğunu çalışma alanına eklediğinizde Python koduna aşağıdaki örnek bildirimi kendiliğinden eklenir:
hamster = Hamster(0)
# Birden fazla örnek olduğunda
hamster_1 = Hamster(1)
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| index | Açılır liste seçeneği | Örnek numarası (0'dan başlar) | 0 veya daha büyük tam sayı | 0 |
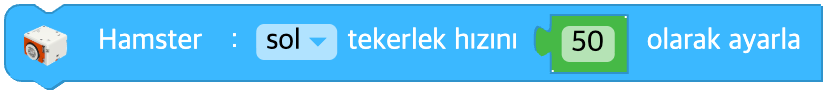
Tekerlek hızını ayarla
Tekerleğin hızını belirler. Hız aralığı -100 ile 100 arasındadır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Tekerlek seçimi | sol(left), sağ(right), ikisi(both) | - |
| speed | Giriş (blok) | Tekerlek hızı | -100 ile 100 arasında tam sayı, 0: duruş | - |
Python
hamster = Hamster(0)

hamster.set_wheel_speed('both', 50)
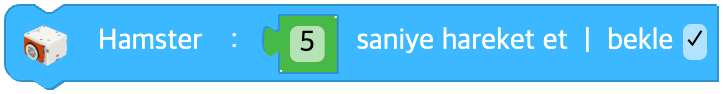
Belirli süre ilerle
Geçerli tekerlek hızıyla belirtilen süre kadar ilerler.
Tekerlek hızı ayarlanmamışsa robot varsayılan hızla ileri gider.
bekle onay kutusu işaretliyse program hareket bitene kadar bekler.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Hareket süresi (saniye) | 0 veya daha büyük gerçel sayı | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

# wait = TRUE
hamster.move_time(5, wait=True)
# wait = FALSE
hamster.move_time(5, wait=False)
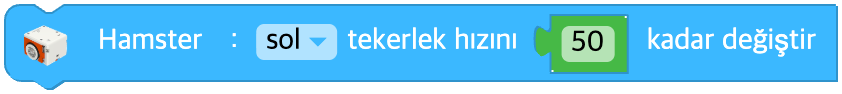
Tekerlek hızını değiştir
Hamster robotunun tekerlek hızını değiştirir.
Yeni tekerlek hızı, geçerli hıza yazdığınız değerin eklenmesiyle bulunur.
Yeni ayarlanan tekerlek hızı -100 ile 100 aralığına sınırlanır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Tekerlek seçimi | sol(left), sağ(right), ikisi(both) | - |
| speed | Giriş (blok) | Hız değişimi | -200 ile 200 arasında tam sayı | - |
Python
hamster = Hamster(0)

hamster.change_wheel_speed('both', 10)
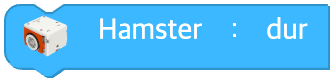
Dur
Hamster robotunun hareketini durdurur.
Hamster robotunun iki tekerleğinin hızı da sıfırlanır.
Parametreler
(yok)
Python
hamster = Hamster(0)

hamster.stop()
Tahtada bir adım ileri git
Tahtada belirlenmiş bir kare kadar ilerler.
Parametreler
(yok)
Python
hamster = Hamster(0)

hamster.grid_move()
Tahtada bir kez dön
Tahtada belirtilen yönde 90 derece döner.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| direction | Açılır liste seçeneği | Dönüş yönü | sol(left), sağ(right) | - |
Python
hamster = Hamster(0)

hamster.grid_turn('left')
Sensörle çizgiyi izle
Hamster, zemin sensörünü kullanarak seçilen renkteki çizgi boyunca gider.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| floor | Açılır liste seçeneği | Çizgiyi izlerken kullanılacak zemin sensörü | sol(left), sağ(right), orta(center) | - |
| line | Açılır liste seçeneği | Çizginin rengi | siyah(black), beyaz(white) | black |
Python
hamster = Hamster(0)

hamster.trace_line('left', 'black')
Kesişimden geçip bir sonrakinde dur
Hamster kesişimde belirtilen yöne döner, ardından bir sonraki kesişime kadar ilerler.
bekle onay kutusu işaretliyse program hareket bitene kadar bekler.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| direction | Açılır liste seçeneği | Kesişimdeki hareket yönü | sola dön(left), sağa dön(right), düz git(forward), geri dön(uturn) | - |
| line | Açılır liste seçeneği | Çizginin rengi | siyah(black), beyaz(white) | black |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

hamster.trace_intersection('left', 'black', wait=True)
Çizgi izleme hızını ayarla
Çizgi boyunca gitme hızını ayarlar. Hız aralığı 1 ile 10 arasındadır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Çizgi izleme hızı | 1 ile 10 arasında tam sayı | - |
Python
hamster = Hamster(0)

hamster.set_trace_speed(5)
Çizgi izlemeyi durdur
Hamster robotunun çizgi boyunca gitmesini sonlandırır.
Parametreler
(yok)
Python
hamster = Hamster(0)

hamster.stop_trace()
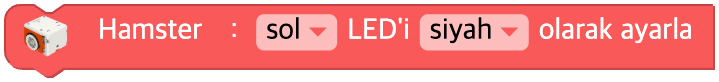
LED rengini ayarla
Hamster robotunun LED rengini ayarlar.
Paletten seçilen renk renk adına (İngilizce metin) dönüştürülür ve koda bu biçimde girer. (Kodda R, G, B sayı değerleri değil, renk adı görünür.)
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | LED seçimi | sol(left), sağ(right), ikisi(both) | - |
| color | Renk | Renk paletinden seçim → renk adına (İngilizce) dönüşüm | Renk adları: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
hamster = Hamster(0)

hamster.set_led_color('both', 'red')
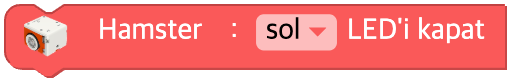
LED'i kapat
LED rengini söndürür.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | LED seçimi | sol(left), sağ(right), ikisi(both) | both |
Python
hamster = Hamster(0)

hamster.turn_off('both')
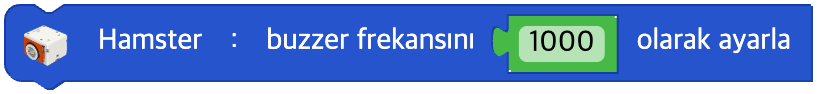
Ses frekansını ayarla
Hamster robotunun zil sesini belirtilen frekansa ayarlar.
Robotun çıkarabileceği frekans aralığı 1,0 Hz ile 6553,5 Hz arasındadır.
Bu aralığın dışında bir değer yazdığınızda zil ses çıkarmaz.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| hz | Giriş (blok) | Frekans (Hz) | 0 ile 6553,5 arasında gerçel sayı | - |
Python
hamster = Hamster(0)

hamster.sound_buzz(440)
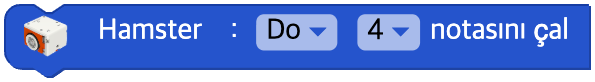
Notasını çal
Hamster belirtilen notayı çalar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| note | Açılır liste seçeneği | Nota | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Açılır liste seçeneği | Oktav | 3, 4, 5, 6, 7 | 4 |
Python
hamster = Hamster(0)

hamster.sound_note('D', 5)
Sesi kapat
Hamster robotunun sesini kapatır.
Parametreler
(yok)
Python
hamster = Hamster(0)

hamster.sound_off()
Tekerlek hızı
Seçilen tekerleğin hızı
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Okunacak tekerlek | sol(left), sağ(right) | - |
Python
hamster = Hamster(0)

hamster.wheel_speed('left')
Yakınlık sensörü
Seçilen yakınlık sensörünün değeri
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Okunacak sensörün konumu | sol(left), sağ(right) | - |
Python
hamster = Hamster(0)

hamster.proximity('left')
Zemin sensörü
Seçilen zemin sensörünün değeri
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Okunacak sensörün konumu | sol(left), sağ(right) | - |
Python
hamster = Hamster(0)

hamster.floor('left')
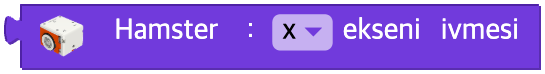
Ekseni ivmesi
Seçilen eksendeki yer çekimi ivmesi değeri
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Ölçülen eksen | x, y, z | - |
Python
hamster = Hamster(0)

hamster.acceleration('x')
Parlaklık
Parlaklık sensörünün değeri
Parametreler
(yok)
Python
hamster = Hamster(0)

hamster.light()
Sıcaklık
Sıcaklık sensörünün değeri
Parametreler
(yok)
Python
hamster = Hamster(0)

hamster.temperature()
Sinyal gücü
Sinyal gücü
Parametreler
(yok)
Python
hamster = Hamster(0)

hamster.signal_strength()
Pil gerilimi
Pil gerilimi
Parametreler
(yok)
Python
hamster = Hamster(0)

hamster.battery()
Durum değişimi
Robotun durumunun değişip değişmediği
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Durum türü | 0 ile 6 arasında (aşağıdaki tabloya bakın) | - |
| unit | Koşul |
|---|---|
| 0 | acceleration('x') > 5000 |
| 1 | acceleration('x') < -5000 |
| 2 | acceleration('y') > 5000 |
| 3 | acceleration('y') < -5000 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -3000 |
| 6 | proximity('left') > 50 or proximity('right') > 50 |
Python
hamster = Hamster(0)

# unit = 0
hamster.acceleration('x') > 5000
# unit = 6
hamster.proximity('left') > 50 or hamster.proximity('right') > 50
Portu giriş olarak ayarla
IO portunun giriş modunu ayarlar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Giriş/çıkış portu | a, b, ikisi(both) | - |
| option | Açılır liste seçeneği | Giriş/çıkış modu | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
hamster = Hamster(0)

hamster.io_mode('both', 'analog_input')
Portun çıkışını ayarla
Seçilen IO portunun çıkış değerini ayarlar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Giriş/çıkış portu | a, b, ikisi(both) | - |
| data | Giriş (blok) | Çıkış değeri | 0 ile 180 arasında tam sayı | - |
Python
hamster = Hamster(0)

hamster.set_output('a', 90)
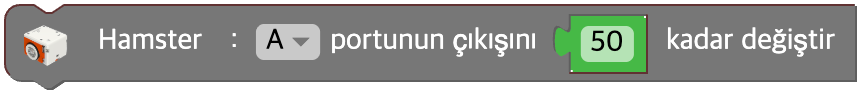
Portun çıkışını değiştir
Seçilen IO portunun çıkış değerini değiştirir.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Giriş/çıkış portu | a, b, ikisi(both) | - |
| data | Giriş (blok) | Çıkış değeri değişimi | Tam sayı | - |
Python
hamster = Hamster(0)

hamster.change_output('a', 10)
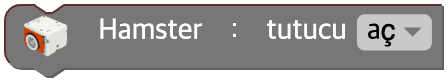
Kıskacı aç / kapat
Hamster robotunun kıskacını açar ya da kapatır.
unit değerine göre iki yöntemden biri çağrılır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | İşlem | aç(open), kapat(close) | - |
Python
hamster = Hamster(0)

# unit = "open"
hamster.open_gripper()
# unit = "close"
hamster.close_gripper()
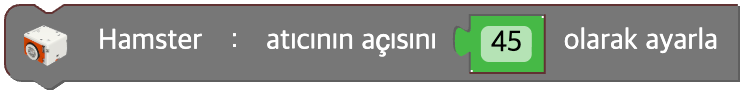
Fırlatıcı açısını ayarla
Fırlatıcının açısını ayarlayarak onu yönetir. Açı aralığı 0 ile 180 arasındadır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Fırlatıcı açısı | 0 ile 180 arasında tam sayı | - |
Python
hamster = Hamster(0)

hamster.shooter(45)
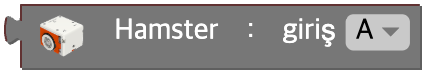
Portun giriş değeri
Hamster robotunun giriş/çıkış portundaki giriş değerini döndürür.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Giriş/çıkış portu | a, b | - |
Python
hamster = Hamster(0)

hamster.get_input('a')