
RaccoonBot
Örnek bildirimi
RaccoonBot bloğunu çalışma alanına eklediğinizde Python koduna aşağıdaki örnek bildirimi kendiliğinden eklenir:
raccoon = RaccoonBot(0)
# Birden fazla örnek olduğunda
raccoon_1 = RaccoonBot(1)
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| index | Açılır liste seçeneği | Örnek numarası (0'dan başlar) | 0 veya daha büyük tam sayı | 0 |
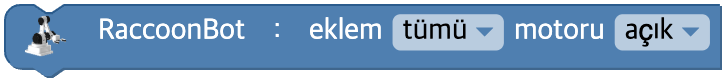
Eklem motorunu aç / kapat
Eklem motoruna uygulanan denetimin kaldırılıp kaldırılmayacağını belirler.
Hiçbir şey ayarlamazsanız program tüm eklemlerin motor denetimi açık olarak başlar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Eklem numarası | tümü(-1), 1(1), 2(2), 3(3), 4(4) | -1 |
| on | Onay kutusu | Motor denetimi ON / OFF | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# tüm eklemler, motor denetimi kapalı
raccoon.motor(-1, False)

# 1. eklem, motor denetimi açık
raccoon.motor(1, True)
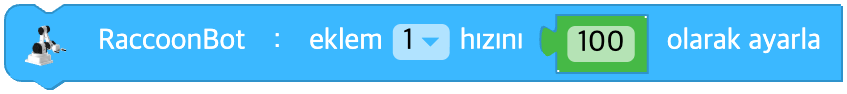
Eklem hızını ayarla
Seçilen eklemin hızını ayarlar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| joint | Açılır liste seçeneği | Eklem numarası | tümü(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Giriş (blok) | Eklem hızı | -100 ile 100 arasında tam sayı | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
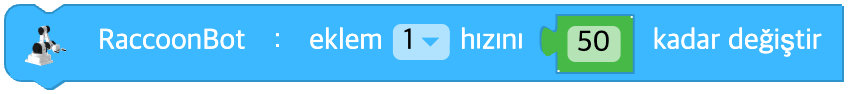
Eklem hızını değiştir
Seçilen eklemin hızını değiştirir.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| joint | Açılır liste seçeneği | Eklem numarası | tümü(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Giriş (blok) | Hız değişimi | -200 ile 200 arasında tam sayı | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
Tüm eklem hızlarını birlikte ayarla
Dört eklemin hızını birlikte ayarlar.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (dizi) | 4 eklemin hız dizisi | [joint1, joint2, joint3, joint4], her biri -100 ile 100 arasında | - |
Python
raccoon = RaccoonBot(0)

# doğrudan yazılan dizi [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# değişkendeki dizi
raccoon.set_speed_joints(*arr)
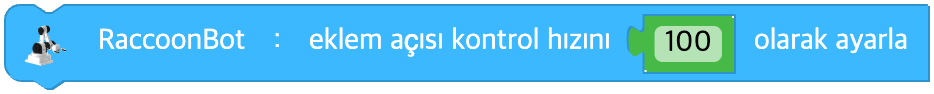
Eklem açısı kontrol hızını ayarla
Açı kontrol modunda eklemlerin hangi hızla yönetileceğini ayarlar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Açı kontrolünün en yüksek hızı | 0 ile 100 arasında tam sayı | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
Eklem açısını ayarla
Seçilen eklemin açısını ayarlar.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| joint | Açılır liste seçeneği | Eklem numarası | tümü(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Giriş (blok) | Eklem açısı (derece) | Yukarıdaki tabloya bakın (kendiliğinden sınırlanır) | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Eklem açısını değiştir
Seçilen eklemin açısını değiştirir.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| joint | Açılır liste seçeneği | Eklem numarası | tümü(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Giriş (blok) | Açı değişimi (derece) | Yukarıdaki tabloya bakın (kendiliğinden sınırlanır) | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Tüm eklem açılarını birlikte ayarla
Dört eklemin açısını birlikte ayarlar.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (dizi) | 4 eklemin açı dizisi ya da duruşun adı | [j1, j2, j3, j4] dizisi | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# doğrudan yazılan dizi
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Eklem durumunu başlat
Dört eklemin açısını hazır duruşa ('zero', 'park', 'home') göre ayarlar.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Açılır liste | Duruşun adı | 'zero' / 'park' / 'home' | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Hazır duruşlar:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# hazır duruş
raccoon.set_angle_joints('home', wait=True)
Eklem açılarını kaydet
Geçerli enkoder değerlerini seçtiğiniz değişkende saklar.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| encoder | Değişken | Kaydedilecek değişkenin adı | Değişken | - |
| data | Giriş (dizi) | Kaydedilecek başlangıç dizisi | 4 öğeli dizi ya da boş dizi | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Seçilen koordinatı ayarla
Seçilen koordinatı ayarlayarak robot kolunu hareket ettirir.
Koordinatların aralıkları şöyledir.
Bileğe göre => x: -20,0 cm ile 20,0 cm, y: -10,0 cm ile 20,0 cm, z: -2,0 mm ile 28,0 cm
Tutucuya göre => aralık, bağlı olan cihaza göre değişebilir.
Tutucu, zemine göre yatay ya da dikey olarak sabitlenir.
Ulaşılamayan koordinatlar yazıldığında komut atlanır.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| origin | Açılır liste seçeneği | Referans noktası | bilek(wrist), tutucu(end_effector) | - |
| pos | Açılır liste seçeneği | Eksen | x, y, z | - |
| data | Giriş (blok) | Koordinat değeri | x: -20 ile 20 cm, y: -10 ile 20 cm, z: -2 ile 28 cm | - |
| unit | Açılır liste seçeneği | Birim | cm, mm, inç(inch) | cm |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# x koordinatını 10 cm yapma
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# end_effector referansına göre z koordinatı
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Seçilen koordinatı değiştir
Geçerli konuma göre seçilen koordinatı değiştirerek robot kolunu hareket ettirir.
Koordinatların aralıkları şöyledir.
Bileğe göre => x: -20,0 cm ile 20,0 cm, y: -10,0 cm ile 20,0 cm, z: -2,0 mm ile 28,0 cm
Tutucuya göre => aralık, bağlı olan cihaza göre değişebilir.
Tutucu, zemine göre yatay ya da dikey olarak sabitlenir.
Ulaşılamayan koordinatlar yazıldığında komut atlanır.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| origin | Açılır liste seçeneği | Referans noktası | bilek(wrist), tutucu(end_effector) | - |
| pos | Açılır liste seçeneği | Eksen | x, y, z | - |
| data | Giriş (blok) | Koordinat değişimi | Gerçel sayı | - |
| unit | Açılır liste seçeneği | Birim | cm, mm, inç(inch) | cm |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
xyz koordinatlarına git
x, y ve z koordinatlarını birlikte belirtilen değerlere ayarlar.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| origin | Açılır liste seçeneği | Referans noktası | bilek(wrist), tutucu(end_effector) | - |
| x | Giriş (blok) | x koordinatı | Gerçel sayı | - |
| y | Giriş (blok) | y koordinatı | Gerçel sayı | - |
| z | Giriş (blok) | z koordinatı | Gerçel sayı | - |
| unit | Açılır liste seçeneği | Birim | cm, mm, inç(inch) | cm |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Tutucu kilidini ayarla
Tutucunun kilitleneceği yönü ayarlar. Yatay ya da dikey seçeneği belirlendikten sonra 4. eklemin hızı ve açısı artık yönetilemez.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| mode | Açılır liste seçeneği | Kilit yönü | yok(none), yatay(horizontal), dikey(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
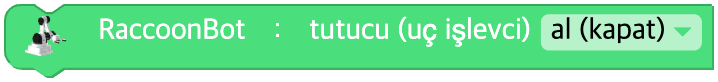
Tutucuyla nesneyi al / bırak
Tutucuyla nesneyi alır ya da bırakır.
unit açılır listesinin değerine göre iki yöntemden biri çağrılır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | İşlem | al (kapat)(pick), bırak (aç)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
Tutucu cihazı
Şu anda bağlı olan tutucunun numarası
(1, 3, 4: kıskaçlı tutucu, 2: vakumlu tutucu)
Parametreler
(yok)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
Tutucu durumu
Tutucunun nesneyi tutup tutmadığı
(0: bırakılmış, 1: tutulmuş)
Parametreler
(yok)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
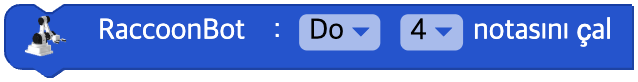
Notasını çal
RaccoonBot belirtilen notayı çalar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| note | Açılır liste seçeneği | Nota | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Açılır liste seçeneği | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
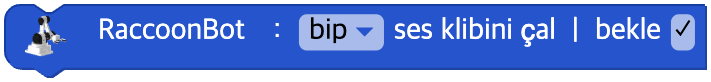
Ses klibini çal
RaccoonBot seçilen ses klibini çalar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| clip | Açılır liste seçeneği | Ses klibinin adı | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' ve diğerleri | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
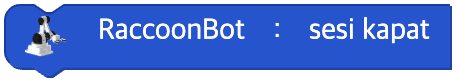
Sesi kapat
RaccoonBot robotunun sesini kapatır.
Parametreler
(yok)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
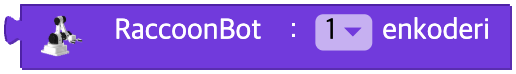
Enkoder
Seçilen eklemin enkoder değeri
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| joint | Açılır liste seçeneği | Eklem numarası (ya da tüm eklemler) | 1, 2, 3, 4, tümü(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# tüm eklemler
raccoon.encoder(-1)
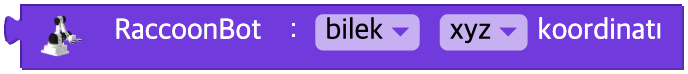
Seçilen öğenin koordinatı
Referans noktasının geçerli xyz koordinatlarını döndürür.pos atlanırsa [x, y, z] dizisinin tamamı, verilirse yalnızca o eksenin değeri döndürülür.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| origin | Açılır liste seçeneği | Referans noktası | bilek(wrist), tutucu(end_effector) | wrist |
| pos | Açılır liste seçeneği | Eksen (ya da tümü) | x, y, z, tümü (atlanırsa dizinin tamamı döndürülür) | None (tümü) |
Python
raccoon = RaccoonBot(0)

# seçilen eksen
raccoon.get_coordinates('wrist', 'x')

# tümü (3 öğeli dizi)
raccoon.get_coordinates('wrist')
Sinyal gücü
Sinyal gücü
Parametreler
(yok)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
Pil gerilimi
Pil gerilimi
Parametreler
(yok)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
Düğmeye basılı mı?
Seçilen düğmenin basılı olup olmadığı ya da tıklama olayının gerçekleşip gerçekleşmediği
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Düğmenin adı | teach(teach), play(play), power(power), delete(delete), herhangi biri(any) | - |
| event | Açılır liste seçeneği | Olay türü | basılı(pressed), tıklandı(click), uzun tıklandı(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
Konveyör hızını ayarla
Konveyör bandının hızını ayarlar. Hız aralığı -100 ile 100 arasındadır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Konveyör hızı | -100 ile 100 arasında tam sayı | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
Konveyörü belirli mesafe hareket ettir
Konveyörü belirtilen mesafe kadar hareket ettirir.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Gidilecek mesafe | 0 veya daha büyük gerçel sayı | - |
| unit | Açılır liste seçeneği | Mesafe birimi | cm, mm, inç(inch) | cm |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
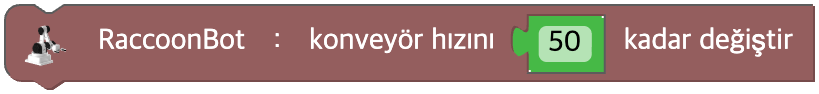
Konveyör hızını değiştir
Konveyör bandının hızını değiştirir.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Hız değişimi | -200 ile 200 arasında tam sayı | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
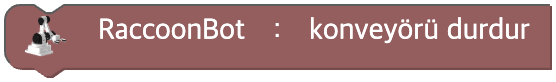
Konveyörü durdur
Konveyörü durdurur.
Parametreler
(yok)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
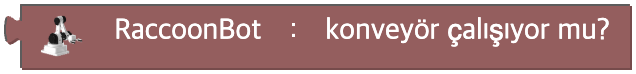
Konveyör çalışıyor mu?
Konveyör bandının çalışıp çalışmadığı
Parametreler
(yok)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
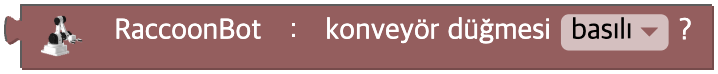
Konveyör düğmesine basılı mı?
Konveyörün düğmesinin basılı olup olmadığı ya da tıklama olayının gerçekleşip gerçekleşmediği
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| event | Açılır liste seçeneği | Olay türü | basılı(pressed), tıklandı(click), uzun tıklandı(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')