
RaccoonBot
Объявление экземпляра
После добавления блока RaccoonBot в рабочую область в код Python автоматически вставляется следующее объявление экземпляра:
raccoon = RaccoonBot(0)
# Когда экземпляров несколько
raccoon_1 = RaccoonBot(1)
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| index | Пункт выпадающего списка | Номер экземпляра (начиная с 0) | Целое число 0 или больше | 0 |
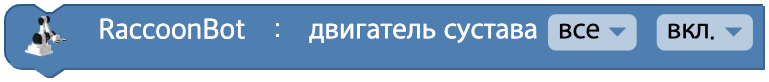
Включить / выключить двигатель сустава
Определяет, снять ли управление двигателем сустава или сохранить его.
Если ничего не задать, программа начинает работу с включённым управлением двигателями всех суставов.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Номер сустава | все(-1), 1(1), 2(2), 3(3), 4(4) | -1 |
| on | Флажок | Управление двигателем ON / OFF | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# все суставы, управление двигателем выключено
raccoon.motor(-1, False)

# сустав 1, управление двигателем включено
raccoon.motor(1, True)
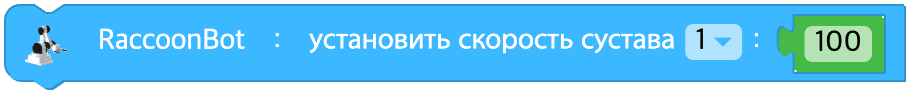
Установить скорость сустава
Задаёт скорость выбранного сустава.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| joint | Пункт выпадающего списка | Номер сустава | все(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Ввод (блок) | Скорость сустава | Целое число от -100 до 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
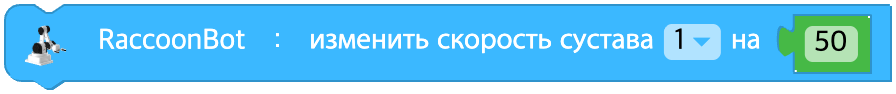
Изменить скорость сустава
Изменяет скорость выбранного сустава.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| joint | Пункт выпадающего списка | Номер сустава | все(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Ввод (блок) | Изменение скорости | Целое число от -200 до 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
Установить скорость всех суставов сразу
Задаёт скорость четырёх суставов сразу.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (массив) | Массив скоростей 4 суставов | [joint1, joint2, joint3, joint4], каждая от -100 до 100 | - |
Python
raccoon = RaccoonBot(0)

# массив, записанный напрямую [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# массив из переменной
raccoon.set_speed_joints(*arr)
Установить скорость управления углом сустава
Задаёт скорость, с которой суставы управляются в режиме управления углом.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (блок) | Максимальная скорость управления углом | Целое число от 0 до 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
Установить угол сустава
Задаёт угол выбранного сустава.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| joint | Пункт выпадающего списка | Номер сустава | все(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Ввод (блок) | Угол сустава (в градусах) | См. таблицу выше (ограничивается автоматически) | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Изменить угол сустава
Изменяет угол выбранного сустава.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| joint | Пункт выпадающего списка | Номер сустава | все(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Ввод (блок) | Изменение угла (в градусах) | См. таблицу выше (ограничивается автоматически) | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Установить углы всех суставов сразу
Задаёт углы четырёх суставов сразу.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (массив) | Массив углов 4 суставов или название положения | Массив [j1, j2, j3, j4] | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# массив, записанный напрямую
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Инициализировать положение суставов
Задаёт углы четырёх суставов по готовому положению ('zero', 'park', 'home').

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Выпадающий список | Название положения | 'zero' / 'park' / 'home' | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Готовые положения:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# готовое положение
raccoon.set_angle_joints('home', wait=True)
Сохранить углы суставов
Сохраняет текущие значения энкодеров в выбранной переменной.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| encoder | Переменная | Название переменной для сохранения | Переменная | - |
| data | Ввод (массив) | Сохраняемый начальный массив | Массив из 4 элементов или пустой массив | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Установить выбранную координату
Перемещает руку робота, задавая выбранную координату.
Диапазоны координат следующие.
Относительно запястья => x: от -20,0 см до 20,0 см, y: от -10,0 см до 20,0 см, z: от -2,0 мм до 28,0 см
Относительно захвата => диапазон может отличаться в зависимости от подключённого устройства.
Захват фиксируется горизонтально или вертикально относительно поверхности.
При вводе координат, до которых робот не может добраться, команда пропускается.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| origin | Пункт выпадающего списка | Точка отсчёта | запястье(wrist), захват(end_effector) | - |
| pos | Пункт выпадающего списка | Ось | x, y, z | - |
| data | Ввод (блок) | Значение координаты | x: от -20 до 20 см, y: от -10 до 20 см, z: от -2 до 28 см | - |
| unit | Пункт выпадающего списка | Единица | см(cm), мм(mm), дюйм(inch) | cm |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# установка координаты x в 10 см
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# координата z относительно end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Изменить выбранную координату
Перемещает руку робота, изменяя выбранную координату относительно текущего положения.
Диапазоны координат следующие.
Относительно запястья => x: от -20,0 см до 20,0 см, y: от -10,0 см до 20,0 см, z: от -2,0 мм до 28,0 см
Относительно захвата => диапазон может отличаться в зависимости от подключённого устройства.
Захват фиксируется горизонтально или вертикально относительно поверхности.
При вводе координат, до которых робот не может добраться, команда пропускается.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| origin | Пункт выпадающего списка | Точка отсчёта | запястье(wrist), захват(end_effector) | - |
| pos | Пункт выпадающего списка | Ось | x, y, z | - |
| data | Ввод (блок) | Изменение координаты | Вещественное число | - |
| unit | Пункт выпадающего списка | Единица | см(cm), мм(mm), дюйм(inch) | cm |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Перейти к координатам xyz
Задаёт координаты x, y и z сразу указанными значениями.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| origin | Пункт выпадающего списка | Точка отсчёта | запястье(wrist), захват(end_effector) | - |
| x | Ввод (блок) | Координата x | Вещественное число | - |
| y | Ввод (блок) | Координата y | Вещественное число | - |
| z | Ввод (блок) | Координата z | Вещественное число | - |
| unit | Пункт выпадающего списка | Единица | см(cm), мм(mm), дюйм(inch) | cm |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Установить фиксацию захвата
Задаёт направление, в котором фиксируется захват. После выбора варианта горизонтально или вертикально скоростью и углом сустава 4 управлять уже нельзя.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| mode | Пункт выпадающего списка | Направление фиксации | нет(none), горизонтально(horizontal), вертикально(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
Взять / положить предмет захватом
Берёт или кладёт предмет захватом.
В зависимости от значения выпадающего списка unit вызывается один из двух методов.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Действие | взять (закрыть)(pick), положить (открыть)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
Устройство захвата
Номер подключённого сейчас захвата
(1, 3, 4: клещевой захват, 2: вакуумный захват)

Параметры
(нет)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
Состояние захвата
Держит ли захват предмет
(0: положен, 1: взят)

Параметры
(нет)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
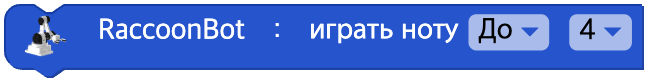
Играть ноту
RaccoonBot играет заданную ноту.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| note | Пункт выпадающего списка | Нота | До(C), До#(C#), Ре(D), Ре#(D#), Ми(E), Фа(F), Фа#(F#), Соль(G), Соль#(G#), Ля(A), Ля#(A#), Си(B) | - |
| octave | Пункт выпадающего списка | Октава | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
Воспроизвести звук
RaccoonBot воспроизводит выбранный звуковой клип.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| clip | Пункт выпадающего списка | Название звукового клипа | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' и другие | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
Выключить звук
Выключает звук робота RaccoonBot.
Параметры
(нет)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
Энкодер
Значение энкодера выбранного сустава
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| joint | Пункт выпадающего списка | Номер сустава (или все суставы) | 1, 2, 3, 4, все(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# все суставы
raccoon.encoder(-1)
Координата выбранного элемента
Возвращает текущие координаты xyz точки отсчёта.
Если pos пропущен, возвращается весь массив [x, y, z], а если задан — только значение для этой оси.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| origin | Пункт выпадающего списка | Точка отсчёта | запястье(wrist), захват(end_effector) | wrist |
| pos | Пункт выпадающего списка | Ось (или все) | x, y, z, все (если пропущено, возвращается весь массив) | None (все) |
Python
raccoon = RaccoonBot(0)

# выбранная ось
raccoon.get_coordinates('wrist', 'x')

# все (массив из 3 элементов)
raccoon.get_coordinates('wrist')
Уровень сигнала
Уровень сигнала
Параметры
(нет)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
Напряжение батареи
Напряжение батареи
Параметры
(нет)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
Кнопка нажата?
Нажата ли выбранная кнопка и произошло ли событие щелчка

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Название кнопки | teach(teach), play(play), power(power), delete(delete), любая(any) | - |
| event | Пункт выпадающего списка | Вид события | нажата(pressed), щелчок(click), долгий щелчок(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
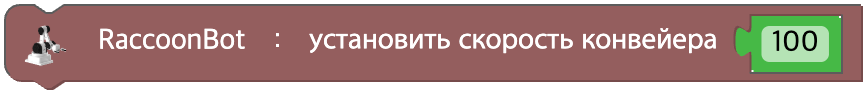
Установить скорость конвейера
Задаёт скорость ленты конвейера. Диапазон скорости — от -100 до 100.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (блок) | Скорость конвейера | Целое число от -100 до 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
Переместить конвейер на расстояние
Перемещает конвейер на заданное расстояние.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (блок) | Пройденное расстояние | Вещественное число 0 или больше | - |
| unit | Пункт выпадающего списка | Единица расстояния | см(cm), мм(mm), дюйм(inch) | cm |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
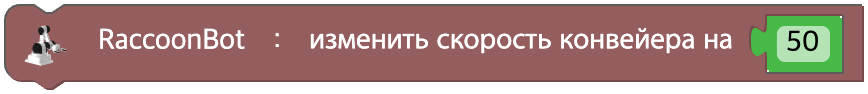
Изменить скорость конвейера
Изменяет скорость ленты конвейера.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (блок) | Изменение скорости | Целое число от -200 до 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
Остановить конвейер
Останавливает конвейер.
Параметры
(нет)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
Конвейер работает?
Работает ли лента конвейера
Параметры
(нет)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
Кнопка конвейера нажата?
Нажата ли кнопка конвейера и произошло ли событие щелчка

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| event | Пункт выпадающего списка | Вид события | нажата(pressed), щелчок(click), долгий щелчок(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')