
RaccoonBot
Declarar a instância
Se acrescentares um bloco de RaccoonBot à área de trabalho, no código Python é inserida automaticamente a declaração de instância seguinte:
raccoon = RaccoonBot(0)
# se existirem várias instâncias
raccoon_1 = RaccoonBot(1)
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| index | Opção de lista | Número da instância (começa em 0) | inteiro ≥ 0 | 0 |
Motor da articulação ligado / desligado
Determina se o controlo de cada motor de articulação é largado ou mantido.
Se não configurares nada, o robô arranca com o controlo dos motores de todas as articulações ligado.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Número da articulação | todas as articulações(-1), n.º 1(1), n.º 2(2), n.º 3(3), n.º 4(4) | -1 |
| on | Caixa de verificação | Controlo do motor ON / OFF | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# todas as articulações, controlo do motor desligado
raccoon.motor(-1, False)

# articulação 1, controlo do motor ligado
raccoon.motor(1, True)
Definir velocidade da articulação
Define a velocidade da articulação escolhida.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| joint | Opção de lista | Número da articulação | todas as articulações(-1), n.º 1(1), n.º 2(2), n.º 3(3), n.º 4(4) | - |
| data | Entrada (bloco) | Velocidade da articulação | inteiro -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
Alterar velocidade da articulação
Altera a velocidade da articulação escolhida.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| joint | Opção de lista | Número da articulação | todas as articulações(-1), n.º 1(1), n.º 2(2), n.º 3(3), n.º 4(4) | - |
| data | Entrada (bloco) | Diferença de velocidade da alteração | inteiro -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
Definir as velocidades das articulações de uma vez
Define de uma vez a velocidade das quatro articulações.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Entrada (matriz) | Matriz com a velocidade de 4 articulações | [joint1, joint2, joint3, joint4], cada um -100~100 | - |
Python
raccoon = RaccoonBot(0)

# matriz literal [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# matriz de uma variável
raccoon.set_speed_joints(*arr)
Definir velocidade do controlo de ângulo das articulações
Define a velocidade com que as articulações são controladas no modo de controlo por ângulo.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Entrada (bloco) | Velocidade máxima do controlo de ângulo | inteiro 0 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
Definir ângulo da articulação
Define o ângulo da articulação escolhida.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| joint | Opção de lista | Número da articulação | todas as articulações(-1), n.º 1(1), n.º 2(2), n.º 3(3), n.º 4(4) | - |
| data | Entrada (bloco) | Ângulo da articulação (graus) | ver a tabela acima (é limitado automaticamente) | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Alterar ângulo da articulação
Altera o ângulo da articulação escolhida.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| joint | Opção de lista | Número da articulação | todas as articulações(-1), n.º 1(1), n.º 2(2), n.º 3(3), n.º 4(4) | - |
| data | Entrada (bloco) | Diferença de ângulo da alteração (graus) | ver a tabela acima (é limitado automaticamente) | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Definir os ângulos das articulações de uma vez
Define de uma vez o ângulo das quatro articulações.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Entrada (matriz) | Matriz com o ângulo de 4 articulações ou o nome de uma postura | matriz [j1, j2, j3, j4] | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# matriz explícita
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Inicializar estado das articulações
Coloca o ângulo das quatro articulações numa postura predefinida ('zero', 'park', 'home').

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Lista | Nome da postura | 'zero' / 'park' / 'home' | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Posturas predefinidas:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# postura predefinida
raccoon.set_angle_joints('home', wait=True)
Guardar ângulos das articulações
Guarda os valores atuais do codificador na variável que quiseres.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| encoder | Variável | Nome da variável onde é guardado | variável | - |
| data | Entrada (matriz) | Matriz inicial que é guardada | matriz de 4 elementos ou matriz vazia | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Definir uma determinada coordenada
Move o braço robótico definindo uma determinada coordenada.
Os intervalos das coordenadas são:
relativamente ao pulso => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
relativamente à garra => o intervalo pode variar conforme o dispositivo ligado.
A orientação da garra fica fixa: horizontal ou vertical em relação ao chão.
Se introduzires uma coordenada inalcançável, a instrução é ignorada.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| origin | Opção de lista | Ponto de referência | pulso(wrist), efetor final(end_effector) | - |
| pos | Opção de lista | Eixo | x, y, z | - |
| data | Entrada (bloco) | Valor da coordenada | x: -20 ~ 20 cm, y: -10 ~ 20 cm, z: -2 ~ 28 cm | - |
| unit | Opção de lista | Unidade | cm, mm, polegada(inch) | cm |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# colocar a coordenada x em 10 cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# a coordenada z relativamente a end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Alterar uma determinada coordenada
Move o braço robótico alterando uma determinada coordenada em relação à posição atual.
Os intervalos das coordenadas são:
relativamente ao pulso => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
relativamente à garra => o intervalo pode variar conforme o dispositivo ligado.
A orientação da garra fica fixa: horizontal ou vertical em relação ao chão.
Se introduzires uma coordenada inalcançável, a instrução é ignorada.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| origin | Opção de lista | Ponto de referência | pulso(wrist), efetor final(end_effector) | - |
| pos | Opção de lista | Eixo | x, y, z | - |
| data | Entrada (bloco) | Diferença de coordenada da alteração | decimal | - |
| unit | Opção de lista | Unidade | cm, mm, polegada(inch) | cm |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Mover para uma coordenada xyz
Define de uma vez as coordenadas x, y e z nos valores indicados.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| origin | Opção de lista | Ponto de referência | pulso(wrist), efetor final(end_effector) | - |
| x | Entrada (bloco) | Coordenada x | decimal | - |
| y | Entrada (bloco) | Coordenada y | decimal | - |
| z | Entrada (bloco) | Coordenada z | decimal | - |
| unit | Opção de lista | Unidade | cm, mm, polegada(inch) | cm |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Definir bloqueio do efetor final
Define a orientação em que a garra é bloqueada. Depois de a opção estar em horizontal ou vertical, já não podes controlar a velocidade nem o ângulo da articulação 4.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| mode | Opção de lista | Orientação do bloqueio | nenhum(none), horizontal(horizontal), vertical(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
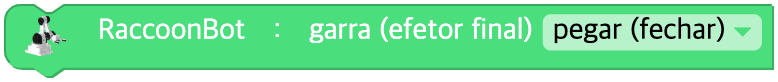
Pegar / largar algo com o efetor final
Pega num objeto com o efetor final ou larga-o.
De acordo com o valor da lista unit é chamado um dos dois métodos.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Ação | pegar (fechar)(pick), largar (abrir)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
Tipo de efetor final
O número da garra ligada
(1, 3, 4: garra de pinça, 2: garra de vácuo)

Parâmetros
(nenhum)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
Estado do efetor final
O estado em que a garra segura um objeto
(0: largado, 1: segurado)
Parâmetros
(nenhum)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
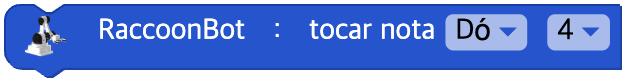
Tocar uma nota
O RaccoonBot toca a nota indicada.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| note | Opção de lista | Nota | Dó(C), Dó#(C#), Ré(D), Ré#(D#), Mi(E), Fá(F), Fá#(F#), Sol(G), Sol#(G#), Lá(A), Lá#(A#), Si(B) | - |
| octave | Opção de lista | Oitava | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
Reproduzir um som
O RaccoonBot reproduz um clipe de som.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| clip | Opção de lista | Nome do clipe de som | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' e mais | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
Desligar o som
Desliga o som do RaccoonBot.
Parâmetros
(nenhum)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
Valor do codificador
O valor do codificador da articulação escolhida
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| joint | Opção de lista | Número da articulação (ou todas) | 1, 2, 3, 4, todas as articulações(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# todas as articulações
raccoon.encoder(-1)
Coordenada do elemento escolhido
Devolve a coordenada xyz atual do ponto de referência.
Se omitires pos, devolve toda a matriz [x, y, z]; se o indicares, apenas o valor desse eixo.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| origin | Opção de lista | Ponto de referência | pulso(wrist), efetor final(end_effector) | wrist |
| pos | Opção de lista | Eixo (ou tudo) | x, y, z, tudo (se o omitires, devolve toda a matriz) | None (tudo) |
Python
raccoon = RaccoonBot(0)

# um eixo em particular
raccoon.get_coordinates('wrist', 'x')

# tudo (matriz de 3 elementos)
raccoon.get_coordinates('wrist')
Valor da intensidade do sinal
A intensidade do sinal
Parâmetros
(nenhum)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
Tensão da bateria
A tensão da bateria
Parâmetros
(nenhum)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
O botão está pressionado?
Se o botão escolhido está pressionado ou se ocorreu um evento de clique

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Nome do botão | teach(teach), play(play), power(power), delete(delete), qualquer botão(any) | - |
| event | Opção de lista | Tipo de evento | pressionado(pressed), clicado(click), clicado longamente(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
Definir velocidade do transportador
Define a velocidade do tapete transportador. O intervalo da velocidade é -100 ~ 100.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Entrada (bloco) | Velocidade do transportador | inteiro -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
Definir a distância do transportador
Faz o transportador deslocar-se uma determinada distância.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Entrada (bloco) | Distância a percorrer | decimal ≥ 0 | - |
| unit | Opção de lista | Unidade de distância | cm, mm, polegada(inch) | cm |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
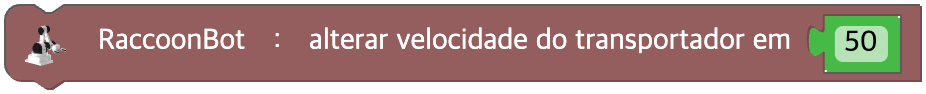
Alterar velocidade do transportador
Altera a velocidade do tapete transportador.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Entrada (bloco) | Diferença de velocidade da alteração | inteiro -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
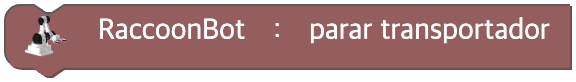
Parar o transportador
Para o transportador.
Parâmetros
(nenhum)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
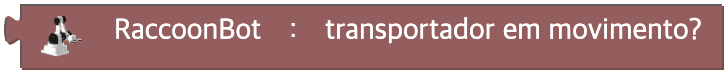
O transportador está a funcionar?
Se o tapete transportador está a funcionar
Parâmetros
(nenhum)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
O botão do transportador está pressionado?
Se o botão do transportador está pressionado ou se ocorreu um evento de clique

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| event | Opção de lista | Tipo de evento | pressionado(pressed), clicado(click), clicado longamente(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')