
RaccoonBot
Instantie declareren
Voeg je een RaccoonBot-blok toe aan het werkgebied, dan wordt in de Python-code automatisch de volgende instantiedeclaratie ingevoegd:
raccoon = RaccoonBot(0)
# als er meerdere instanties zijn
raccoon_1 = RaccoonBot(1)
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| index | Keuzelijstoptie | Instantienummer (begint bij 0) | geheel getal ≥ 0 | 0 |
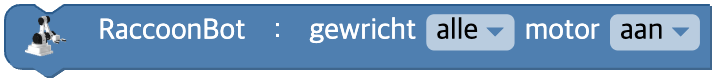
Motorbesturing van het gewricht aan / uit
Bepaalt of de besturing van elke gewrichtsmotor wordt losgelaten of aangehouden.
Stel je niets in, dan start de robot met de motorbesturing van alle gewrichten aan.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Nummer van het gewricht | alle gewrichten(-1), nr. 1(1), nr. 2(2), nr. 3(3), nr. 4(4) | -1 |
| on | Aankruisvak | Motorbesturing ON / OFF | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# alle gewrichten, motorbesturing uit
raccoon.motor(-1, False)

# gewricht 1, motorbesturing aan
raccoon.motor(1, True)
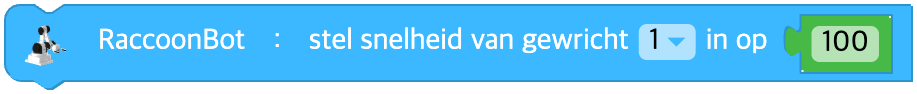
Gewrichtssnelheid instellen
Stelt de snelheid van het gekozen gewricht in.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| joint | Keuzelijstoptie | Nummer van het gewricht | alle gewrichten(-1), nr. 1(1), nr. 2(2), nr. 3(3), nr. 4(4) | - |
| data | Invoer (blok) | Gewrichtssnelheid | geheel getal -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
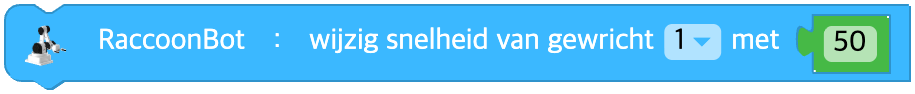
Gewrichtssnelheid veranderen
Verandert de snelheid van het gekozen gewricht.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| joint | Keuzelijstoptie | Nummer van het gewricht | alle gewrichten(-1), nr. 1(1), nr. 2(2), nr. 3(3), nr. 4(4) | - |
| data | Invoer (blok) | Snelheidsverschil van de verandering | geheel getal -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
Gewrichtssnelheden in één keer instellen
Stelt de snelheid van de vier gewrichten in één keer in.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (array) | Array met de snelheid van 4 gewrichten | [joint1, joint2, joint3, joint4], elk -100~100 | - |
Python
raccoon = RaccoonBot(0)

# letterlijke array [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# array uit een variabele
raccoon.set_speed_joints(*arr)
Snelheid van de gewrichtshoekbesturing instellen
Stelt de snelheid in waarmee de gewrichten in de hoekbesturingsmodus worden bestuurd.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Maximumsnelheid van de hoekbesturing | geheel getal 0 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
Gewrichtshoek instellen
Stelt de hoek van het gekozen gewricht in.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| joint | Keuzelijstoptie | Nummer van het gewricht | alle gewrichten(-1), nr. 1(1), nr. 2(2), nr. 3(3), nr. 4(4) | - |
| data | Invoer (blok) | Gewrichtshoek (graden) | zie de tabel hierboven (wordt automatisch beperkt) | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Gewrichtshoek veranderen
Verandert de hoek van het gekozen gewricht.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| joint | Keuzelijstoptie | Nummer van het gewricht | alle gewrichten(-1), nr. 1(1), nr. 2(2), nr. 3(3), nr. 4(4) | - |
| data | Invoer (blok) | Hoekverschil van de verandering (graden) | zie de tabel hierboven (wordt automatisch beperkt) | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Gewrichtshoeken in één keer instellen
Stelt de hoek van de vier gewrichten in één keer in.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (array) | Array met de hoek van 4 gewrichten of de naam van een houding | [j1, j2, j3, j4]-array | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# expliciete array
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Gewrichtsstatus initialiseren
Zet de hoek van de vier gewrichten op een vooraf bepaalde houding ('zero', 'park', 'home').

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Keuzelijst | Naam van de houding | 'zero' / 'park' / 'home' | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Voorkeuzes voor de houding:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# voorkeuze voor de houding
raccoon.set_angle_joints('home', wait=True)
Gewrichtshoeken opslaan
Slaat de huidige encoderwaarden op in een variabele naar keuze.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| encoder | Variabele | Naam van de variabele waarin wordt opgeslagen | variabele | - |
| data | Invoer (array) | Beginarray die wordt opgeslagen | array met 4 elementen of lege array | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Een bepaalde coördinaat instellen
Beweegt de robotarm door een bepaalde coördinaat in te stellen.
De bereiken van de coördinaten zijn:
ten opzichte van de pols => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
ten opzichte van de grijper => het bereik kan verschillen per aangesloten apparaat.
De richting van de grijper staat vast: horizontaal of verticaal ten opzichte van de grond.
Voer je een coördinaat in die niet bereikbaar is, dan wordt de opdracht overgeslagen.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| origin | Keuzelijstoptie | Referentiepunt | pols(wrist), eindeffector(end_effector) | - |
| pos | Keuzelijstoptie | As | x, y, z | - |
| data | Invoer (blok) | Coördinaatwaarde | x: -20 ~ 20 cm, y: -10 ~ 20 cm, z: -2 ~ 28 cm | - |
| unit | Keuzelijstoptie | Eenheid | cm, mm, inch(inch) | cm |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# de x-coördinaat op 10 cm zetten
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# de z-coördinaat ten opzichte van end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Een bepaalde coördinaat veranderen
Beweegt de robotarm door een bepaalde coördinaat ten opzichte van de huidige positie te veranderen.
De bereiken van de coördinaten zijn:
ten opzichte van de pols => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
ten opzichte van de grijper => het bereik kan verschillen per aangesloten apparaat.
De richting van de grijper staat vast: horizontaal of verticaal ten opzichte van de grond.
Voer je een coördinaat in die niet bereikbaar is, dan wordt de opdracht overgeslagen.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| origin | Keuzelijstoptie | Referentiepunt | pols(wrist), eindeffector(end_effector) | - |
| pos | Keuzelijstoptie | As | x, y, z | - |
| data | Invoer (blok) | Coördinaatverschil van de verandering | decimaal getal | - |
| unit | Keuzelijstoptie | Eenheid | cm, mm, inch(inch) | cm |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Naar een xyz-coördinaat bewegen
Stelt de x-, y- en z-coördinaat in één keer op de opgegeven waarden in.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| origin | Keuzelijstoptie | Referentiepunt | pols(wrist), eindeffector(end_effector) | - |
| x | Invoer (blok) | x-coördinaat | decimaal getal | - |
| y | Invoer (blok) | y-coördinaat | decimaal getal | - |
| z | Invoer (blok) | z-coördinaat | decimaal getal | - |
| unit | Keuzelijstoptie | Eenheid | cm, mm, inch(inch) | cm |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Vergrendeling van de eindeffector instellen
Stelt de richting in waarin de grijper wordt vergrendeld. Zodra de optie op horizontaal of verticaal staat, kun je de snelheid of hoek van gewricht 4 niet meer besturen.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| mode | Keuzelijstoptie | Richting van de vergrendeling | geen(none), horizontaal(horizontal), verticaal(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
Met de eindeffector iets pakken / neerzetten
Pakt met de eindeffector een voorwerp of zet het neer.
Afhankelijk van de waarde van de keuzelijst unit wordt een van de twee methoden aangeroepen.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Actie | pakken (sluiten)(pick), neerzetten (openen)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
Soort eindeffector
Het nummer van de aangesloten grijper
(1, 3, 4: knijpgrijper, 2: vacuümgrijper)

Parameters
(geen)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
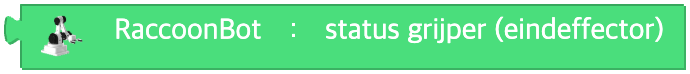
Status van de eindeffector
De toestand waarin de grijper een voorwerp vasthoudt
(0: losgelaten, 1: vastgehouden)
Parameters
(geen)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
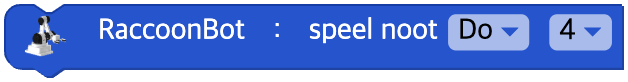
Een noot spelen
RaccoonBot speelt de opgegeven noot.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| note | Keuzelijstoptie | Noot | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Keuzelijstoptie | Octaaf | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
Een geluid afspelen
RaccoonBot speelt een bepaalde geluidsclip af.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| clip | Keuzelijstoptie | Naam van de geluidsclip | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' en meer | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
Geluid uitschakelen
Zet het geluid van RaccoonBot uit.
Parameters
(geen)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
Waarde van de encoder
De encoderwaarde van het gekozen gewricht
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| joint | Keuzelijstoptie | Nummer van het gewricht (of alle gewrichten) | 1, 2, 3, 4, alle gewrichten(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# alle gewrichten
raccoon.encoder(-1)
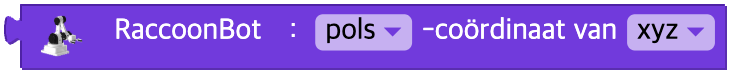
Coördinaat van het gekozen onderdeel
Geeft de huidige xyz-coördinaat van het referentiepunt terug.
Laat je pos weg, dan komt de hele array [x, y, z] terug; geef je het op, dan alleen de waarde van die as.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| origin | Keuzelijstoptie | Referentiepunt | pols(wrist), eindeffector(end_effector) | wrist |
| pos | Keuzelijstoptie | As (of alles) | x, y, z, alles (laat je het weg, dan komt de hele array terug) | None (alles) |
Python
raccoon = RaccoonBot(0)

# een bepaalde as
raccoon.get_coordinates('wrist', 'x')

# alles (array met 3 elementen)
raccoon.get_coordinates('wrist')
Waarde van de signaalsterkte
De signaalsterkte
Parameters
(geen)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
Batterijspanning
De batterijspanning
Parameters
(geen)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
Is de knop ingedrukt?
Of de gekozen knop ingedrukt is of dat er een klikgebeurtenis heeft plaatsgevonden

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Naam van de knop | teach(teach), play(play), power(power), delete(delete), welke knop dan ook(any) | - |
| event | Keuzelijstoptie | Soort gebeurtenis | ingedrukt(pressed), aangeklikt(click), lang aangeklikt(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
Snelheid van de transportband instellen
Stelt de snelheid van de transportband in. Het bereik van de snelheid is -100 ~ 100.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Snelheid van de transportband | geheel getal -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
Afstand van de transportband instellen
Laat de transportband een bepaalde afstand verplaatsen.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Af te leggen afstand | decimaal getal ≥ 0 | - |
| unit | Keuzelijstoptie | Eenheid van afstand | cm, mm, inch(inch) | cm |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
Snelheid van de transportband veranderen
Verandert de snelheid van de transportband.

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Snelheidsverschil van de verandering | geheel getal -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
Transportband stoppen
Stopt de transportband.
Parameters
(geen)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
Loopt de transportband?
Of de transportband loopt
Parameters
(geen)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
Is de transportbandknop ingedrukt?
Of de knop van de transportband ingedrukt is of dat er een klikgebeurtenis heeft plaatsgevonden

Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| event | Keuzelijstoptie | Soort gebeurtenis | ingedrukt(pressed), aangeklikt(click), lang aangeklikt(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')