
RaccoonBot
声明实例
把 RaccoonBot 积木添加到工作区后,Python 代码中会自动插入下面这样的实例声明:
raccoon = RaccoonBot(0)
# 有多个实例时
raccoon_1 = RaccoonBot(1)
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| index | 下拉选项 | 实例编号(从 0 开始) | 0 以上的整数 | 0 |
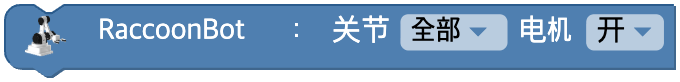
打开 / 关闭关节电机
决定是解除还是保持施加在各关节电机上的控制。
不进行设置时,所有关节的电机控制都以打开的状态启动。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 关节编号 | 全部(-1), 1(1), 2(2), 3(3), 4(4) | -1 |
| on | 复选框 | 电机控制 ON / OFF | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# 全部关节,关闭电机控制
raccoon.motor(-1, False)

# 1 号关节,打开电机控制
raccoon.motor(1, True)
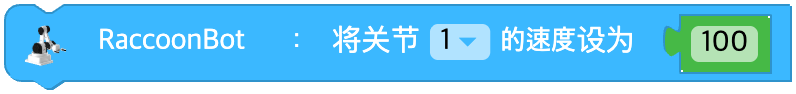
设置关节速度
设置所选关节的速度。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| joint | 下拉选项 | 关节编号 | 全部(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 输入值(积木) | 关节速度 | -100 ~ 100 的整数 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
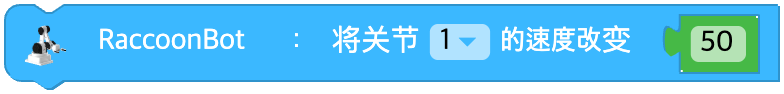
改变关节速度
改变所选关节的速度。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| joint | 下拉选项 | 关节编号 | 全部(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 输入值(积木) | 要改变的速度差 | -200 ~ 200 的整数 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
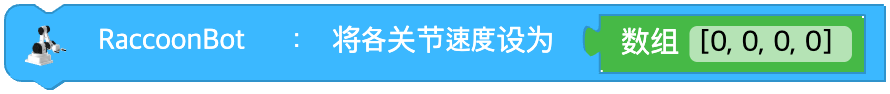
一次设置各关节速度
一次设置四个关节的速度。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| data | 输入值(数组) | 4 个关节速度的数组 | [joint1, joint2, joint3, joint4],各 -100~100 | - |
Python
raccoon = RaccoonBot(0)

# 字面数组 [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# 变量数组
raccoon.set_speed_joints(*arr)
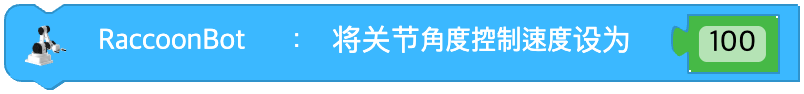
设置关节角度控制速度
设置在角度控制模式下控制关节的速度。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| data | 输入值(积木) | 角度控制的最大速度 | 0 ~ 100 的整数 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
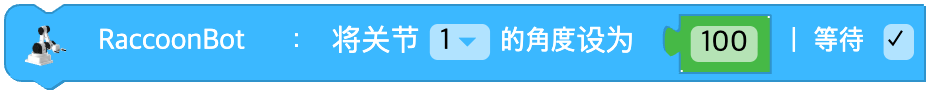
设置关节角度
设置所选关节的角度。
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| joint | 下拉选项 | 关节编号 | 全部(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 输入值(积木) | 关节角度(度) | 参见上表(自动 clamp) | - |
| wait | 复选框 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
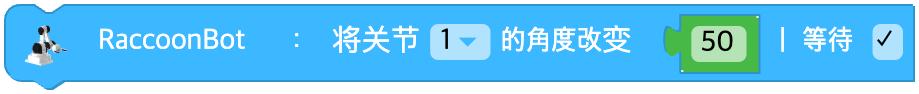
改变关节角度
改变所选关节的角度。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| joint | 下拉选项 | 关节编号 | 全部(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 输入值(积木) | 要改变的角度差(度) | 参见上表(自动 clamp) | - |
| wait | 复选框 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
一次设置各关节角度
一次设置四个关节的角度。

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| data | 输入值(数组) | 4 个关节角度的数组或姿态名称 | [j1, j2, j3, j4] 数组 | - |
| wait | 复选框 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# 显式数组
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
初始化关节状态
把四个关节的角度设置为预先定义的姿态 ('zero', 'park', 'home')。
姿态预设:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| data | 下拉 | 姿态名称 | 'zero' / 'park' / 'home' | - |
| wait | 复选框 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# 姿态预设
raccoon.set_angle_joints('home', wait=True)
保存关节角度
把当前的编码器值保存到任意变量中。

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| encoder | 变量 | 要保存到的变量名 | 变量 | - |
| data | 输入值(数组) | 要保存的初始数组 | 4 个元素的数组或空数组 | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
设置特定坐标值
通过设置特定的坐标值来移动机械臂。
各坐标的范围如下。
以腕部为基准 => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
以夹爪为基准 => 范围会随连接的设备而变化。
夹爪的方向固定为与地面水平或垂直。
输入了无法到达的坐标时,会跳过该命令。

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| origin | 下拉选项 | 基准点 | 腕部(wrist), 末端执行器(end_effector) | - |
| pos | 下拉选项 | 轴 | x, y, z | - |
| data | 输入值(积木) | 坐标值 | x: -20 ~ 20cm, y: -10 ~ 20cm, z: -2 ~ 28cm | - |
| unit | 下拉选项 | 单位 | 厘米(cm), 毫米(mm), 英寸(inch) | cm |
| wait | 复选框 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# 把 x 坐标设为 10cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# 以 end_effector 为基准的 z 坐标
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
改变特定坐标值
以当前位置为基准改变特定的坐标值来移动机械臂。
各坐标的范围如下。
以腕部为基准 => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
以夹爪为基准 => 范围会随连接的设备而变化。
夹爪的方向固定为与地面水平或垂直。
输入了无法到达的坐标时,会跳过该命令。

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| origin | 下拉选项 | 基准点 | 腕部(wrist), 末端执行器(end_effector) | - |
| pos | 下拉选项 | 轴 | x, y, z | - |
| data | 输入值(积木) | 要改变的坐标差 | 实数 | - |
| unit | 下拉选项 | 单位 | 厘米(cm), 毫米(mm), 英寸(inch) | cm |
| wait | 复选框 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
移动到 xyz 坐标
一次把 x, y, z 坐标分别设置为指定的值。

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| origin | 下拉选项 | 基准点 | 腕部(wrist), 末端执行器(end_effector) | - |
| x | 输入值(积木) | x 坐标 | 实数 | - |
| y | 输入值(积木) | y 坐标 | 实数 | - |
| z | 输入值(积木) | z 坐标 | 实数 | - |
| unit | 下拉选项 | 单位 | 厘米(cm), 毫米(mm), 英寸(inch) | cm |
| wait | 复选框 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
设置末端执行器锁定
设置夹爪要锁定的方向。选项设置为水平或垂直之后,就无法控制关节 4 的速度或角度。

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| mode | 下拉选项 | 锁定方向 | 无(none), 水平(horizontal), 垂直(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
用末端执行器抓取 / 放下物体
用末端执行器抓住或放下物体。
根据 unit 下拉选项的值调用两个方法中的一个。

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 动作 | 抓取(闭合)(pick), 放下(张开)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
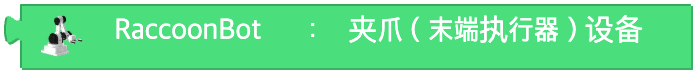
末端执行器设备
当前连接的夹爪编号
(1, 3, 4: 夹钳式夹爪, 2: 真空夹爪)
参数
(无)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
末端执行器状态
夹爪抓住物体的状态
(0: 放下的状态, 1: 抓住的状态)
参数
(无)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
播放音符
RaccoonBot 播放指定的音符。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| note | 下拉选项 | 音符 | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | 下拉选项 | 八度 | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
播放声音片段
RaccoonBot 播放特定的声音片段。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| clip | 下拉选项 | 声音片段名称 | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' 等 | - |
| wait | 复选框 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
关闭声音
关闭 RaccoonBot 的声音。
参数
(无)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
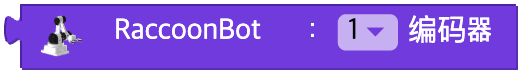
编码器值
所选关节的编码器值
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| joint | 下拉选项 | 关节编号(或全部关节) | 1, 2, 3, 4, 全部(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# 全部关节
raccoon.encoder(-1)
所选元素的坐标
返回基准点当前的 xyz 坐标。
省略 pos 时返回 [x, y, z] 整个数组,指定时只返回该轴的值。
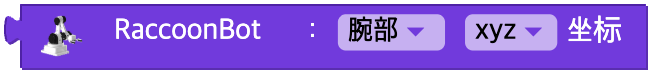
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| origin | 下拉选项 | 基准点 | 腕部(wrist), 末端执行器(end_effector) | wrist |
| pos | 下拉选项 | 轴(或全部) | x, y, z, xyz(省略时返回整个数组) | None(全部) |
Python
raccoon = RaccoonBot(0)

# 特定轴
raccoon.get_coordinates('wrist', 'x')

# 全部(3 个元素的数组)
raccoon.get_coordinates('wrist')
信号强度值
信号强度
参数
(无)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
电池电压
电池电压
参数
(无)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
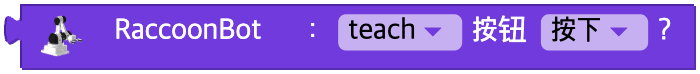
按钮已按下?
所选按钮是否处于按下状态,或者是否发生了点击事件
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 按钮名称 | teach, play, power, delete, 任意按钮(any) | - |
| event | 下拉选项 | 事件种类 | 按下(pressed), 点击(click), 长按(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
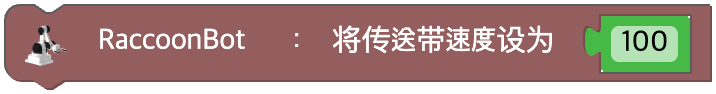
设置传送带速度
设置传送带的速度。速度的范围是 -100 ~ 100。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| data | 输入值(积木) | 传送带速度 | -100 ~ 100 的整数 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
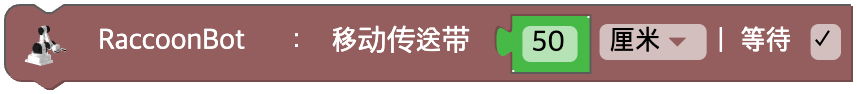
移动传送带指定距离
用传送带移动一定的距离。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| data | 输入值(积木) | 移动距离 | 0 以上的实数 | - |
| unit | 下拉选项 | 距离单位 | 厘米(cm), 毫米(mm), 英寸(inch) | cm |
| wait | 复选框 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
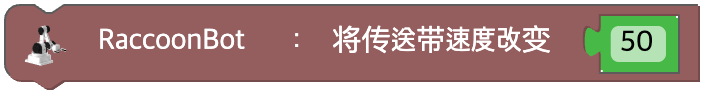
改变传送带速度
改变传送带的速度。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| data | 输入值(积木) | 要改变的速度差 | -200 ~ 200 的整数 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
停止传送带
停止传送带。
参数
(无)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
传送带正在运行?
传送带是否正在运行
参数
(无)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
传送带按钮已按下?
传送带的按钮是否处于按下状态,或者是否发生了点击事件
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| event | 下拉选项 | 事件种类 | 按下(pressed), 点击(click), 长按(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')