
RaccoonBot
Deklarasi instans
Saat Anda menambahkan blok RaccoonBot ke area kerja, deklarasi instans berikut otomatis disisipkan ke kode Python:
raccoon = RaccoonBot(0)
# Bila ada beberapa instans
raccoon_1 = RaccoonBot(1)
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| index | Pilihan daftar turun | Nomor instans (mulai dari 0) | bilangan bulat 0 atau lebih | 0 |
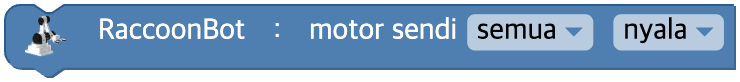
Menyalakan / mematikan kontrol motor sendi
Menentukan apakah kontrol yang dikenakan pada tiap motor sendi dilepas atau dipertahankan.
Bila Anda tidak mengaturnya, semua sendi mulai dengan kontrol motor menyala.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Nomor sendi | semua(-1), nomor 1(1), nomor 2(2), nomor 3(3), nomor 4(4) | -1 |
| on | Kotak centang | Kontrol motor NYALA / MATI | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# semua sendi, kontrol motor dimatikan
raccoon.motor(-1, False)

# sendi nomor 1, kontrol motor dinyalakan
raccoon.motor(1, True)
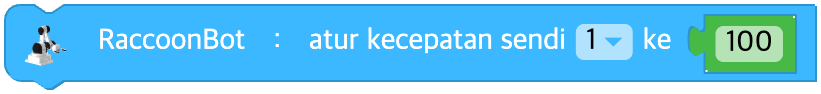
Mengatur kecepatan sendi
Mengatur kecepatan sendi yang dipilih.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| joint | Pilihan daftar turun | Nomor sendi | semua(-1), nomor 1(1), nomor 2(2), nomor 3(3), nomor 4(4) | - |
| data | Nilai masukan (blok) | Kecepatan sendi | bilangan bulat -100 sampai 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
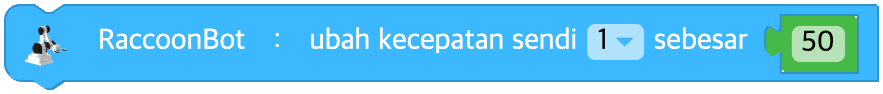
Mengubah kecepatan sendi
Mengubah kecepatan sendi yang dipilih.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| joint | Pilihan daftar turun | Nomor sendi | semua(-1), nomor 1(1), nomor 2(2), nomor 3(3), nomor 4(4) | - |
| data | Nilai masukan (blok) | Besar perubahan kecepatan | bilangan bulat -200 sampai 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
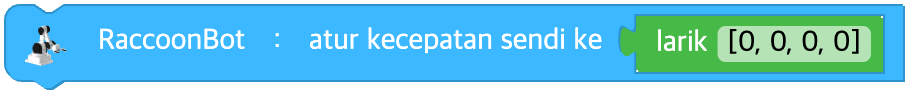
Mengatur kecepatan empat sendi sekaligus
Mengatur kecepatan keempat sendi sekaligus.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (larik) | Larik kecepatan 4 sendi | [joint1, joint2, joint3, joint4], masing-masing -100~100 | - |
Python
raccoon = RaccoonBot(0)

# larik langsung [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# larik dari variabel
raccoon.set_speed_joints(*arr)
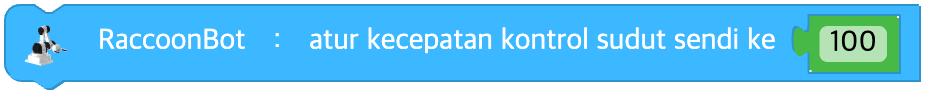
Mengatur kecepatan kontrol sudut sendi
Mengatur kecepatan yang dipakai untuk mengendalikan sendi dalam mode kontrol sudut.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Kecepatan maksimum kontrol sudut | bilangan bulat 0 sampai 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
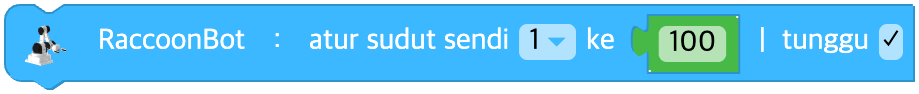
Mengatur sudut sendi
Mengatur sudut sendi yang dipilih.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| joint | Pilihan daftar turun | Nomor sendi | semua(-1), nomor 1(1), nomor 2(2), nomor 3(3), nomor 4(4) | - |
| data | Nilai masukan (blok) | Sudut sendi (derajat) | lihat tabel di atas (dibatasi otomatis) | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Mengubah sudut sendi
Mengubah sudut sendi yang dipilih.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| joint | Pilihan daftar turun | Nomor sendi | semua(-1), nomor 1(1), nomor 2(2), nomor 3(3), nomor 4(4) | - |
| data | Nilai masukan (blok) | Besar perubahan sudut (derajat) | lihat tabel di atas (dibatasi otomatis) | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Mengatur sudut empat sendi sekaligus
Mengatur sudut keempat sendi sekaligus.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (larik) | Larik sudut 4 sendi atau nama pose | larik [j1, j2, j3, j4] | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# larik yang ditulis jelas
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Menginisialisasi status sendi
Mengatur sudut keempat sendi ke sebuah pose yang sudah ditentukan ('zero', 'park', 'home').

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Daftar turun | Nama pose | 'zero' / 'park' / 'home' | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Pose siap pakai:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# pose siap pakai
raccoon.set_angle_joints('home', wait=True)
Menyimpan sudut sendi
Menyimpan nilai enkoder saat ini ke sebuah variabel.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| encoder | Variabel | Nama variabel penyimpan | variabel | - |
| data | Nilai masukan (larik) | Larik awal yang disimpan | larik 4 anggota atau larik kosong | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Menetapkan satu nilai koordinat
Menggerakkan lengan robot dengan menetapkan satu nilai koordinat.
Rentang tiap koordinatnya sebagai berikut.
Relatif terhadap pergelangan => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
Relatif terhadap pencengkeram => rentangnya dapat berbeda tergantung perangkat yang dipasang.
Arah pencengkeram dikunci mendatar atau tegak lurus terhadap permukaan.
Bila Anda memasukkan koordinat yang tidak dapat dicapai, perintahnya dilewati.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| origin | Pilihan daftar turun | Titik acuan | pergelangan(wrist), pencengkeram(end_effector) | - |
| pos | Pilihan daftar turun | Sumbu | x, y, z | - |
| data | Nilai masukan (blok) | Nilai koordinat | x: -20 ~ 20 cm, y: -10 ~ 20 cm, z: -2 ~ 28 cm | - |
| unit | Pilihan daftar turun | Satuan | cm, mm, inci(inch) | cm |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# menetapkan koordinat x menjadi 10 cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# koordinat z relatif terhadap end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Mengubah satu nilai koordinat
Menggerakkan lengan robot dengan mengubah satu nilai koordinat relatif terhadap posisi saat ini.
Rentang tiap koordinatnya sebagai berikut.
Relatif terhadap pergelangan => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
Relatif terhadap pencengkeram => rentangnya dapat berbeda tergantung perangkat yang dipasang.
Arah pencengkeram dikunci mendatar atau tegak lurus terhadap permukaan.
Bila Anda memasukkan koordinat yang tidak dapat dicapai, perintahnya dilewati.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| origin | Pilihan daftar turun | Titik acuan | pergelangan(wrist), pencengkeram(end_effector) | - |
| pos | Pilihan daftar turun | Sumbu | x, y, z | - |
| data | Nilai masukan (blok) | Besar perubahan koordinat | bilangan real | - |
| unit | Pilihan daftar turun | Satuan | cm, mm, inci(inch) | cm |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Bergerak ke koordinat xyz
Menetapkan koordinat x, y, dan z sekaligus ke nilai yang ditentukan.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| origin | Pilihan daftar turun | Titik acuan | pergelangan(wrist), pencengkeram(end_effector) | - |
| x | Nilai masukan (blok) | Koordinat x | bilangan real | - |
| y | Nilai masukan (blok) | Koordinat y | bilangan real | - |
| z | Nilai masukan (blok) | Koordinat z | bilangan real | - |
| unit | Pilihan daftar turun | Satuan | cm, mm, inci(inch) | cm |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Mengatur kunci pencengkeram
Mengatur arah kunci pencengkeram. Setelah opsinya diatur mendatar atau tegak lurus, Anda tidak lagi dapat mengendalikan kecepatan atau sudut sendi 4.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| mode | Pilihan daftar turun | Arah kunci | tidak ada(none), mendatar(horizontal), tegak lurus(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
Mengambil / melepas benda dengan pencengkeram
Mengambil atau melepas benda dengan pencengkeram.
Sesuai nilai daftar turun unit, salah satu dari dua metode dipanggil.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Tindakan | ambil (tutup)(pick), lepas (buka)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
Perangkat pencengkeram
Nomor pencengkeram yang sedang terpasang
(1, 3, 4: pencengkeram penjepit, 2: pencengkeram vakum)

Parameter
(tidak ada)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
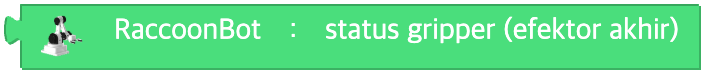
Status pencengkeram
Keadaan apakah pencengkeram sedang memegang benda
(0: sudah dilepas, 1: sedang dipegang)
Parameter
(tidak ada)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
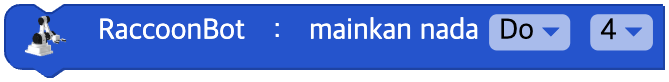
Memainkan nada
RaccoonBot memainkan nada yang ditentukan.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| note | Pilihan daftar turun | Nada | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Pilihan daftar turun | Oktaf | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
Memutar klip suara
RaccoonBot memutar sebuah klip suara tertentu.
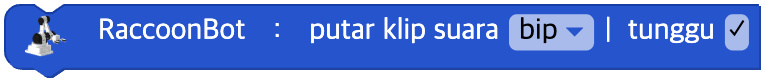
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| clip | Pilihan daftar turun | Nama klip suara | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye', dan lain-lain | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
Mematikan suara
Mematikan suara RaccoonBot.
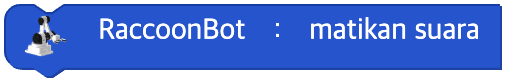
Parameter
(tidak ada)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
Nilai enkoder
Nilai enkoder sendi yang dipilih
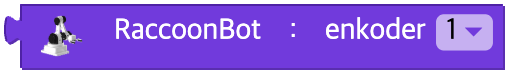
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| joint | Pilihan daftar turun | Nomor sendi (atau semua sendi) | 1, 2, 3, 4, semua(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# semua sendi
raccoon.encoder(-1)
Koordinat bagian yang dipilih
Mengembalikan koordinat xyz titik acuan saat ini.
Bila pos dilewati, blok mengembalikan seluruh larik [x, y, z]; bila ditentukan, blok hanya mengembalikan nilai sumbu itu.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| origin | Pilihan daftar turun | Titik acuan | pergelangan(wrist), pencengkeram(end_effector) | wrist |
| pos | Pilihan daftar turun | Sumbu (atau seluruhnya) | x, y, z, seluruhnya (bila dilewati, seluruh larik dikembalikan) | None (seluruhnya) |
Python
raccoon = RaccoonBot(0)

# satu sumbu tertentu
raccoon.get_coordinates('wrist', 'x')

# seluruhnya (larik 3 anggota)
raccoon.get_coordinates('wrist')
Nilai kekuatan sinyal
Kekuatan sinyal
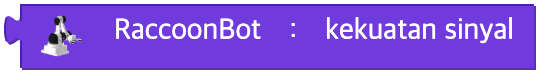
Parameter
(tidak ada)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
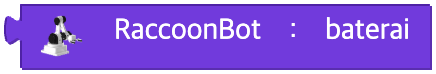
Tegangan baterai
Tegangan baterai
Parameter
(tidak ada)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
Tombol sedang ditekan?
Apakah tombol yang dipilih sedang ditekan atau ada peristiwa klik

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Nama tombol | teach(teach), play(play), power(power), delete(delete), tombol apa saja(any) | - |
| event | Pilihan daftar turun | Jenis peristiwa | ditekan(pressed), diklik(click), diklik lama(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
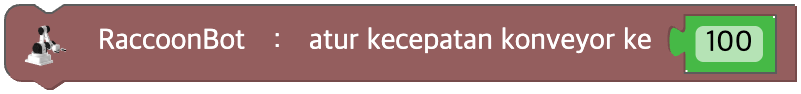
Mengatur kecepatan konveyor
Mengatur kecepatan ban berjalan. Rentang kecepatannya dari -100 sampai 100.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Kecepatan konveyor | bilangan bulat -100 sampai 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
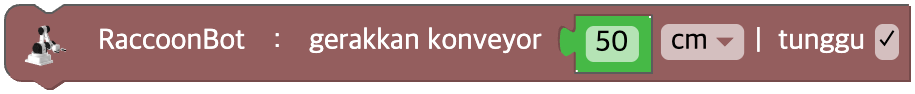
Mengatur jarak gerak konveyor
Menggerakkan konveyor sejauh jarak tertentu.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Jarak tempuh | bilangan real 0 atau lebih | - |
| unit | Pilihan daftar turun | Satuan panjang | cm, mm, inci(inch) | cm |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
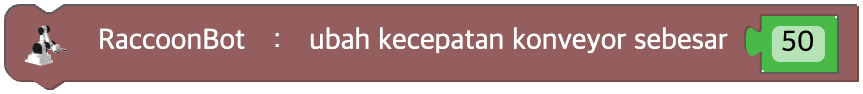
Mengubah kecepatan konveyor
Mengubah kecepatan ban berjalan.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Besar perubahan kecepatan | bilangan bulat -200 sampai 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
Menghentikan konveyor
Menghentikan konveyor.
Parameter
(tidak ada)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
Konveyor sedang berjalan?
Apakah ban berjalan sedang bekerja atau tidak
Parameter
(tidak ada)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
Tombol konveyor sedang ditekan?
Apakah tombol konveyor sedang ditekan atau ada peristiwa klik
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| event | Pilihan daftar turun | Jenis peristiwa | ditekan(pressed), diklik(click), diklik lama(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')