
CSD-09 Motor
Deklarasi instans
Saat Anda menambahkan blok CSD-09 Motor(CSD09) ke area kerja, deklarasi instans berikut otomatis disisipkan ke kode Python:
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| index | Pilihan daftar turun | Nomor instans (mulai dari 0) | bilangan bulat 0 atau lebih | 0 |
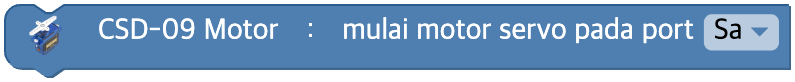
Memulai motor servo
Menetapkan port yang dipakai motor servo.
Bila portnya tidak ditetapkan, motor tidak bekerja dengan benar.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port motor servo | Sa, Sb, Sc | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_servo_motor('Sa')
Mengatur sudut motor servo
Mengatur sudut motor servo pada port yang ditentukan.
Rentang nilai yang dapat dipilih dari 0 sampai 180.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port motor servo | Sa, Sb, Sc | port pada panggilan start_servo_motor terakhir |
| value | Nilai masukan (bidang) | Sudut putaran (derajat) | bilangan bulat 0 sampai 180 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_servo_motor('Sa', 90)
Mengubah sudut motor servo
Mengubah sudut motor servo pada port yang ditentukan.
Rentang nilai yang dapat dipilih dari -180 sampai 180.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port motor servo | Sa, Sb, Sc | port pada panggilan start_servo_motor terakhir |
| value | Nilai masukan (bidang) | Besar perubahan sudut | bilangan bulat | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_servo_motor('Sa', 10)
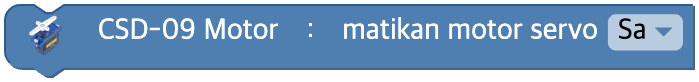
Mematikan motor servo
Mematikan daya motor servo pada port yang ditentukan.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port motor servo | Sa, Sb, Sc | port pada panggilan start_servo_motor terakhir |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_servo_motor('Sa')
Menyalakan motor DC
Membuat motor DC dapat dikendalikan lewat port yang ditentukan. Anda harus memanggil blok ini sekali sebelum memakai blok lain yang berkaitan dengan motor DC.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port motor DC | Mab, Mcd | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_dc_motor('Mab')
Mengatur kecepatan motor DC
Mengatur nilai keluaran PWM motor DC.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port motor DC | Mab, Mcd | port pada panggilan start_dc_motor terakhir |
| value | Nilai masukan (bidang) | Nilai keluaran PWM | bilangan bulat 0 sampai 100 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_dc_motor('Mab', 50)
Mengubah kecepatan motor DC
Menambahkan besar perubahan yang Anda masukkan ke nilai keluaran PWM motor DC saat ini untuk menetapkan nilai baru.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port motor DC | Mab, Mcd | port pada panggilan start_dc_motor terakhir |
| value | Nilai masukan (bidang) | Besar perubahan PWM | bilangan bulat | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_dc_motor('Mab', 10)
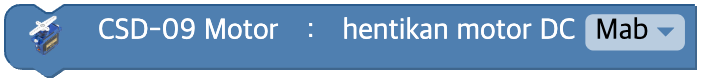
Menghentikan motor DC
Menghentikan keluaran motor DC.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port motor DC | Mab, Mcd | port pada panggilan start_dc_motor terakhir |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_dc_motor('Mab')
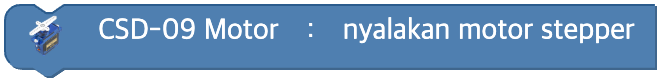
Memulai motor stepper
Membuat motor stepper dapat dipakai.
Parameter
(tidak ada)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_step_motor()
Mengatur mode motor stepper
Mengatur mode yang dipakai untuk mengendalikan motor stepper.
Bila modenya tidak diatur khusus, mode bawaannya adalah 'daya'.
Perhatian! Mode tidak boleh diubah saat motor stepper sedang berputar.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Mode penggerak | mati(off), normal(wave_step), daya(full_step) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_mode('full_step')
Mengatur kecepatan motor stepper
Mengatur kecepatan motor stepper.
Rentang nilai yang dapat dipilih dari -1000 sampai 1000.
Bila nilainya negatif, motor berputar ke arah sebaliknya.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| value | Nilai masukan (bidang) | Kecepatan putaran (PPS) | bilangan bulat 0 atau lebih | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_speed(100)
Memutar motor stepper
Menetapkan jumlah pulsa untuk memutar motor stepper.
Rentang nilai yang dapat dipilih dari 0 sampai 65535.
Bila kecepatan motor stepper belum dipilih, motor tidak berputar.
Bila Anda mencentang tunggu, program menunggu sampai putarannya selesai.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| value | Nilai masukan (bidang) | Jumlah langkah putaran | bilangan bulat | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# wait = TRUE
csd09.rotate_step_motor(360, wait=True)

# wait = FALSE
csd09.rotate_step_motor(360, wait=False)
Mengubah kecepatan motor stepper
Mengubah kecepatan motor stepper.
Rentang nilai yang dapat dipilih dari -2000 sampai 2000.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| value | Nilai masukan (bidang) | Besar perubahan PPS | bilangan bulat | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_step_motor_speed(10)
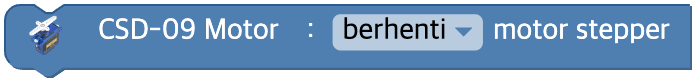
Menghentikan motor stepper
Menghentikan motor stepper atau mematikan dayanya.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Cara berhenti | berhenti(stop), matikan daya(power) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# unit = "stop"
csd09.stop_step_motor()

# unit = "power"
csd09.turn_off_step_motor()
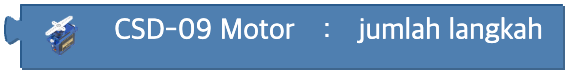
Jumlah langkah kumulatif
Mengembalikan jumlah langkah kumulatif yang sudah diputar motor stepper sampai sekarang.
Parameter
(tidak ada)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.get_steps()