
CSD-09 馬達
宣告實例
把 CSD-09 馬達(CSD09) 積木新增到工作區後,Python 程式碼中會自動插入下面這樣的實例宣告:
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| index | 下拉選項 | 實例編號(從 0 開始) | 0 以上的整數 | 0 |
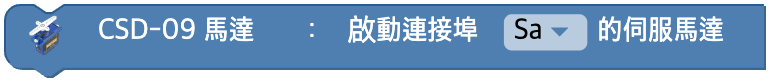
啟動伺服馬達
指定要使用伺服馬達的連接埠。
不指定連接埠,馬達就不能正常工作。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 伺服馬達連接埠 | Sa, Sb, Sc | - |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_servo_motor('Sa')
設定伺服馬達角度
設定指定連接埠的伺服馬達角度。
可以選擇的值的範圍是 0 ~ 180。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 伺服馬達連接埠 | Sa, Sb, Sc | 最後一次 start_servo_motor 的連接埠 |
| value | 輸入值(欄位) | 旋轉角度(度) | 0 ~ 180 的整數 | - |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_servo_motor('Sa', 90)
改變伺服馬達角度
改變指定連接埠的伺服馬達角度。
可以選擇的值的範圍是 -180 ~ 180。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 伺服馬達連接埠 | Sa, Sb, Sc | 最後一次 start_servo_motor 的連接埠 |
| value | 輸入值(欄位) | 要改變的角度差 | 整數 | - |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_servo_motor('Sa', 10)
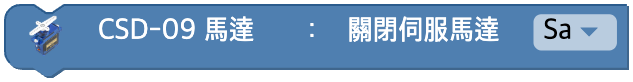
關閉伺服馬達
關閉指定連接埠伺服馬達的電源。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 伺服馬達連接埠 | Sa, Sb, Sc | 最後一次 start_servo_motor 的連接埠 |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_servo_motor('Sa')
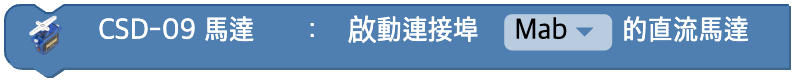
啟動直流馬達
讓指定的連接埠可以用來控制直流馬達。 在使用直流馬達相關的其他積木之前,必須先呼叫一次。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 直流馬達連接埠 | Mab, Mcd | - |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_dc_motor('Mab')
設定直流馬達速度
設定直流馬達的 PWM 輸出值。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 直流馬達連接埠 | Mab, Mcd | 最後一次 start_dc_motor 的連接埠 |
| value | 輸入值(欄位) | PWM 輸出值 | 0 ~ 100 的整數 | - |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_dc_motor('Mab', 50)
改變直流馬達速度
在目前直流馬達的 PWM 輸出值上加上輸入的變化量,設定新的值。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 直流馬達連接埠 | Mab, Mcd | 最後一次 start_dc_motor 的連接埠 |
| value | 輸入值(欄位) | 要改變的 PWM 差 | 整數 | - |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_dc_motor('Mab', 10)
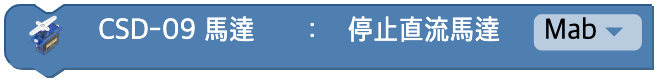
停止直流馬達
停止直流馬達的輸出。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 直流馬達連接埠 | Mab, Mcd | 最後一次 start_dc_motor 的連接埠 |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_dc_motor('Mab')
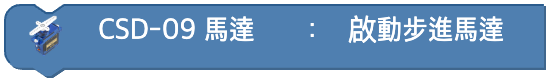
啟動步進馬達
開始使用步進馬達。
參數
(無)
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_step_motor()
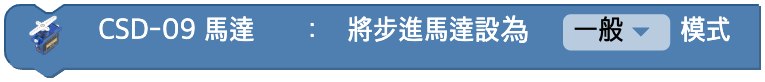
設定步進馬達模式
設定控制步進馬達的模式。
如果不單獨設定模式,預設會設為「功率」模式。
注意!步進馬達正在旋轉的過程中不能更改模式。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 驅動模式 | off(關閉), 一般(wave_step), 功率(full_step) | - |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_mode('full_step')
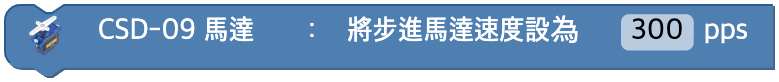
設定步進馬達速度
設定步進馬達的速度。
可以選擇的值的範圍是 -1000 ~ 1000。
值為負數時,會朝相反方向旋轉。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| value | 輸入值(欄位) | 旋轉速度(PPS) | 0 以上的整數 | - |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_speed(100)
旋轉步進馬達
設定步進馬達旋轉的脈衝數。
可以選擇的值的範圍是 0 ~ 65535。
如果沒有選擇步進馬達的速度,就不會旋轉。
勾選等待後,會一直等到旋轉完成。

參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| value | 輸入值(欄位) | 要旋轉的步數 | 整數 | - |
| wait | 核取方塊 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# wait = TRUE
csd09.rotate_step_motor(360, wait=True)
# wait = FALSE
csd09.rotate_step_motor(360, wait=False)
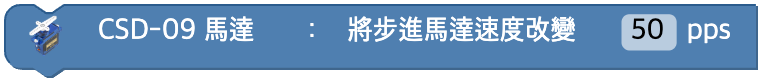
改變步進馬達速度
改變步進馬達的速度。
可以選擇的值的範圍是 -2000 ~ 2000。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| value | 輸入值(欄位) | 要改變的 PPS 差 | 整數 | - |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_step_motor_speed(10)
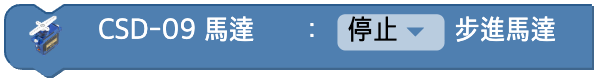
停止步進馬達
停止步進馬達或關閉它的電源。
參數
| 名稱 | 類別 | 說明 | 範圍 / 種類 | 預設值 |
|---|---|---|---|---|
| unit | 下拉選項 | 停止方式 | 停止(stop), 關閉電源(power) | - |
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# unit = "stop"
csd09.stop_step_motor()
# unit = "power"
csd09.turn_off_step_motor()
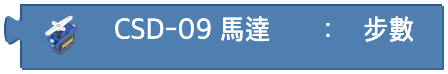
步數
回傳步進馬達到目前為止累計旋轉的步數。
參數
(無)
Python
python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.get_steps()