
CSD-09 Motor
Declarar la instancia
Si añades un bloque de CSD-09 Motor(CSD09) al área de trabajo, en el código Python se inserta automáticamente la declaración de instancia siguiente:
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| index | Opción de desplegable | Número de instancia (empieza en 0) | entero ≥ 0 | 0 |
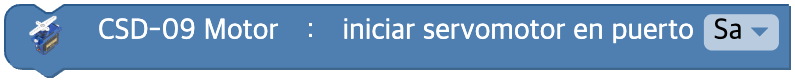
Iniciar el servomotor
Indica el puerto en el que se usa el servomotor.
Sin indicar el puerto, el motor no funciona correctamente.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto del servomotor | Sa, Sb, Sc | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_servo_motor('Sa')
Fijar el ángulo del servomotor
Fija el ángulo del servomotor del puerto indicado.
El rango de los valores que puedes elegir es 0 ~ 180.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto del servomotor | Sa, Sb, Sc | el puerto del último start_servo_motor |
| value | Entrada (campo) | Ángulo de giro (grados) | entero 0 ~ 180 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_servo_motor('Sa', 90)
Cambiar el ángulo del servomotor
Cambia el ángulo del servomotor del puerto indicado.
El rango de los valores que puedes elegir es -180 ~ 180.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto del servomotor | Sa, Sb, Sc | el puerto del último start_servo_motor |
| value | Entrada (campo) | Diferencia de ángulo del cambio | entero | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_servo_motor('Sa', 10)
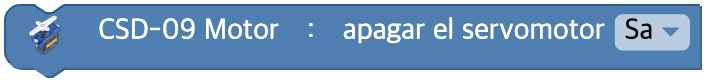
Detener el servomotor
Apaga la alimentación del servomotor del puerto indicado.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto del servomotor | Sa, Sb, Sc | el puerto del último start_servo_motor |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_servo_motor('Sa')
Iniciar el motor de CC
Permite controlar el motor de CC a través del puerto indicado. Este bloque debe llamarse una vez antes de usar otros bloques del motor de CC.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto del motor de CC | Mab, Mcd | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_dc_motor('Mab')
Fijar la velocidad del motor de CC
Fija el valor de salida PWM del motor de CC.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto del motor de CC | Mab, Mcd | el puerto del último start_dc_motor |
| value | Entrada (campo) | Valor de salida PWM | entero 0 ~ 100 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_dc_motor('Mab', 50)
Cambiar la velocidad del motor de CC
Suma el cambio introducido al valor de salida PWM actual del motor de CC y fija así un valor nuevo.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto del motor de CC | Mab, Mcd | el puerto del último start_dc_motor |
| value | Entrada (campo) | Diferencia de PWM del cambio | entero | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_dc_motor('Mab', 10)
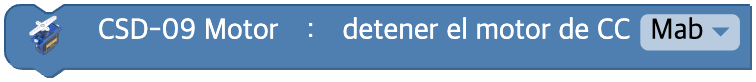
Detener el motor de CC
Detiene la salida del motor de CC.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Puerto del motor de CC | Mab, Mcd | el puerto del último start_dc_motor |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_dc_motor('Mab')
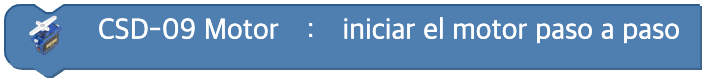
Iniciar el motor paso a paso
Usa el motor paso a paso.
Parámetros
(ninguno)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_step_motor()
Fijar el modo del motor paso a paso
Fija el modo en el que se controla el motor paso a paso.
Si no fijas un modo propio, está fijado de forma predeterminada el modo «Power».
¡Atención! No cambies el modo mientras el motor paso a paso está girando.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Modo de funcionamiento | off (apagado), normal(wave_step), Power(full_step) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_mode('full_step')
Fijar la velocidad del motor paso a paso
Fija la velocidad del motor paso a paso.
El rango de los valores que puedes elegir es -1000 ~ 1000.
Con un valor negativo, el motor gira en el sentido contrario.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| value | Entrada (campo) | Velocidad de giro (PPS) | entero ≥ 0 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_speed(100)
Girar el motor paso a paso
Fija el número de pulsos que gira el motor paso a paso.
El rango de los valores que puedes elegir es 0 ~ 65535.
Si no has elegido una velocidad para el motor paso a paso, no gira.
Si marcas «esperar», se espera hasta que el giro termine.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| value | Entrada (campo) | Número de pasos | entero | - |
| wait | Casilla | Esperar a que termine | TRUE / FALSE | TRUE |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# wait = TRUE
csd09.rotate_step_motor(360, wait=True)

# wait = FALSE
csd09.rotate_step_motor(360, wait=False)
Cambiar la velocidad del motor paso a paso
Cambia la velocidad del motor paso a paso.
El rango de los valores que puedes elegir es -2000 ~ 2000.

Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| value | Entrada (campo) | Diferencia de PPS del cambio | entero | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_step_motor_speed(10)
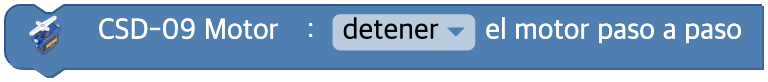
Detener el motor paso a paso
Detiene el motor paso a paso o apaga su alimentación.
Parámetros
| Nombre | Tipo | Descripción | Rango / Tipo | Valor predeterminado |
|---|---|---|---|---|
| unit | Opción de desplegable | Forma de detener | detener(stop), apagar la alimentación(power) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# unit = "stop"
csd09.stop_step_motor()

# unit = "power"
csd09.turn_off_step_motor()
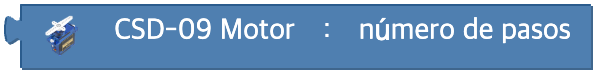
Número de pasos
Devuelve el número total de pasos que el motor paso a paso ha girado hasta ahora.
Parámetros
(ninguno)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.get_steps()