
CSD-09 Moteur
Déclarer l'instance
Si tu ajoutes un bloc de CSD-09 Moteur (CSD09) à la zone de travail, la déclaration d'instance suivante est insérée automatiquement dans le code Python :
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| index | Option de liste | Numéro de l'instance (commence à 0) | entier supérieur ou égal à 0 | 0 |
Démarrer le servomoteur
Indique le port sur lequel utiliser le servomoteur.
Si tu n'indiques pas le port, le moteur ne fonctionne pas correctement.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port du servomoteur | Sa, Sb, Sc | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_servo_motor('Sa')
Régler l'angle du servomoteur
Règle l'angle du servomoteur sur le port indiqué.
La plage des valeurs que l'on peut choisir est 0 ~ 180.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port du servomoteur | Sa, Sb, Sc | le port du dernier start_servo_motor |
| value | Entrée (champ) | Angle de rotation (degrés) | entier 0 ~ 180 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_servo_motor('Sa', 90)
Modifier l'angle du servomoteur
Modifie l'angle du servomoteur sur le port indiqué.
La plage des valeurs que l'on peut choisir est -180 ~ 180.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port du servomoteur | Sa, Sb, Sc | le port du dernier start_servo_motor |
| value | Entrée (champ) | Écart d'angle à appliquer | entier | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_servo_motor('Sa', 10)
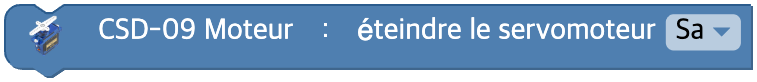
Éteindre le servomoteur
Coupe l'alimentation du servomoteur sur le port indiqué.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port du servomoteur | Sa, Sb, Sc | le port du dernier start_servo_motor |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_servo_motor('Sa')
Démarrer le moteur CC
Permet de commander le moteur CC en utilisant le port indiqué. Il faut l'appeler une fois avant d'utiliser les autres blocs du moteur CC.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port du moteur CC | Mab, Mcd | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_dc_motor('Mab')
Régler la vitesse du moteur CC
Règle la valeur de la sortie PWM du moteur CC.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port du moteur CC | Mab, Mcd | le port du dernier start_dc_motor |
| value | Entrée (champ) | Valeur de la sortie PWM | entier 0 ~ 100 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_dc_motor('Mab', 50)
Modifier la vitesse du moteur CC
Ajoute à la valeur actuelle de la sortie PWM du moteur CC la variation saisie et règle la nouvelle valeur.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port du moteur CC | Mab, Mcd | le port du dernier start_dc_motor |
| value | Entrée (champ) | Écart de PWM à appliquer | entier | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_dc_motor('Mab', 10)
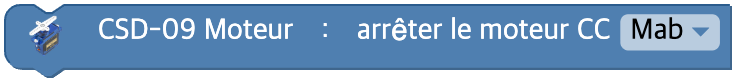
Arrêter le moteur CC
Arrête la sortie du moteur CC.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port du moteur CC | Mab, Mcd | le port du dernier start_dc_motor |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.stop_dc_motor('Mab')
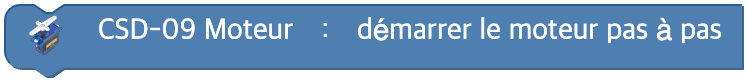
Démarrer le moteur pas à pas
Utilise le moteur pas à pas.
Paramètres
(aucun)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.start_step_motor()
Régler le mode du moteur pas à pas
Règle le mode dans lequel le moteur pas à pas est commandé.
Si tu ne règles pas le mode, le mode « puissance » est utilisé par défaut.
Attention : tu ne dois pas changer le mode pendant que le moteur pas à pas tourne.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Mode de fonctionnement | off(éteint), normal(wave_step), puissance(full_step) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_mode('full_step')
Régler la vitesse du moteur pas à pas
Règle la vitesse du moteur pas à pas.
La plage des valeurs que l'on peut choisir est -1000 ~ 1000.
Si la valeur est négative, le moteur tourne dans le sens inverse.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| value | Entrée (champ) | Vitesse de rotation (PPS) | entier supérieur ou égal à 0 | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.set_step_motor_speed(100)
Faire tourner le moteur pas à pas
Règle le nombre d'impulsions dont le moteur pas à pas doit tourner.
La plage des valeurs que l'on peut choisir est 0 ~ 65535.
Si tu n'as pas choisi la vitesse du moteur pas à pas, le moteur ne tourne pas.
Si tu coches la case attendre, il attend que la rotation soit terminée.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| value | Entrée (champ) | Nombre de pas à tourner | entier | - |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# wait = TRUE
csd09.rotate_step_motor(360, wait=True)

# wait = FALSE
csd09.rotate_step_motor(360, wait=False)
Changer la vitesse du moteur pas à pas
Change la vitesse du moteur pas à pas.
La plage des valeurs que l'on peut choisir est -2000 ~ 2000.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| value | Entrée (champ) | Écart de PPS à appliquer | entier | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.change_step_motor_speed(10)
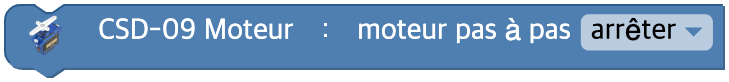
Arrêter le moteur pas à pas
Arrête le moteur pas à pas ou coupe son alimentation.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Mode d'arrêt | arrêter(stop), couper l'alimentation(power) | - |
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

# unit = "stop"
csd09.stop_step_motor()

# unit = "power"
csd09.turn_off_step_motor()
Nombre de pas cumulés
Renvoie le nombre de pas que le moteur pas à pas a parcourus jusqu'ici.
Paramètres
(aucun)
Python
cheesestick = CheeseStick(0)
csd09 = cheesestick.CSD09()

csd09.get_steps()