
Hamster
Déclarer l'instance
Si tu ajoutes un bloc de Hamster à la zone de travail, la déclaration d'instance suivante est insérée automatiquement dans le code Python :
hamster = Hamster(0)
# s'il y a plusieurs instances
hamster_1 = Hamster(1)
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| index | Option de liste | Numéro de l'instance (commence à 0) | entier supérieur ou égal à 0 | 0 |
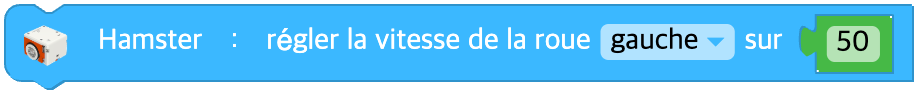
Régler la vitesse de la roue
Détermine la vitesse des roues. La plage de la vitesse est -100 ~ 100.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Roue | gauche(left), droite(right), les deux(both) | - |
| speed | Entrée (bloc) | Vitesse de la roue | entier -100 ~ 100, 0 : arrêt | - |
Python
hamster = Hamster(0)

hamster.set_wheel_speed('both', 50)
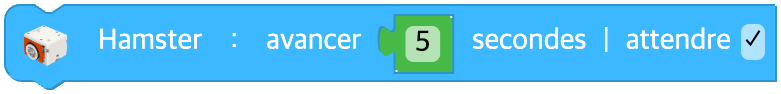
Avancer un temps
Se déplace pendant le temps indiqué à la vitesse actuelle des roues.
Si tu n'as pas réglé la vitesse des roues, il avance à la vitesse par défaut.
Si tu coches la case attendre, il attend que le déplacement soit terminé.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Entrée (bloc) | Temps du déplacement (secondes) | décimal supérieur ou égal à 0 | - |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

# wait = TRUE
hamster.move_time(5, wait=True)
# wait = FALSE
hamster.move_time(0.5, wait=False)
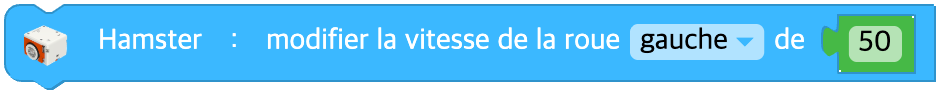
Modifier la vitesse de la roue
Modifie la vitesse des roues de Hamster.
La nouvelle vitesse est la vitesse actuelle plus la vitesse que tu as saisie.
La vitesse des roues qui vient d'être réglée est limitée à la plage -100 ~ 100.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Roue | gauche(left), droite(right), les deux(both) | - |
| speed | Entrée (bloc) | Écart de vitesse à appliquer | entier -200 ~ 200 | - |
Python
hamster = Hamster(0)

hamster.change_wheel_speed('both', 10)
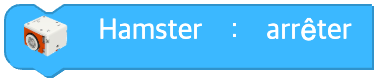
Arrêter
Arrête le déplacement de Hamster.
Les vitesses des deux roues de Hamster sont remises à 0.
Paramètres
(aucun)
Python
hamster = Hamster(0)

hamster.stop()
Avancer d'un pas sur le plateau
Sur le plateau il se déplace d'une case à la fois, comme prévu.
Paramètres
(aucun)
Python
hamster = Hamster(0)

hamster.grid_move()
Tourner une fois sur le plateau
Sur le plateau il tourne de 90 degrés dans la direction indiquée.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| direction | Option de liste | Direction de la rotation | gauche(left), droite(right) | - |
Python
hamster = Hamster(0)

hamster.grid_turn('left')
Suivre la ligne avec le capteur
Hamster suit avec le capteur de sol une ligne d'une couleur donnée.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| floor | Option de liste | Capteur de sol à suivre | gauche(left), droite(right), centre(center) | - |
| line | Option de liste | Couleur de la ligne | noir(black), blanc(white) | black |
Python
hamster = Hamster(0)

hamster.trace_line('left', 'black')
Passer l'intersection et s'arrêter à la suivante
Hamster se déplace à l'intersection dans la direction indiquée puis continue jusqu'à rencontrer l'intersection suivante.
Si tu coches la case attendre, il attend que le déplacement soit terminé.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| direction | Option de liste | Direction à l'intersection | gauche(left), droite(right), avant(forward), demi-tour(uturn) | - |
| line | Option de liste | Couleur de la ligne | noir(black), blanc(white) | black |
| wait | Case à cocher | S'il faut attendre la fin | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

hamster.trace_intersection('left', 'black', wait=True)
Régler la vitesse de suivi de ligne
Règle la vitesse de suivi de ligne. La plage de la vitesse est 1 ~ 10.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Entrée (bloc) | Vitesse de suivi de ligne | entier 1 ~ 10 | - |
Python
hamster = Hamster(0)

hamster.set_trace_speed(5)
Arrêter le suivi de ligne
Termine la fonction de suivi de ligne de Hamster.
Paramètres
(aucun)
Python
hamster = Hamster(0)

hamster.stop_trace()
Régler la couleur de la LED
Règle la couleur de la LED.
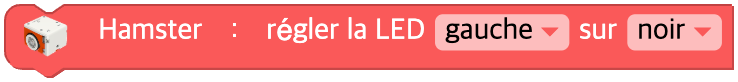
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | LED à commander | gauche(left), droite(right), les deux(both) | - |
| color | Option de liste | Couleur | noir(black), bleu(blue), vert(green), cyan(cyan), rouge(red), magenta(magenta), jaune(yellow), blanc(white) | - |
Python
hamster = Hamster(0)

hamster.set_led_color('both', 'red')
Éteindre la LED
Enlève la couleur de la LED.
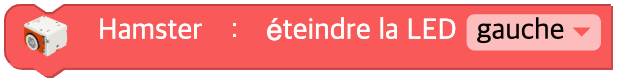
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | LED à commander | gauche(left), droite(right), les deux(both) | both |
Python
hamster = Hamster(0)

hamster.turn_off('both')
Régler le bourdonnement
Règle le bourdonnement de Hamster à la fréquence indiquée.
La plage des fréquences que l'on peut émettre est 1,0 Hz ~ 6553,5 Hz.
Si tu saisis une valeur hors de cette plage, le buzzer n'émet aucun son.
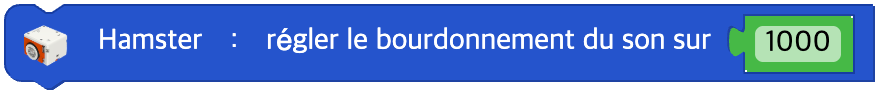
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| hz | Entrée (bloc) | Fréquence (Hz) | décimal 0 ~ 6553,5 | - |
Python
hamster = Hamster(0)

hamster.sound_buzz(440)
Jouer une note
Hamster joue la note indiquée.
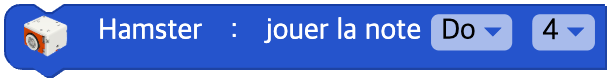
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| note | Option de liste | Note | Do(C), Do#(C#), Ré(D), Ré#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Option de liste | Octave | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
hamster = Hamster(0)

hamster.sound_note('D', 5)
Désactiver le son
Éteint le son de Hamster.
Paramètres
(aucun)
Python
hamster = Hamster(0)

hamster.sound_off()
Valeur de la vitesse de la roue
La vitesse d'une roue donnée
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Roue à lire | gauche(left), droite(right) | - |
Python
hamster = Hamster(0)

hamster.wheel_speed('left')
Valeur du capteur de proximité
La valeur d'un capteur de proximité donné
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Position du capteur à lire | gauche(left), droite(right) | - |
Python
hamster = Hamster(0)

hamster.proximity('left')
Valeur du capteur de sol
La valeur d'un capteur de sol donné
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Position du capteur à lire | gauche(left), droite(right), centre(center) | - |
Python
hamster = Hamster(0)

hamster.floor('left')
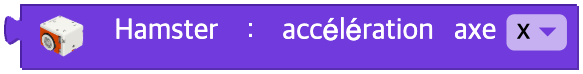
Valeur de l'accélération de la pesanteur
La valeur de l'accélération de la pesanteur sur un axe donné
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Axe à lire | x, y, z | - |
Python
hamster = Hamster(0)

hamster.acceleration('x')
Valeur du capteur de luminosité
La valeur du capteur de luminosité
Paramètres
(aucun)
Python
hamster = Hamster(0)

hamster.light()
Valeur du capteur de température
La valeur du capteur de température
Paramètres
(aucun)
Python
hamster = Hamster(0)

hamster.temperature()
Valeur de la force du signal
La force du signal
Paramètres
(aucun)
Python
hamster = Hamster(0)

hamster.signal_strength()
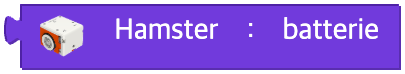
Tension de la batterie
La tension de la batterie
Paramètres
(aucun)
Python
hamster = Hamster(0)

hamster.battery()
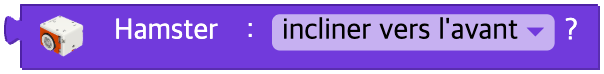
Si l'état a changé
Si l'état du robot a changé
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Type d'état | 0 ~ 6 (voir le tableau ci-dessous) | - |
| unit | Condition |
|---|---|
| 0 | acceleration('x') > 5000 |
| 1 | acceleration('x') < -5000 |
| 2 | acceleration('y') > 5000 |
| 3 | acceleration('y') < -5000 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -3000 |
| 6 | proximity('left') > 50 or proximity('right') > 50 |
Python
hamster = Hamster(0)

# unit = 0
hamster.acceleration('x') > 5000
# unit = 6
hamster.proximity('left') > 50 or hamster.proximity('right') > 50
Définir le mode d'entrée du port d'E/S
Définit le mode d'entrée du port d'E/S.

Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port d'E/S | a, b, les deux(both) | - |
| option | Option de liste | Mode d'E/S | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
hamster = Hamster(0)

hamster.io_mode('both', 'analog_input')
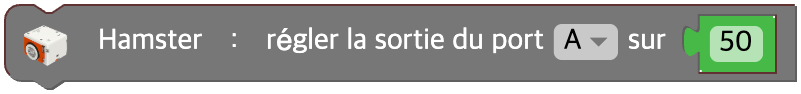
Régler la valeur de sortie du port d'E/S
Règle la valeur de sortie du port d'E/S indiqué.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port d'E/S | a, b, les deux(both) | - |
| data | Entrée (bloc) | Valeur de sortie | entier 0 ~ 180 | - |
Python
hamster = Hamster(0)

hamster.set_output('both', 90)
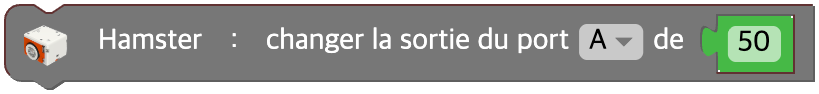
Changer la valeur de sortie du port d'E/S
Change la valeur de sortie du port d'E/S indiqué.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port d'E/S | a, b, les deux(both) | - |
| data | Entrée (bloc) | Écart de valeur de sortie à appliquer | entier | - |
Python
hamster = Hamster(0)

hamster.change_output('a', 10)
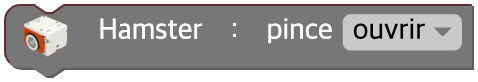
Ouvrir / fermer la pince
Ouvre ou ferme la pince de Hamster.
Selon la valeur de unit, il appelle l'une des deux méthodes.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Action | fermer(close), ouvrir(open) | - |
Python
hamster = Hamster(0)

# unit = "open"
hamster.open_gripper()
# unit = "close"
hamster.close_gripper()
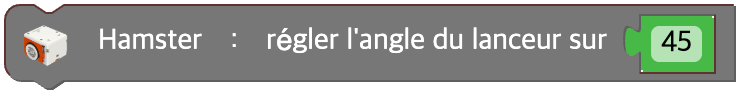
Régler l'angle du lanceur
Commande le lanceur en réglant son angle. La plage de l'angle est 0 ~ 180.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| data | Entrée (bloc) | Angle du lanceur | entier 0 ~ 180 | - |
Python
hamster = Hamster(0)

hamster.shooter(45)
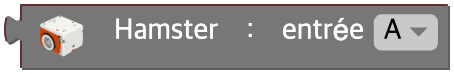
Valeur d'entrée du port d'E/S
Renvoie la valeur d'entrée du port d'E/S de Hamster.
Paramètres
| Nom | Type | Description | Plage / Type | Valeur par défaut |
|---|---|---|---|---|
| unit | Option de liste | Port d'E/S | a, b | - |
Python
hamster = Hamster(0)

hamster.get_input('a')