
Hamster
声明实例
把 Hamster 积木添加到工作区后,Python 代码中会自动插入下面这样的实例声明:
python
hamster = Hamster(0)
# 有多个实例时
hamster_1 = Hamster(1)
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| index | 下拉选项 | 实例编号(从 0 开始) | 0 以上的整数 | 0 |
设置轮速度
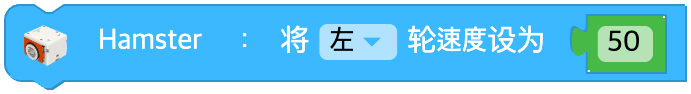
决定轮速度。速度的范围是 -100 ~ 100。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 车轮种类 | 左(left), 右(right), 两侧(both) | - |
| speed | 输入值(积木) | 轮速度 | -100 ~ 100 的整数, 0: 停止 | - |
Python
python
hamster = Hamster(0)

hamster.set_wheel_speed('both', 50)
移动指定时间
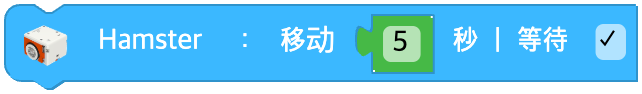
以当前的轮速度移动指定的时间。
如果没有设置轮速度,就以默认速度向前移动。
勾选等待后,会一直等到移动完成。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| data | 输入值(积木) | 移动时间(秒) | 0 以上的实数 | - |
| wait | 复选框 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
python
hamster = Hamster(0)

# wait = TRUE
hamster.move_time(5, wait=True)
# wait = FALSE
hamster.move_time(0.5, wait=False)
改变轮速度
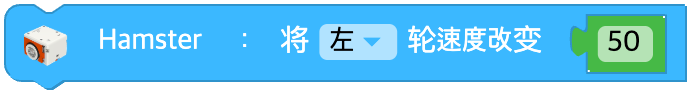
改变 Hamster 的轮速度。
在当前的轮速度上加上输入的速度,得到新的轮速度。
新设置的轮速度范围会限制在 -100 ~ 100。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 车轮种类 | 左(left), 右(right), 两侧(both) | - |
| speed | 输入值(积木) | 要改变的速度差 | -200 ~ 200 的整数 | - |
Python
python
hamster = Hamster(0)

hamster.change_wheel_speed('both', 10)
停止
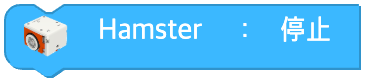
让 Hamster 停止移动。
Hamster 两侧的轮速度都会初始化为 0。
参数
(无)
Python
python
hamster = Hamster(0)

hamster.stop()
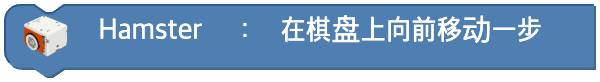
在棋盘上向前移动一步
在棋盘上按既定的方式一格一格地移动。
参数
(无)
Python
python
hamster = Hamster(0)

hamster.grid_move()
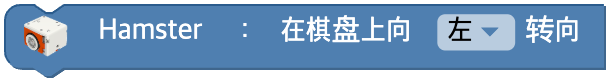
在棋盘上转向
在棋盘上向指定的方向旋转 90 度。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| direction | 下拉选项 | 旋转方向 | 左(left), 右(right) | - |
Python
python
hamster = Hamster(0)

hamster.grid_turn('left')
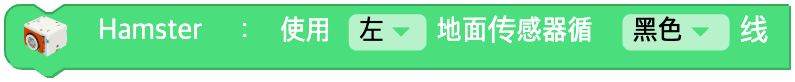
用传感器循线
Hamster 使用地面传感器沿着特定颜色的线行进。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| floor | 下拉选项 | 用来循线的地面传感器 | 左(left), 右(right), 中间(center) | - |
| line | 下拉选项 | 线的颜色 | 黑色(black), 白色(white) | black |
Python
python
hamster = Hamster(0)

hamster.trace_line('left', 'black')
循线至下一个交叉点
Hamster 在交叉点按指定的方向移动后,一直行进到遇到下一个交叉点。
勾选等待后,会一直等到移动完成。

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| direction | 下拉选项 | 在交叉点的移动方向 | 左转(left), 右转(right), 前进(forward), 掉头(uturn) | - |
| line | 下拉选项 | 线的颜色 | 黑色(black), 白色(white) | black |
| wait | 复选框 | 是否等待完成 | TRUE / FALSE | TRUE |
Python
python
hamster = Hamster(0)

hamster.trace_intersection('left', 'black', wait=True)
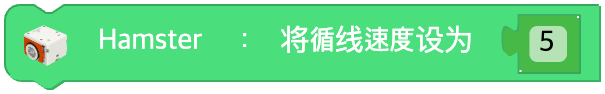
设置循线速度
设置循线的速度。速度的范围是 1 ~ 10。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| data | 输入值(积木) | 循线速度 | 1 ~ 10 的整数 | - |
Python
python
hamster = Hamster(0)

hamster.set_trace_speed(5)
停止循线
结束 Hamster 的循线功能。
参数
(无)
Python
python
hamster = Hamster(0)

hamster.stop_trace()
设置 LED 颜色
设置 LED 的颜色。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 目标 LED | 左(left), 右(right), 两侧(both) | - |
| color | 下拉选项 | 颜色 | 黑色(black), 蓝色(blue), 绿色(green), 青色(cyan), 红色(red), 洋红色(magenta), 黄色(yellow), 白色(white) | - |
Python
python
hamster = Hamster(0)

hamster.set_led_color('both', 'red')
关闭 LED
消除 LED 的颜色。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 目标 LED | 左(left), 右(right), 两侧(both) | both |
Python
python
hamster = Hamster(0)

hamster.turn_off('both')
设置蜂鸣器频率
以指定的频率设置 Hamster 的蜂鸣器声音。
可以发声的频率范围是 1.0hz ~ 6553.5hz。
输入其他值时不会发出蜂鸣声。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| hz | 输入值(积木) | 频率(Hz) | 0 ~ 6553.5 的实数 | - |
Python
python
hamster = Hamster(0)

hamster.sound_buzz(440)
播放音符
Hamster 播放指定的音符。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| note | 下拉选项 | 音符 | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | 下拉选项 | 八度 | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
python
hamster = Hamster(0)

hamster.sound_note('D', 5)
关闭声音
关闭 Hamster 的声音。
参数
(无)
Python
python
hamster = Hamster(0)

hamster.sound_off()
轮速度值
特定车轮的速度
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 目标车轮 | 左(left), 右(right) | - |
Python
python
hamster = Hamster(0)

hamster.wheel_speed('left')
接近传感器值
特定接近传感器的值
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 测量的传感器位置 | 左(left), 右(right) | - |
Python
python
hamster = Hamster(0)

hamster.proximity('left')
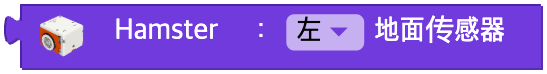
地面传感器值
特定地面传感器的值
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 测量的传感器位置 | 左(left), 右(right), 中间(center) | - |
Python
python
hamster = Hamster(0)

hamster.floor('left')
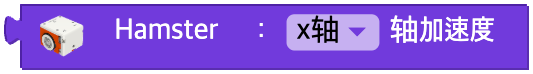
轴加速度值
特定轴的重力加速度值
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 测量的轴 | x, y, z | - |
Python
python
hamster = Hamster(0)

hamster.acceleration('x')
亮度传感器值
亮度传感器值
参数
(无)
Python
python
hamster = Hamster(0)

hamster.light()
温度传感器值
温度传感器值
参数
(无)
Python
python
hamster = Hamster(0)

hamster.temperature()
信号强度值
信号强度
参数
(无)
Python
python
hamster = Hamster(0)

hamster.signal_strength()
电池电压
电池电压
参数
(无)
Python
python
hamster = Hamster(0)

hamster.battery()
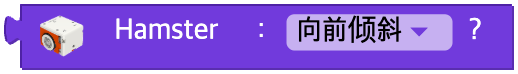
状态是否改变
机器人的状态是否发生了改变
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 状态种类 | 0 ~ 6(参见下表) | - |
| unit | 条件 |
|---|---|
| 0 | acceleration('x') > 5000 |
| 1 | acceleration('x') < -5000 |
| 2 | acceleration('y') > 5000 |
| 3 | acceleration('y') < -5000 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -3000 |
| 6 | proximity('left') > 50 or proximity('right') > 50 |
Python
python
hamster = Hamster(0)

# unit = 0
hamster.acceleration('x') > 5000
# unit = 6
hamster.proximity('left') > 50 or hamster.proximity('right') > 50
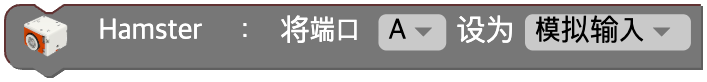
设置端口的输入模式
设置 IO 端口的输入模式。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 输入输出端口 | a, b, 两侧(both) | - |
| option | 下拉选项 | 输入输出模式 | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
python
hamster = Hamster(0)

hamster.io_mode('both', 'analog_input')
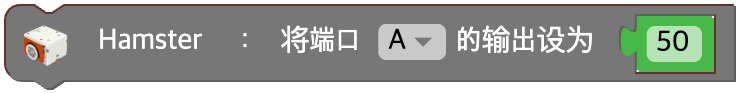
设置端口的输出值
设置指定 IO 端口的输出值。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 输入输出端口 | a, b, 两侧(both) | - |
| data | 输入值(积木) | 输出值 | 0 ~ 180 的整数 | - |
Python
python
hamster = Hamster(0)

hamster.set_output('both', 90)
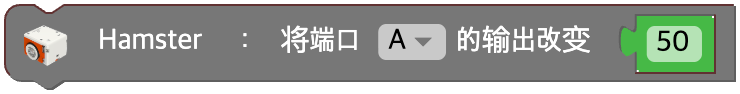
改变端口的输出值
改变指定 IO 端口的输出值。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 输入输出端口 | a, b, 两侧(both) | - |
| data | 输入值(积木) | 要改变的输出值差 | 整数 | - |
Python
python
hamster = Hamster(0)

hamster.change_output('a', 10)
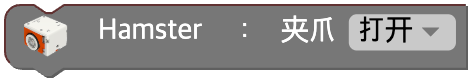
打开 / 关闭夹爪
打开或关闭 Hamster 的夹爪。
根据 unit 的值调用两个方法中的一个。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 动作 | 关闭(close), 打开(open) | - |
Python
python
hamster = Hamster(0)

# unit = "open"
hamster.open_gripper()
# unit = "close"
hamster.close_gripper()
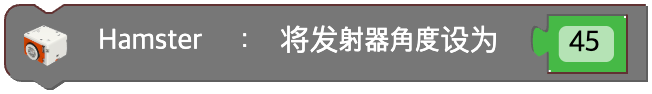
设置发射器角度
通过设置发射器的角度来控制它。角度的范围是 0 ~ 180。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| data | 输入值(积木) | 发射器角度 | 0 ~ 180 的整数 | - |
Python
python
hamster = Hamster(0)

hamster.shooter(45)
端口的输入值
返回 Hamster 输入输出端口的输入值。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 输入输出端口 | a, b | - |
Python
python
hamster = Hamster(0)

hamster.get_input('a')