
摄像头自动驾驶
声明实例
把摄像头自动驾驶(SelfDriving) 积木添加到工作区后,Python 代码中会自动插入下面这样的实例声明:
python
self_driving = SelfDriving(0)
# 有多个实例时
self_driving_1 = SelfDriving(1)
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| index | 下拉选项 | 实例编号(从 0 开始) | 0 以上的整数 | 0 |
设置摄像头
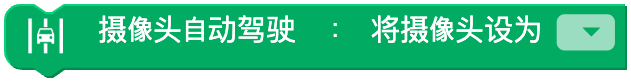
设置用于摄像头自动驾驶的摄像头。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 摄像头设备名称 | 系统摄像头标签 | - |
Python
python
self_driving = SelfDriving(0)

self_driving.device('')
设置车道线颜色
设置左侧 / 右侧车道线的颜色。

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| left | 下拉选项 | 左侧车道线颜色 | 红色(red), 绿色(green), 蓝色(blue) | - |
| right | 下拉选项 | 右侧车道线颜色 | 红色(red), 绿色(green), 蓝色(blue) | - |
Python
python
self_driving = SelfDriving(0)

self_driving.set_lane('green', 'blue')
检测一次颜色/车道线
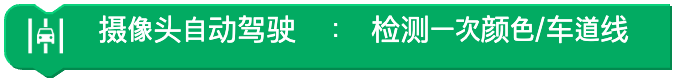
在画面中找出所选的颜色 / 车道线,只标示一次它们的区域。
参数
(无)
Python
python
self_driving = SelfDriving(0)

self_driving.detect_once()
开始 / 停止持续颜色/车道线检测
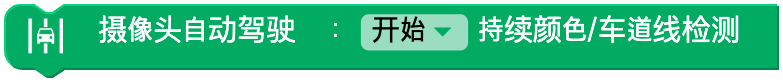
针对所选的颜色 / 车道线持续跟踪画面,并在画面上标示它们的区域。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit | 下拉选项 | 动作 | 开始(start), 停止(stop) | - |
Python
python
self_driving = SelfDriving(0)

# unit = "start"
self_driving.detect_continuous()
# unit = "stop"
self_driving.stop()
显示结果
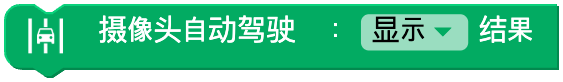
决定是否在摄像头画面上显示颜色 / 车道线检测的结果。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| on | 下拉选项 | 显示 ON / OFF | 显示(on=True), 隐藏(off=False) | TRUE |
Python
python
self_driving = SelfDriving(0)

self_driving.display(True)
self_driving.display(False)
车道线数据
返回指定车道线的位置或距离值。

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| lane | 下拉选项 | 车道线 | 左侧(left), 右侧(right) | - |
| unit | 下拉选项 | 测量种类 | x, 距离(distance) | - |
Python
python
self_driving = SelfDriving(0)

self_driving.lane('left', 'x')
self_driving.lane('right', 'distance')
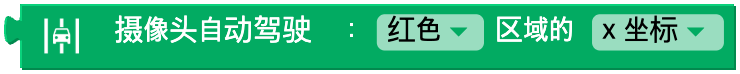
颜色区域数据
返回指定颜色的位置 / 大小值。
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| color | 下拉选项 | 颜色名称 | 红色(red), 绿色(green), 蓝色(blue) | - |
| unit | 下拉选项 | 坐标 / 大小种类 | x, y, min_x, max_x, min_y, max_y, width, height, area | - |
Python
python
self_driving = SelfDriving(0)

self_driving.color('red', 'x')
self_driving.color('green', 'y')
self_driving.color('blue', 'area')
两个颜色区域之间的距离
返回两个颜色之间的距离。

参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| unit1 | 下拉选项 | 第一个颜色 | 红色(red), 绿色(green), 蓝色(blue) | - |
| unit2 | 下拉选项 | 第二个颜色 | 红色(red), 绿色(green), 蓝色(blue) | - |
| type | 下拉选项 | 距离种类 | 距离(省略或 None), 水平距离(horizontal), 垂直距离(vertical) | None |
Python
python
self_driving = SelfDriving(0)

self_driving.get_distance('red', 'blue')  # 距离
self_driving.get_distance('green', 'blue', 'horizontal')  # 水平距离
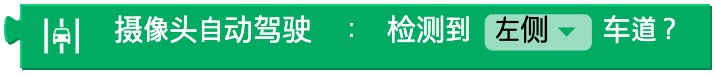
检测到车道?
是否找到了特定的车道线
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| lane | 下拉选项 | 车道线 | 左侧(left), 右侧(right), 两侧(both), 任意(any) | any |
Python
python
self_driving = SelfDriving(0)

self_driving.lane_detected('left')
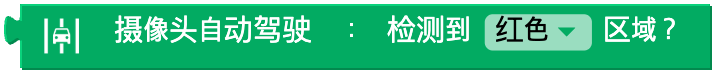
检测到颜色区域?
是否找到了特定的颜色区域
参数
| 名称 | 类别 | 说明 | 范围 / 种类 | 默认值 |
|---|---|---|---|---|
| color | 下拉选项 | 颜色名称 | 红色(red), 绿色(green), 蓝色(blue), 任意(any) | any |
Python
python
self_driving = SelfDriving(0)

self_driving.color_detected('red')