
Selvkjøring med kamera
Instanserklæring
Når du legger til en Selvkjøring med kamera(SelfDriving)-blokk i arbeidsområdet, settes følgende instanserklæring automatisk inn i Python-koden:
self_driving = SelfDriving(0)
# Når det finnes flere instanser
self_driving_1 = SelfDriving(1)
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| index | Nedtrekksalternativ | Instansnummer (starter på 0) | Heltall 0 eller større | 0 |
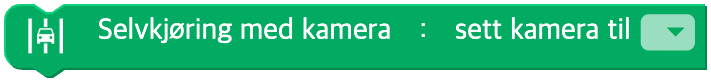
Velg kameraenhet
Angir hvilket kamera som skal brukes til selvkjøringen.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Navn på kameraenhet | Systemets kameraetikett | - |
Python
self_driving = SelfDriving(0)

self_driving.device('')
Sett kjørefeltfargen
Angir fargen på det venstre og det høyre kjørefeltet.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| left | Nedtrekksalternativ | Fargen på det venstre kjørefeltet | rød(red), grønn(green), blå(blue) | - |
| right | Nedtrekksalternativ | Fargen på det høyre kjørefeltet | rød(red), grønn(green), blå(blue) | - |
Python
self_driving = SelfDriving(0)

self_driving.set_lane('green', 'blue')
Gjenkjenn én gang
Finner de fargene og kjørefeltene du har valgt, på skjermbildet og markerer områdene deres én enkelt gang.

Parametere
(ingen)
Python
self_driving = SelfDriving(0)

self_driving.detect_once()
Start / stopp kontinuerlig gjenkjenning
Følger de fargene og kjørefeltene du har valgt, på skjermbildet hele tiden og markerer områdene deres på skjermen.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Handling | start(start), stopp(stop) | - |
Python
self_driving = SelfDriving(0)

# unit = "start"
self_driving.detect_continuous()
# unit = "stop"
self_driving.stop()
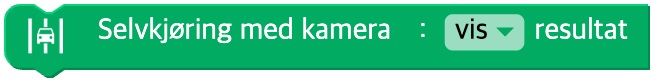
Vis resultatet
Bestemmer om resultatet av farge- og kjørefeltgjenkjenningen skal vises i kamerabildet eller ikke.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| on | Nedtrekksalternativ | Visning PÅ / AV | vis(on=True), skjul(off=False) | TRUE |
Python
self_driving = SelfDriving(0)

self_driving.display(True)
self_driving.display(False)
Kjørefeltdata
Returnerer posisjonen til eller avstanden til det kjørefeltet du angir.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| lane | Nedtrekksalternativ | Kjørefelt | venstre(left), høyre(right) | - |
| unit | Nedtrekksalternativ | Type måling | x, avstand(distance) | - |
Python
self_driving = SelfDriving(0)

self_driving.lane('left', 'x')
self_driving.lane('right', 'distance')
Fargedata
Returnerer posisjonen og størrelsen til den fargen du angir.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| color | Nedtrekksalternativ | Fargenavn | rød(red), grønn(green), blå(blue) | - |
| unit | Nedtrekksalternativ | Type koordinat/størrelse | x, y, min_x, max_x, min_y, max_y, width, height, area | - |
Python
self_driving = SelfDriving(0)

self_driving.color('red', 'x')
self_driving.color('green', 'y')
self_driving.color('blue', 'area')
Avstanden mellom to farger
Returnerer avstanden mellom to farger.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit1 | Nedtrekksalternativ | Første farge | rød(red), grønn(green), blå(blue) | - |
| unit2 | Nedtrekksalternativ | Andre farge | rød(red), grønn(green), blå(blue) | - |
| type | Nedtrekksalternativ | Type avstand | avstand (utelates eller None), vannrett avstand(horizontal), loddrett avstand(vertical) | None |
Python
self_driving = SelfDriving(0)

self_driving.get_distance('red', 'blue')  # avstand
self_driving.get_distance('green', 'blue', 'horizontal')  # vannrett avstand
Er kjørefeltet oppdaget?
Om et bestemt kjørefelt er funnet

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| lane | Nedtrekksalternativ | Kjørefelt | venstre(left), høyre(right), begge(both), hvilket som helst(any) | any |
Python
self_driving = SelfDriving(0)

self_driving.lane_detected('left')
Er fargen oppdaget?
Om et bestemt fargeområde er funnet

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| color | Nedtrekksalternativ | Fargenavn | rød(red), grønn(green), blå(blue), hvilken som helst(any) | any |
Python
self_driving = SelfDriving(0)

self_driving.color_detected('red')