
Beagle
Instanserklæring
Når du legger til en Beagle-blokk i arbeidsområdet, settes følgende instanserklæring automatisk inn i Python-koden:
beagle = Beagle(0)
# Når det finnes flere instanser
beagle_1 = Beagle(1)
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| index | Nedtrekksalternativ | Instansnummer (starter på 0) | Heltall 0 eller større | 0 |
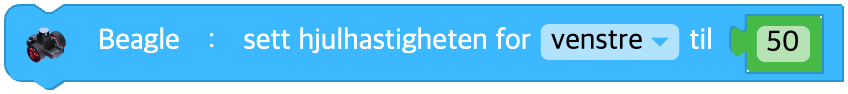
Sett hjulhastigheten
Bestemmer hjulhastigheten. Hastigheten går fra -100 til 100.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Hjul som skal styres | venstre(left), høyre(right), begge(both) | - |
| speed | Inndata (blokk) | Hjulhastighet | Heltall -100 til 100, 0: stopp | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
Kjør en strekning
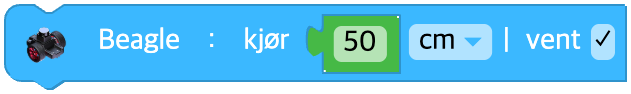
Kjører den strekningen du angir, med den hastigheten hjulene har nå.
Er hjulhastigheten ikke satt, kjører den fremover med standardhastigheten.
Er strekningen 0, fortsetter den å kjøre med den hastigheten hjulene har nå.
Krysser du av for vent, venter kjøringen til bevegelsen er ferdig.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Strekning som skal kjøres | Desimaltall 0 eller større | - |
| unit | Nedtrekksalternativ | Avstandsenhet | cm, mm, tomme(inch) | cm |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
Kjør i et tidsrom
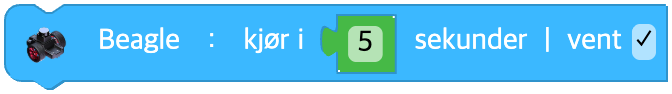
Kjører i det tidsrommet du angir, med den hastigheten hjulene har nå.
Er hjulhastigheten ikke satt, kjører den fremover med standardhastigheten.
Krysser du av for vent, venter kjøringen til bevegelsen er ferdig.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Tid det skal kjøres (sekunder) | Desimaltall 0 eller større | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(0.5, wait=False)
Snu på stedet
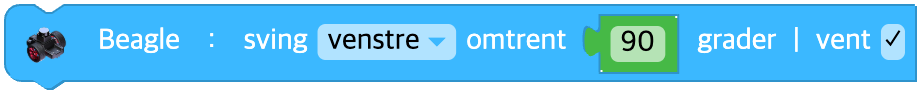
Angir hvilken retning og hvor mange grader roboten skal snu på stedet.
Krysser du av for vent, venter kjøringen til rotasjonen er ferdig.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| direction | Nedtrekksalternativ | Rotasjonsretning | venstre(left), høyre(right) | - |
| data | Inndata (blokk) | Rotasjonsvinkel (grader) | Desimaltall 0 eller større | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
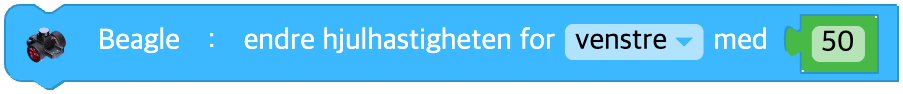
Endre hjulhastigheten
Endrer hjulhastigheten til Beagle.
Den nye hjulhastigheten er den hastigheten hjulene har nå, pluss den hastigheten du skriver inn.
Den nye hjulhastigheten begrenses til området -100 til 100.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Hjul som skal styres | venstre(left), høyre(right), begge(both) | - |
| speed | Inndata (blokk) | Hastighetsendring | Heltall -200 til 200 | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
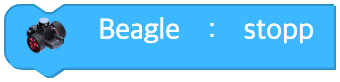
Stopp
Stopper bevegelsen til Beagle.
Begge hjulhastighetene til Beagle settes til 0.
Parametere
(ingen)
Python
beagle = Beagle(0)

beagle.stop()
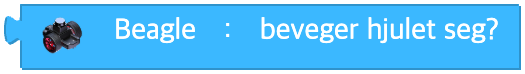
Beveger hjulet seg?
Returnerer true hvis hjulet er i bevegelse, og false hvis det står stille.
Parametere
(ingen)
Python
beagle = Beagle(0)

beagle.wheel_moving()
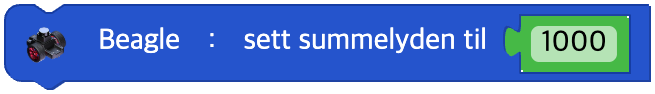
Sett summelyden
Angir summelyden til Beagle med den frekvensen du velger.
Frekvensen kan gå fra 27.5 Hz til 6553.5 Hz.
Skriver du inn en verdi utenfor dette området, kommer det ingen summelyd.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| hz | Inndata (blokk) | Frekvens (Hz) | Desimaltall 0, 27.5 til 6553.5 (ellers 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
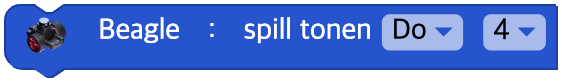
Spill tonen
Beagle spiller den tonen du velger.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| note | Nedtrekksalternativ | Tone | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Nedtrekksalternativ | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
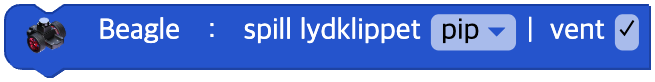
Spill lydklippet
Beagle spiller av et bestemt lydklipp.
Krysser du av for vent, venter kjøringen til avspillingen er ferdig.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| clip | Nedtrekksalternativ | Navn på lydklipp | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday' med flere | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
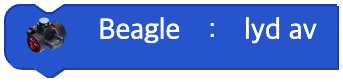
Lyd av
Slår av lyden til Beagle.
Parametere
(ingen)
Python
beagle = Beagle(0)

beagle.sound_off()
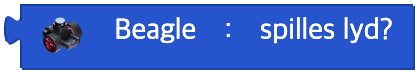
Spilles det lyd?
Returnerer true hvis det spilles en lyd, og false hvis det ikke gjør det.
Parametere
(ingen)
Python
beagle = Beagle(0)

beagle.sound_playing()
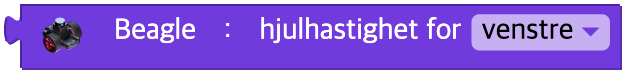
Hjulhastigheten
Hastigheten til et bestemt hjul
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Hjul som skal leses | venstre(left), høyre(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
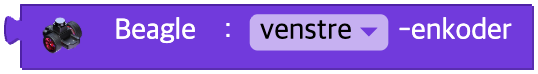
Enkoderverdien
Enkoderverdien til et bestemt hjul
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Hjul som skal leses | venstre(left), høyre(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
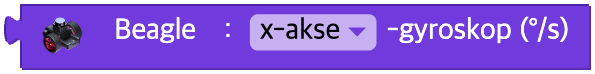
Gyroskopets verdi
Verdien til gyroskopet langs en bestemt akse
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Akse som måles | x-akse(x), y-akse(y), z-akse(z) | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
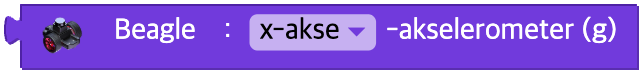
Akselerometerets verdi
Verdien til akselerometeret langs en bestemt akse
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Akse som måles | x-akse(x), y-akse(y), z-akse(z) | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
Magnetometerets verdi
Verdien til magnetometeret langs en bestemt akse
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Akse som måles | x-akse(x), y-akse(y), z-akse(z) | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
Temperaturen
Verdien til temperatursensoren
Parametere
(ingen)
Python
beagle = Beagle(0)

beagle.temperature()
Signalstyrken
Signalstyrken
Parametere
(ingen)
Python
beagle = Beagle(0)

beagle.signal_strength()
Batteriet
Batterispenningen
Parametere
(ingen)
Python
beagle = Beagle(0)

beagle.battery()
Har tilstanden endret seg?
Om robotens tilstand har endret seg
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Type tilstand | 0 til 5 (se tabellen nedenfor) | - |
| unit | Betingelse |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
Start / stopp lidar
Slår lidarsensoren på eller av.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| on | Nedtrekksalternativ | Lidar PÅ / AV | start(on=True), stopp(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
Avstanden til objekt nr. ~ fra lidaren
Lidarsensoren kan måle avstanden til objekter hele veien rundt, 360 grader.
Rett foran Beagle er verdi nummer 0, og nummeret øker med 1 mot klokken.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Inndata (felt) | Objektnummer (fra 0) | Heltall 0 eller større | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
Avstanden fra lidaren i hver retning
Viser avstanden lidarsensoren måler foran, bak, til begge sider og på skrå.
Den gir gjennomsnittet av avstandsverdiene 45 grader til hver side av den retningen.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| direction | Nedtrekksalternativ | Retning som måles | foran(front), foran til venstre(left front), venstre(left), bak til venstre(left back), bak(back), bak til høyre(right back), høyre(right), foran til høyre(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
Er lidaren klar?
Returnerer sann (True) / usann (False) ut fra om lidaren er slått på.
Parametere
(ingen)
Python
beagle = Beagle(0)

beagle.lidar_ready()