
Beagle
Deklarasi instans
Saat Anda menambahkan blok Beagle ke area kerja, deklarasi instans berikut otomatis disisipkan ke kode Python:
beagle = Beagle(0)
# Bila ada beberapa instans
beagle_1 = Beagle(1)
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| index | Pilihan daftar turun | Nomor instans (mulai dari 0) | bilangan bulat 0 atau lebih | 0 |
Mengatur kecepatan roda
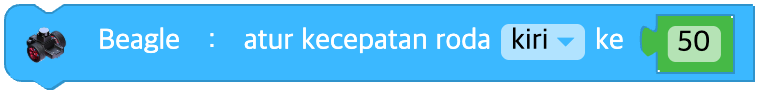
Mengatur kecepatan roda. Rentang kecepatan rodanya dari -100 sampai 100.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Jenis roda | kiri(left), kanan(right), keduanya(both) | - |
| speed | Nilai masukan (blok) | Kecepatan roda | bilangan bulat -100 sampai 100, 0: berhenti | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
Bergerak sejauh jarak tertentu
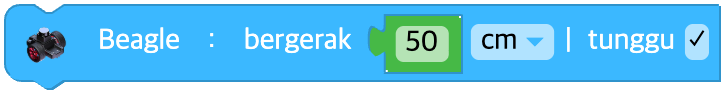
Bergerak sejauh jarak yang ditentukan dengan kecepatan roda saat ini.
Bila Anda belum mengatur kecepatan roda, robot maju dengan kecepatan bawaan.
Bila nilai jaraknya 0, robot terus bergerak sesuai kecepatan roda saat ini.
Bila Anda mencentang tunggu, robot menunggu sampai gerakannya selesai.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Jarak tempuh | bilangan real 0 atau lebih | - |
| unit | Pilihan daftar turun | Satuan panjang | cm, mm, inci(inch) | cm |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
Bergerak selama waktu tertentu
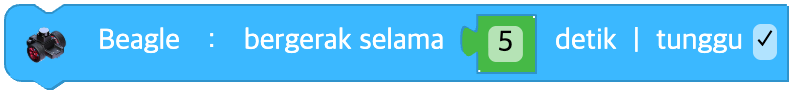
Bergerak selama waktu yang ditentukan dengan kecepatan roda saat ini.
Bila Anda belum mengatur kecepatan roda, robot maju dengan kecepatan bawaan.
Bila Anda mencentang tunggu, robot menunggu sampai gerakannya selesai.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Lama gerakan (detik) | bilangan real 0 atau lebih | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(5, wait=False)
Berputar di tempat
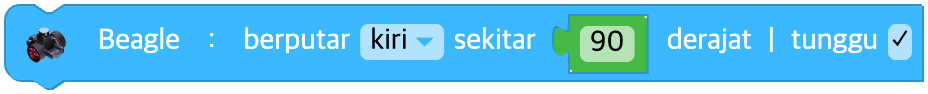
Menetapkan arah dan sudut putaran di tempat.
Bila Anda mencentang tunggu, robot menunggu sampai putarannya selesai.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| direction | Pilihan daftar turun | Arah putaran | kiri(left), kanan(right) | - |
| data | Nilai masukan (blok) | Sudut putaran (derajat) | bilangan real 0 atau lebih | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
Mengubah kecepatan roda
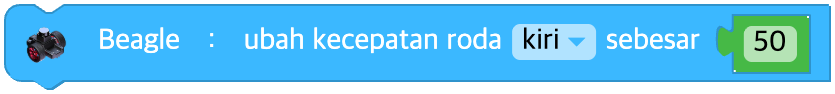
Mengubah kecepatan roda Beagle.
Kecepatan roda yang baru adalah kecepatan saat ini ditambah nilai yang Anda masukkan.
Kecepatan roda yang baru ditetapkan dalam rentang -100 sampai 100.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Jenis roda | kiri(left), kanan(right), keduanya(both) | - |
| speed | Nilai masukan (blok) | Besar perubahan kecepatan | bilangan bulat -200 sampai 200 | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
Berhenti
Menghentikan gerakan Beagle.
Kecepatan kedua roda Beagle dikembalikan ke 0.
Parameter
(tidak ada)
Python
beagle = Beagle(0)

beagle.stop()
Roda sedang bergerak?
Mengembalikan true bila roda sedang bergerak dan false bila roda sedang diam.
Parameter
(tidak ada)
Python
beagle = Beagle(0)

beagle.wheel_moving()
Mengatur bunyi dengung
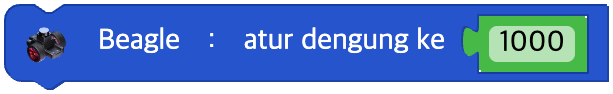
Mengatur bunyi dengung Beagle pada frekuensi yang ditentukan.
Rentang frekuensi yang dapat dibunyikan adalah 27,5 Hz sampai 6553,5 Hz.
Bila Anda memasukkan nilai di luar rentang itu, bunyi dengung tidak keluar.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| hz | Nilai masukan (blok) | Frekuensi (Hz) | 0, bilangan real 27,5 sampai 6553,5 (selain itu 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
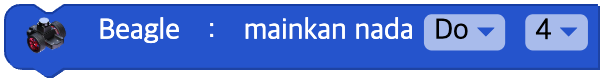
Memainkan nada
Beagle memainkan nada yang ditentukan.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| note | Pilihan daftar turun | Nada | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Pilihan daftar turun | Oktaf | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
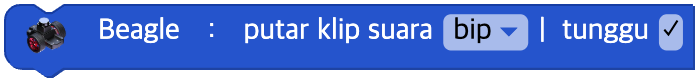
Memutar klip suara
Beagle memutar sebuah klip suara tertentu.
Bila Anda mencentang tunggu, robot menunggu sampai pemutarannya selesai.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| clip | Pilihan daftar turun | Nama klip suara | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday', dan lain-lain | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
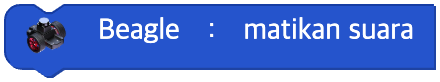
Mematikan suara
Mematikan suara Beagle.
Parameter
(tidak ada)
Python
beagle = Beagle(0)

beagle.sound_off()
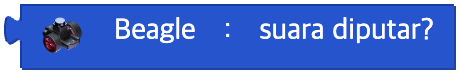
Suara sedang diputar?
Mengembalikan true bila suara sedang diputar dan false bila tidak.
Parameter
(tidak ada)
Python
beagle = Beagle(0)

beagle.sound_playing()
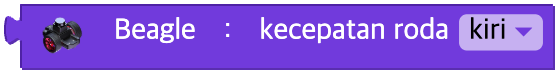
Nilai kecepatan roda
Kecepatan roda tertentu
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Roda yang dibaca | kiri(left), kanan(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
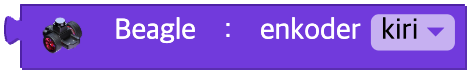
Nilai enkoder
Nilai enkoder roda tertentu
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Roda yang dibaca | kiri(left), kanan(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
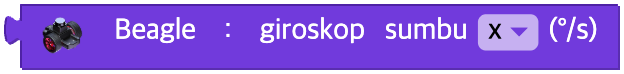
Nilai sensor giroskop
Nilai sensor giroskop pada sumbu tertentu
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Sumbu yang diukur | x, y, z | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
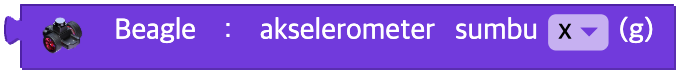
Nilai sensor akselerometer
Nilai sensor akselerometer pada sumbu tertentu
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Sumbu yang diukur | x, y, z | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
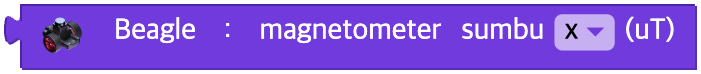
Nilai sensor magnetometer
Nilai sensor magnetometer pada sumbu tertentu
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Sumbu yang diukur | x, y, z | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
Nilai sensor suhu
Nilai sensor suhu
Parameter
(tidak ada)
Python
beagle = Beagle(0)

beagle.temperature()
Nilai kekuatan sinyal
Kekuatan sinyal
Parameter
(tidak ada)
Python
beagle = Beagle(0)

beagle.signal_strength()
Tegangan baterai
Tegangan baterai
Parameter
(tidak ada)
Python
beagle = Beagle(0)

beagle.battery()
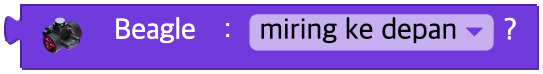
Perubahan keadaan
Apakah keadaan robot berubah atau tidak
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Jenis keadaan | 0 ~ 5 (lihat tabel di bawah) | - |
| unit | Kondisi |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
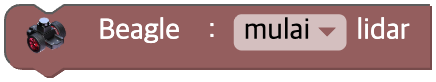
Menyalakan / mematikan lidar
Mengaktifkan atau menonaktifkan sensor lidar.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| on | Pilihan daftar turun | Lidar NYALA / MATI | mulai(on=True), berhenti(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
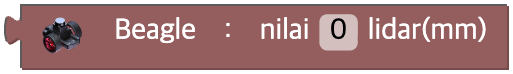
Nilai jarak ke benda ke-~ dari lidar
Sensor lidar dapat mengukur jarak ke benda-benda di sekelilingnya dalam 360 derajat.
Dengan bagian depan Beagle sebagai acuan (nilai ke-0), nomornya bertambah 1 searah berlawanan jarum jam.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Nilai masukan (bidang) | Nomor benda (mulai dari 0) | bilangan bulat 0 atau lebih | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
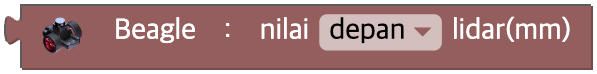
Nilai jarak per arah dari lidar
Menunjukkan jarak yang diukur sensor lidar ke arah depan, belakang, kedua sisi, dan arah diagonal.
Blok ini mengeluarkan nilai rata-rata jarak dalam rentang 45 derajat ke kiri dan ke kanan dari arah itu.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| direction | Pilihan daftar turun | Arah yang diukur | depan(front), depan kiri(left front), kiri(left), belakang kiri(left back), belakang(back), belakang kanan(right back), kanan(right), depan kanan(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
Lidar siap?
Mengembalikan benar (True) / salah (False) sesuai apakah lidar sedang menyala.
Parameter
(tidak ada)
Python
beagle = Beagle(0)

beagle.lidar_ready()