
Beagle
Instanssin esittely
Kun lisäät Beagle-lohkon työtilaan, Python-koodiin lisätään automaattisesti seuraava instanssin esittely:
beagle = Beagle(0)
# Kun instansseja on useita
beagle_1 = Beagle(1)
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| index | Pudotusvalikon vaihtoehto | Instanssin numero (alkaa nollasta) | Kokonaisluku 0 tai suurempi | 0 |
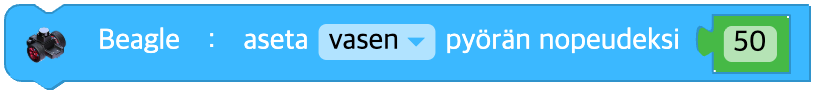
Aseta pyörän nopeus
Määrittää pyörän nopeuden. Nopeus on välillä -100 ja 100.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava pyörä | vasen(left), oikea(right), molemmat(both) | - |
| speed | Syöte (lohko) | Pyörän nopeus | Kokonaisluku välillä -100 ja 100, 0: pysähdys | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
Liiku matka
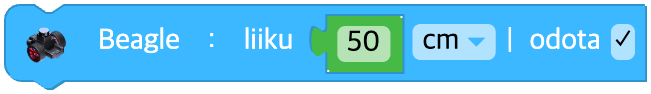
Ajaa määrittämäsi matkan nykyisellä pyörän nopeudella.
Jos pyörän nopeutta ei ole asetettu, robotti ajaa eteenpäin oletusnopeudella.
Jos matka on 0, robotti jatkaa ajamista nykyisellä pyörän nopeudella.
Kun valitset odota, suoritus odottaa, kunnes liike on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Ajettava matka | Desimaaliluku 0 tai suurempi | - |
| unit | Pudotusvalikon vaihtoehto | Matkan yksikkö | cm, mm, tuuma(inch) | cm |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
Liiku ajan
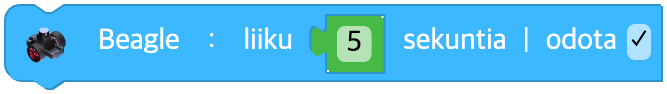
Ajaa määrittämäsi ajan nykyisellä pyörän nopeudella.
Jos pyörän nopeutta ei ole asetettu, robotti ajaa eteenpäin oletusnopeudella.
Kun valitset odota, suoritus odottaa, kunnes liike on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Ajoaika (sekuntia) | Desimaaliluku 0 tai suurempi | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(0.5, wait=False)
Käänny paikallaan
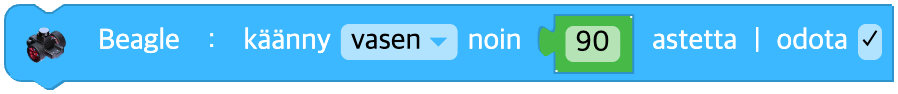
Määrittää, mihin suuntaan ja kuinka monta astetta robotti kääntyy paikallaan.
Kun valitset odota, suoritus odottaa, kunnes kääntyminen on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| direction | Pudotusvalikon vaihtoehto | Kääntymissuunta | vasen(left), oikea(right) | - |
| data | Syöte (lohko) | Kääntymiskulma (astetta) | Desimaaliluku 0 tai suurempi | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
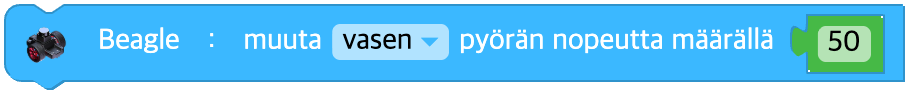
Muuta pyörän nopeutta
Muuttaa Beaglen pyörän nopeutta.
Uusi pyörän nopeus on nykyinen pyörän nopeus plus kirjoittamasi nopeus.
Uusi pyörän nopeus rajataan välille -100 ja 100.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava pyörä | vasen(left), oikea(right), molemmat(both) | - |
| speed | Syöte (lohko) | Nopeuden muutos | Kokonaisluku välillä -200 ja 200 | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
Pysäytä
Pysäyttää Beaglen liikkeen.
Beaglen molempien pyörien nopeus nollataan.
Parametrit
(ei mitään)
Python
beagle = Beagle(0)

beagle.stop()
Liikkuuko pyörä?
Palauttaa true, jos pyörä liikkuu, ja false, jos se on pysähdyksissä.
Parametrit
(ei mitään)
Python
beagle = Beagle(0)

beagle.wheel_moving()
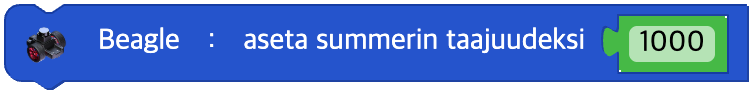
Aseta summerin taajuus
Määrittää Beaglen summerin äänen valitsemallasi taajuudella.
Taajuus voi olla välillä 27.5 Hz ja 6553.5 Hz.
Jos kirjoitat arvon tämän alueen ulkopuolelta, summeri ei soi.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| hz | Syöte (lohko) | Taajuus (Hz) | Desimaaliluku 0, välillä 27.5 ja 6553.5 (muuten 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
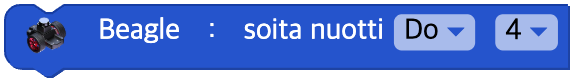
Soita nuotti
Beagle soittaa valitsemasi nuotin.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| note | Pudotusvalikon vaihtoehto | Nuotti | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Pudotusvalikon vaihtoehto | Oktaavi | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
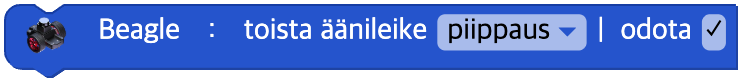
Toista äänileike
Beagle toistaa tietyn äänileikkeen.
Kun valitset odota, suoritus odottaa, kunnes toisto on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| clip | Pudotusvalikon vaihtoehto | Äänileikkeen nimi | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday' ja muut | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
Ääni pois
Sammuttaa Beaglen äänen.
Parametrit
(ei mitään)
Python
beagle = Beagle(0)

beagle.sound_off()
Soiko ääni?
Palauttaa true, jos ääni soi, ja false, jos ei soi.
Parametrit
(ei mitään)
Python
beagle = Beagle(0)

beagle.sound_playing()
Pyörän nopeus
Tietyn pyörän nopeus
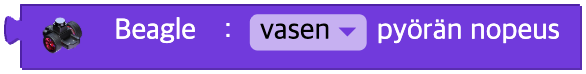
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Luettava pyörä | vasen(left), oikea(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
Enkooderin arvo
Tietyn pyörän enkooderin arvo
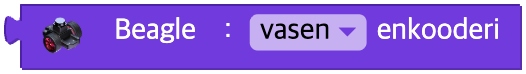
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Luettava pyörä | vasen(left), oikea(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
Gyroskoopin arvo
Gyroskoopin arvo tietyllä akselilla
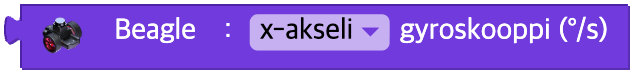
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Mitattava akseli | x-akseli(x), y-akseli(y), z-akseli(z) | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
Kiihtyvyysanturin arvo
Kiihtyvyysanturin arvo tietyllä akselilla
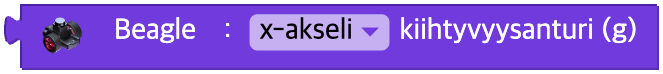
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Mitattava akseli | x-akseli(x), y-akseli(y), z-akseli(z) | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
Magnetometrin arvo
Magnetometrin arvo tietyllä akselilla
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Mitattava akseli | x-akseli(x), y-akseli(y), z-akseli(z) | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
Lämpötila
Lämpötila-anturin arvo
Parametrit
(ei mitään)
Python
beagle = Beagle(0)

beagle.temperature()
Signaalin voimakkuus
Signaalin voimakkuus
Parametrit
(ei mitään)
Python
beagle = Beagle(0)

beagle.signal_strength()
Akku
Akun jännite
Parametrit
(ei mitään)
Python
beagle = Beagle(0)

beagle.battery()
Onko tila muuttunut?
Onko robotin tila muuttunut
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Tilan laji | Välillä 0 ja 5 (katso alla oleva taulukko) | - |
| unit | Ehto |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
Käynnistä / pysäytä lidar
Kytkee lidar-anturin päälle tai pois.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| on | Pudotusvalikon vaihtoehto | Lidar PÄÄLLÄ / POIS | käynnistä(on=True), pysäytä(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
Lidarin mittaama etäisyys kohteeseen nro ~
Lidar-anturi mittaa etäisyyden ympäröiviin kohteisiin koko 360 asteen alalta.
Beaglen edessä on arvo numero 0, ja numero kasvaa yhdellä vastapäivään.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Syöte (kenttä) | Kohteen numero (alkaa nollasta) | Kokonaisluku 0 tai suurempi | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
Lidarin mittaama etäisyys suunnittain
Näyttää etäisyydet, jotka lidar-anturi mittaa eteen, taakse, molemmille sivuille ja viistoon.
Se antaa keskiarvon niistä etäisyysarvoista, jotka ovat 45 astetta kyseisen suunnan kummallakin puolella.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| direction | Pudotusvalikon vaihtoehto | Mitattava suunta | eteen(front), vasemmalle eteen(left front), vasemmalle(left), vasemmalle taakse(left back), taakse(back), oikealle taakse(right back), oikealle(right), oikealle eteen(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
Onko lidar valmis?
Palauttaa toden (True) / epätoden (False) sen mukaan, onko lidar kytketty päälle.
Parametrit
(ei mitään)
Python
beagle = Beagle(0)

beagle.lidar_ready()