
Beagle
インスタンスの宣言
Beagle ブロックを作業領域に追加すると、Python コードには次のようなインスタンスの宣言が自動的に挿入されます:
beagle = Beagle(0)
# 複数のインスタンスがある場合
beagle_1 = Beagle(1)
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| index | ドロップダウンオプション | インスタンス番号(0 から始まる) | 0 以上の整数 | 0 |
車輪速度を設定
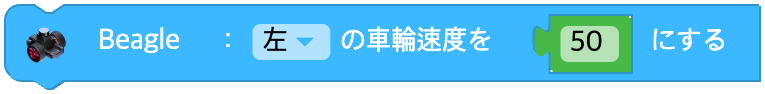
車輪の速度を決めます。速度の範囲は -100 ~ 100 です。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 車輪の種類 | 左(left), 右(right), 両方(both) | - |
| speed | 入力値(ブロック) | 車輪の速度 | -100 ~ 100 の整数, 0: 停止 | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
移動する
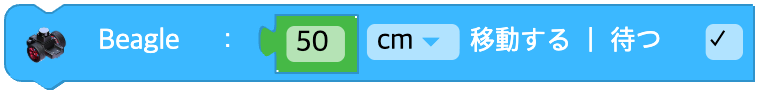
現在の車輪速度で、指定した距離だけ移動します。
車輪速度を設定していない場合は、既定の速度で前に進みます。
距離の値が 0 の場合は、現在の車輪速度で進み続けます。
待つにチェックを入れると、移動が完了するまで待ちます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | 移動する距離 | 0 以上の実数 | - |
| unit | ドロップダウンオプション | 距離の単位 | cm, mm, インチ(inch) | cm |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
秒間移動する
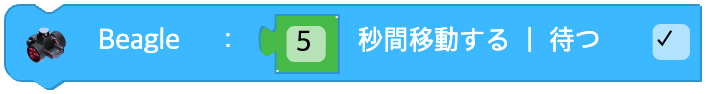
現在の車輪速度で、指定した時間だけ移動します。
車輪速度を設定していない場合は、既定の速度で前に進みます。
待つにチェックを入れると、移動が完了するまで待ちます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | 移動する時間(秒) | 0 以上の実数 | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(0.5, wait=False)
その場で回転する
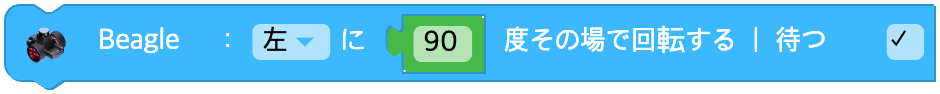
その場で回転する方向と角度を設定します。
待つにチェックを入れると、回転が完了するまで待ちます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| direction | ドロップダウンオプション | 回転の方向 | 左(left), 右(right) | - |
| data | 入力値(ブロック) | 回転の角度(度) | 0 以上の実数 | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
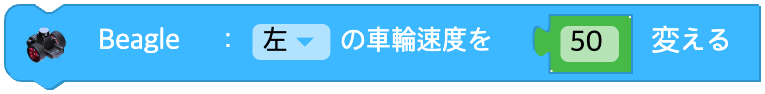
車輪速度を変える
Beagle の車輪速度を変えます。
現在の車輪速度に入力した速度を足した値が、新しい車輪速度になります。
新しく設定された車輪速度の範囲は -100 ~ 100 に収められます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 車輪の種類 | 左(left), 右(right), 両方(both) | - |
| speed | 入力値(ブロック) | 変える速度の差 | -200 ~ 200 の整数 | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
停止する
Beagle の移動を止めます。
Beagle の両方の車輪速度がどちらも 0 に初期化されます。
パラメーター
(なし)
Python
beagle = Beagle(0)

beagle.stop()
車輪が動いている?
車輪が動いていれば true、止まっていれば false を返します。
パラメーター
(なし)
Python
beagle = Beagle(0)

beagle.wheel_moving()
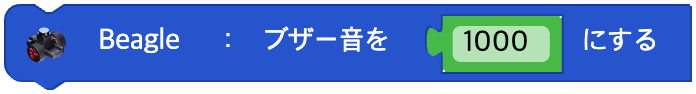
ブザー音を設定
指定した周波数で、Beagle のブザー音を設定します。
音を出せる周波数の範囲は 27.5hz ~ 6553.5hz です。
これ以外の値を入力すると、ブザー音は鳴りません。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| hz | 入力値(ブロック) | 周波数(Hz) | 0, 27.5 ~ 6553.5 の実数(それ以外は 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
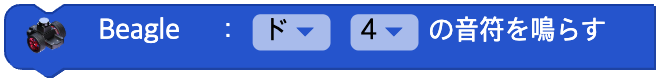
音符を鳴らす
Beagle が指定した音階を鳴らします。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| note | ドロップダウンオプション | 音階 | ド(C), ド#(C#), レ(D), レ#(D#), ミ(E), ファ(F), ファ#(F#), ソ(G), ソ#(G#), ラ(A), ラ#(A#), シ(B) | - |
| octave | ドロップダウンオプション | オクターブ | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
効果音を再生する
Beagle が特定のサウンドクリップを再生します。
待つにチェックを入れると、再生が完了するまで待ちます。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| clip | ドロップダウンオプション | サウンドクリップ名 | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday' など | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
音を消す
Beagle の音を消します。
パラメーター
(なし)
Python
beagle = Beagle(0)

beagle.sound_off()
音を再生中?
音を再生中なら true、再生中でなければ false を返します。
パラメーター
(なし)
Python
beagle = Beagle(0)

beagle.sound_playing()
車輪速度
特定の車輪の速度
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 対象の車輪 | 左(left), 右(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
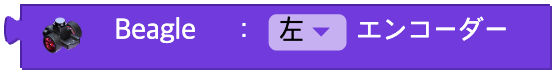
エンコーダー
特定の車輪のエンコーダーの値
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 対象の車輪 | 左(left), 右(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
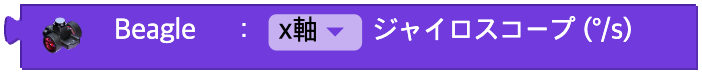
ジャイロスコープ
特定の軸のジャイロセンサーの値
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 測定する軸 | x, y, z | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
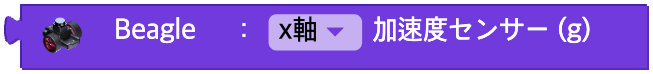
加速度センサー
特定の軸の加速度センサーの値
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 測定する軸 | x, y, z | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
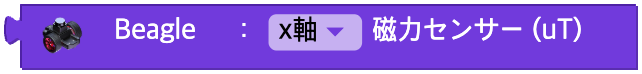
磁力センサー
特定の軸の地磁気センサーの値
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 測定する軸 | x, y, z | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
温度
温度センサーの値
パラメーター
(なし)
Python
beagle = Beagle(0)

beagle.temperature()
信号強度
信号の強さ
パラメーター
(なし)
Python
beagle = Beagle(0)

beagle.signal_strength()
バッテリー
バッテリーの電圧
パラメーター
(なし)
Python
beagle = Beagle(0)

beagle.battery()
状態が変わったかどうか
ロボットの状態が変わったかどうか
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 状態の種類 | 0 ~ 5(下の表を参照) | - |
| unit | 条件 |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
LiDARを開始 / 停止
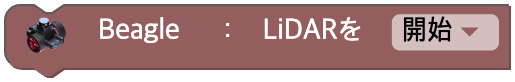
LiDAR センサーを有効または無効にします。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| on | ドロップダウンオプション | LiDAR ON / OFF | 開始(on=True), 停止(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
LiDARの ~ 番目の物体の距離
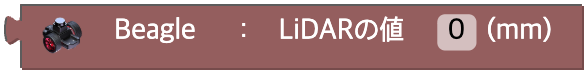
LiDAR センサーは、周囲 360 度の物体との距離を測ることができます。
Beagle の前方(0 番目の値)を基準に、反時計回りに進むほど番号が 1 ずつ大きくなります。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | 入力値(フィールド) | 物体の番号(0 から) | 0 以上の整数 | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
LiDARの方向別の距離
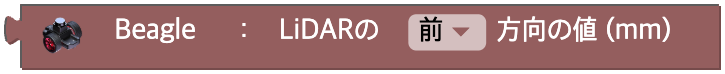
LiDAR センサーが測定した、前・後・両側・斜め方向の距離を表します。
その方向の左右 45 度の距離の値の平均を出力します。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| direction | ドロップダウンオプション | 測定する方向 | 前(front), 左前(left front), 左(left), 左後(left back), 後(back), 右後(right back), 右(right), 右前(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
LiDARの準備完了?
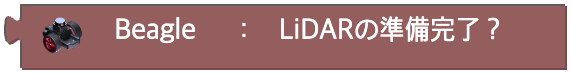
LiDAR がオンになっているかどうかを true(True) / false(False) で返します。
パラメーター
(なし)
Python
beagle = Beagle(0)

beagle.lidar_ready()