
Beagle
Örnek bildirimi
Beagle bloğunu çalışma alanına eklediğinizde Python koduna aşağıdaki örnek bildirimi kendiliğinden eklenir:
beagle = Beagle(0)
# Birden fazla örnek olduğunda
beagle_1 = Beagle(1)
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| index | Açılır liste seçeneği | Örnek numarası (0'dan başlar) | 0 veya daha büyük tam sayı | 0 |
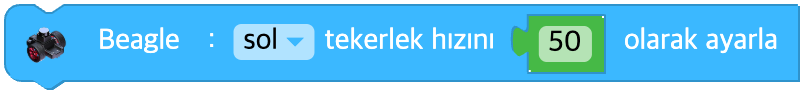
Tekerlek hızını ayarla
Tekerleğin hızını belirler. Hız aralığı -100 ile 100 arasındadır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Tekerlek seçimi | sol(left), sağ(right), ikisi(both) | - |
| speed | Giriş (blok) | Tekerlek hızı | -100 ile 100 arasında tam sayı, 0: duruş | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
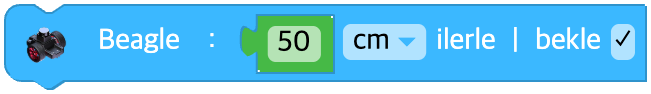
Belirli mesafe ilerle
Geçerli tekerlek hızıyla belirtilen mesafe kadar ilerler.
Tekerlek hızı ayarlanmamışsa robot varsayılan hızla ileri gider.
Mesafe değeri 0 ise robot geçerli tekerlek hızıyla ilerlemeye devam eder.
bekle onay kutusu işaretliyse program hareket bitene kadar bekler.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Gidilecek mesafe | 0 veya daha büyük gerçel sayı | - |
| unit | Açılır liste seçeneği | Mesafe birimi | cm, mm, inç(inch) | cm |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
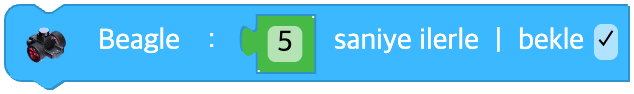
Belirli süre ilerle
Geçerli tekerlek hızıyla belirtilen süre kadar ilerler.
Tekerlek hızı ayarlanmamışsa robot varsayılan hızla ileri gider.
bekle onay kutusu işaretliyse program hareket bitene kadar bekler.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| data | Giriş (blok) | Hareket süresi (saniye) | 0 veya daha büyük gerçel sayı | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(0.5, wait=False)
Yerinde dön
Yerinde dönme yönünü ve açısını belirler.
bekle onay kutusu işaretliyse program dönüş bitene kadar bekler.

Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| direction | Açılır liste seçeneği | Dönüş yönü | sol(left), sağ(right) | - |
| data | Giriş (blok) | Dönüş açısı (derece) | 0 veya daha büyük gerçel sayı | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
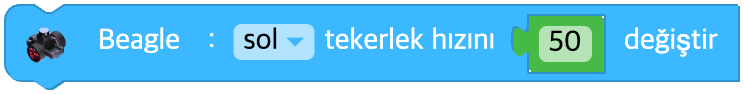
Tekerlek hızını değiştir
Beagle robotunun tekerlek hızını değiştirir.
Yeni tekerlek hızı, geçerli hıza yazdığınız değerin eklenmesiyle bulunur.
Yeni ayarlanan tekerlek hızı -100 ile 100 aralığına sınırlanır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Tekerlek seçimi | sol(left), sağ(right), ikisi(both) | - |
| speed | Giriş (blok) | Hız değişimi | -200 ile 200 arasında tam sayı | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
Dur
Beagle robotunun hareketini durdurur.
Beagle robotunun iki tekerleğinin hızı da sıfırlanır.
Parametreler
(yok)
Python
beagle = Beagle(0)

beagle.stop()
Tekerlek hareket ediyor mu?
Tekerlek hareket ediyorsa true, duruyorsa false döndürür.
Parametreler
(yok)
Python
beagle = Beagle(0)

beagle.wheel_moving()
Ses frekansını ayarla
Beagle robotunun zil sesini belirtilen frekansa ayarlar.
Robotun çıkarabileceği frekans aralığı 27,5 Hz ile 6553,5 Hz arasındadır.
Bu aralığın dışında bir değer yazdığınızda zil ses çıkarmaz.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| hz | Giriş (blok) | Frekans (Hz) | 0 ya da 27,5 ile 6553,5 arasında gerçel sayı (dışında 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
Notasını çal
Beagle belirtilen notayı çalar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| note | Açılır liste seçeneği | Nota | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Açılır liste seçeneği | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
Ses klibini çal
Beagle seçilen ses klibini çalar.
bekle onay kutusu işaretliyse program çalma bitene kadar bekler.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| clip | Açılır liste seçeneği | Ses klibinin adı | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday' ve diğerleri | - |
| wait | Onay kutusu | Tamamlanması beklensin mi | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
Sesi kapat
Beagle robotunun sesini kapatır.
Parametreler
(yok)
Python
beagle = Beagle(0)

beagle.sound_off()
Ses çalıyor mu?
Ses çalıyorsa true, çalmıyorsa false döndürür.
Parametreler
(yok)
Python
beagle = Beagle(0)

beagle.sound_playing()
Tekerlek hızı
Seçilen tekerleğin hızı
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Okunacak tekerlek | sol(left), sağ(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
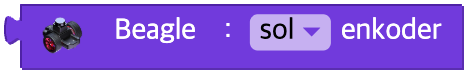
Enkoder
Seçilen tekerleğin enkoder değeri
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Okunacak tekerlek | sol(left), sağ(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
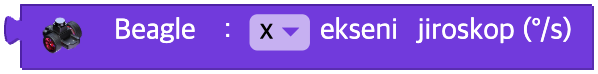
Jiroskop
Seçilen eksendeki jiroskop değeri
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Ölçülen eksen | x, y, z | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
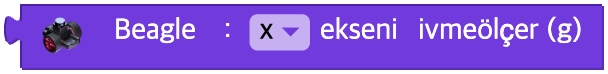
İvmeölçer
Seçilen eksendeki ivmeölçer değeri
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Ölçülen eksen | x, y, z | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
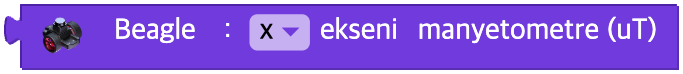
Manyetometre
Seçilen eksendeki manyetometre değeri
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Ölçülen eksen | x, y, z | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
Sıcaklık
Sıcaklık sensörünün değeri
Parametreler
(yok)
Python
beagle = Beagle(0)

beagle.temperature()
Sinyal gücü
Sinyal gücü
Parametreler
(yok)
Python
beagle = Beagle(0)

beagle.signal_strength()
Pil gerilimi
Pil gerilimi
Parametreler
(yok)
Python
beagle = Beagle(0)

beagle.battery()
Durum değişimi
Robotun durumunun değişip değişmediği
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Açılır liste seçeneği | Durum türü | 0 ile 5 arasında (aşağıdaki tabloya bakın) | - |
| unit | Koşul |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
Lidarı başlat / durdur
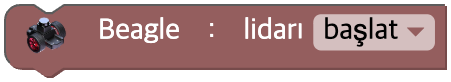
Lidar sensörünü açar ya da kapatır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| on | Açılır liste seçeneği | Lidar ON / OFF | başlat(on=True), durdur(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
Lidarın ~ nesneye uzaklığı
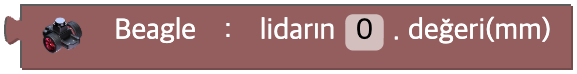
Lidar sensörü çevredeki nesnelere olan uzaklığı 360 derece boyunca ölçebilir.
Sayım Beagle robotunun önünden (0 numaralı değer) başlar ve saat yönünün tersine 1'er artar.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| unit | Giriş (alan) | Nesne numarası (0'dan başlar) | 0 veya daha büyük tam sayı | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
Lidarın yöne göre uzaklığı
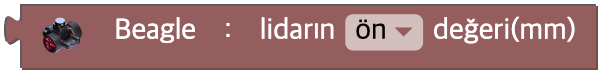
Lidarın ölçtüğü ön, arka, yan ve çapraz uzaklıkları gösterir.
Sonuç, o yönün 45 derece soluna ve sağına düşen uzaklıkların ortalamasıdır.
Parametreler
| Ad | Tür | Açıklama | Aralık / Tip | Varsayılan |
|---|---|---|---|---|
| direction | Açılır liste seçeneği | Ölçülen yön | ön(front), sol ön(left front), sol(left), sol arka(left back), arka(back), sağ arka(right back), sağ(right), sağ ön(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
Lidar hazır mı?
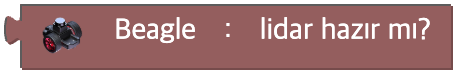
Lidarın açık olup olmadığına göre doğru (True) ya da yanlış (False) döndürür.
Parametreler
(yok)
Python
beagle = Beagle(0)

beagle.lidar_ready()