
Beagle
Instansdeklaration
När du lägger till ett Beagle-block i arbetsytan infogas följande instansdeklaration automatiskt i Python-koden:
beagle = Beagle(0)
# När det finns flera instanser
beagle_1 = Beagle(1)
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| index | Rullgardinsalternativ | Instansnummer (börjar på 0) | Heltal 0 eller större | 0 |
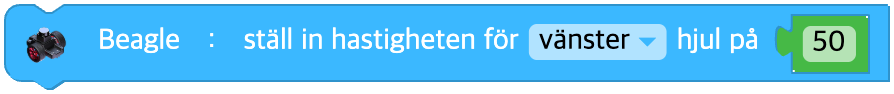
Ställa in hjulhastigheten
Bestämmer hjulens hastighet. Hastigheten går från -100 till 100.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Hjul som ska styras | vänster(left), höger(right), båda(both) | - |
| speed | Inmatning (block) | Hjulhastighet | Heltal -100 till 100, 0: stopp | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
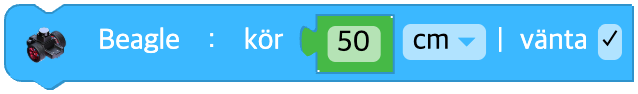
Köra en sträcka
Kör den angivna sträckan med den nuvarande hjulhastigheten.
Om hjulhastigheten inte har ställts in kör den framåt med standardhastigheten.
Om sträckan är 0 fortsätter den att köra enligt den nuvarande hjulhastigheten.
Om vänta är ikryssat väntar körningen tills förflyttningen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Sträcka att köra | Reellt tal 0 eller större | - |
| unit | Rullgardinsalternativ | Längdenhet | cm, mm, tum(inch) | cm |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
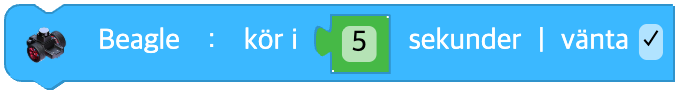
Köra en viss tid
Kör under den angivna tiden med den nuvarande hjulhastigheten.
Om hjulhastigheten inte har ställts in kör den framåt med standardhastigheten.
Om vänta är ikryssat väntar körningen tills förflyttningen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| data | Inmatning (block) | Tid att köra (sekunder) | Reellt tal 0 eller större | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(0.5, wait=False)
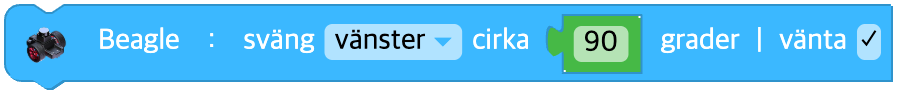
Svänga på stället
Ställer in åt vilket håll och hur många grader roboten ska svänga på stället.
Om vänta är ikryssat väntar körningen tills rotationen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| direction | Rullgardinsalternativ | Rotationsriktning | vänster(left), höger(right) | - |
| data | Inmatning (block) | Rotationsvinkel (grader) | Reellt tal 0 eller större | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
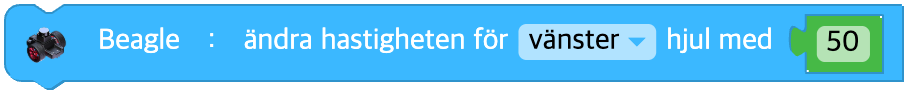
Ändra hjulhastigheten
Ändrar hjulhastigheten på Beagle.
Den nya hjulhastigheten blir den nuvarande hjulhastigheten plus den hastighet du anger.
Den nyligen inställda hjulhastigheten begränsas till intervallet -100 till 100.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Hjul som ska styras | vänster(left), höger(right), båda(both) | - |
| speed | Inmatning (block) | Hastighetsändring | Heltal -200 till 200 | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
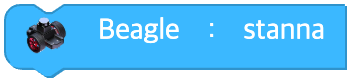
Stanna
Stoppar Beagles förflyttning.
Båda hjulens hastighet på Beagle nollställs till 0.
Parametrar
(ingen)
Python
beagle = Beagle(0)

beagle.stop()
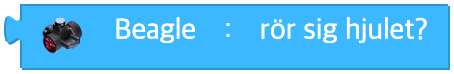
Rör sig hjulet?
Returnerar true om hjulet rör sig och false om det står stilla.
Parametrar
(ingen)
Python
beagle = Beagle(0)

beagle.wheel_moving()
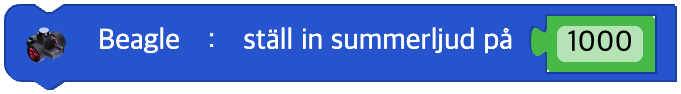
Ställa in summerljudet
Ställer in summertonen hos Beagle till den angivna frekvensen.
Frekvenser som kan ljuda går från 27,5 Hz till 6553,5 Hz.
Om du anger ett värde utanför det här intervallet hörs ingen summerton.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| hz | Inmatning (block) | Frekvens (Hz) | Reellt tal 0, 27.5 till 6553.5 (annars 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
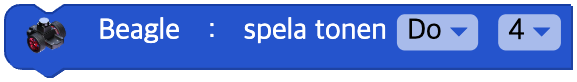
Spela en ton
Beagle spelar den angivna tonen.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| note | Rullgardinsalternativ | Ton | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Rullgardinsalternativ | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
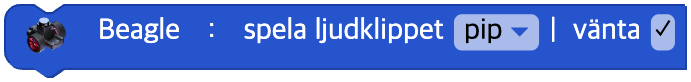
Spela ett ljudklipp
Beagle spelar upp ett visst ljudklipp.
Om vänta är ikryssat väntar körningen tills uppspelningen är klar.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| clip | Rullgardinsalternativ | Namn på ljudklipp | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday' med flera | - |
| wait | Kryssruta | Om körningen ska vänta tills det är klart | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
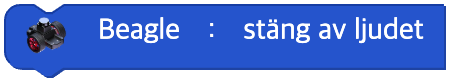
Stänga av ljudet
Stänger av ljudet hos Beagle.
Parametrar
(ingen)
Python
beagle = Beagle(0)

beagle.sound_off()
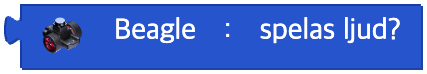
Spelas ljud?
Returnerar true om ett ljud spelas och false om inget spelas.
Parametrar
(ingen)
Python
beagle = Beagle(0)

beagle.sound_playing()
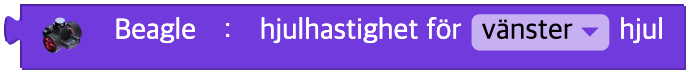
Hjulhastighetens värde
Hastigheten hos ett visst hjul
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Hjul som ska läsas av | vänster(left), höger(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
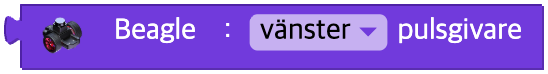
Pulsgivarens värde
Pulsgivarens värde för ett visst hjul
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Hjul som ska läsas av | vänster(left), höger(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
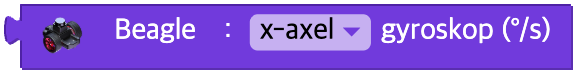
Gyroskopets värde
Gyroskopets värde längs en viss axel
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Axel som ska mätas | x, y, z | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
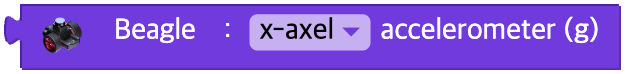
Accelerometerns värde
Accelerometerns värde längs en viss axel
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Axel som ska mätas | x, y, z | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
Magnetometerns värde
Magnetometerns värde längs en viss axel
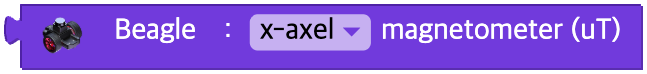
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Axel som ska mätas | x, y, z | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
Temperatursensorns värde
Temperatursensorns värde
Parametrar
(ingen)
Python
beagle = Beagle(0)

beagle.temperature()
Signalstyrkans värde
Signalstyrka
Parametrar
(ingen)
Python
beagle = Beagle(0)

beagle.signal_strength()
Batterispänning
Batterispänning
Parametrar
(ingen)
Python
beagle = Beagle(0)

beagle.battery()
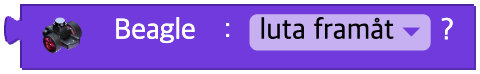
Om tillståndet har ändrats
Om robotens tillstånd har ändrats
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Rullgardinsalternativ | Slags tillstånd | 0 till 5 (se tabellen nedan) | - |
| unit | Villkor |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
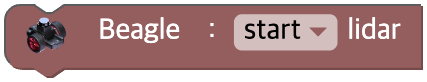
Starta / stoppa lidarn
Aktiverar eller inaktiverar lidarsensorn.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| on | Rullgardinsalternativ | Lidar PÅ / AV | start(on=True), stopp(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
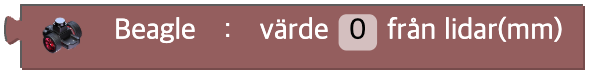
Avståndet till lidarns ~:e föremål
Lidarsensorn kan mäta avståndet till föremål runt om i 360 grader.
Med Beagles framsida som utgångspunkt (värde 0) ökar numret med 1 moturs.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| unit | Inmatning (fält) | Föremålets nummer (från 0) | Heltal 0 eller större | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
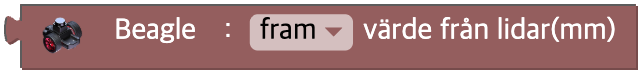
Lidarns avstånd per riktning
Visar avståndet framåt, bakåt, åt sidorna och diagonalt som lidarsensorn har mätt.
Blocket ger medelvärdet av avstånden 45 grader åt vardera hållet i den riktningen.
Parametrar
| Namn | Sort | Beskrivning | Intervall / Typ | Standard |
|---|---|---|---|---|
| direction | Rullgardinsalternativ | Riktning som ska mätas | fram(front), vänster fram(left front), vänster(left), vänster bak(left back), bak(back), höger bak(right back), höger(right), höger fram(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
Är lidarn redo?
Returnerar sant (True) / falskt (False) beroende på om lidarn är igång.
Parametrar
(ingen)
Python
beagle = Beagle(0)

beagle.lidar_ready()