
Beagle
Instanz deklarieren
Wenn du einen Beagle-Block zum Arbeitsbereich hinzufügst, wird im Python-Code automatisch die folgende Instanzdeklaration eingefügt:
beagle = Beagle(0)
# wenn es mehrere Instanzen gibt
beagle_1 = Beagle(1)
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| index | Dropdown-Option | Instanznummer (beginnt bei 0) | ganze Zahl ≥ 0 | 0 |
Radgeschwindigkeit setzen
Legt die Radgeschwindigkeit fest. Der Bereich der Geschwindigkeit ist -100 ~ 100.
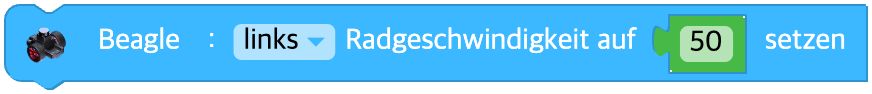
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Art des Rads | links(left), rechts(right), beide(both) | - |
| speed | Eingabe (Block) | Radgeschwindigkeit | ganze Zahl -100 ~ 100, 0: Stopp | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
Strecke bewegen
Bewegt sich mit der aktuellen Radgeschwindigkeit die angegebene Strecke.
Ist keine Radgeschwindigkeit gesetzt, bewegt sich der Roboter mit der Standardgeschwindigkeit vorwärts.
Ist der Streckenwert 0, bewegt er sich entsprechend der aktuellen Radgeschwindigkeit weiter.
Wenn du warten aktivierst, wird gewartet, bis die Bewegung abgeschlossen ist.
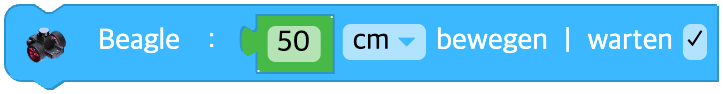
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Block) | Strecke | reelle Zahl ≥ 0 | - |
| unit | Dropdown-Option | Längeneinheit | cm, mm, Zoll(inch) | cm |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
Zeit bewegen
Bewegt sich mit der aktuellen Radgeschwindigkeit für die angegebene Zeit.
Ist keine Radgeschwindigkeit gesetzt, bewegt sich der Roboter mit der Standardgeschwindigkeit vorwärts.
Wenn du warten aktivierst, wird gewartet, bis die Bewegung abgeschlossen ist.
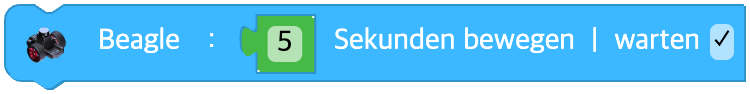
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| data | Eingabe (Block) | Zeit (Sekunden) | reelle Zahl ≥ 0 | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(0.5, wait=False)
Auf der Stelle drehen
Legt Richtung und Winkel für die Drehung auf der Stelle fest.
Wenn du warten aktivierst, wird gewartet, bis die Drehung abgeschlossen ist.
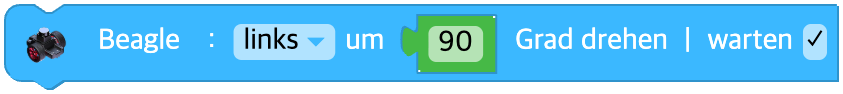
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| direction | Dropdown-Option | Drehrichtung | links(left), rechts(right) | - |
| data | Eingabe (Block) | Drehwinkel (Grad) | reelle Zahl ≥ 0 | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
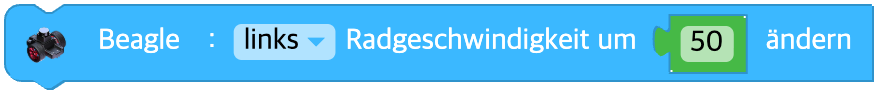
Radgeschwindigkeit ändern
Ändert die Radgeschwindigkeit von Beagle.
Die eingegebene Geschwindigkeit wird zur aktuellen Radgeschwindigkeit addiert und ergibt die neue Radgeschwindigkeit.
Die neu gesetzte Radgeschwindigkeit wird auf den Bereich -100 ~ 100 begrenzt.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Art des Rads | links(left), rechts(right), beide(both) | - |
| speed | Eingabe (Block) | Geschwindigkeitsdifferenz | ganze Zahl -200 ~ 200 | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
Anhalten
Stoppt die Bewegung von Beagle.
Beide Radgeschwindigkeiten von Beagle werden auf 0 zurückgesetzt.
Parameter
(keine)
Python
beagle = Beagle(0)

beagle.stop()
Rad bewegt sich?
Gibt true zurück, wenn sich das Rad bewegt, und false, wenn es stillsteht.
Parameter
(keine)
Python
beagle = Beagle(0)

beagle.wheel_moving()
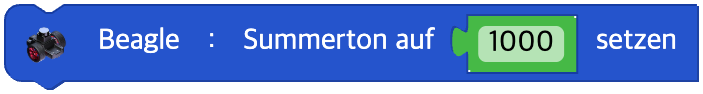
Summerton setzen
Legt den Summerton von Beagle mit der angegebenen Frequenz fest.
Der Frequenzbereich, in dem ein Ton erzeugt werden kann, ist 27,5 Hz ~ 6553,5 Hz.
Bei anderen Werten wird kein Summerton erzeugt.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| hz | Eingabe (Block) | Frequenz (Hz) | reelle Zahl 0, 27,5 ~ 6553,5 (sonst 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
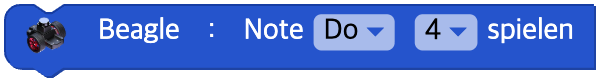
Note spielen
Beagle spielt die angegebene Note.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| note | Dropdown-Option | Note | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Dropdown-Option | Oktave | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
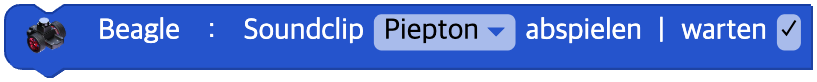
Soundclip abspielen
Beagle spielt einen bestimmten Soundclip ab.
Wenn du warten aktivierst, wird gewartet, bis das Abspielen abgeschlossen ist.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| clip | Dropdown-Option | Name des Soundclips | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday' usw. | - |
| wait | Kontrollkästchen | Auf Abschluss warten | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
Ton aus
Schaltet den Ton von Beagle aus.
Parameter
(keine)
Python
beagle = Beagle(0)

beagle.sound_off()
Ton wird abgespielt?
Gibt true zurück, wenn ein Ton abgespielt wird, und false, wenn nicht.
Parameter
(keine)
Python
beagle = Beagle(0)

beagle.sound_playing()
Radgeschwindigkeit
Die Geschwindigkeit eines bestimmten Rads
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Ziel-Rad | links(left), rechts(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
Encoder
Der Encoder-Wert eines bestimmten Rads
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Ziel-Rad | links(left), rechts(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
Gyroskop
Der Wert des Gyroskop-Sensors auf einer bestimmten Achse
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Gemessene Achse | x, y, z | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
Beschleunigungssensor
Der Wert des Beschleunigungssensors auf einer bestimmten Achse

Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Gemessene Achse | x, y, z | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
Magnetometer
Der Wert des Magnetfeldsensors auf einer bestimmten Achse
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Gemessene Achse | x, y, z | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
Temperatur
Wert des Temperatursensors
Parameter
(keine)
Python
beagle = Beagle(0)

beagle.temperature()
Signalstärke
Signalstärke
Parameter
(keine)
Python
beagle = Beagle(0)

beagle.signal_strength()
Batterie
Batteriespannung
Parameter
(keine)
Python
beagle = Beagle(0)

beagle.battery()
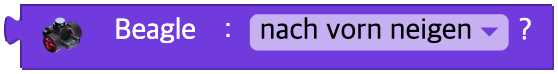
Zustandsänderung
Ob sich der Zustand des Roboters geändert hat
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Dropdown-Option | Art des Zustands | 0 ~ 5 (siehe Tabelle unten) | - |
| unit | Bedingung |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
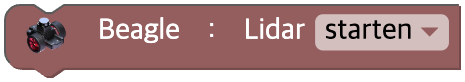
Lidar starten / stoppen
Aktiviert oder deaktiviert den Lidar-Sensor.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| on | Dropdown-Option | Lidar ON / OFF | starten(on=True), stoppen(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
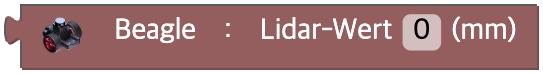
Lidar-Wert Nr. ~
Der Lidar-Sensor kann die Entfernung zu Objekten rund um 360 Grad messen.
Ausgehend von der Vorderseite von Beagle (Wert Nr. 0) erhöht sich die Nummer gegen den Uhrzeigersinn jeweils um 1.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| unit | Eingabe (Feld) | Nummer des Objekts (ab 0) | ganze Zahl ≥ 0 | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
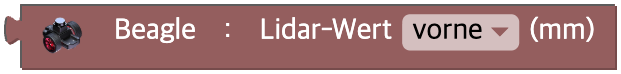
Lidar-Wert je Richtung
Zeigt die vom Lidar-Sensor gemessene Entfernung nach vorn, hinten, zu beiden Seiten und in die diagonalen Richtungen.
Ausgegeben wird der Mittelwert der Entfernungen im Bereich von 45 Grad links und rechts der jeweiligen Richtung.
Parameter
| Name | Art | Beschreibung | Bereich / Typ | Standardwert |
|---|---|---|---|---|
| direction | Dropdown-Option | Gemessene Richtung | vorne(front), links vorne(left front), links(left), links hinten(left back), hinten(back), rechts hinten(right back), rechts(right), rechts vorne(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
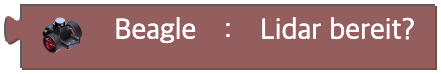
Lidar bereit?
Gibt zurück, ob der Lidar eingeschaltet ist, als true(True) / false(False).
Parameter
(keine)
Python
beagle = Beagle(0)

beagle.lidar_ready()