
Beagle
Объявление экземпляра
После добавления блока Beagle в рабочую область в код Python автоматически вставляется следующее объявление экземпляра:
beagle = Beagle(0)
# Когда экземпляров несколько
beagle_1 = Beagle(1)
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| index | Пункт выпадающего списка | Номер экземпляра (начиная с 0) | Целое число 0 или больше | 0 |
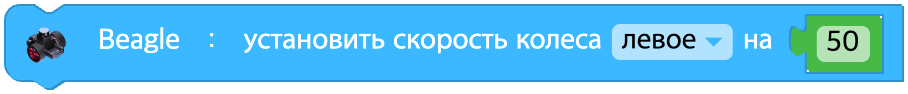
Установить скорость колеса
Задаёт скорость колеса. Диапазон скорости — от -100 до 100.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Выбор колеса | левое(left), правое(right), оба(both) | - |
| speed | Ввод (блок) | Скорость колеса | Целое число от -100 до 100, 0: остановка | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
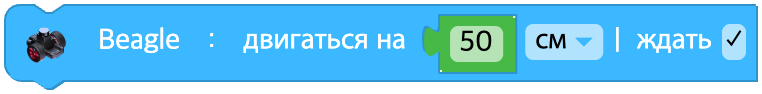
Двигаться на расстояние
Едет с текущей скоростью колёс на заданное расстояние.
Если скорость колёс не задана, робот едет вперёд со скоростью по умолчанию.
Если значение расстояния равно 0, робот продолжает ехать с текущей скоростью колёс.
Если установлен флажок ждать, программа ждёт завершения движения.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (блок) | Пройденное расстояние | Вещественное число 0 или больше | - |
| unit | Пункт выпадающего списка | Единица расстояния | см(cm), мм(mm), дюйм(inch) | cm |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
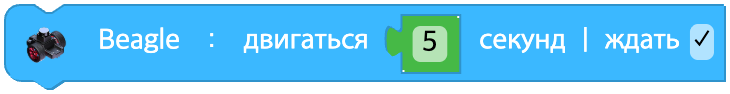
Двигаться в течение времени
Едет с текущей скоростью колёс заданное время.
Если скорость колёс не задана, робот едет вперёд со скоростью по умолчанию.
Если установлен флажок ждать, программа ждёт завершения движения.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| data | Ввод (блок) | Время движения (в секундах) | Вещественное число 0 или больше | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(0.5, wait=False)
Повернуть на месте
Задаёт направление и угол поворота на месте.
Если установлен флажок ждать, программа ждёт завершения поворота.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| direction | Пункт выпадающего списка | Направление поворота | слева(left), справа(right) | - |
| data | Ввод (блок) | Угол поворота (в градусах) | Вещественное число 0 или больше | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
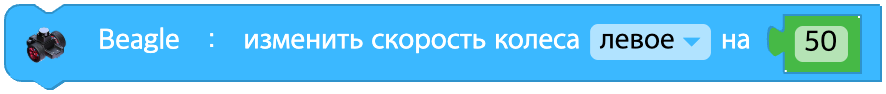
Изменить скорость колеса
Изменяет скорость колёс робота Beagle.
Новая скорость колеса — это текущая скорость плюс введённое значение.
Новая заданная скорость колеса ограничивается диапазоном от -100 до 100.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Выбор колеса | левое(left), правое(right), оба(both) | - |
| speed | Ввод (блок) | Изменение скорости | Целое число от -200 до 200 | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
Остановиться
Останавливает движение робота Beagle.
Скорость обоих колёс робота Beagle обнуляется.
Параметры
(нет)
Python
beagle = Beagle(0)

beagle.stop()
Колесо движется?
Возвращает true, если колесо движется, и false, если оно стоит.
Параметры
(нет)
Python
beagle = Beagle(0)

beagle.wheel_moving()
Установить частоту зуммера
Задаёт звук зуммера робота Beagle с указанной частотой.
Диапазон частот, которые робот может издать, — от 27,5 Гц до 6553,5 Гц.
При вводе значения вне этого диапазона зуммер не издаёт звука.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| hz | Ввод (блок) | Частота (Гц) | 0 или вещественное число от 27,5 до 6553,5 (иначе 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
Играть ноту
Beagle играет заданную ноту.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| note | Пункт выпадающего списка | Нота | До(C), До#(C#), Ре(D), Ре#(D#), Ми(E), Фа(F), Фа#(F#), Соль(G), Соль#(G#), Ля(A), Ля#(A#), Си(B) | - |
| octave | Пункт выпадающего списка | Октава | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
Воспроизвести звук
Beagle воспроизводит выбранный звуковой клип.
Если установлен флажок ждать, программа ждёт завершения воспроизведения.

Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| clip | Пункт выпадающего списка | Название звукового клипа | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday' и другие | - |
| wait | Флажок | Ждать ли завершения | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
Выключить звук
Выключает звук робота Beagle.
Параметры
(нет)
Python
beagle = Beagle(0)

beagle.sound_off()
Звук воспроизводится?
Возвращает true, если звук воспроизводится, и false, если нет.
Параметры
(нет)
Python
beagle = Beagle(0)

beagle.sound_playing()
Скорость колеса
Скорость выбранного колеса
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Считываемое колесо | слева(left), справа(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
Энкодер
Значение энкодера выбранного колеса
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Считываемое колесо | слева(left), справа(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
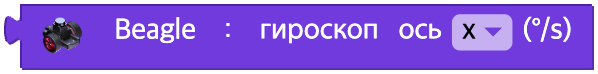
Гироскоп
Значение гироскопа по выбранной оси
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Измеряемая ось | x, y, z | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
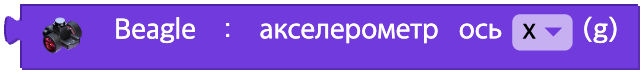
Акселерометр
Значение акселерометра по выбранной оси
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Измеряемая ось | x, y, z | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
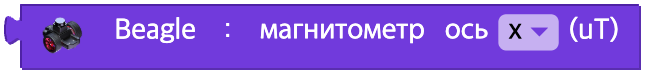
Магнитометр
Значение магнитометра по выбранной оси
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Измеряемая ось | x, y, z | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
Температура
Значение датчика температуры
Параметры
(нет)
Python
beagle = Beagle(0)

beagle.temperature()
Уровень сигнала
Уровень сигнала
Параметры
(нет)
Python
beagle = Beagle(0)

beagle.signal_strength()
Напряжение батареи
Напряжение батареи
Параметры
(нет)
Python
beagle = Beagle(0)

beagle.battery()
Изменение состояния
Изменилось ли состояние робота
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Пункт выпадающего списка | Вид состояния | От 0 до 5 (см. таблицу ниже) | - |
| unit | Условие |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
Запустить / остановить лидар
Включает или выключает датчик лидара.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| on | Пункт выпадающего списка | Лидар ON / OFF | старт(on=True), стоп(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
Расстояние до ~ объекта по лидару
Датчик лидара измеряет расстояние до объектов вокруг, на все 360 градусов.
Отсчёт начинается спереди робота Beagle (значение номер 0) и растёт на 1 против часовой стрелки.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| unit | Ввод (поле) | Номер объекта (начиная с 0) | Целое число 0 или больше | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
Расстояние по лидару по направлениям
Показывает измеренное лидаром расстояние вперёд, назад, вбок и по диагонали.
Результат — среднее из расстояний в пределах 45 градусов влево и вправо от этого направления.
Параметры
| Название | Вид | Описание | Диапазон / Тип | По умолчанию |
|---|---|---|---|---|
| direction | Пункт выпадающего списка | Измеряемое направление | вперёд(front), вперёд-влево(left front), влево(left), назад-влево(left back), назад(back), назад-вправо(right back), вправо(right), вперёд-вправо(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
Лидар включён?
Возвращает истину (True) или ложь (False) в зависимости от того, включён ли лидар.
Параметры
(нет)
Python
beagle = Beagle(0)

beagle.lidar_ready()