
Beagle
Instantie declareren
Voeg je een Beagle-blok toe aan het werkgebied, dan wordt in de Python-code automatisch de volgende instantiedeclaratie ingevoegd:
beagle = Beagle(0)
# als er meerdere instanties zijn
beagle_1 = Beagle(1)
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| index | Keuzelijstoptie | Instantienummer (begint bij 0) | geheel getal ≥ 0 | 0 |
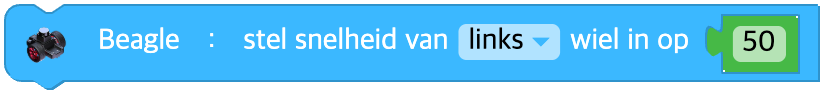
Snelheid van het wiel instellen
Bepaalt de snelheid van het wiel. Het bereik van de snelheid is -100 ~ 100.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Soort wiel | links(left), rechts(right), beide(both) | - |
| speed | Invoer (blok) | Snelheid van het wiel | geheel getal -100 ~ 100, 0: stil | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
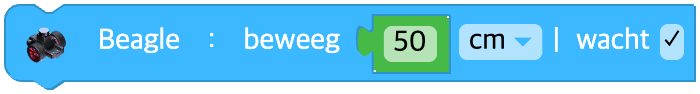
Een afstand rijden
Rijdt met de huidige wielsnelheid de opgegeven afstand.
Is er geen wielsnelheid ingesteld, dan rijdt de robot met de standaardsnelheid vooruit.
Is de afstand 0, dan blijft de robot rijden met de huidige wielsnelheid.
Zet je het vinkje wacht aan, dan wordt gewacht tot de rit klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Af te leggen afstand | decimaal getal ≥ 0 | - |
| unit | Keuzelijstoptie | Eenheid van afstand | cm, mm, inch(inch) | cm |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
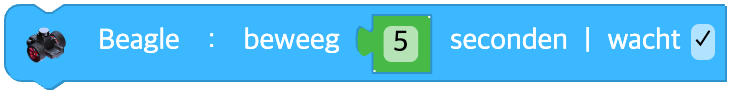
Een tijd rijden
Rijdt met de huidige wielsnelheid de opgegeven tijd.
Is er geen wielsnelheid ingesteld, dan rijdt de robot met de standaardsnelheid vooruit.
Zet je het vinkje wacht aan, dan wordt gewacht tot de rit klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| data | Invoer (blok) | Rijtijd (seconden) | decimaal getal ≥ 0 | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(0.5, wait=False)
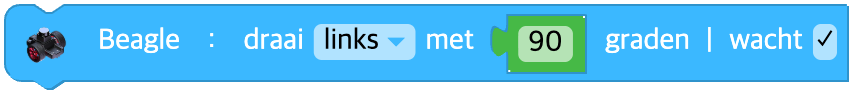
Op de plaats draaien
Stelt de richting en de hoek in waarover de robot op de plaats draait.
Zet je het vinkje wacht aan, dan wordt gewacht tot de draai klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| direction | Keuzelijstoptie | Draairichting | links(left), rechts(right) | - |
| data | Invoer (blok) | Draaihoek (graden) | decimaal getal ≥ 0 | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
Snelheid van het wiel veranderen
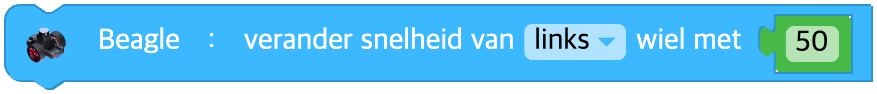
Verandert de wielsnelheid van Beagle.
De nieuwe wielsnelheid is de huidige wielsnelheid plus de ingevoerde snelheid.
De nieuw ingestelde wielsnelheid wordt binnen het bereik -100 ~ 100 gehouden.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Soort wiel | links(left), rechts(right), beide(both) | - |
| speed | Invoer (blok) | Snelheidsverschil van de verandering | geheel getal -200 ~ 200 | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
Stoppen
Stopt de beweging van Beagle.
De snelheid van beide wielen van Beagle wordt op 0 gezet.
Parameters
(geen)
Python
beagle = Beagle(0)

beagle.stop()
Beweegt het wiel?
Geeft true terug als het wiel beweegt en false als het stilstaat.
Parameters
(geen)
Python
beagle = Beagle(0)

beagle.wheel_moving()
Zoemtoon instellen
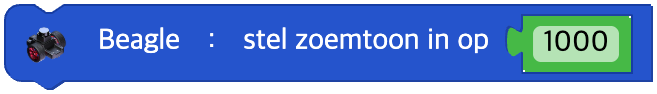
Stelt de zoemtoon van Beagle in op de opgegeven frequentie.
Het bereik van de frequenties die klinken is 27,5 Hz ~ 6553,5 Hz.
Voer je een andere waarde in, dan klinkt er geen zoemtoon.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| hz | Invoer (blok) | Frequentie (Hz) | decimaal getal 0, 27,5 ~ 6553,5 (anders 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
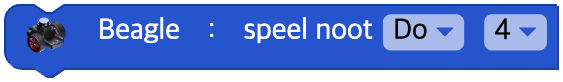
Een noot spelen
Beagle speelt de opgegeven noot.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| note | Keuzelijstoptie | Noot | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Keuzelijstoptie | Octaaf | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
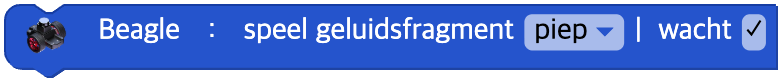
Een geluid afspelen
Beagle speelt een bepaalde geluidsclip af.
Zet je het vinkje wacht aan, dan wordt gewacht tot het afspelen klaar is.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| clip | Keuzelijstoptie | Naam van de geluidsclip | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday' en meer | - |
| wait | Aankruisvak | Wachten tot het klaar is | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
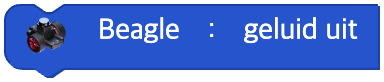
Geluid uitschakelen
Zet het geluid van Beagle uit.
Parameters
(geen)
Python
beagle = Beagle(0)

beagle.sound_off()
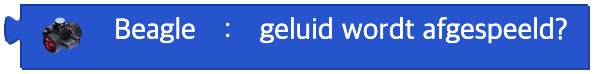
Wordt geluid afgespeeld?
Geeft true terug als er geluid wordt afgespeeld en false als dat niet zo is.
Parameters
(geen)
Python
beagle = Beagle(0)

beagle.sound_playing()
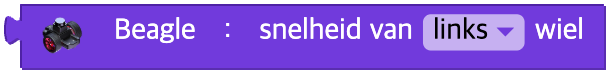
Snelheid van het wiel
De snelheid van een bepaald wiel
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Betreffend wiel | links(left), rechts(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
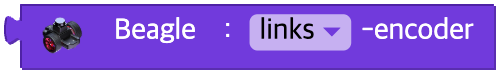
Waarde van de encoder
De encoderwaarde van een bepaald wiel
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Betreffend wiel | links(left), rechts(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
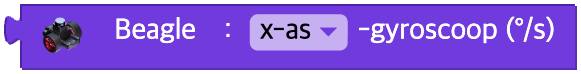
Waarde van de gyroscoop
De waarde van de gyroscoop op een bepaalde as
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Gemeten as | x, y, z | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
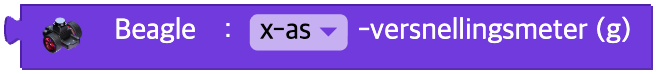
Waarde van de versnellingsmeter
De waarde van de versnellingsmeter op een bepaalde as
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Gemeten as | x, y, z | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
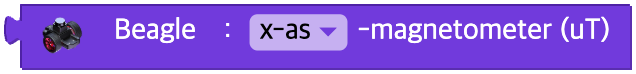
Waarde van de magnetometer
De waarde van de magnetometer op een bepaalde as
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Gemeten as | x, y, z | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
Waarde van de temperatuursensor
De waarde van de temperatuursensor
Parameters
(geen)
Python
beagle = Beagle(0)

beagle.temperature()
Waarde van de signaalsterkte
De signaalsterkte
Parameters
(geen)
Python
beagle = Beagle(0)

beagle.signal_strength()
Batterijspanning
De batterijspanning
Parameters
(geen)
Python
beagle = Beagle(0)

beagle.battery()
Is de toestand veranderd?
Of de toestand van de robot is veranderd
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Keuzelijstoptie | Soort toestand | 0 ~ 5 (zie de tabel hieronder) | - |
| unit | Voorwaarde |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
Lidar starten / stoppen
Schakelt de lidarsensor in of uit.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| on | Keuzelijstoptie | Lidar ON / OFF | starten(on=True), stoppen(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
Afstand tot het ~-de object volgens de lidar
De lidarsensor kan de afstand tot objecten in de volle 360 graden rondom meten.
Vanaf de voorkant van Beagle (de 0-de waarde) loopt het nummer tegen de klok in telkens met 1 op.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| unit | Invoer (veld) | Nummer van het object (vanaf 0) | geheel getal ≥ 0 | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
Afstand per richting volgens de lidar
Geeft de door de lidarsensor gemeten afstand naar voren, naar achteren, naar beide zijden en in de diagonale richtingen.
De uitvoer is het gemiddelde van de afstandswaarden 45 graden links en rechts van die richting.
Parameters
| Naam | Soort | Beschrijving | Bereik / Type | Standaardwaarde |
|---|---|---|---|---|
| direction | Keuzelijstoptie | Gemeten richting | voor(front), linksvoor(left front), links(left), linksachter(left back), achter(back), rechtsachter(right back), rechts(right), rechtsvoor(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
Is de lidar gereed?
Geeft als waar(True) / onwaar(False) terug of de lidar is ingeschakeld.
Parameters
(geen)
Python
beagle = Beagle(0)

beagle.lidar_ready()