
Beagle
Instanserklæring
Når du tilføjer en Beagle-blok i arbejdsområdet, indsættes følgende instanserklæring automatisk i Python-koden:
beagle = Beagle(0)
# Når der er flere instanser
beagle_1 = Beagle(1)
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| index | Rullemenupunkt | Instansnummer (starter ved 0) | Heltal 0 eller større | 0 |
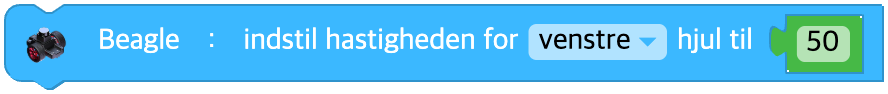
Indstil hjulhastigheden
Bestemmer hjulenes hastighed. Hastigheden går fra -100 til 100.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal styres | venstre(left), højre(right), begge(both) | - |
| speed | Input (blok) | Hjulhastighed | Heltal -100 til 100, 0: stop | - |
Python
beagle = Beagle(0)

beagle.set_wheel_speed('both', 50)
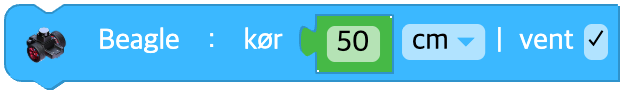
Kør en strækning
Kører den angivne strækning med den nuværende hjulhastighed.
Hvis hjulhastigheden ikke er indstillet, kører den fremad med standardhastigheden.
Hvis strækningen er 0, fortsætter den med at køre efter den nuværende hjulhastighed.
Hvis vent er markeret, venter kørslen, indtil bevægelsen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Strækning der skal køres | Reelt tal 0 eller større | - |
| unit | Rullemenupunkt | Længdeenhed | cm, mm, tomme(inch) | cm |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.move_distance(50, 'cm', wait=True)
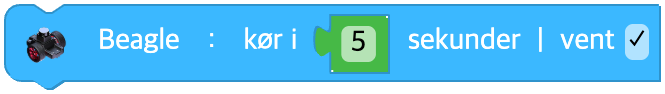
Kør i et stykke tid
Kører i det angivne stykke tid med den nuværende hjulhastighed.
Hvis hjulhastigheden ikke er indstillet, kører den fremad med standardhastigheden.
Hvis vent er markeret, venter kørslen, indtil bevægelsen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Tid der skal køres (sekunder) | Reelt tal 0 eller større | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

# wait = TRUE
beagle.move_time(5, wait=True)
# wait = FALSE
beagle.move_time(0.5, wait=False)
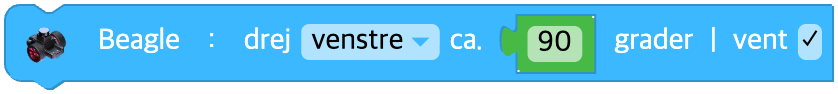
Drej på stedet
Indstiller, til hvilken side og hvor mange grader robotten skal dreje på stedet.
Hvis vent er markeret, venter kørslen, indtil drejningen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| direction | Rullemenupunkt | Drejeretning | venstre(left), højre(right) | - |
| data | Input (blok) | Drejevinkel (grader) | Reelt tal 0 eller større | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.turn_degree('left', 90, wait=True)
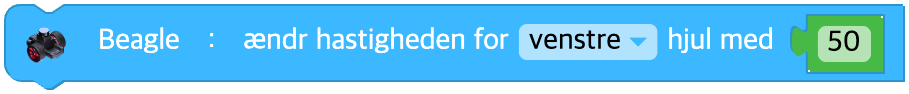
Ændr hjulhastigheden
Ændrer hjulhastigheden på Beagle.
Den nye hjulhastighed bliver den nuværende hjulhastighed plus den hastighed, du angiver.
Den nyligt indstillede hjulhastighed begrænses til intervallet -100 til 100.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal styres | venstre(left), højre(right), begge(both) | - |
| speed | Input (blok) | Hastighedsændring | Heltal -200 til 200 | - |
Python
beagle = Beagle(0)

beagle.change_wheel_speed('both', 10)
Stop
Standser Beagles bevægelse.
Begge hjuls hastighed på Beagle nulstilles til 0.
Parametre
(ingen)
Python
beagle = Beagle(0)

beagle.stop()
Kører hjulet?
Returnerer true, hvis hjulet kører, og false, hvis det står stille.
Parametre
(ingen)
Python
beagle = Beagle(0)

beagle.wheel_moving()
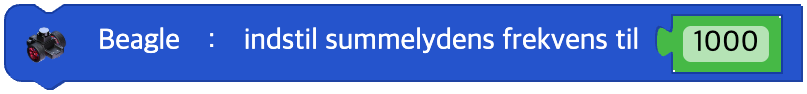
Indstil summelydens frekvens
Indstiller summertonen hos Beagle til den angivne frekvens.
Frekvenser, der kan lyde, går fra 27,5 Hz til 6553,5 Hz.
Hvis du angiver en værdi uden for dette interval, høres der ingen summertone.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| hz | Input (blok) | Frekvens (Hz) | Reelt tal 0, 27.5 til 6553.5 (ellers 0) | - |
Python
beagle = Beagle(0)

beagle.sound_buzz(440)
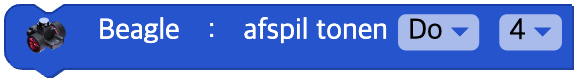
Afspil en tone
Beagle afspiller den angivne tone.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| note | Rullemenupunkt | Tone | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Rullemenupunkt | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
beagle = Beagle(0)

beagle.sound_note('D', 5)
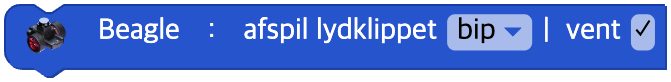
Afspil et lydklip
Beagle afspiller et bestemt lydklip.
Hvis vent er markeret, venter kørslen, indtil afspilningen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| clip | Rullemenupunkt | Navn på lydklip | 'mute', 'beep', 'siren', 'engine', 'robot', 'dibidibidip', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday' med flere | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
beagle = Beagle(0)

beagle.sound_clip('siren', wait=True)
Slå lyd fra
Slår lyden fra hos Beagle.
Parametre
(ingen)
Python
beagle = Beagle(0)

beagle.sound_off()
Afspilles lyd?
Returnerer true, hvis der afspilles en lyd, og false, hvis der ikke gør.
Parametre
(ingen)
Python
beagle = Beagle(0)

beagle.sound_playing()
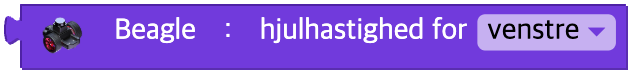
Hjulhastighedens værdi
Hastigheden for et bestemt hjul
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal læses | venstre(left), højre(right) | - |
Python
beagle = Beagle(0)

beagle.wheel_speed('left')
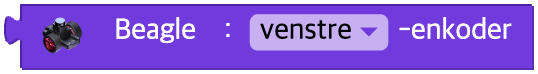
Enkoderens værdi
Enkoderens værdi for et bestemt hjul
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal læses | venstre(left), højre(right) | - |
Python
beagle = Beagle(0)

beagle.encoder('left')
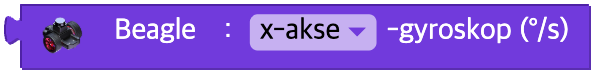
Gyroskopets værdi
Gyroskopets værdi langs en bestemt akse
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Akse der skal måles | x, y, z | - |
Python
beagle = Beagle(0)

beagle.gyroscope('x')
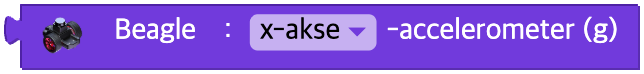
Accelerometerets værdi
Accelerometerets værdi langs en bestemt akse
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Akse der skal måles | x, y, z | - |
Python
beagle = Beagle(0)

beagle.accelerometer('x')
Magnetometerets værdi
Magnetometerets værdi langs en bestemt akse
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Akse der skal måles | x, y, z | - |
Python
beagle = Beagle(0)

beagle.magnetometer('x')
Temperatursensorens værdi
Temperatursensorens værdi
Parametre
(ingen)
Python
beagle = Beagle(0)

beagle.temperature()
Signalstyrkens værdi
Signalstyrke
Parametre
(ingen)
Python
beagle = Beagle(0)

beagle.signal_strength()
Batterispænding
Batterispænding
Parametre
(ingen)
Python
beagle = Beagle(0)

beagle.battery()
Om tilstanden har ændret sig
Om robottens tilstand har ændret sig
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Slags tilstand | 0 til 5 (se tabellen nedenfor) | - |
| unit | Betingelse |
|---|---|
| 0 | accelerometer('x') > 0.8 |
| 1 | accelerometer('x') < -0.8 |
| 2 | accelerometer('y') > 0.8 |
| 3 | accelerometer('y') < -0.8 |
| 4 | accelerometer('z') > 0 |
| 5 | accelerometer('z') < 0 |
Python
beagle = Beagle(0)

# unit = 0
beagle.accelerometer('x') > 0.8
Start / stop lidaren
Aktiverer eller deaktiverer lidarsensoren.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| on | Rullemenupunkt | Lidar TIL / FRA | start(on=True), stop(off=False) | TRUE |
Python
beagle = Beagle(0)

beagle.lidar_power(True)
Afstanden til lidarens ~. genstand
Lidarsensoren kan måle afstanden til genstande hele vejen rundt i 360 grader.
Med Beagles forside som udgangspunkt (værdi 0) stiger nummeret med 1 mod uret.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Input (felt) | Genstandens nummer (fra 0) | Heltal 0 eller større | - |
Python
beagle = Beagle(0)

beagle.lidar_value(0)
Lidarens afstand pr. retning
Viser den afstand fremad, bagud, til siderne og diagonalt, som lidarsensoren har målt.
Blokken giver gennemsnittet af afstandene 45 grader til hver side i den retning.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| direction | Rullemenupunkt | Retning der skal måles | foran(front), foran til venstre(left front), venstre(left), bagved til venstre(left back), bagved(back), bagved til højre(right back), højre(right), foran til højre(right front) | - |
Python
beagle = Beagle(0)

beagle.lidar_directions('front')
Er lidaren klar?
Returnerer sand (True) / falsk (False) alt efter, om lidaren er i gang.
Parametre
(ingen)
Python
beagle = Beagle(0)

beagle.lidar_ready()