
Piobot
Instanserklæring
Når du tilføjer en Piobot(Pio)-blok i arbejdsområdet, indsættes følgende instanserklæring automatisk i Python-koden:
pio = Pio(0)
# Når der er flere instanser
pio_1 = Pio(1)
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| index | Rullemenupunkt | Instansnummer (starter ved 0) | Heltal 0 eller større | 0 |
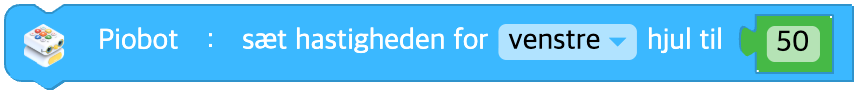
Indstil hjulhastigheden
Indstiller hjulenes hastighed. Hjulhastigheden går fra -100 til 100.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal styres | venstre(left), højre(right), begge(both) | - |
| speed | Input (blok) | Hjulhastighed | Heltal -100 til 100, 0: stop | - |
Python
pio = Pio(0)

pio.set_wheel_speed('both', 50)
Kør en strækning
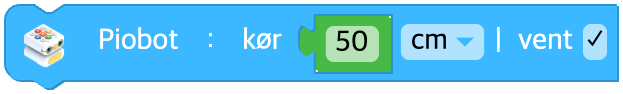
Kører den angivne strækning med den nuværende hjulhastighed.
Hvis hjulhastigheden ikke er indstillet, kører den fremad med standardhastigheden.
Hvis strækningen er 0, fortsætter den med at køre efter den nuværende hjulhastighed.
Hvis vent er markeret, venter kørslen, indtil bevægelsen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Strækning der skal køres | Reelt tal 0 eller større | - |
| unit | Rullemenupunkt | Længdeenhed | cm, mm, tomme(inch) | cm |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.move_distance(50, 'cm', wait=True)
Kør i et stykke tid
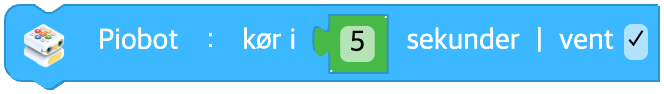
Kører i det angivne stykke tid med den nuværende hjulhastighed.
Hvis hjulhastigheden ikke er indstillet, kører den fremad med standardhastigheden.
Hvis vent er markeret, venter kørslen, indtil bevægelsen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Tid der skal køres (sekunder) | Reelt tal 0 eller større | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# wait = TRUE
pio.move_time(5, wait=True)
# wait = FALSE
pio.move_time(5, wait=False)
Drej på stedet
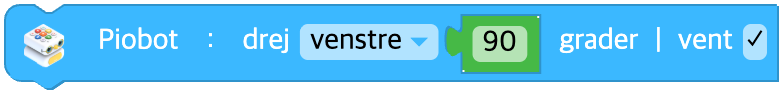
Indstiller, til hvilken side og hvor mange grader robotten skal dreje på stedet.
Hvis vent er markeret, venter kørslen, indtil drejningen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| direction | Rullemenupunkt | Drejeretning | venstre(left), højre(right) | - |
| data | Input (blok) | Drejevinkel (grader) | Reelt tal 0 eller større | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

# direction = "left"
pio.turn_degree('left', 90, wait=True)
# direction = "right"
pio.turn_degree('right', 90, wait=True)
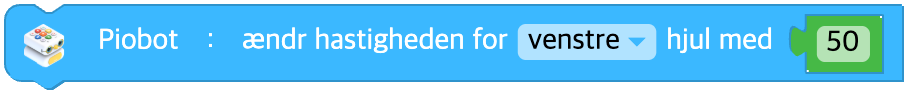
Ændr hjulhastigheden
Ændrer hjulhastigheden på Piobot.
Den nye hjulhastighed bliver den nuværende hjulhastighed plus den hastighed, du angiver.
Den nyligt indstillede hjulhastighed begrænses til intervallet -100 til 100.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal styres | venstre(left), højre(right), begge(both) | - |
| speed | Input (blok) | Hastighedsændring | Heltal -200 til 200 | - |
Python
pio = Pio(0)

pio.change_wheel_speed('both', 50)
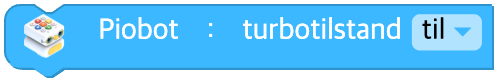
Slå turbotilstand til / fra
Slår turbotilstanden til eller fra på Piobot.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Turbotilstand TIL / FRA | til(on=True), fra(off=False) | TRUE |
Python
pio = Pio(0)

pio.turbo(True)
Stop
Standser Piobots bevægelse.
Begge hjuls hastighed på Piobot nulstilles til 0.
Parametre
(ingen)
Python
pio = Pio(0)

pio.stop()
Bevæger hjulet sig?
Returnerer true, hvis hjulet bevæger sig, og false, hvis det står stille.
Parametre
(ingen)
Python
pio = Pio(0)

pio.wheel_moving()
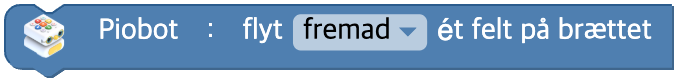
Flyt ét felt på brættet
Bevæger sig ét felt ad gangen på brættet, efter hvordan brættet er inddelt.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Retning | fremad(forward), bagud(backward), mod venstre(left), mod højre(right) | - |
Python
pio = Pio(0)

pio.grid_move('forward')
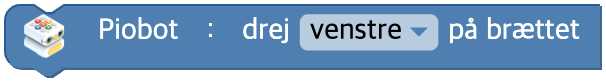
Drej én gang på brættet
Piobot drejer 90 grader til den angivne side på brættet. Den venter altid, indtil det er færdigt (wait=True er fast indstillet internt).
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Drejeretning | venstre(left), højre(right) | - |
Python
pio = Pio(0)

# unit = "left"
pio.grid_turn('left')
# unit = "right"
pio.grid_turn('right')
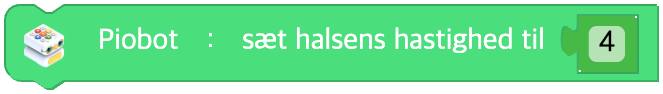
Indstil halsens hastighed
Indstiller, hvor hurtigt halsen drejer. Halsens hastighed går fra 1 til 6.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Halsens drejehastighed | Heltal 1 til 6 | 4 |
Python
pio = Pio(0)

pio.set_neck_speed(4)
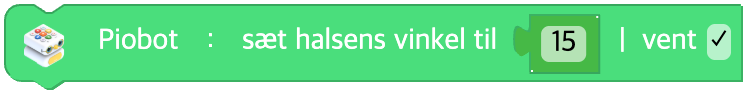
Indstil halsens vinkel
Indstiller, hvilken vinkel halsen skal drejes til. Halsens vinkel går fra -45 til 45.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Halsens vinkel (grader) | Reelt tal -45 til 45 | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.set_neck_angle(15, wait=True)
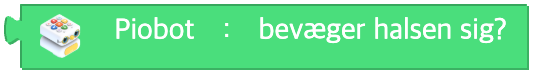
Bevæger halsen sig?
Returnerer true, hvis halsen bevæger sig, og false, hvis den står stille.
Parametre
(ingen)
Python
pio = Pio(0)

pio.neck_moving()
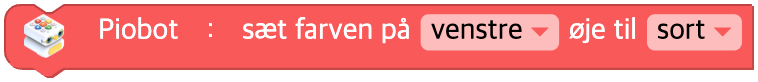
Indstil øjenfarven
Indstiller farven på øjenlysdioderne hos Piobot.
Du kan ændre farven på venstre øje, højre øje eller begge.
Når du vælger en farve blandt farveforvalgene, omdannes den til et farvenavn (en engelsk streng) i kaldet. (Koden dannes med farvenavnet, ikke med talværdier for R, G og B.)
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Øje der skal styres | venstre(left), højre(right), begge(both) | - |
| color | Rullemenupunkt | Farveforvalg → omdannes til et farvenavn (engelsk) | sort(black), rød(red), gul(yellow), grøn(green), cyan(cyan), blå(blue), magenta(magenta), hvid(white) | - |
Python
pio = Pio(0)

pio.set_eye_color('both', 'red')
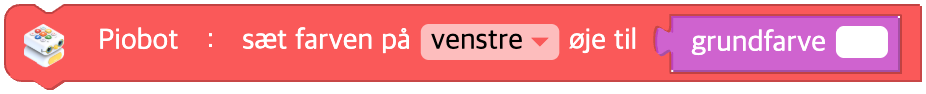
Indstil øjenfarven med en blok fra Farve-kategorien
Indstiller farven på øjenlysdioderne hos Piobot med blokkene i Farve-kategorien.
Du kan ændre farven på venstre øje, højre øje eller begge.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Øje der skal styres | venstre(left), højre(right), begge(both) | - |
| data | Input (farve) | Matricen [R, G, B] | Blok fra Farve-kategorien eller [0~255, 0~255, 0~255] | - |
Python
pio = Pio(0)

pio.set_eye_color('both', *Utils.color('red'))
Ændr øjenfarven med RGB
Ændrer farven på øjenlysdioderne hos Piobot med de angivne R-, G- og B-værdier.
Du kan indstille venstre øje, højre øje eller begge.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Øje der skal styres | venstre(left), højre(right), begge(both) | - |
| r | Input (felt) | Ændring af rød | Heltal -255 til 255 | 0 |
| g | Input (felt) | Ændring af grøn | Heltal -255 til 255 | 0 |
| b | Input (felt) | Ændring af blå | Heltal -255 til 255 | 0 |
Python
pio = Pio(0)

pio.change_eye_color('both', 10, 0, 0)
Indstil øjenmønster
Indstiller øjnenes mønster og angiver, hvilken farve hvert øje har, når mønstret starter.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| pattern | Rullemenupunkt | Slags mønster | fra(reset), blink(blink), dæmpning(dimming), regnbue(rainbow) | - |
| left | Rullemenupunkt | Venstre øjes farve | standard(black), rød(red), gul(yellow), grøn(green), cyan(cyan), blå(blue), magenta(magenta), hvid(white) | white |
| right | Rullemenupunkt | Højre øjes farve | (samme som left) | white |
Python
pio = Pio(0)

pio.set_eye_pattern('dimming', 'green', 'red')
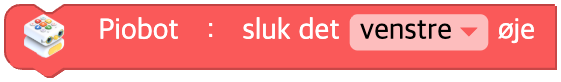
Sluk øjnene
Fjerner øjnenes farve.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Øje der skal styres | venstre(left), højre(right), begge(both) | both |
Python
pio = Pio(0)

pio.turn_off('both')
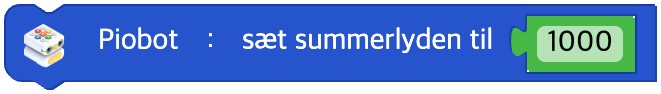
Indstil summerlyden
Indstiller summertonen hos Piobot til den angivne frekvens.
Frekvenser, der kan lyde, går fra 27,5 Hz til 6553,5 Hz.
Hvis du angiver en værdi uden for dette interval, høres der ingen summertone.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| hz | Input (blok) | Frekvens (Hz) | Reelt tal 27.5 til 6553.5 | - |
Python
pio = Pio(0)

pio.sound_buzz(440)
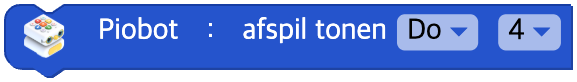
Afspil en tone
Piobot afspiller den angivne tone.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| note | Rullemenupunkt | Tone | Do(C), Do#/Re♭(C#), Re(D), Re#/Mi♭(D#), Mi(E), Fa(F), Fa#/Sol♭(F#), Sol(G), Sol#/La♭(G#), La(A), La#/Si♭(A#), Si(B) | - |
| octave | Rullemenupunkt | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
pio = Pio(0)

pio.sound_note('D', 5)
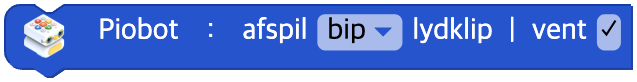
Afspil et lydklip
Piobot afspiller et bestemt lydklip.
Hvis vent er markeret, venter kørslen, indtil afspilningen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| clip | Rullemenupunkt | Navn på lydklip | 'mute', 'beep', 'beep2', 'beep3', 'siren', 'engine', 'robot', 'connect' med flere | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_clip('siren', wait=True)
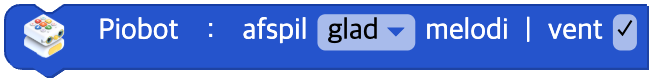
Afspil en melodi
Piobot afspiller en bestemt melodi.
Hvis vent er markeret, venter kørslen, indtil afspilningen er færdig.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| melody | Rullemenupunkt | Melodiens navn | 'mute', 'happy', 'angry', 'sad', 'sleep', 'march', 'birthday', 'dibidibidip', 'good_job' med flere | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
pio = Pio(0)

pio.sound_melody('happy', wait=True)
Slå lyd fra
Slår lyden fra hos Piobot.
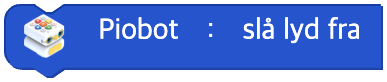
Parametre
(ingen)
Python
pio = Pio(0)

pio.sound_off()
Afspilles lyd?
Returnerer true, hvis der afspilles en lyd, og false, hvis der ikke gør.
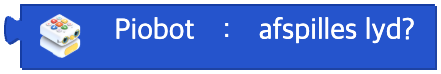
Parametre
(ingen)
Python
pio = Pio(0)

pio.sound_playing()
Hjulhastighedens værdi
Hastigheden for et bestemt hjul
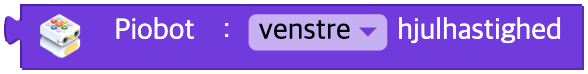
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Hjul der skal læses | venstre(left), højre(right) | - |
Python
pio = Pio(0)

pio.wheel_speed('left')
Signalstyrkens værdi
Signalstyrke
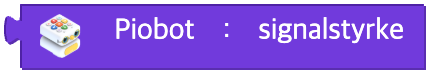
Parametre
(ingen)
Python
pio = Pio(0)

pio.signal_strength()
Batterispænding
Batterispænding
Parametre
(ingen)
Python
pio = Pio(0)

pio.battery()
Tastaturets knapper
Registrerer, hvilken knap på tastaturet brugeren sidst har trykket på.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| button | Rullemenupunkt | Knap der skal registreres | kør(play), kør fremad(forward), kør bagud(backward), kør mod venstre(left), kør mod højre(right), udfør(action), gentag(repeat), ryd(clear) | - |
Python
pio = Pio(0)

pio.keypad('forward')