
RaccoonBot
Instanserklæring
Når du tilføjer en RaccoonBot-blok i arbejdsområdet, indsættes følgende instanserklæring automatisk i Python-koden:
raccoon = RaccoonBot(0)
# Når der er flere instanser
raccoon_1 = RaccoonBot(1)
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| index | Rullemenupunkt | Instansnummer (starter ved 0) | Heltal 0 eller større | 0 |
Slå ledmotorernes styring til / fra
Bestemmer, om styringen af hver ledmotor skal slippes eller bevares.
Hvis du ikke indstiller noget, starter robotten med motorstyringen slået til for alle led.
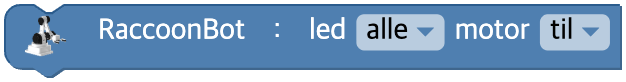
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Leddets nummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | -1 |
| on | Afkrydsningsfelt | Motorstyring TIL / FRA | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# alle led, motorstyringen fra
raccoon.motor(-1, False)

# led 1, motorstyringen til
raccoon.motor(1, True)
Indstil leddets hastighed
Indstiller hastigheden for det valgte led.
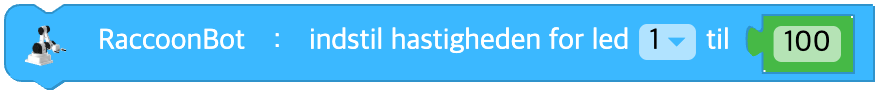
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| joint | Rullemenupunkt | Leddets nummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Input (blok) | Leddets hastighed | Heltal -100 til 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
Ændr leddets hastighed
Ændrer hastigheden for det valgte led.
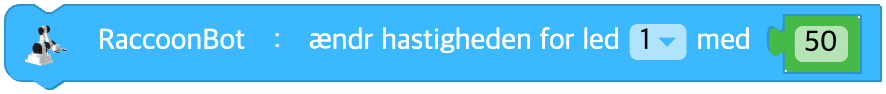
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| joint | Rullemenupunkt | Leddets nummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Input (blok) | Hastighedsændring | Heltal -200 til 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
Indstil leddenes hastighed på én gang
Indstiller hastigheden for alle fire led på én gang.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (array) | Matrix med de fire leds hastighed | [joint1, joint2, joint3, joint4], hver -100~100 | - |
Python
raccoon = RaccoonBot(0)

# literal matrix [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# matrix i en variabel
raccoon.set_speed_joints(*arr)
Indstil hastigheden for ledvinkelstyring
Indstiller den hastighed, leddene styres med i vinkelstyringstilstanden.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Højeste hastighed ved vinkelstyring | Heltal 0 til 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
Indstil leddets vinkel
Indstiller vinklen for det valgte led.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |
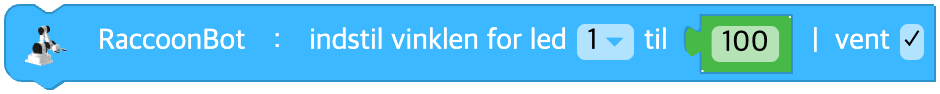
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| joint | Rullemenupunkt | Leddets nummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Input (blok) | Leddets vinkel (grader) | Se tabellen ovenfor (klippes automatisk) | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Ændr leddets vinkel
Ændrer vinklen for det valgte led.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| joint | Rullemenupunkt | Leddets nummer | alle(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Input (blok) | Vinkelændring (grader) | Se tabellen ovenfor (klippes automatisk) | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Indstil ledvinklerne på én gang
Indstiller vinklen for alle fire led på én gang.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (array) | Matrix med de fire leds vinkel, eller et tilstandsnavn | Matricen [j1, j2, j3, j4] | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# udtrykkelig matrix
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Initialiser leddenes tilstand
Indstiller de fire leds vinkler til en foruddefineret tilstand ('zero', 'park', 'home').

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Rullemenu | Tilstandens navn | 'zero' / 'park' / 'home' | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Foruddefinerede tilstande:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# foruddefineret tilstand
raccoon.set_angle_joints('home', wait=True)
Gem ledvinklerne
Gemmer de nuværende enkoderværdier i en valgfri variabel.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| encoder | Variabel | Navnet på variablen der skal gemmes i | Variabel | - |
| data | Input (array) | Startmatricen der skal gemmes | Matrix med fire elementer eller en tom matrix | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Indstil en koordinat
Flytter robotarmen, ved at du indstiller en bestemt koordinat.
Koordinaterne har følgende intervaller.
I forhold til håndleddet => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
I forhold til griberen => intervallet kan variere alt efter, hvilken enhed der er tilsluttet.
Griberens retning er låst enten vandret eller lodret i forhold til underlaget.
Hvis du angiver en koordinat, robotten ikke kan nå, springes kommandoen over.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| origin | Rullemenupunkt | Udgangspunkt | håndled(wrist), endeeffektor(end_effector) | - |
| pos | Rullemenupunkt | Akse | x, y, z | - |
| data | Input (blok) | Koordinatværdi | x: -20 til 20 cm, y: -10 til 20 cm, z: -2 til 28 cm | - |
| unit | Rullemenupunkt | Enhed | cm, mm, tomme(inch) | cm |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# indstil x-koordinaten til 10 cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# z-koordinaten i forhold til end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Ændr en koordinat
Flytter robotarmen, ved at du ændrer en bestemt koordinat ud fra den nuværende position.
Koordinaterne har følgende intervaller.
I forhold til håndleddet => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
I forhold til griberen => intervallet kan variere alt efter, hvilken enhed der er tilsluttet.
Griberens retning er låst enten vandret eller lodret i forhold til underlaget.
Hvis du angiver en koordinat, robotten ikke kan nå, springes kommandoen over.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| origin | Rullemenupunkt | Udgangspunkt | håndled(wrist), endeeffektor(end_effector) | - |
| pos | Rullemenupunkt | Akse | x, y, z | - |
| data | Input (blok) | Koordinatændring | Reelt tal | - |
| unit | Rullemenupunkt | Enhed | cm, mm, tomme(inch) | cm |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Flyt til xyz-koordinater
Indstiller x-, y- og z-koordinaterne til angivne værdier på én gang.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| origin | Rullemenupunkt | Udgangspunkt | håndled(wrist), endeeffektor(end_effector) | - |
| x | Input (blok) | x-koordinat | Reelt tal | - |
| y | Input (blok) | y-koordinat | Reelt tal | - |
| z | Input (blok) | z-koordinat | Reelt tal | - |
| unit | Rullemenupunkt | Enhed | cm, mm, tomme(inch) | cm |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Lås griberen (endeeffektoren)
Indstiller, i hvilken retning griberen skal låses. Når indstillingen er sat til vandret eller lodret, kan hastighed og vinkel for led 4 ikke længere styres.

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| mode | Rullemenupunkt | Låseretning | ingen(none), vandret(horizontal), lodret(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
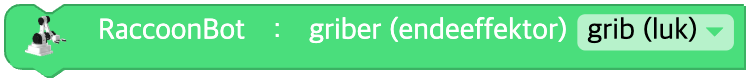
Grib / placér med griberen
Griber eller slipper en genstand med griberen (endeeffektoren).
Alt efter værdien i rullemenuen unit kaldes en af de to metoder.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Handling | grib (luk)(pick), placér (åbn)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
Griberenhed
Nummeret på den griber, der er tilsluttet lige nu
(1, 3, 4: klogriber, 2: vakuumgriber)
Parametre
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
Griberens status
Om griberen holder en genstand
(0: sluppet, 1: grebet)

Parametre
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
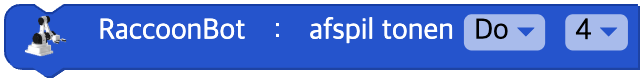
Afspil en tone
RaccoonBot afspiller den angivne tone.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| note | Rullemenupunkt | Tone | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Rullemenupunkt | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
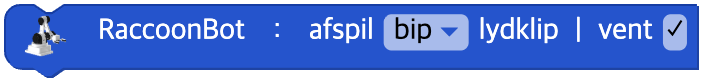
Afspil et lydklip
RaccoonBot afspiller et bestemt lydklip.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| clip | Rullemenupunkt | Navn på lydklip | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' med flere | - |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
Slå lyd fra
Slår lyden fra hos RaccoonBot.
Parametre
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
Enkoderens værdi
Enkoderens værdi for det valgte led
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| joint | Rullemenupunkt | Leddets nummer (eller alle led) | 1, 2, 3, 4, alle(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# alle led
raccoon.encoder(-1)
Koordinaten for det valgte element
Returnerer udgangspunktets nuværende xyz-koordinater.
Hvis du udelader pos, returneres hele matricen [x, y, z], ellers kun værdien for den akse.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| origin | Rullemenupunkt | Udgangspunkt | håndled(wrist), endeeffektor(end_effector) | wrist |
| pos | Rullemenupunkt | Akse (eller alle) | x, y, z, xyz (udeladt → hele matricen returneres) | None (alle) |
Python
raccoon = RaccoonBot(0)

# en bestemt akse
raccoon.get_coordinates('wrist', 'x')

# alle (matrix med tre elementer)
raccoon.get_coordinates('wrist')
Signalstyrkens værdi
Signalstyrke
Parametre
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
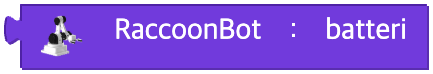
Batterispænding
Batterispænding
Parametre
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
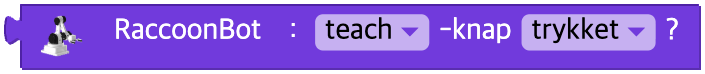
Er knappen trykket ned?
Om den valgte knap er trykket ned, eller om der er sket en klikhændelse
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| unit | Rullemenupunkt | Knappens navn | teach(teach), play(play), power(power), delete(delete), enhver knap(any) | - |
| event | Rullemenupunkt | Slags hændelse | trykket(pressed), klikket(click), langt klik(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
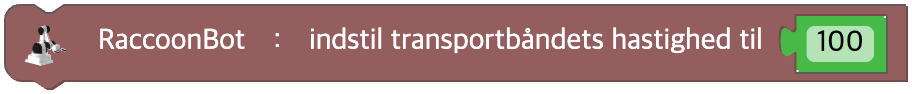
Indstil transportbåndets hastighed
Indstiller hastigheden for transportbåndet. Hastigheden går fra -100 til 100.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Transportbåndets hastighed | Heltal -100 til 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
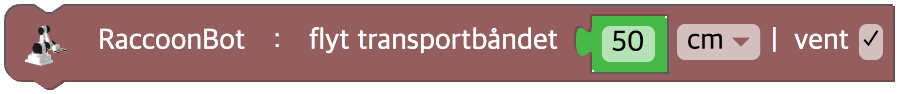
Flyt transportbåndet en strækning
Flytter transportbåndet en bestemt strækning.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Strækning der skal flyttes | Reelt tal 0 eller større | - |
| unit | Rullemenupunkt | Længdeenhed | cm, mm, tomme(inch) | cm |
| wait | Afkrydsningsfelt | Om kørslen skal vente, indtil det er færdigt | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
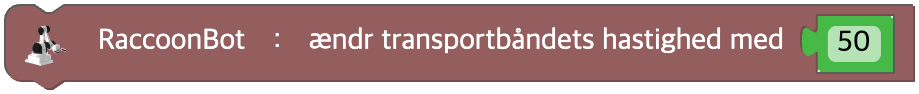
Ændr transportbåndets hastighed
Ændrer hastigheden for transportbåndet.
Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| data | Input (blok) | Hastighedsændring | Heltal -200 til 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
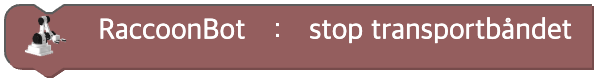
Stop transportbåndet
Standser transportbåndet.
Parametre
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
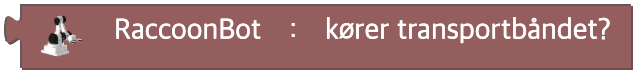
Kører transportbåndet?
Om transportbåndet kører
Parametre
(ingen)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
Er transportbåndsknappen trykket ned?
Om transportbåndets knap er trykket ned, eller om der er sket en klikhændelse

Parametre
| Navn | Slags | Beskrivelse | Interval / Type | Standard |
|---|---|---|---|---|
| event | Rullemenupunkt | Slags hændelse | trykket(pressed), klikket(click), langt klik(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')