
RaccoonBot
การประกาศอินสแตนซ์
เมื่อเพิ่มบล็อก RaccoonBot ลงในพื้นที่ทำงาน การประกาศอินสแตนซ์ต่อไปนี้จะถูกแทรกลงในโค้ด Python โดยอัตโนมัติ:
raccoon = RaccoonBot(0)
# กรณีที่มีหลายอินสแตนซ์
raccoon_1 = RaccoonBot(1)
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| index | ตัวเลือกดรอปดาวน์ | หมายเลขอินสแตนซ์ (เริ่มจาก 0) | จำนวนเต็ม 0 ขึ้นไป | 0 |
เปิด / ปิดการควบคุมมอเตอร์ข้อต่อ
กำหนดว่าจะปลดหรือคงการควบคุมที่กระทำกับมอเตอร์ของแต่ละข้อต่อไว้
ถ้าไม่ได้ตั้งค่า จะเริ่มต้นในสถานะที่การควบคุมมอเตอร์ของทุกข้อต่อเปิดอยู่
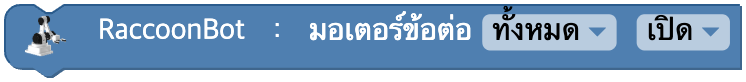
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | หมายเลขข้อต่อ | ทั้งหมด(-1), ข้อที่ 1(1), ข้อที่ 2(2), ข้อที่ 3(3), ข้อที่ 4(4) | -1 |
| on | ช่องทำเครื่องหมาย | เปิด / ปิดการควบคุมมอเตอร์ | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# ทุกข้อต่อ, ปิดการควบคุมมอเตอร์
raccoon.motor(-1, False)

# ข้อต่อที่ 1, เปิดการควบคุมมอเตอร์
raccoon.motor(1, True)
ตั้งความเร็วข้อต่อ
ตั้งความเร็วของข้อต่อที่เลือก
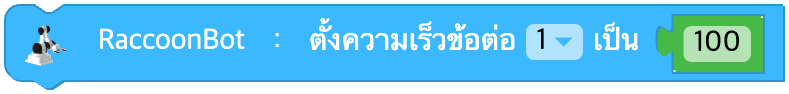
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| joint | ตัวเลือกดรอปดาวน์ | หมายเลขข้อต่อ | ทั้งหมด(-1), ข้อที่ 1(1), ข้อที่ 2(2), ข้อที่ 3(3), ข้อที่ 4(4) | - |
| data | ค่าป้อนเข้า (บล็อก) | ความเร็วข้อต่อ | จำนวนเต็ม -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
เปลี่ยนความเร็วข้อต่อ
เปลี่ยนความเร็วของข้อต่อที่เลือก
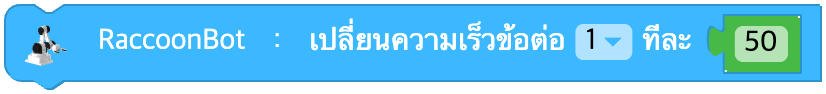
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| joint | ตัวเลือกดรอปดาวน์ | หมายเลขข้อต่อ | ทั้งหมด(-1), ข้อที่ 1(1), ข้อที่ 2(2), ข้อที่ 3(3), ข้อที่ 4(4) | - |
| data | ค่าป้อนเข้า (บล็อก) | ผลต่างความเร็วที่จะเปลี่ยน | จำนวนเต็ม -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
ตั้งความเร็วข้อต่อพร้อมกัน
ตั้งความเร็วของข้อต่อทั้งสี่พร้อมกันในครั้งเดียว
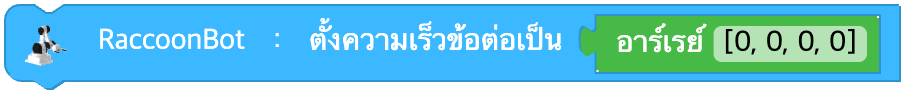
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (อาร์เรย์) | อาร์เรย์ความเร็ว 4 ข้อต่อ | [joint1, joint2, joint3, joint4], แต่ละค่า -100~100 | - |
Python
raccoon = RaccoonBot(0)

# อาร์เรย์ลิเทอรัล [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# อาร์เรย์ที่เป็นตัวแปร
raccoon.set_speed_joints(*arr)
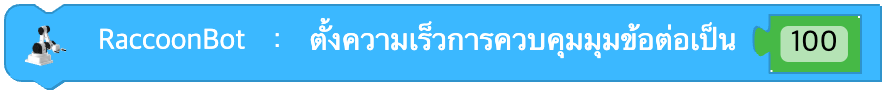
ตั้งความเร็วการควบคุมมุมข้อต่อ
ตั้งความเร็วที่จะใช้ควบคุมข้อต่อในโหมดควบคุมมุม
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | ความเร็วสูงสุดในการควบคุมมุม | จำนวนเต็ม 0 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
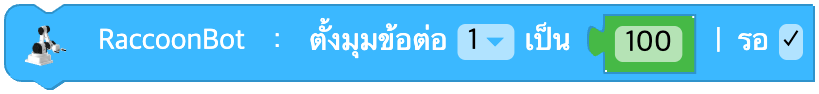
ตั้งมุมข้อต่อ
ตั้งมุมของข้อต่อที่เลือก
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| joint | ตัวเลือกดรอปดาวน์ | หมายเลขข้อต่อ | ทั้งหมด(-1), ข้อที่ 1(1), ข้อที่ 2(2), ข้อที่ 3(3), ข้อที่ 4(4) | - |
| data | ค่าป้อนเข้า (บล็อก) | มุมข้อต่อ (องศา) | ดูตารางด้านบน (จำกัดค่าอัตโนมัติ) | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
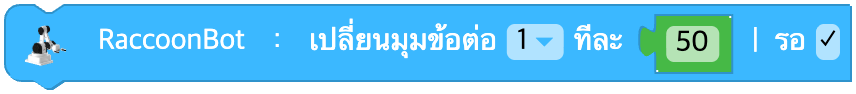
เปลี่ยนมุมข้อต่อ
เปลี่ยนมุมของข้อต่อที่เลือก
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| joint | ตัวเลือกดรอปดาวน์ | หมายเลขข้อต่อ | ทั้งหมด(-1), ข้อที่ 1(1), ข้อที่ 2(2), ข้อที่ 3(3), ข้อที่ 4(4) | - |
| data | ค่าป้อนเข้า (บล็อก) | ผลต่างมุมที่จะเปลี่ยน (องศา) | ดูตารางด้านบน (จำกัดค่าอัตโนมัติ) | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
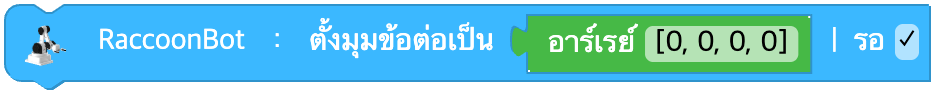
ตั้งมุมข้อต่อพร้อมกัน
ตั้งมุมของข้อต่อทั้งสี่พร้อมกันในครั้งเดียว
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (อาร์เรย์) | อาร์เรย์มุม 4 ข้อต่อ หรือชื่อท่า | อาร์เรย์ [j1, j2, j3, j4] | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# อาร์เรย์ที่ระบุชัดเจน
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
กำหนดสถานะเริ่มต้นของข้อต่อ
ตั้งมุมของข้อต่อทั้งสี่เป็นท่าที่กำหนดไว้ล่วงหน้า ('zero', 'park', 'home')

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ดรอปดาวน์ | ชื่อท่า | 'zero' / 'park' / 'home' | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
ท่าพรีเซ็ต:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# ท่าพรีเซ็ต
raccoon.set_angle_joints('home', wait=True)
บันทึกมุมข้อต่อ
บันทึกค่าเอนโคเดอร์ปัจจุบันลงในตัวแปรที่ต้องการ

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| encoder | ตัวแปร | ชื่อตัวแปรที่จะบันทึก | ตัวแปร | - |
| data | ค่าป้อนเข้า (อาร์เรย์) | อาร์เรย์เริ่มต้นที่จะบันทึก | อาร์เรย์ 4 สมาชิก หรืออาร์เรย์ว่าง | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
ตั้งค่าพิกัดที่กำหนด
เคลื่อนแขนกลโดยตั้งค่าพิกัดที่กำหนด
ช่วงของแต่ละพิกัดเป็นดังนี้
อ้างอิงจากข้อมือ => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
อ้างอิงจากกริปเปอร์ => ช่วงอาจต่างกันไปตามอุปกรณ์ที่เชื่อมต่อ
ทิศทางของกริปเปอร์จะถูกตรึงให้ขนานหรือตั้งฉากกับพื้น
ถ้าป้อนพิกัดที่เคลื่อนไปไม่ได้ คำสั่งจะถูกข้าม

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| origin | ตัวเลือกดรอปดาวน์ | จุดอ้างอิง | ข้อมือ(wrist), อุปกรณ์ปลายแขน(end_effector) | - |
| pos | ตัวเลือกดรอปดาวน์ | แกน | x, y, z | - |
| data | ค่าป้อนเข้า (บล็อก) | ค่าพิกัด | x: -20 ~ 20cm, y: -10 ~ 20cm, z: -2 ~ 28cm | - |
| unit | ตัวเลือกดรอปดาวน์ | หน่วย | ซม.(cm), มม.(mm), นิ้ว(inch) | cm |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# ตั้งพิกัด x เป็น 10cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# พิกัด z โดยอ้างอิงจาก end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
เปลี่ยนค่าพิกัดที่กำหนด
เคลื่อนแขนกลโดยเปลี่ยนค่าพิกัดที่กำหนดจากตำแหน่งปัจจุบัน
ช่วงของแต่ละพิกัดเป็นดังนี้
อ้างอิงจากข้อมือ => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
อ้างอิงจากกริปเปอร์ => ช่วงอาจต่างกันไปตามอุปกรณ์ที่เชื่อมต่อ
ทิศทางของกริปเปอร์จะถูกตรึงให้ขนานหรือตั้งฉากกับพื้น
ถ้าป้อนพิกัดที่เคลื่อนไปไม่ได้ คำสั่งจะถูกข้าม

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| origin | ตัวเลือกดรอปดาวน์ | จุดอ้างอิง | ข้อมือ(wrist), อุปกรณ์ปลายแขน(end_effector) | - |
| pos | ตัวเลือกดรอปดาวน์ | แกน | x, y, z | - |
| data | ค่าป้อนเข้า (บล็อก) | ผลต่างพิกัดที่จะเปลี่ยน | จำนวนจริง | - |
| unit | ตัวเลือกดรอปดาวน์ | หน่วย | ซม.(cm), มม.(mm), นิ้ว(inch) | cm |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
เคลื่อนไปยังพิกัด xyz
ตั้งพิกัด x, y, z เป็นค่าที่กำหนดพร้อมกันในครั้งเดียว

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| origin | ตัวเลือกดรอปดาวน์ | จุดอ้างอิง | ข้อมือ(wrist), อุปกรณ์ปลายแขน(end_effector) | - |
| x | ค่าป้อนเข้า (บล็อก) | พิกัด x | จำนวนจริง | - |
| y | ค่าป้อนเข้า (บล็อก) | พิกัด y | จำนวนจริง | - |
| z | ค่าป้อนเข้า (บล็อก) | พิกัด z | จำนวนจริง | - |
| unit | ตัวเลือกดรอปดาวน์ | หน่วย | ซม.(cm), มม.(mm), นิ้ว(inch) | cm |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
ตั้งการล็อกอุปกรณ์ปลายแขน
ตั้งทิศทางที่จะล็อกกริปเปอร์ หลังจากตั้งตัวเลือกเป็นแนวนอนหรือแนวตั้งแล้ว จะไม่สามารถควบคุมความเร็วหรือมุมของข้อต่อที่ 4 ได้

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| mode | ตัวเลือกดรอปดาวน์ | ทิศทางการล็อก | ไม่มี(none), แนวนอน(horizontal), แนวตั้ง(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
หยิบ / วางสิ่งของด้วยอุปกรณ์ปลายแขน
หยิบหรือวางสิ่งของด้วยอุปกรณ์ปลายแขน
เรียกใช้เมธอดหนึ่งในสองตามค่าดรอปดาวน์ unit

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | การทำงาน | หยิบ (ปิด)(pick), วาง (เปิด)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
ชนิดของอุปกรณ์ปลายแขน
หมายเลขกริปเปอร์ที่เชื่อมต่ออยู่ในปัจจุบัน
(1, 3, 4: กริปเปอร์แบบคีบ, 2: กริปเปอร์สุญญากาศ)

พารามิเตอร์
(ไม่มี)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
สถานะของอุปกรณ์ปลายแขน
สถานะที่กริปเปอร์กำลังจับสิ่งของอยู่
(0: สถานะวางแล้ว, 1: สถานะจับอยู่)

พารามิเตอร์
(ไม่มี)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
เล่นโน้ต
RaccoonBot เล่นโน้ตที่กำหนด
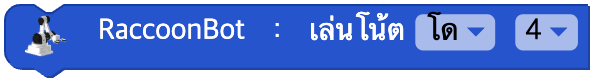
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| note | ตัวเลือกดรอปดาวน์ | โน้ต | โด(C), โด#(C#), เร(D), เร#(D#), มี(E), ฟา(F), ฟา#(F#), ซอล(G), ซอล#(G#), ลา(A), ลา#(A#), ที(B) | - |
| octave | ตัวเลือกดรอปดาวน์ | อ็อกเทฟ | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
เล่นคลิปเสียง
RaccoonBot เล่นคลิปเสียงที่กำหนด
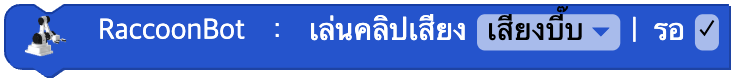
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| clip | ตัวเลือกดรอปดาวน์ | ชื่อคลิปเสียง | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' ฯลฯ | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
ปิดเสียง
ปิดเสียงของ RaccoonBot
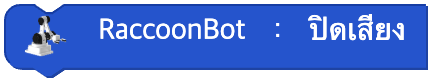
พารามิเตอร์
(ไม่มี)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
ค่าเอนโคเดอร์
ค่าเอนโคเดอร์ของข้อต่อที่เลือก
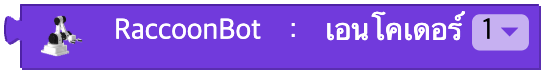
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| joint | ตัวเลือกดรอปดาวน์ | หมายเลขข้อต่อ (หรือทุกข้อต่อ) | 1, 2, 3, 4, ทั้งหมด(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# ทุกข้อต่อ
raccoon.encoder(-1)
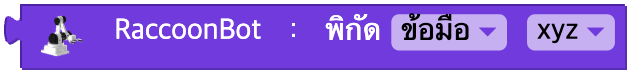
พิกัดขององค์ประกอบที่เลือก
คืนพิกัด xyz ปัจจุบันของจุดอ้างอิง
ถ้าละ pos ไว้ จะคืนอาร์เรย์ [x, y, z] ทั้งหมด ถ้าระบุจะคืนเฉพาะค่าของแกนนั้น
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| origin | ตัวเลือกดรอปดาวน์ | จุดอ้างอิง | ข้อมือ(wrist), อุปกรณ์ปลายแขน(end_effector) | wrist |
| pos | ตัวเลือกดรอปดาวน์ | แกน (หรือทั้งหมด) | x, y, z, xyz (ถ้าละไว้จะคืนอาร์เรย์ทั้งหมด) | None (ทั้งหมด) |
Python
raccoon = RaccoonBot(0)

# แกนที่กำหนด
raccoon.get_coordinates('wrist', 'x')

# ทั้งหมด (อาร์เรย์ 3 สมาชิก)
raccoon.get_coordinates('wrist')
ค่าความแรงของสัญญาณ
ความแรงของสัญญาณ
พารามิเตอร์
(ไม่มี)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
แรงดันแบตเตอรี่
แรงดันแบตเตอรี่
พารามิเตอร์
(ไม่มี)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
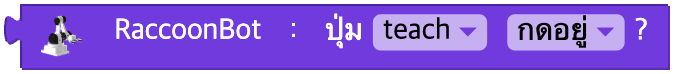
ปุ่มถูกกดอยู่หรือไม่?
ปุ่มที่เลือกถูกกดอยู่ หรือเกิดเหตุการณ์คลิกหรือไม่
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ชื่อปุ่ม | สอน(teach), เล่น(play), เปิดปิดเครื่อง(power), ลบ(delete), ปุ่มใดก็ได้(any) | - |
| event | ตัวเลือกดรอปดาวน์ | ชนิดของเหตุการณ์ | กดอยู่(pressed), คลิก(click), คลิกค้าง(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
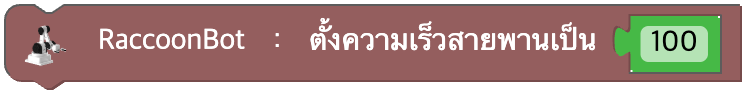
ตั้งความเร็วสายพาน
ตั้งความเร็วของสายพานลำเลียง ช่วงความเร็วคือ -100 ~ 100
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | ความเร็วสายพาน | จำนวนเต็ม -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
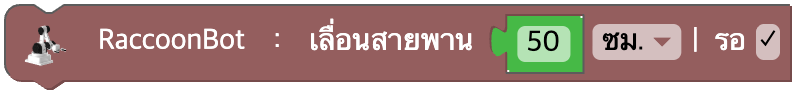
เลื่อนสายพานตามระยะทาง
เลื่อนสายพานไปตามระยะทางที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | ระยะทางที่เลื่อน | จำนวนจริง 0 ขึ้นไป | - |
| unit | ตัวเลือกดรอปดาวน์ | หน่วยระยะทาง | ซม.(cm), มม.(mm), นิ้ว(inch) | cm |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
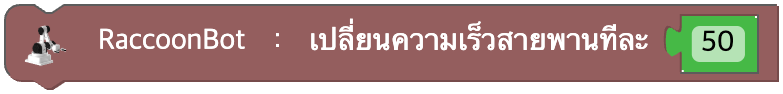
เปลี่ยนความเร็วสายพาน
เปลี่ยนความเร็วของสายพานลำเลียง
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | ผลต่างความเร็วที่จะเปลี่ยน | จำนวนเต็ม -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
หยุดสายพาน
หยุดสายพาน
พารามิเตอร์
(ไม่มี)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
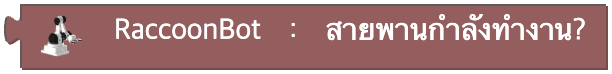
สายพานกำลังทำงาน?
สายพานลำเลียงกำลังทำงานอยู่หรือไม่
พารามิเตอร์
(ไม่มี)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
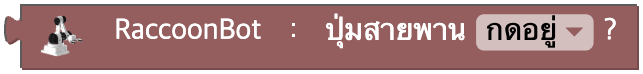
ปุ่มสายพานถูกกดอยู่หรือไม่?
ปุ่มของสายพานถูกกดอยู่ หรือเกิดเหตุการณ์คลิกหรือไม่
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| event | ตัวเลือกดรอปดาวน์ | ชนิดของเหตุการณ์ | กดอยู่(pressed), คลิก(click), คลิกค้าง(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')