
Turtle
การประกาศอินสแตนซ์
เมื่อเพิ่มบล็อก Turtle ลงในพื้นที่ทำงาน การประกาศอินสแตนซ์ต่อไปนี้จะถูกแทรกลงในโค้ด Python โดยอัตโนมัติ:
turtle = Turtle(0)
# กรณีที่มีหลายอินสแตนซ์
turtle_1 = Turtle(1)
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| index | ตัวเลือกดรอปดาวน์ | หมายเลขอินสแตนซ์ (เริ่มจาก 0) | จำนวนเต็ม 0 ขึ้นไป | 0 |
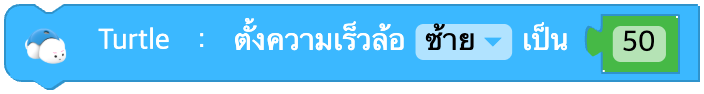
ตั้งความเร็วล้อ
กำหนดความเร็วของล้อ ช่วงความเร็วคือ -100 ~ 100
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ล้อที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | - |
| speed | ค่าป้อนเข้า (บล็อก) | ความเร็วล้อ | จำนวนเต็ม -100 ~ 100, 0: หยุด | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
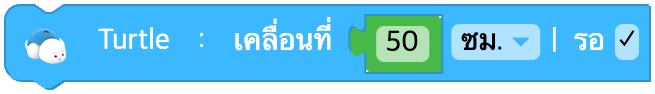
เคลื่อนที่ตามระยะทาง
ตั้งระยะทางที่จะเคลื่อนที่
ถ้ายังไม่ได้ตั้งความเร็วล้อ จะไม่เคลื่อนที่
ถ้าค่าระยะทางเป็น 0 จะเคลื่อนที่ต่อไปตามความเร็วล้อปัจจุบัน
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการเคลื่อนที่จะเสร็จสิ้น
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | ระยะทางที่เคลื่อนที่ | จำนวนจริง 0 ขึ้นไป | - |
| unit | ตัวเลือกดรอปดาวน์ | หน่วยระยะทาง | ซม.(cm), มม.(mm), นิ้ว(inch) | cm |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
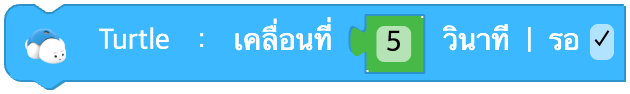
เคลื่อนที่เป็นเวลา
เคลื่อนที่เป็นเวลาที่กำหนดด้วยความเร็วล้อปัจจุบัน
ถ้ายังไม่ได้ตั้งความเร็วล้อ จะเคลื่อนที่ไปข้างหน้าด้วยความเร็วเริ่มต้น
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการเคลื่อนที่จะเสร็จสิ้น
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | เวลาที่เคลื่อนที่ (วินาที) | จำนวนจริง 0 ขึ้นไป | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(0.5, wait=False)
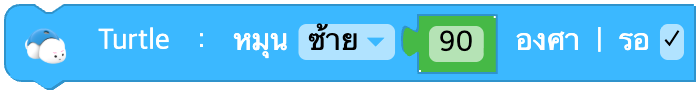
หมุนอยู่กับที่
กำหนดทิศทางและมุมที่จะหมุนอยู่กับที่
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการหมุนจะเสร็จสิ้น
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| direction | ตัวเลือกดรอปดาวน์ | ทิศทางการหมุน | ซ้าย(left), ขวา(right) | - |
| data | ค่าป้อนเข้า (บล็อก) | มุมที่หมุน (องศา) | จำนวนจริง 0 ขึ้นไป | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
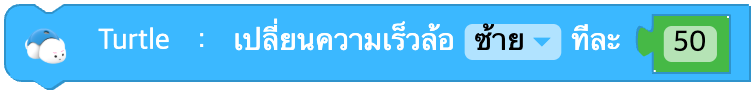
เปลี่ยนความเร็วล้อ
เปลี่ยนความเร็วล้อของ Turtle
ความเร็วล้อใหม่คือความเร็วล้อปัจจุบันบวกกับความเร็วที่ป้อน
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ล้อที่เลือก | ซ้าย(left), ขวา(right), ทั้งคู่(both) | - |
| speed | ค่าป้อนเข้า (บล็อก) | ผลต่างความเร็วที่จะเปลี่ยน | จำนวนเต็ม -200 ~ 200 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
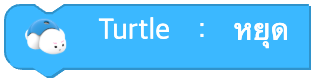
หยุด
หยุดการเคลื่อนที่ของ Turtle
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.stop()
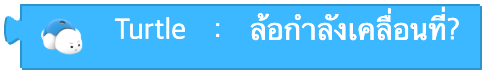
ล้อกำลังเคลื่อนที่?
คืนค่า true ถ้าล้อกำลังเคลื่อนที่ และ false ถ้าหยุดอยู่
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.wheel_moving()
หมุนรอบล้อ
กำหนดจุดหมุน ทิศทาง และมุมที่จะหมุน
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการหมุนจะเสร็จสิ้น

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| base | ตัวเลือกดรอปดาวน์ | ล้อที่เป็นจุดหมุน | ล้อซ้าย(left_wheel), ล้อขวา(right_wheel) | - |
| direction | ตัวเลือกดรอปดาวน์ | ทิศทางการหมุน | เดินหน้า(forward), ถอยหลัง(backward) | - |
| data | ค่าป้อนเข้า (บล็อก) | มุมที่หมุน (องศา) | จำนวนจริง 0 ขึ้นไป | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
วาดวงกลม
เมื่อใช้ปากกาวาดวงกลม กำหนดทิศทาง รัศมี และมุมที่จะหมุน
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการหมุนจะเสร็จสิ้น

พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| direction | ตัวเลือกดรอปดาวน์ | ทิศทางการหมุน | เฉียงซ้ายหน้า(left_forward), เฉียงซ้ายหลัง(left_backward), เฉียงขวาหน้า(right_forward), เฉียงขวาหลัง(right_backward) | - |
| degree | ค่าป้อนเข้า (บล็อก) | มุมที่หมุน (องศา) | จำนวนจริง 0 ขึ้นไป | - |
| radius | ค่าป้อนเข้า (บล็อก) | รัศมีการหมุน | จำนวนจริง 0 ขึ้นไป | - |
| unit | ตัวเลือกดรอปดาวน์ | หน่วยรัศมี | ซม.(cm), มม.(mm), นิ้ว(inch) | cm |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
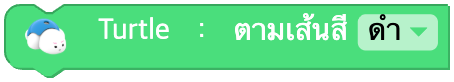
ตามเส้นด้วยเซ็นเซอร์
ใช้เซ็นเซอร์สีที่พื้นเคลื่อนที่ตามเส้นสีที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| line | ตัวเลือกดรอปดาวน์ | สีของเส้นที่จะตาม | ดำ(black), แดง(red), เขียว(green), น้ำเงิน(blue), ทุกสี(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
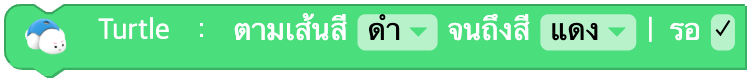
ตามเส้นจนถึงสีที่กำหนด
ใช้เซ็นเซอร์สีที่พื้นเคลื่อนที่ตามเส้นสี A จนกว่าจะพบสี B
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| line | ตัวเลือกดรอปดาวน์ | สีของเส้นที่จะตาม | ดำ(black), แดง(red), เขียว(green), น้ำเงิน(blue), ทุกสี(any) | - |
| color | ตัวเลือกดรอปดาวน์ | สีที่จะหยุด | ดำ(black), แดง(red), เขียว(green), ฟ้าอมเขียว(cyan), น้ำเงิน(blue), ม่วงแดง(magenta), ทุกสี(any) | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
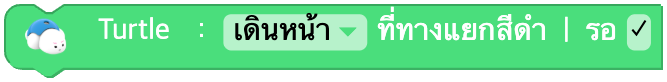
เคลื่อนที่ผ่านทางแยกแล้วหยุดที่ทางแยกถัดไป
Turtle เคลื่อนที่ไปในทิศทางที่กำหนดที่ทางแยก แล้วเคลื่อนที่ต่อจนพบทางแยกถัดไป
ถ้าทำเครื่องหมายที่ รอ จะรอจนกว่าการเคลื่อนที่จะเสร็จสิ้น
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| direction | ตัวเลือกดรอปดาวน์ | ทิศทางที่ทางแยก | เดินหน้า(forward), ซ้าย(left), ขวา(right), กลับรถ(uturn) | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
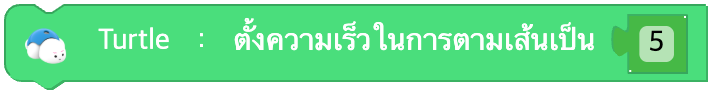
ตั้งความเร็วในการตามเส้น
ตั้งความเร็วในการตามเส้น ช่วงความเร็วคือ 1 ~ 10
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | ความเร็วในการตามเส้น | จำนวนเต็ม 1 ~ 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
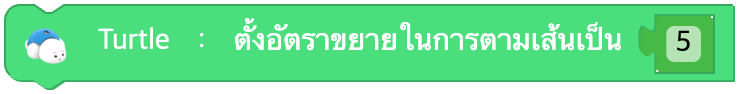
ตั้งอัตราขยายในการตามเส้น
ตั้งอัตราขยาย (อัตราการเปลี่ยนทิศทาง) ในการตามเส้น ช่วงของค่าคือ 1 ~ 10
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (บล็อก) | อัตราการเปลี่ยนทิศทาง | จำนวนเต็ม 1 ~ 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
หยุดตามเส้น
จบการทำงานตามเส้นของ Turtle
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.stop_trace()
ตั้งสีไฟ LED
ตั้งสีไฟ LED ที่หัวของ Turtle
เมื่อเลือกสีจากจานสี จะถูกแปลงเป็น ชื่อสี (สตริงภาษาอังกฤษ) แล้วเรียกใช้ (โค้ดที่สร้างขึ้นใช้ชื่อสี ไม่ใช่ค่าตัวเลข R, G, B)
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| color | สี | เลือกจากจานสี → แปลงเป็นชื่อสี (ภาษาอังกฤษ) | ชื่อสี: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
ตั้งสีไฟ LED ด้วยบล็อกหมวดสี
รับผลลัพธ์ของบล็อกหมวดสี ([R, G, B]) เป็นค่าป้อนเข้าเพื่อตั้งสีไฟ LED ที่หัว
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| data | ค่าป้อนเข้า (สี) | บล็อกหมวดสี หรืออาร์เรย์ [R, G, B] | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
เปลี่ยนสีไฟ LED ทีละ RGB
นำค่าเปลี่ยนแปลง R, G, B ที่ป้อนไปบวกกับสีไฟ LED ที่หัวในปัจจุบัน แล้วตั้งเป็นสีใหม่
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| r | ค่าป้อนเข้า (ฟิลด์) | ค่าเปลี่ยนแปลงสีแดง | จำนวนเต็ม -255 ~ 255 | 0 |
| g | ค่าป้อนเข้า (ฟิลด์) | ค่าเปลี่ยนแปลงสีเขียว | จำนวนเต็ม -255 ~ 255 | 0 |
| b | ค่าป้อนเข้า (ฟิลด์) | ค่าเปลี่ยนแปลงสีน้ำเงิน | จำนวนเต็ม -255 ~ 255 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
ปิดไฟ LED
ปิดสีไฟ LED ที่หัว
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.turn_off()
ตั้งเสียงบัซเซอร์
ตั้งเสียงบัซเซอร์ของ Turtle ด้วยความถี่ที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| hz | ค่าป้อนเข้า (บล็อก) | ความถี่ (Hz) | จำนวนจริง 0 ~ 6553.5 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
เล่นโน้ต
Turtle เล่นโน้ตที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| note | ตัวเลือกดรอปดาวน์ | โน้ต | โด(C), โด#(C#), เร(D), เร#(D#), มี(E), ฟา(F), ฟา#(F#), ซอล(G), ซอล#(G#), ลา(A), ลา#(A#), ที(B) | - |
| octave | ตัวเลือกดรอปดาวน์ | อ็อกเทฟ | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
เล่นคลิปเสียง
Turtle เล่นคลิปเสียงที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| clip | ตัวเลือกดรอปดาวน์ | ชื่อคลิปเสียง | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job' ฯลฯ | - |
| wait | ช่องทำเครื่องหมาย | รอจนเสร็จสิ้นหรือไม่ | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
ปิดเสียง
ปิดเสียงของ Turtle
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.sound_off()
กำลังเล่นเสียง?
คืนค่า true ถ้ากำลังเล่นเสียง และ false ถ้าไม่ได้เล่น
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.sound_playing()
ค่าความเร็วล้อ
ความเร็วของล้อที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ล้อที่เลือก | ซ้าย(left), ขวา(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
ค่าเซ็นเซอร์สีพื้น
ค่าของเซ็นเซอร์สีที่พื้น
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.floor()
ค่าชื่อสีการ์ด
ชื่อสีของการ์ดที่อ่านได้จากเซ็นเซอร์สีที่พื้น
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.card_color()
ค่ารูปแบบสีการ์ด
รูปแบบสีของการ์ดที่อ่านได้จากเซ็นเซอร์สีที่พื้น
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.card_pattern()
ค่าความเร่งแกน
ค่าความเร่งโน้มถ่วงของแกนที่กำหนด
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | แกนที่วัด | x, y, z | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
ค่าอุณหภูมิ
ค่าเซ็นเซอร์อุณหภูมิ
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.temperature()
ค่าความแรงสัญญาณ
ความแรงสัญญาณ
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.signal_strength()
แรงดันแบตเตอรี่
แรงดันแบตเตอรี่
พารามิเตอร์
(ไม่มี)
Python
turtle = Turtle(0)

turtle.battery()
แตะสีที่กำหนดหรือไม่?
วัดด้วยเซ็นเซอร์สีของ Turtle ว่าแตะสีที่กำหนดหรือไม่ แล้วคืนค่า จริง (True) / เท็จ (False)
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| color | ตัวเลือกดรอปดาวน์ | ชื่อสี | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
รูปแบบสีการ์ดเป็น ~ หรือไม่?
คืนค่า จริง (True) / เท็จ (False) ว่ารูปแบบสีของการ์ดที่เซ็นเซอร์สีอ่านได้ตรงกันหรือไม่
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| pattern | ตัวเลือกดรอปดาวน์ | ชื่อรูปแบบการ์ด | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
สถานะปุ่มด้านหลัง
ปุ่มที่ด้านหลังถูกกดอยู่หรือถูกคลิกหรือไม่
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| event | ตัวเลือกดรอปดาวน์ | ชนิดของสถานะปุ่ม | กดอยู่(pressed), คลิก(click), คลิกค้าง(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
สถานะเปลี่ยนแปลงหรือไม่
สถานะของหุ่นยนต์เปลี่ยนแปลงหรือไม่
พารามิเตอร์
| ชื่อ | ประเภท | คำอธิบาย | ช่วง / ชนิด | ค่าเริ่มต้น |
|---|---|---|---|---|
| unit | ตัวเลือกดรอปดาวน์ | ชนิดของสถานะ | 0 ~ 5 (ดูตารางด้านล่าง) | - |
| unit | เงื่อนไข |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50