
Turtle
Instanserklæring
Når du legger til en Turtle-blokk i arbeidsområdet, settes følgende instanserklæring automatisk inn i Python-koden:
turtle = Turtle(0)
# Når det finnes flere instanser
turtle_1 = Turtle(1)
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| index | Nedtrekksalternativ | Instansnummer (starter på 0) | Heltall 0 eller større | 0 |
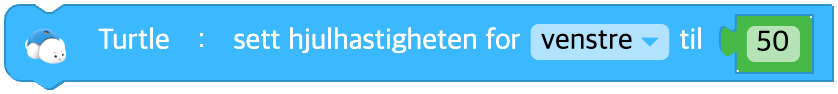
Sett hjulhastigheten
Bestemmer hjulhastigheten. Hastigheten går fra -100 til 100.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Hjul som skal styres | venstre(left), høyre(right), begge(both) | - |
| speed | Inndata (blokk) | Hjulhastighet | Heltall -100 til 100, 0: stopp | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
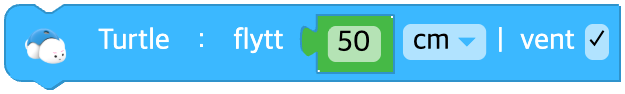
Flytt en strekning
Angir strekningen roboten skal kjøre.
Er hjulhastigheten ikke satt, kjører den ikke.
Er strekningen 0, fortsetter den å kjøre med den hastigheten hjulene har nå.
Krysser du av for vent, venter kjøringen til bevegelsen er ferdig.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Strekning som skal kjøres | Desimaltall 0 eller større | - |
| unit | Nedtrekksalternativ | Avstandsenhet | cm, mm, tomme(inch) | cm |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
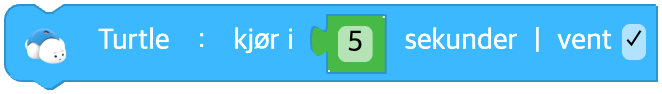
Flytt i et tidsrom
Kjører i det tidsrommet du angir, med den hastigheten hjulene har nå.
Er hjulhastigheten ikke satt, kjører den fremover med standardhastigheten.
Krysser du av for vent, venter kjøringen til bevegelsen er ferdig.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Tid det skal kjøres (sekunder) | Desimaltall 0 eller større | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(0.5, wait=False)
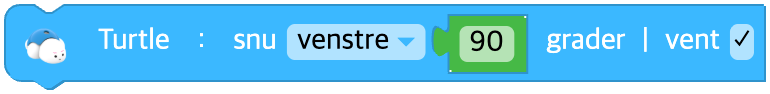
Snu på stedet
Angir hvilken retning og hvor mange grader roboten skal snu på stedet.
Krysser du av for vent, venter kjøringen til rotasjonen er ferdig.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| direction | Nedtrekksalternativ | Rotasjonsretning | venstre(left), høyre(right) | - |
| data | Inndata (blokk) | Rotasjonsvinkel (grader) | Desimaltall 0 eller større | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
Endre hjulhastigheten
Endrer hjulhastigheten til Turtle.
Den nye hjulhastigheten er den hastigheten hjulene har nå, pluss den hastigheten du skriver inn.
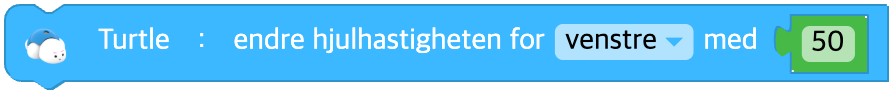
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Hjul som skal styres | venstre(left), høyre(right), begge(both) | - |
| speed | Inndata (blokk) | Hastighetsendring | Heltall -200 til 200 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
Stopp
Stopper bevegelsen til Turtle.
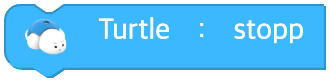
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.stop()
Beveger hjulet seg?
Returnerer true hvis hjulet er i bevegelse, og false hvis det står stille.
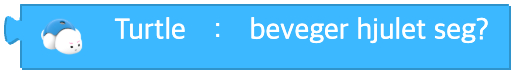
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.wheel_moving()
Roter rundt hjulet
Angir rotasjonspunktet, retningen og vinkelen.
Krysser du av for vent, venter kjøringen til rotasjonen er ferdig.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| base | Nedtrekksalternativ | Hjulet det roteres rundt | venstre hjul(left_wheel), høyre hjul(right_wheel) | - |
| direction | Nedtrekksalternativ | Rotasjonsretning | fremover(forward), bakover(backward) | - |
| data | Inndata (blokk) | Rotasjonsvinkel (grader) | Desimaltall 0 eller større | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
Tegn en sirkel
Angir retningen, radiusen og vinkelen når du tegner en sirkel med pennen.
Krysser du av for vent, venter kjøringen til rotasjonen er ferdig.

Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| direction | Nedtrekksalternativ | Rotasjonsretning | venstre fremover(left_forward), venstre bakover(left_backward), høyre fremover(right_forward), høyre bakover(right_backward) | - |
| degree | Inndata (blokk) | Rotasjonsvinkel (grader) | Desimaltall 0 eller større | - |
| radius | Inndata (blokk) | Rotasjonsradius | Desimaltall 0 eller større | - |
| unit | Nedtrekksalternativ | Radiusenhet | cm, mm, tomme(inch) | cm |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
Følg en linje med sensoren
Følger en linje i en bestemt farge ved hjelp av fargesensoren i gulvet.
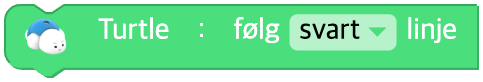
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| line | Nedtrekksalternativ | Fargen på linjen som skal følges | svart(black), rød(red), grønn(green), blå(blue), alle farger(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
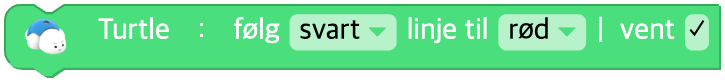
Følg linjen til en bestemt farge
Følger en linje i farge A ved hjelp av fargesensoren i gulvet, til den møter farge B.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| line | Nedtrekksalternativ | Fargen på linjen som skal følges | svart(black), rød(red), grønn(green), blå(blue), alle farger(any) | - |
| color | Nedtrekksalternativ | Fargen den skal stoppe ved | svart(black), rød(red), grønn(green), cyan(cyan), blå(blue), magenta(magenta), alle farger(any) | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
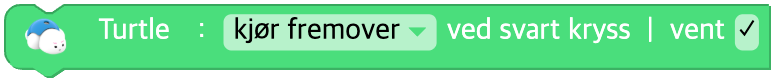
Kjør gjennom et kryss og stopp ved det neste
Turtle kjører i den retningen du angir i krysset, og fortsetter til den møter neste kryss.
Krysser du av for vent, venter kjøringen til bevegelsen er ferdig.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| direction | Nedtrekksalternativ | Retning i krysset | kjør fremover(forward), venstre(left), høyre(right), u-sving(uturn) | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
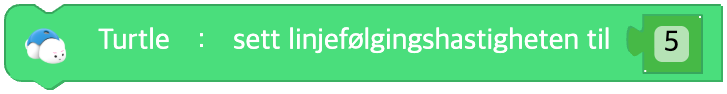
Sett linjefølgingshastigheten
Angir hastigheten når roboten følger en linje. Hastigheten går fra 1 til 10.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Linjefølgingshastighet | Heltall 1 til 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
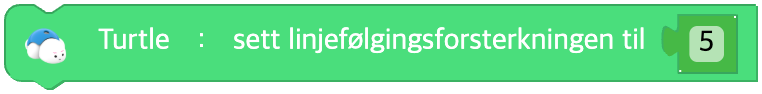
Sett linjefølgingsforsterkningen
Angir hvor mye retningen endrer seg når roboten følger en linje. Endringen går fra 1 til 10.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (blokk) | Retningsendring | Heltall 1 til 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
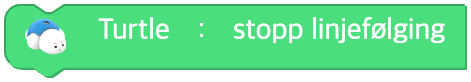
Stopp linjefølging
Avslutter linjefølgingen til Turtle.
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.stop_trace()
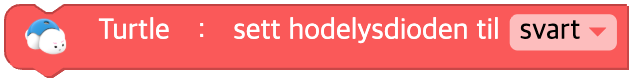
Sett fargen på hodelysdioden
Angir fargen på hodelysdioden til Turtle.
Velger du en farge i fargepaletten, gjøres den om til et fargenavn (en engelsk streng) i kallet. (Koden lages med fargenavnet, ikke med R-, G- og B-tall.)
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| color | Farge | Velg fra fargepaletten → gjøres om til et fargenavn (engelsk) | Fargenavn: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
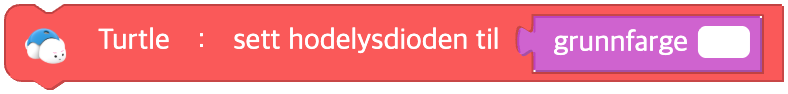
Sett hodelysdioden med en blokk fra Farge-kategorien
Tar imot utdataene fra en blokk i Farge-kategorien ([R, G, B]) som inndata og angir fargen på hodelysdioden.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| data | Inndata (farge) | En blokk fra Farge-kategorien eller en [R, G, B]-tabell | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
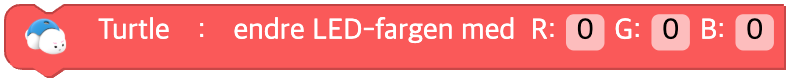
Endre LED-fargen med RGB
Legger de R-, G- og B-endringene du skriver inn, til fargen hodelysdioden har nå, og setter den nye fargen.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| r | Inndata (felt) | Endring i rødt | Heltall -255 til 255 | 0 |
| g | Inndata (felt) | Endring i grønt | Heltall -255 til 255 | 0 |
| b | Inndata (felt) | Endring i blått | Heltall -255 til 255 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
Slå av hodelysdioden
Fjerner fargen på hodelysdioden.
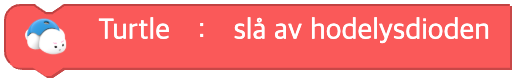
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.turn_off()
Sett summelyden
Angir summelyden til Turtle med den frekvensen du velger.
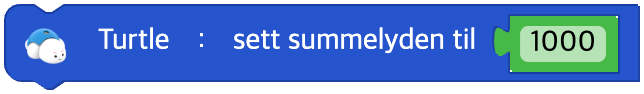
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| hz | Inndata (blokk) | Frekvens (Hz) | Desimaltall 0 til 6553.5 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
Spill tonen
Turtle spiller den tonen du velger.
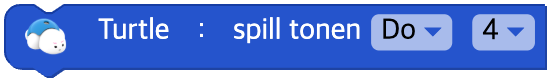
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| note | Nedtrekksalternativ | Tone | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Nedtrekksalternativ | Oktav | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
Spill lydklipp
Turtle spiller av et bestemt lydklipp.
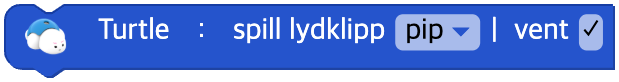
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| clip | Nedtrekksalternativ | Navn på lydklipp | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job' med flere | - |
| wait | Avmerkingsboks | Om kjøringen skal vente til det er ferdig | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
Slå av lyd
Slår av lyden til Turtle.
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.sound_off()
Spilles det lyd?
Returnerer true hvis det spilles en lyd, og false hvis det ikke gjør det.
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.sound_playing()
Hjulhastigheten
Hastigheten til et bestemt hjul
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Hjul som skal leses | venstre(left), høyre(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
Gulvfargesensorens verdi
Verdien til fargesensoren i gulvet
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.floor()
Kortfargens navn
Navnet på fargen til kortet som fargesensoren i gulvet leser
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.card_color()
Kortets fargemønster
Fargemønsteret til kortet som fargesensoren i gulvet leser
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.card_pattern()
Akselerasjonsverdien
Tyngdeakselerasjonen langs en bestemt akse
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Akse som måles | x-akse(x), y-akse(y), z-akse(z) | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
Temperaturen
Verdien til temperatursensoren
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.temperature()
Signalstyrken
Signalstyrken
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.signal_strength()
Batteriet
Batterispenningen
Parametere
(ingen)
Python
turtle = Turtle(0)

turtle.battery()
Berører den en bestemt farge?
Måler med fargesensoren til Turtle om roboten berører den fargen du angir, og returnerer sann (True) / usann (False).
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| color | Nedtrekksalternativ | Fargenavn | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
Er kortets fargemønster ~ ?
Returnerer sann (True) / usann (False) ut fra om fargemønsteret på kortet som fargesensoren leser, stemmer.
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| pattern | Nedtrekksalternativ | Navn på kortmønster | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
Bakknappens tilstand
Om knappen på ryggen holdes nede eller er klikket
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| event | Nedtrekksalternativ | Type knappetilstand | trykket(pressed), klikket(click), langt klikk(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
Har tilstanden endret seg?
Om robotens tilstand har endret seg
Parametere
| Navn | Slag | Beskrivelse | Område / Type | Standard |
|---|---|---|---|---|
| unit | Nedtrekksalternativ | Type tilstand | 0 til 5 (se tabellen nedenfor) | - |
| unit | Betingelse |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50