
Turtle
Declarar a instância
Se acrescentares um bloco de Turtle à área de trabalho, no código Python é inserida automaticamente a declaração de instância seguinte:
turtle = Turtle(0)
# se existirem várias instâncias
turtle_1 = Turtle(1)
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| index | Opção de lista | Número da instância (começa em 0) | inteiro ≥ 0 | 0 |
Definir a velocidade da roda
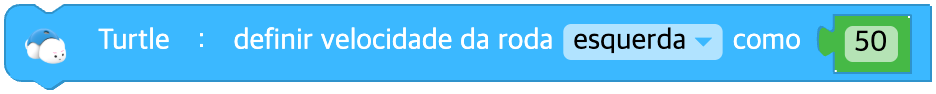
Determina a velocidade da roda. O intervalo da velocidade é -100 ~ 100.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Tipo de roda | esquerda(left), direita(right), ambas(both) | - |
| speed | Entrada (bloco) | Velocidade da roda | inteiro -100 ~ 100, 0: parado | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
Mover uma distância
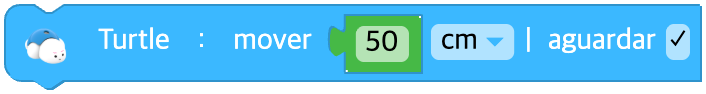
Define a distância a percorrer.
Se não houver velocidade de roda definida, o robô não se move.
Se a distância for 0, o robô continua a avançar à velocidade de roda atual.
Se marcares aguardar, aguarda-se até o movimento terminar.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Entrada (bloco) | Distância a percorrer | decimal ≥ 0 | - |
| unit | Opção de lista | Unidade de distância | cm, mm, polegada(inch) | cm |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
Mover durante um tempo
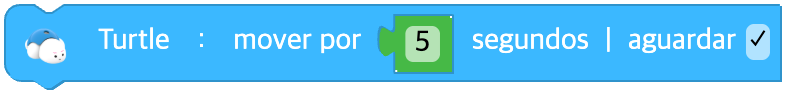
Avança durante o tempo indicado à velocidade de roda atual.
Se não houver velocidade de roda definida, o robô avança à velocidade predefinida.
Se marcares aguardar, aguarda-se até o movimento terminar.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Entrada (bloco) | Tempo de movimento (segundos) | decimal ≥ 0 | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(0.5, wait=False)
Virar no mesmo lugar
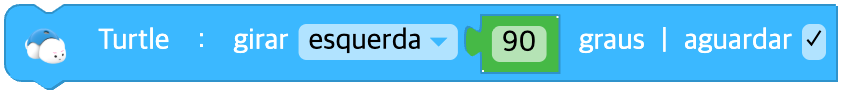
Define a direção e o ângulo com que o robô vira no mesmo lugar.
Se marcares aguardar, aguarda-se até a rotação terminar.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| direction | Opção de lista | Direção da rotação | esquerda(left), direita(right) | - |
| data | Entrada (bloco) | Ângulo de rotação (graus) | decimal ≥ 0 | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
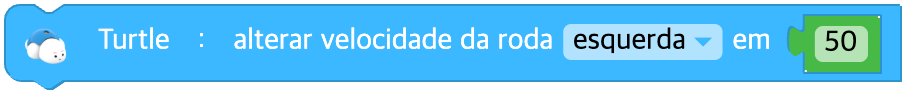
Alterar a velocidade da roda
Altera a velocidade de roda do Turtle.
A nova velocidade de roda é a velocidade atual mais a velocidade introduzida.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Tipo de roda | esquerda(left), direita(right), ambas(both) | - |
| speed | Entrada (bloco) | Diferença de velocidade da alteração | inteiro -200 ~ 200 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
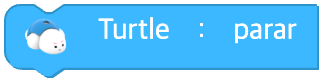
Parar
Para o movimento do Turtle.
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.stop()
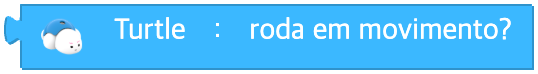
Roda em movimento?
Devolve true se a roda estiver em movimento e false se estiver parada.
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.wheel_moving()
Girar em torno de uma roda
Define o ponto de rotação, a direção e o ângulo.
Se marcares aguardar, aguarda-se até a rotação terminar.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| base | Opção de lista | Roda como ponto de rotação | roda esquerda(left_wheel), roda direita(right_wheel) | - |
| direction | Opção de lista | Direção da rotação | para a frente(forward), para trás(backward) | - |
| data | Entrada (bloco) | Ângulo de rotação (graus) | decimal ≥ 0 | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
Desenhar um círculo
Ao desenhar um círculo com a caneta, define a direção, o raio e o ângulo.
Se marcares aguardar, aguarda-se até a rotação terminar.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| direction | Opção de lista | Direção da rotação | frente esquerda(left_forward), trás esquerda(left_backward), frente direita(right_forward), trás direita(right_backward) | - |
| degree | Entrada (bloco) | Ângulo de rotação (graus) | decimal ≥ 0 | - |
| radius | Entrada (bloco) | Raio da rotação | decimal ≥ 0 | - |
| unit | Opção de lista | Unidade do raio | cm, mm, polegada(inch) | cm |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
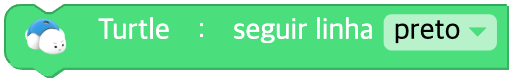
Seguir a linha com o sensor
Segue com o sensor de cor da parte de baixo uma linha de uma determinada cor.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| line | Opção de lista | Cor da linha que segue | preto(black), vermelho(red), verde(green), azul(blue), qualquer cor(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
Seguir a linha até uma determinada cor
Segue com o sensor de cor da parte de baixo a linha da cor A até encontrar a cor B.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| line | Opção de lista | Cor da linha que segue | preto(black), vermelho(red), verde(green), azul(blue), qualquer cor(any) | - |
| color | Opção de lista | Cor em que para | preto(black), vermelho(red), verde(green), ciano(cyan), azul(blue), magenta(magenta), qualquer cor(any) | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
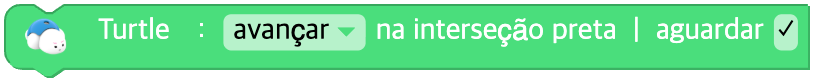
Virar numa interseção e parar na seguinte
O Turtle vira na interseção na direção indicada e depois avança até encontrar a interseção seguinte.
Se marcares aguardar, aguarda-se até o movimento terminar.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| direction | Opção de lista | Direção na interseção | avançar(forward), esquerda(left), direita(right), inverter a marcha(uturn) | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
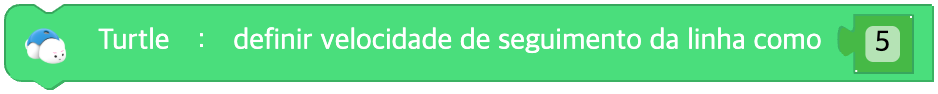
Definir a velocidade de seguimento da linha
Define a velocidade de seguimento da linha. O intervalo da velocidade é 1 ~ 10.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Entrada (bloco) | Velocidade de seguimento da linha | inteiro 1 ~ 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
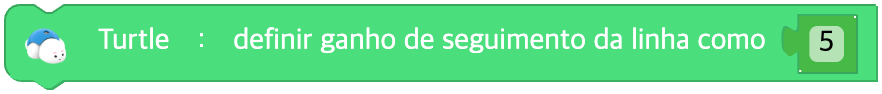
Definir o ganho de seguimento da linha
Define a correção de direção no seguimento da linha. O intervalo da correção é 1 ~ 10.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Entrada (bloco) | Correção de direção | inteiro 1 ~ 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
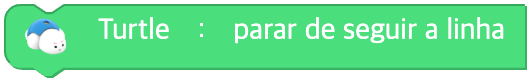
Parar de seguir a linha
Termina a função de seguimento da linha do Turtle.
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.stop_trace()
Definir a cor do LED
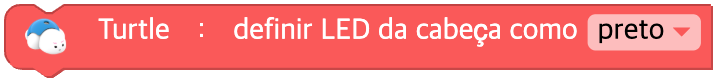
Define a cor do LED da cabeça do Turtle.
Se escolheres uma cor na palete de cores, ela é passada como nome da cor (texto em inglês). (O código não é gerado com valores numéricos R, G, B, mas com o nome da cor.)
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| color | Cor | Escolha na palete de cores → nome da cor (inglês) | Nome da cor: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
Definir a cor do LED com um bloco da categoria Cor
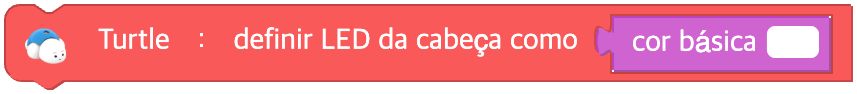
Recebe como entrada a saída de um bloco da categoria Cor ([R, G, B]) e define com ela a cor do LED da cabeça.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| data | Entrada (cor) | Bloco da categoria Cor ou uma matriz [R, G, B] | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
Alterar a cor do LED com valores RGB
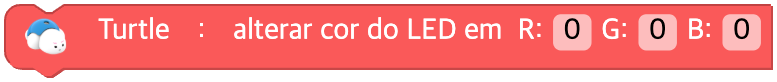
Soma as alterações de R, G e B introduzidas à cor atual do LED da cabeça e define assim uma cor nova.
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| r | Entrada (campo) | Alteração de vermelho | inteiro -255 ~ 255 | 0 |
| g | Entrada (campo) | Alteração de verde | inteiro -255 ~ 255 | 0 |
| b | Entrada (campo) | Alteração de azul | inteiro -255 ~ 255 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
Desligar o LED
Apaga a cor do LED da cabeça.
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.turn_off()
Definir a frequência do som
Define a frequência do som do Turtle para o valor indicado.
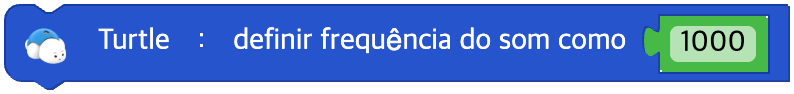
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| hz | Entrada (bloco) | Frequência (Hz) | decimal 0 ~ 6553,5 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
Tocar uma nota
O Turtle toca a nota indicada.
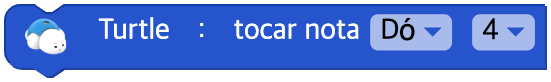
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| note | Opção de lista | Nota | Dó(C), Dó#(C#), Ré(D), Ré#(D#), Mi(E), Fá(F), Fá#(F#), Sol(G), Sol#(G#), Lá(A), Lá#(A#), Si(B) | - |
| octave | Opção de lista | Oitava | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
Reproduzir um som
O Turtle reproduz um clipe de som.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| clip | Opção de lista | Nome do clipe de som | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job' e mais | - |
| wait | Caixa de verificação | Aguardar que termine | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
Desligar o som
Desliga o som do Turtle.
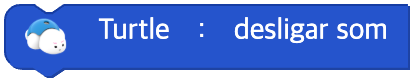
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.sound_off()
Som a tocar?
Devolve true se estiver som a tocar e false se não.
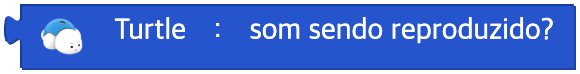
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.sound_playing()
Velocidade da roda
A velocidade de uma determinada roda
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Roda em questão | esquerda(left), direita(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
Valor do sensor de cor do piso
O valor do sensor de cor da parte de baixo
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.floor()
Cor do cartão
O nome da cor do cartão lida com o sensor de cor da parte de baixo
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.card_color()
Padrão de cores do cartão
O padrão das cores do cartão lido com o sensor de cor da parte de baixo
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.card_pattern()
Valor da aceleração
O valor da aceleração da gravidade num determinado eixo
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Eixo medido | x, y, z | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
Valor do sensor de temperatura
O valor do sensor de temperatura
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.temperature()
Valor da intensidade do sinal
A intensidade do sinal
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.signal_strength()
Tensão da bateria
A tensão da bateria
Parâmetros
(nenhum)
Python
turtle = Turtle(0)

turtle.battery()
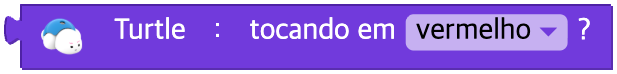
Está a tocar numa determinada cor?
Mede com o sensor de cor do Turtle se o robô está a tocar na cor indicada e devolve o resultado como verdadeiro(True) / falso(False).
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| color | Opção de lista | Nome da cor | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
O padrão de cores do cartão é ~ ?
Devolve como verdadeiro(True) / falso(False) se o padrão de cores do cartão reconhecido pelo sensor de cor corresponde.

Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| pattern | Opção de lista | Nome do padrão do cartão | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
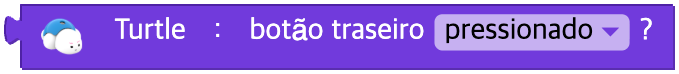
Estado do botão traseiro
Se o botão das costas está pressionado ou se foi clicado
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| event | Opção de lista | Tipo de estado do botão | pressionado(pressed), clicado(click), clicado longamente(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
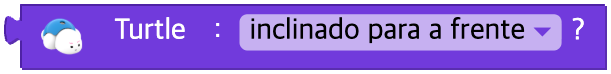
O estado mudou?
Se o estado do robô mudou
Parâmetros
| Nome | Tipo | Descrição | Intervalo / Tipo | Valor predefinido |
|---|---|---|---|---|
| unit | Opção de lista | Tipo de estado | 0 ~ 5 (ver a tabela seguinte) | - |
| unit | Condição |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50