
Turtle
Instanssin esittely
Kun lisäät Turtle-lohkon työtilaan, Python-koodiin lisätään automaattisesti seuraava instanssin esittely:
turtle = Turtle(0)
# Kun instansseja on useita
turtle_1 = Turtle(1)
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| index | Pudotusvalikon vaihtoehto | Instanssin numero (alkaa nollasta) | Kokonaisluku 0 tai suurempi | 0 |
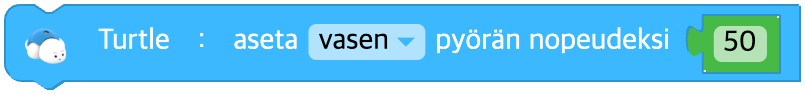
Aseta pyörän nopeus
Määrittää pyörän nopeuden. Nopeus on välillä -100 ja 100.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava pyörä | vasen(left), oikea(right), molemmat(both) | - |
| speed | Syöte (lohko) | Pyörän nopeus | Kokonaisluku välillä -100 ja 100, 0: pysähdys | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
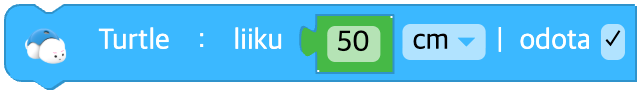
Liiku matka
Määrittää matkan, jonka robotti ajaa.
Jos pyörän nopeutta ei ole asetettu, robotti ei liiku.
Jos matka on 0, robotti jatkaa ajamista nykyisellä pyörän nopeudella.
Kun valitset odota, suoritus odottaa, kunnes liike on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Ajettava matka | Desimaaliluku 0 tai suurempi | - |
| unit | Pudotusvalikon vaihtoehto | Matkan yksikkö | cm, mm, tuuma(inch) | cm |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
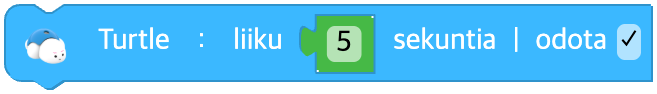
Liiku ajan
Ajaa määrittämäsi ajan nykyisellä pyörän nopeudella.
Jos pyörän nopeutta ei ole asetettu, robotti ajaa eteenpäin oletusnopeudella.
Kun valitset odota, suoritus odottaa, kunnes liike on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Ajoaika (sekuntia) | Desimaaliluku 0 tai suurempi | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(0.5, wait=False)
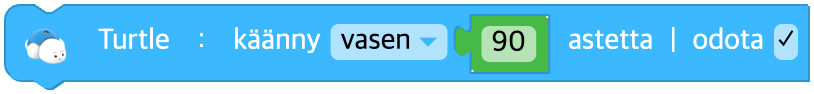
Käänny paikallaan
Määrittää, mihin suuntaan ja kuinka monta astetta robotti kääntyy paikallaan.
Kun valitset odota, suoritus odottaa, kunnes kääntyminen on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| direction | Pudotusvalikon vaihtoehto | Kääntymissuunta | vasen(left), oikea(right) | - |
| data | Syöte (lohko) | Kääntymiskulma (astetta) | Desimaaliluku 0 tai suurempi | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
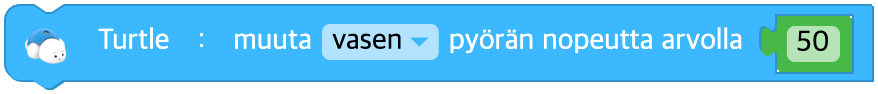
Muuta pyörän nopeutta
Muuttaa Turtlen pyörän nopeutta.
Uusi pyörän nopeus on nykyinen pyörän nopeus plus kirjoittamasi nopeus.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava pyörä | vasen(left), oikea(right), molemmat(both) | - |
| speed | Syöte (lohko) | Nopeuden muutos | Kokonaisluku välillä -200 ja 200 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
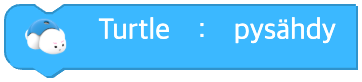
Pysäytä
Pysäyttää Turtlen liikkeen.
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.stop()
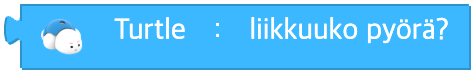
Liikkuuko pyörä?
Palauttaa true, jos pyörä liikkuu, ja false, jos se on pysähdyksissä.
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.wheel_moving()
Käänny pyörän ympäri
Määrittää kiertopisteen, suunnan ja kulman.
Kun valitset odota, suoritus odottaa, kunnes kääntyminen on valmis.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| base | Pudotusvalikon vaihtoehto | Pyörä, jonka ympäri kierretään | vasen pyörä(left_wheel), oikea pyörä(right_wheel) | - |
| direction | Pudotusvalikon vaihtoehto | Kääntymissuunta | eteenpäin(forward), taaksepäin(backward) | - |
| data | Syöte (lohko) | Kääntymiskulma (astetta) | Desimaaliluku 0 tai suurempi | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
Piirrä ympyrä
Määrittää suunnan, säteen ja kulman, kun piirrät ympyrän kynällä.
Kun valitset odota, suoritus odottaa, kunnes kääntyminen on valmis.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| direction | Pudotusvalikon vaihtoehto | Kääntymissuunta | vasemmalle eteenpäin(left_forward), vasemmalle taaksepäin(left_backward), oikealle eteenpäin(right_forward), oikealle taaksepäin(right_backward) | - |
| degree | Syöte (lohko) | Kääntymiskulma (astetta) | Desimaaliluku 0 tai suurempi | - |
| radius | Syöte (lohko) | Kierron säde | Desimaaliluku 0 tai suurempi | - |
| unit | Pudotusvalikon vaihtoehto | Säteen yksikkö | cm, mm, tuuma(inch) | cm |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
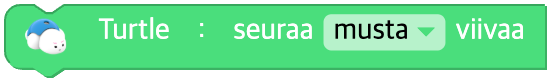
Seuraa viivaa anturilla
Seuraa tietyn väristä viivaa lattian värianturin avulla.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| line | Pudotusvalikon vaihtoehto | Seurattavan viivan väri | musta(black), punainen(red), vihreä(green), sininen(blue), kaikki värit(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
Seuraa viivaa tiettyyn väriin asti
Seuraa väriä A olevaa viivaa lattian värianturin avulla, kunnes se kohtaa värin B.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| line | Pudotusvalikon vaihtoehto | Seurattavan viivan väri | musta(black), punainen(red), vihreä(green), sininen(blue), kaikki värit(any) | - |
| color | Pudotusvalikon vaihtoehto | Väri, johon pysähdytään | musta(black), punainen(red), vihreä(green), syaani(cyan), sininen(blue), magenta(magenta), kaikki värit(any) | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
Aja risteyksen läpi ja pysähdy seuraavaan
Turtle liikkuu risteyksessä määrittämääsi suuntaan ja jatkaa, kunnes se kohtaa seuraavan risteyksen.
Kun valitset odota, suoritus odottaa, kunnes liike on valmis.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| direction | Pudotusvalikon vaihtoehto | Suunta risteyksessä | aja eteenpäin(forward), vasen(left), oikea(right), u-käännös(uturn) | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
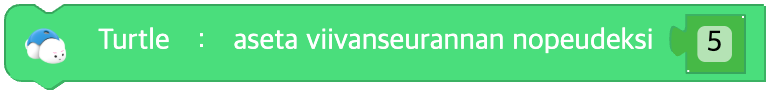
Aseta viivanseurannan nopeus
Määrittää nopeuden, jolla robotti seuraa viivaa. Nopeus on välillä 1 ja 10.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Viivanseurannan nopeus | Kokonaisluku välillä 1 ja 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
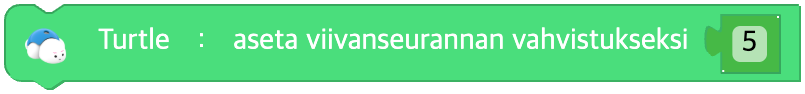
Aseta viivanseurannan vahvistus
Määrittää, kuinka paljon suunta muuttuu, kun robotti seuraa viivaa. Muutos on välillä 1 ja 10.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Suunnan muutos | Kokonaisluku välillä 1 ja 10 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
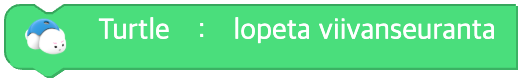
Lopeta viivan seuraaminen
Lopettaa Turtlen viivanseurannan.
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.stop_trace()
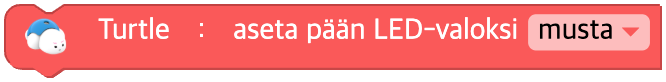
Aseta pään LED-valon väri
Määrittää Turtlen pään LED-valon värin.
Kun valitset värin väripaletista, se muunnetaan kutsussa värin nimeksi (englanninkieliseksi merkkijonoksi). (Koodiin tulee värin nimi, ei R-, G- ja B-lukuja.)
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| color | Väri | Valitse väripaletista → muunnetaan värin nimeksi (englanniksi) | Värin nimi: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
Aseta pään LED-valo Väri-kategorian lohkolla
Ottaa syötteeksi Väri-kategorian lohkon tulosteen ([R, G, B]) ja määrittää pään LED-valon värin.
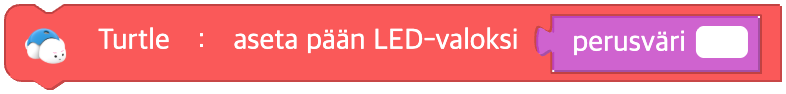
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (väri) | Väri-kategorian lohko tai [R, G, B]-taulukko | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
Muuta LED-valon väriä RGB-arvoilla
Lisää kirjoittamasi R-, G- ja B-muutokset pään LED-valon nykyiseen väriin ja asettaa uuden värin.
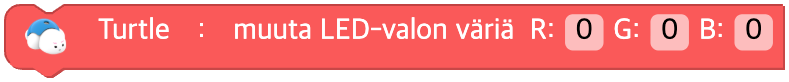
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| r | Syöte (kenttä) | Punaisen muutos | Kokonaisluku välillä -255 ja 255 | 0 |
| g | Syöte (kenttä) | Vihreän muutos | Kokonaisluku välillä -255 ja 255 | 0 |
| b | Syöte (kenttä) | Sinisen muutos | Kokonaisluku välillä -255 ja 255 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
Sammuta pään LED-valo
Poistaa pään LED-valon värin.
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.turn_off()
Aseta summerin taajuus
Määrittää Turtlen summerin äänen valitsemallasi taajuudella.
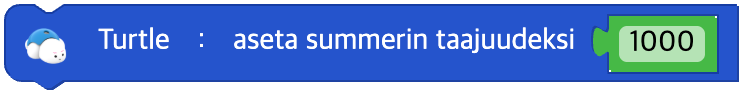
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| hz | Syöte (lohko) | Taajuus (Hz) | Desimaaliluku välillä 0 ja 6553.5 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
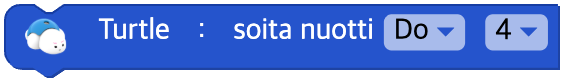
Soita nuotti
Turtle soittaa valitsemasi nuotin.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| note | Pudotusvalikon vaihtoehto | Nuotti | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Pudotusvalikon vaihtoehto | Oktaavi | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
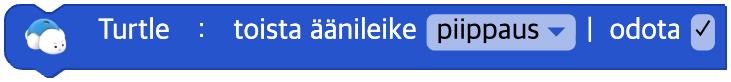
Toista äänileike
Turtle toistaa tietyn äänileikkeen.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| clip | Pudotusvalikon vaihtoehto | Äänileikkeen nimi | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job' ja muut | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
Ääni pois
Sammuttaa Turtlen äänen.
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.sound_off()
Soiko ääni?
Palauttaa true, jos ääni soi, ja false, jos ei soi.
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.sound_playing()
Pyörän nopeus
Tietyn pyörän nopeus
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Luettava pyörä | vasen(left), oikea(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
Lattian värianturin arvo
Lattian värianturin arvo
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.floor()
Kortin värin nimi
Lattian värianturin lukeman kortin värin nimi
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.card_color()
Kortin värikuvio
Lattian värianturin lukeman kortin värikuvio
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.card_pattern()
Kiihtyvyyden arvo
Painovoiman kiihtyvyys tietyllä akselilla
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Mitattava akseli | x-akseli(x), y-akseli(y), z-akseli(z) | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
Lämpötila
Lämpötila-anturin arvo
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.temperature()
Signaalin voimakkuus
Signaalin voimakkuus
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.signal_strength()
Akku
Akun jännite
Parametrit
(ei mitään)
Python
turtle = Turtle(0)

turtle.battery()
Koskettaako tiettyä väriä?
Mittaa Turtlen värianturilla, koskettaako robotti määrittämääsi väriä, ja palauttaa toden (True) / epätoden (False).
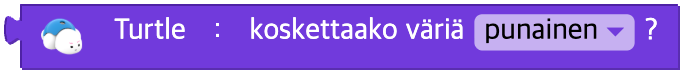
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| color | Pudotusvalikon vaihtoehto | Värin nimi | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
Onko kortin värikuvio ~ ?
Palauttaa toden (True) / epätoden (False) sen mukaan, täsmääkö värianturin lukema kortin värikuvio.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| pattern | Pudotusvalikon vaihtoehto | Korttikuvion nimi | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
Takapainikkeen tila
Onko selässä oleva painike painettuna tai onko sitä napsautettu
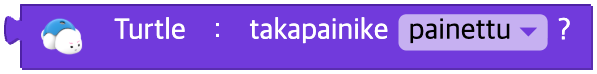
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| event | Pudotusvalikon vaihtoehto | Painikkeen tilan laji | painettu(pressed), napsautettu(click), pitkä napsautus(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
Onko tila muuttunut?
Onko robotin tila muuttunut
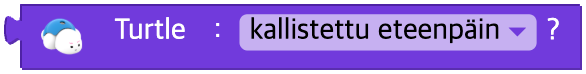
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Tilan laji | Välillä 0 ja 5 (katso alla oleva taulukko) | - |
| unit | Ehto |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50