
Turtle
インスタンスの宣言
Turtle ブロックを作業領域に追加すると、Python コードには次のようなインスタンスの宣言が自動的に挿入されます:
turtle = Turtle(0)
# 複数のインスタンスがある場合
turtle_1 = Turtle(1)
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| index | ドロップダウンオプション | インスタンス番号(0 から始まる) | 0 以上の整数 | 0 |
車輪速度を設定
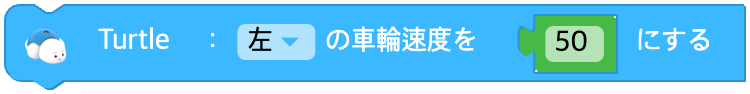
車輪の速度を決めます。速度の範囲は -100 ~ 100 です。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 車輪の種類 | 左(left), 右(right), 両方(both) | - |
| speed | 入力値(ブロック) | 車輪の速度 | -100 ~ 100 の整数, 0: 停止 | - |
Python
turtle = Turtle(0)

turtle.set_wheel_speed('both', 50)
移動する
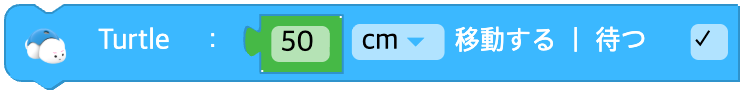
移動する距離を設定します。
車輪速度を設定していない場合は、移動しません。
距離の値が 0 の場合は、現在の車輪速度で進み続けます。
待つにチェックを入れると、移動が完了するまで待ちます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | 移動する距離 | 0 以上の実数 | - |
| unit | ドロップダウンオプション | 距離の単位 | cm, mm, インチ(inch) | cm |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.move_distance(50, 'cm', wait=True)
秒間移動する
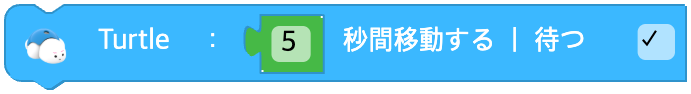
現在の車輪速度で、指定した時間だけ移動します。
車輪速度を設定していない場合は、既定の速度で前に進みます。
待つにチェックを入れると、移動が完了するまで待ちます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | 移動する時間(秒) | 0 以上の実数 | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

# wait = TRUE
turtle.move_time(5, wait=True)
# wait = FALSE
turtle.move_time(0.5, wait=False)
度回転する
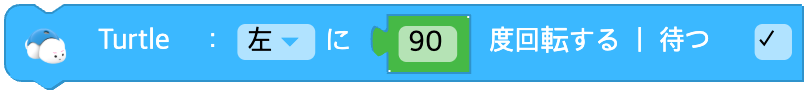
その場で回転する方向と角度を設定します。
待つにチェックを入れると、回転が完了するまで待ちます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| direction | ドロップダウンオプション | 回転の方向 | 左(left), 右(right) | - |
| data | 入力値(ブロック) | 回転の角度(度) | 0 以上の実数 | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.turn_degree('left', 90, wait=True)
車輪速度を変える
Turtle の車輪速度を変えます。
現在の車輪速度に入力した速度を足した値が、新しい車輪速度になります。
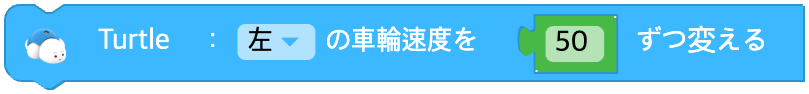
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 車輪の種類 | 左(left), 右(right), 両方(both) | - |
| speed | 入力値(ブロック) | 変える速度の差 | -200 ~ 200 の整数 | - |
Python
turtle = Turtle(0)

turtle.change_wheel_speed('both', 10)
停止する
Turtle の移動を止めます。
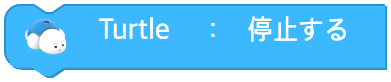
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.stop()
車輪が動いている?
車輪が動いていれば true、止まっていれば false を返します。
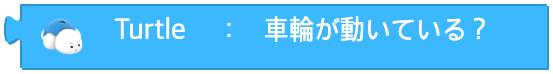
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.wheel_moving()
車輪を中心に旋回する
旋回の中心と方向、角度を設定します。
待つにチェックを入れると、回転が完了するまで待ちます。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| base | ドロップダウンオプション | 旋回の中心になる車輪 | 左車輪(left_wheel), 右車輪(right_wheel) | - |
| direction | ドロップダウンオプション | 回転の方向 | 前進(forward), 後進(backward) | - |
| data | 入力値(ブロック) | 回転の角度(度) | 0 以上の実数 | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot('left_wheel', 'forward', 90, wait=True)
円を描く
ペンで円を描くとき、回転の方向、半径、角度を設定します。
待つにチェックを入れると、回転が完了するまで待ちます。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| direction | ドロップダウンオプション | 回転の方向 | 左前(left_forward), 左後(left_backward), 右前(right_forward), 右後(right_backward) | - |
| degree | 入力値(ブロック) | 回転の角度(度) | 0 以上の実数 | - |
| radius | 入力値(ブロック) | 回転の半径 | 0 以上の実数 | - |
| unit | ドロップダウンオプション | 半径の単位 | cm, mm, インチ(inch) | cm |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.pivot_circle('left_forward', 90, 1, 'cm', wait=True)
線をたどる
床のカラーセンサーを使って、特定の色の線をたどって移動します。
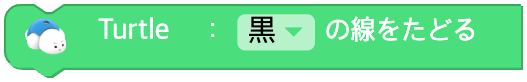
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| line | ドロップダウンオプション | たどる線の色 | 黒(black), 赤(red), 緑(green), 青(blue), すべての色(any) | black |
Python
turtle = Turtle(0)

turtle.trace_line('black')
特定の色まで線をたどる
床のカラーセンサーを使って、B の色に出会うまで A の色の線をたどって移動します。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| line | ドロップダウンオプション | たどる線の色 | 黒(black), 赤(red), 緑(green), 青(blue), すべての色(any) | - |
| color | ドロップダウンオプション | 止まる色 | 黒(black), 赤(red), 緑(green), シアン(cyan), 青(blue), マゼンタ(magenta), すべての色(any) | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_line_until_color('black', 'red', wait=True)
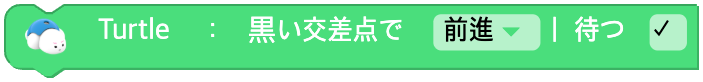
交差点を移動して次の交差点まで進む
Turtle が交差点で指定した方向に移動したあと、次の交差点に出会うまで進みます。
待つにチェックを入れると、移動が完了するまで待ちます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| direction | ドロップダウンオプション | 交差点での移動方向 | 前進(forward), 左(left), 右(right), Uターン(uturn) | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.trace_intersection('left', wait=True)
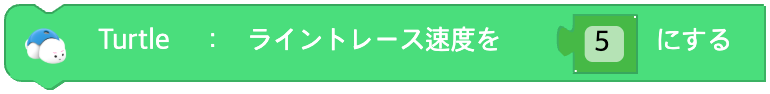
ライントレース速度を設定
ライントレースの速度を設定します。速度の範囲は 1 ~ 10 です。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | ライントレースの速度 | 1 ~ 10 の整数 | - |
Python
turtle = Turtle(0)

turtle.set_trace_speed(5)
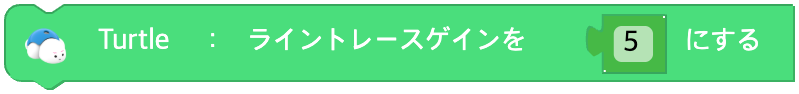
ライントレースゲインを設定
ライントレースの方向の変化量を設定します。変化量の範囲は 1 ~ 10 です。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | 方向の変化量 | 1 ~ 10 の整数 | - |
Python
turtle = Turtle(0)

turtle.set_trace_gain(5)
ライントレースを停止する
Turtle のライントレース機能を終了します。
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.stop_trace()
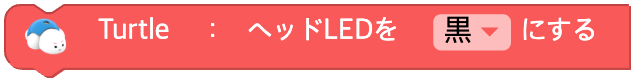
ヘッドLEDの色を設定
Turtle のヘッドLEDの色を設定します。
カラーパレットで色を選ぶと、色の名前(英語の文字列)に変換されて呼び出されます。(R, G, B の数値ではなく色の名前でコードが生成されます。)
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| color | 色 | カラーパレットの選択 → 色の名前(英語)に変換 | 色の名前: 'black', 'red', 'yellow', 'green', 'cyan', 'blue', 'magenta', 'white' | - |
Python
turtle = Turtle(0)

turtle.set_led_color('red')
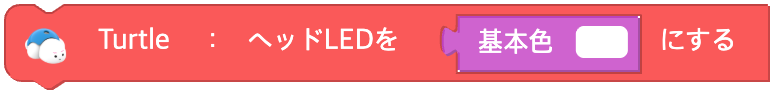
色カテゴリーのブロックでLEDの色を設定
色カテゴリーのブロックの出力 ([R, G, B]) を入力として受け取り、ヘッドLEDの色を設定します。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(色) | 色カテゴリーのブロックまたは [R, G, B] 配列 | [0~255, 0~255, 0~255] | - |
Python
turtle = Turtle(0)

turtle.set_led_color(*Utils.color('red'))
RGB の分だけLEDの色を変える
現在のヘッドLEDの色に、入力した R, G, B の変化量を足して新しい色を設定します。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| r | 入力値(フィールド) | 赤の変化量 | -255 ~ 255 の整数 | 0 |
| g | 入力値(フィールド) | 緑の変化量 | -255 ~ 255 の整数 | 0 |
| b | 入力値(フィールド) | 青の変化量 | -255 ~ 255 の整数 | 0 |
Python
turtle = Turtle(0)

turtle.change_led_color(10, 0, 0)
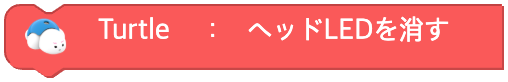
ヘッドLEDを消す
ヘッドLEDの色を消します。
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.turn_off()
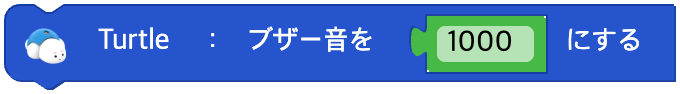
ブザー音を設定
指定した周波数で、Turtle のブザー音を設定します。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| hz | 入力値(ブロック) | 周波数(Hz) | 0 ~ 6553.5 の実数 | - |
Python
turtle = Turtle(0)

turtle.sound_buzz(440)
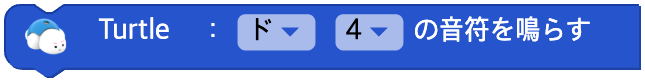
音符を鳴らす
Turtle が指定した音階を鳴らします。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| note | ドロップダウンオプション | 音階 | ド(C), ド#(C#), レ(D), レ#(D#), ミ(E), ファ(F), ファ#(F#), ソ(G), ソ#(G#), ラ(A), ラ#(A#), シ(B) | - |
| octave | ドロップダウンオプション | オクターブ | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
turtle = Turtle(0)

turtle.sound_note('D', 5)
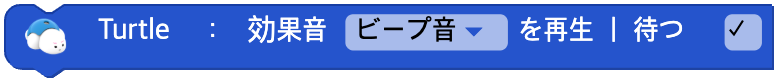
効果音を再生
Turtle が特定のサウンドクリップを再生します。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| clip | ドロップダウンオプション | サウンドクリップ名 | 'mute', 'beep', 'siren', 'engine', 'robot', 'march', 'birthday', 'dibidibidip', 'good_job' など | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
turtle = Turtle(0)

turtle.sound_clip('siren', wait=True)
音を消す
Turtle の音を消します。
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.sound_off()
音を再生中?
音を再生中なら true、再生中でなければ false を返します。
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.sound_playing()
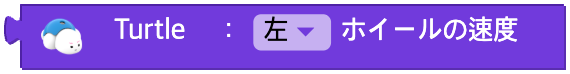
ホイールの速度
特定の車輪の速度
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 対象の車輪 | 左(left), 右(right) | - |
Python
turtle = Turtle(0)

turtle.wheel_speed('left')
床面カラーセンサー
床のカラーセンサーの値
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.floor()
カードの色
床のカラーセンサーで読み取ったカードの色の名前
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.card_color()
カードの色パターン
床のカラーセンサーで読み取ったカードの色のパターン
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.card_pattern()
軸の加速度
特定の軸の重力加速度の値
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 測定する軸 | x, y, z | - |
Python
turtle = Turtle(0)

turtle.acceleration('x')
温度
温度センサーの値
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.temperature()
信号強度
信号の強さ
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.signal_strength()
バッテリー
バッテリーの電圧
パラメーター
(なし)
Python
turtle = Turtle(0)

turtle.battery()
特定の色に触れている?
指定した特定の色に触れているかを、Turtle のカラーセンサーで測定して true(True) / false(False) で返します。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| color | ドロップダウンオプション | 色の名前 | unknown, red, yellow, green, cyan, blue, magenta, white | - |
Python
turtle = Turtle(0)

turtle.is_card_color('red')
カードパターンが ~ ?
カラーセンサーが認識したカードの色のパターンが一致するかを true(True) / false(False) で返します。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| pattern | ドロップダウンオプション | カードパターン名 | 'red_yellow', 'red_green', 'blue_red' | - |
Python
turtle = Turtle(0)

turtle.is_card_pattern('red_yellow')
背面ボタンの状態
背面にあるボタンが押されているか、クリックされたかどうか
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| event | ドロップダウンオプション | ボタンの状態の種類 | 押された(pressed), クリックされた(click), 長くクリックされた(long_click) | - |
Python
turtle = Turtle(0)

turtle.button('pressed')
状態が変わったかどうか
ロボットの状態が変わったかどうか
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 状態の種類 | 0 ~ 5(下の表を参照) | - |
| unit | 条件 |
|---|---|
| 0 | acceleration('x') > 50 |
| 1 | acceleration('x') < -50 |
| 2 | acceleration('y') > 50 |
| 3 | acceleration('y') < -50 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -30 |
Python
turtle = Turtle(0)

# unit = 0
turtle.acceleration('x') > 50