
RaccoonBot
インスタンスの宣言
RaccoonBot ブロックを作業領域に追加すると、Python コードには次のようなインスタンスの宣言が自動的に挿入されます:
raccoon = RaccoonBot(0)
# 複数のインスタンスがある場合
raccoon_1 = RaccoonBot(1)
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| index | ドロップダウンオプション | インスタンス番号(0 から始まる) | 0 以上の整数 | 0 |
関節のモーターをオン / オフ
それぞれの関節モーターにかかっている制御を解除するか、保つかを決めます。
設定しない場合は、すべての関節のモーター制御がオンの状態で始まります。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 関節番号 | すべて(-1), 1(1), 2(2), 3(3), 4(4) | -1 |
| on | チェックボックス | モーター制御 ON / OFF | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# すべての関節、モーター制御をオフ
raccoon.motor(-1, False)

# 1 番の関節、モーター制御をオン
raccoon.motor(1, True)
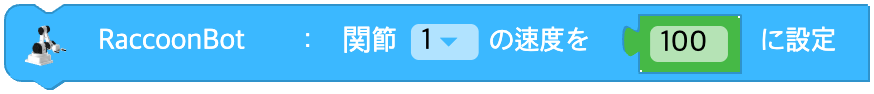
関節の速度を設定
選んだ関節の速度を設定します。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| joint | ドロップダウンオプション | 関節番号 | すべて(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 入力値(ブロック) | 関節の速度 | -100 ~ 100 の整数 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
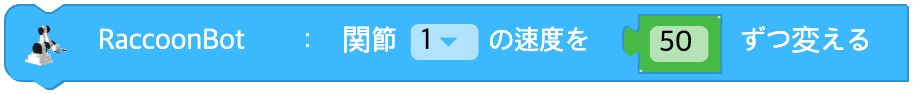
関節の速度を変える
選んだ関節の速度を変えます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| joint | ドロップダウンオプション | 関節番号 | すべて(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 入力値(ブロック) | 変える速度の差 | -200 ~ 200 の整数 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
関節の速度をまとめて設定
4 つの関節の速度をまとめて設定します。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(配列) | 4 つの関節の速度の配列 | [joint1, joint2, joint3, joint4], 各 -100~100 | - |
Python
raccoon = RaccoonBot(0)

# リテラル配列 [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# 変数の配列
raccoon.set_speed_joints(*arr)
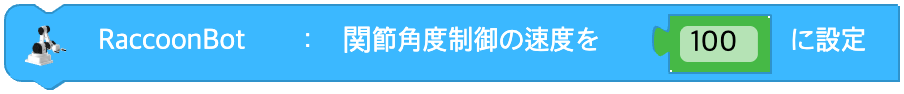
関節角度制御の速度を設定
角度制御モードで関節を制御する速度を設定します。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | 角度制御の最大速度 | 0 ~ 100 の整数 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
関節の角度を設定
選んだ関節の角度を設定します。
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| joint | ドロップダウンオプション | 関節番号 | すべて(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 入力値(ブロック) | 関節の角度(度) | 上の表を参照(自動で clamp) | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
関節の角度を変える
選んだ関節の角度を変えます。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| joint | ドロップダウンオプション | 関節番号 | すべて(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | 入力値(ブロック) | 変える角度の差(度) | 上の表を参照(自動で clamp) | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
関節角度をまとめて設定
4 つの関節の角度をまとめて設定します。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(配列) | 4 つの関節の角度の配列または姿勢の名前 | [j1, j2, j3, j4] 配列 | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# 明示的な配列
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
関節の状態を初期化
4 つの関節の角度を、あらかじめ定義された姿勢 ('zero', 'park', 'home') に設定します。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | ドロップダウン | 姿勢の名前 | 'zero' / 'park' / 'home' | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
姿勢のプリセット:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# 姿勢のプリセット
raccoon.set_angle_joints('home', wait=True)
関節角度を保存
現在のエンコーダーの値を、好きな変数に保存します。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| encoder | 変数 | 保存する変数の名前 | 変数 | - |
| data | 入力値(配列) | 保存する初期の配列 | 4 要素の配列または空の配列 | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
特定の座標を設定
特定の座標を設定して、ロボットアームを移動させます。
それぞれの座標の範囲は次のとおりです。
手首を基準 => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
グリッパーを基準 => 接続した機器によって範囲が変わることがあります。
グリッパーの向きは、地面に対して水平または垂直に固定されます。
移動できない座標を入力した場合は、その命令をスキップします。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| origin | ドロップダウンオプション | 基準点 | 手首(wrist), エンドエフェクター(end_effector) | - |
| pos | ドロップダウンオプション | 軸 | x, y, z | - |
| data | 入力値(ブロック) | 座標の値 | x: -20 ~ 20cm, y: -10 ~ 20cm, z: -2 ~ 28cm | - |
| unit | ドロップダウンオプション | 単位 | cm, mm, インチ(inch) | cm |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# x 座標を 10cm に設定
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# end_effector を基準にした z 座標
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
特定の座標を変える
現在の位置を基準に特定の座標を変えて、ロボットアームを移動させます。
それぞれの座標の範囲は次のとおりです。
手首を基準 => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
グリッパーを基準 => 接続した機器によって範囲が変わることがあります。
グリッパーの向きは、地面に対して水平または垂直に固定されます。
移動できない座標を入力した場合は、その命令をスキップします。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| origin | ドロップダウンオプション | 基準点 | 手首(wrist), エンドエフェクター(end_effector) | - |
| pos | ドロップダウンオプション | 軸 | x, y, z | - |
| data | 入力値(ブロック) | 変える座標の差 | 実数 | - |
| unit | ドロップダウンオプション | 単位 | cm, mm, インチ(inch) | cm |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
xyz 座標に移動
x, y, z の座標をそれぞれ指定した値にまとめて設定します。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| origin | ドロップダウンオプション | 基準点 | 手首(wrist), エンドエフェクター(end_effector) | - |
| x | 入力値(ブロック) | x 座標 | 実数 | - |
| y | 入力値(ブロック) | y 座標 | 実数 | - |
| z | 入力値(ブロック) | z 座標 | 実数 | - |
| unit | ドロップダウンオプション | 単位 | cm, mm, インチ(inch) | cm |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
エンドエフェクターのロックを設定
グリッパーを固定する向きを設定します。オプションを水平または垂直に設定したあとは、関節 4 の速度や角度を制御できなくなります。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| mode | ドロップダウンオプション | 固定する向き | なし(none), 水平(horizontal), 垂直(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
エンドエフェクターでつかむ / 置く
エンドエフェクターで物をつかんだり置いたりします。
unit のドロップダウンの値によって、2 つのメソッドのうち 1 つが呼び出されます。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | 動作 | つかむ(閉じる)(pick), 置く(開く)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
エンドエフェクターの機器
現在接続されているグリッパーの番号
(1, 3, 4: つかみグリッパー, 2: 真空グリッパー)

パラメーター
(なし)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
エンドエフェクターの状態
グリッパーが物をつかんでいる状態
(0: 置いた状態, 1: つかんだ状態)

パラメーター
(なし)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
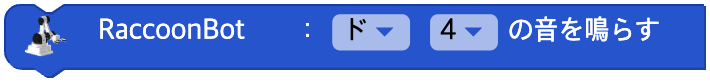
音を鳴らす
RaccoonBot が指定した音階を鳴らします。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| note | ドロップダウンオプション | 音階 | ド(C), ド#(C#), レ(D), レ#(D#), ミ(E), ファ(F), ファ#(F#), ソ(G), ソ#(G#), ラ(A), ラ#(A#), シ(B) | - |
| octave | ドロップダウンオプション | オクターブ | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
効果音を再生
RaccoonBot が特定のサウンドクリップを再生します。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| clip | ドロップダウンオプション | サウンドクリップ名 | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' など | - |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
音を止める
RaccoonBot の音を消します。
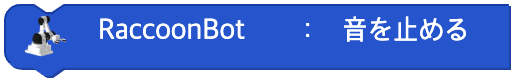
パラメーター
(なし)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
エンコーダー
選んだ関節のエンコーダーの値
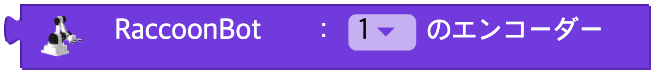
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| joint | ドロップダウンオプション | 関節番号(またはすべての関節) | 1, 2, 3, 4, すべて(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# すべての関節
raccoon.encoder(-1)
選んだ要素の座標
基準点の現在の xyz 座標を返します。pos を省略すると [x, y, z] の配列全体を、指定するとその軸の値だけを返します。
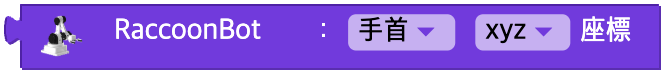
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| origin | ドロップダウンオプション | 基準点 | 手首(wrist), エンドエフェクター(end_effector) | wrist |
| pos | ドロップダウンオプション | 軸(または全体) | x, y, z, xyz(省略すると配列全体を返す) | None(全体) |
Python
raccoon = RaccoonBot(0)

# 特定の軸
raccoon.get_coordinates('wrist', 'x')

# 全体(3 要素の配列)
raccoon.get_coordinates('wrist')
信号強度
信号の強さ
パラメーター
(なし)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
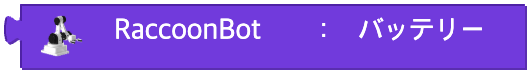
バッテリー
バッテリーの電圧
パラメーター
(なし)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
ボタンが押された?
選んだボタンが押されているか、クリックイベントが発生したかどうか

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| unit | ドロップダウンオプション | ボタンの名前 | teach, play, power, delete, any | - |
| event | ドロップダウンオプション | イベントの種類 | 押された(pressed), クリック(click), 長くクリック(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
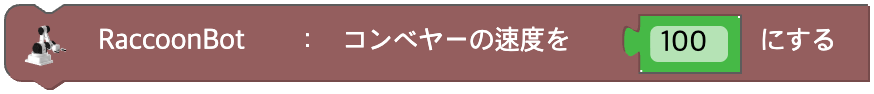
コンベヤーの速度を設定
コンベヤーベルトの速度を設定します。速度の範囲は -100 ~ 100 です。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | コンベヤーの速度 | -100 ~ 100 の整数 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
コンベヤーを動かす
コンベヤーで一定の距離だけ動かします。

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | 動かす距離 | 0 以上の実数 | - |
| unit | ドロップダウンオプション | 距離の単位 | cm, mm, インチ(inch) | cm |
| wait | チェックボックス | 完了を待つかどうか | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
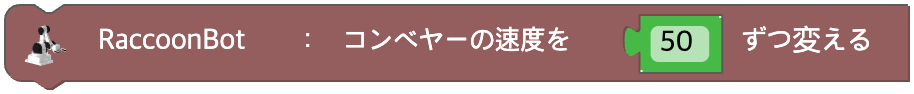
コンベヤーの速度を変える
コンベヤーベルトの速度を変えます。
パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| data | 入力値(ブロック) | 変える速度の差 | -200 ~ 200 の整数 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
コンベヤーを止める
コンベヤーを止めます。
パラメーター
(なし)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
コンベヤーが動いている?
コンベヤーベルトが動いているかどうか
パラメーター
(なし)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
コンベヤーのボタンが押された?
コンベヤーのボタンが押されているか、クリックイベントが発生したかどうか

パラメーター
| 名前 | 区分 | 説明 | 範囲・種類 | デフォルト値 |
|---|---|---|---|---|
| event | ドロップダウンオプション | イベントの種類 | 押された(pressed), クリック(click), 長くクリック(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')