
RaccoonBot
Dichiarare l'istanza
Se aggiungi un blocco di RaccoonBot all'area di lavoro, nel codice Python viene inserita automaticamente la dichiarazione di istanza seguente:
raccoon = RaccoonBot(0)
# se ci sono più istanze
raccoon_1 = RaccoonBot(1)
Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| index | Opzione di elenco | Numero dell'istanza (parte da 0) | intero maggiore o uguale a 0 | 0 |
Accendere / spegnere il motore dell'articolazione
Decide se rilasciare o mantenere il controllo applicato a ogni motore di articolazione.
Se non lo imposti, si parte con il controllo dei motori di tutte le articolazioni acceso.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| unit | Opzione di elenco | Numero dell'articolazione | tutte le articolazioni(-1), n. 1(1), n. 2(2), n. 3(3), n. 4(4) | -1 |
| on | Casella di controllo | Controllo del motore ON / OFF | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# tutte le articolazioni, controllo del motore spento
raccoon.motor(-1, False)

# articolazione n. 1, controllo del motore acceso
raccoon.motor(1, True)
Impostare la velocità dell'articolazione
Imposta la velocità dell'articolazione scelta.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| joint | Opzione di elenco | Numero dell'articolazione | tutte le articolazioni(-1), n. 1(1), n. 2(2), n. 3(3), n. 4(4) | - |
| data | Ingresso (blocco) | Velocità dell'articolazione | intero -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
Cambiare la velocità dell'articolazione
Cambia la velocità dell'articolazione scelta.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| joint | Opzione di elenco | Numero dell'articolazione | tutte le articolazioni(-1), n. 1(1), n. 2(2), n. 3(3), n. 4(4) | - |
| data | Ingresso (blocco) | Differenza di velocità da applicare | intero -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
Impostare in una volta la velocità delle articolazioni
Imposta in una volta la velocità delle quattro articolazioni.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| data | Ingresso (array) | Array con le velocità delle 4 articolazioni | [joint1, joint2, joint3, joint4], ognuna -100~100 | - |
Python
raccoon = RaccoonBot(0)

# array letterale [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# array in una variabile
raccoon.set_speed_joints(*arr)
Impostare la velocità del controllo angolare delle articolazioni
Imposta la velocità con cui le articolazioni sono comandate nel modo di controllo angolare.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| data | Ingresso (blocco) | Velocità massima del controllo angolare | intero 0 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
Impostare l'angolo dell'articolazione
Imposta l'angolo dell'articolazione scelta.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| joint | Opzione di elenco | Numero dell'articolazione | tutte le articolazioni(-1), n. 1(1), n. 2(2), n. 3(3), n. 4(4) | - |
| data | Ingresso (blocco) | Angolo dell'articolazione (gradi) | vedi la tabella sopra (viene limitato automaticamente) | - |
| wait | Casella di controllo | Se aspettare la fine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Cambiare l'angolo dell'articolazione
Cambia l'angolo dell'articolazione scelta.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| joint | Opzione di elenco | Numero dell'articolazione | tutte le articolazioni(-1), n. 1(1), n. 2(2), n. 3(3), n. 4(4) | - |
| data | Ingresso (blocco) | Differenza di angolo da applicare (gradi) | vedi la tabella sopra (viene limitato automaticamente) | - |
| wait | Casella di controllo | Se aspettare la fine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Impostare in una volta gli angoli delle articolazioni
Imposta in una volta l'angolo delle quattro articolazioni.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| data | Ingresso (array) | Array con gli angoli delle 4 articolazioni o nome di una posa | array [j1, j2, j3, j4] | - |
| wait | Casella di controllo | Se aspettare la fine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# array esplicito
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Inizializzare lo stato delle articolazioni
Imposta l'angolo delle quattro articolazioni su una posa predefinita ('zero', 'park', 'home').

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| data | Elenco | Nome della posa | 'zero' / 'park' / 'home' | - |
| wait | Casella di controllo | Se aspettare la fine | TRUE / FALSE | TRUE |
Pose preimpostate:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# posa preimpostata
raccoon.set_angle_joints('home', wait=True)
Salvare gli angoli delle articolazioni
Salva i valori attuali dell'encoder in una variabile qualsiasi.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| encoder | Variabile | Nome della variabile in cui salvare | variabile | - |
| data | Ingresso (array) | Array iniziale da salvare | array di 4 elementi o array vuoto | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Impostare una coordinata determinata
Muove il braccio robotico impostando il valore di una coordinata determinata.
Gli intervalli delle coordinate sono i seguenti.
Rispetto al polso => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
Rispetto alla pinza => l'intervallo può cambiare a seconda del dispositivo collegato.
L'orientamento della pinza è fisso in orizzontale o in verticale rispetto al suolo.
Se inserisci una coordinata a cui non si può arrivare, il comando viene saltato.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| origin | Opzione di elenco | Punto di riferimento | polso(wrist), organo terminale(end_effector) | - |
| pos | Opzione di elenco | Asse | x, y, z | - |
| data | Ingresso (blocco) | Valore della coordinata | x: -20 ~ 20 cm, y: -10 ~ 20 cm, z: -2 ~ 28 cm | - |
| unit | Opzione di elenco | Unità | cm, mm, pollici(inch) | cm |
| wait | Casella di controllo | Se aspettare la fine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# impostare la coordinata x a 10 cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# coordinata z rispetto a end_effector
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Cambiare una coordinata determinata
Muove il braccio robotico cambiando il valore di una coordinata determinata rispetto alla posizione attuale.
Gli intervalli delle coordinate sono i seguenti.
Rispetto al polso => x: -20,0 cm ~ 20,0 cm, y: -10,0 cm ~ 20,0 cm, z: -2,0 mm ~ 28,0 cm
Rispetto alla pinza => l'intervallo può cambiare a seconda del dispositivo collegato.
L'orientamento della pinza è fisso in orizzontale o in verticale rispetto al suolo.
Se inserisci una coordinata a cui non si può arrivare, il comando viene saltato.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| origin | Opzione di elenco | Punto di riferimento | polso(wrist), organo terminale(end_effector) | - |
| pos | Opzione di elenco | Asse | x, y, z | - |
| data | Ingresso (blocco) | Differenza di coordinata da applicare | decimale | - |
| unit | Opzione di elenco | Unità | cm, mm, pollici(inch) | cm |
| wait | Casella di controllo | Se aspettare la fine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Muoversi a una coordinata xyz
Imposta in una volta le coordinate x, y e z sui valori indicati.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| origin | Opzione di elenco | Punto di riferimento | polso(wrist), organo terminale(end_effector) | - |
| x | Ingresso (blocco) | Coordinata x | decimale | - |
| y | Ingresso (blocco) | Coordinata y | decimale | - |
| z | Ingresso (blocco) | Coordinata z | decimale | - |
| unit | Opzione di elenco | Unità | cm, mm, pollici(inch) | cm |
| wait | Casella di controllo | Se aspettare la fine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Impostare il blocco dell'organo terminale
Imposta l'orientamento in cui la pinza è bloccata. Dopo che l'opzione è impostata su orizzontale o verticale, non puoi più comandare la velocità né l'angolo dell'articolazione 4.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| mode | Opzione di elenco | Orientamento del blocco | nessuno(none), orizzontale(horizontal), verticale(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
Prendere / posare un oggetto con l'organo terminale
Prende o posa un oggetto con l'organo terminale.
A seconda del valore del menu a tendina unit chiama uno dei due metodi.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| unit | Opzione di elenco | Azione | prendi (chiudi)(pick), posa (apri)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
Dispositivo dell'organo terminale
Il numero della pinza collegata in questo momento
(1, 3, 4: pinza a morsetto, 2: pinza a vuoto)

Parametri
(nessuno)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
Stato dell'organo terminale
Lo stato in cui la pinza tiene un oggetto
(0: ha posato, 1: ha preso)

Parametri
(nessuno)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
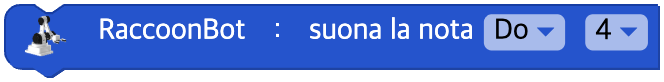
Suonare una nota
RaccoonBot riproduce la nota indicata.
Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| note | Opzione di elenco | Nota | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Opzione di elenco | Ottava | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
Riprodurre un clip audio
RaccoonBot riproduce un clip audio determinato.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| clip | Opzione di elenco | Nome del clip audio | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' e altri | - |
| wait | Casella di controllo | Se aspettare la fine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
Disattivare l'audio
Spegne l'audio di RaccoonBot.
Parametri
(nessuno)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
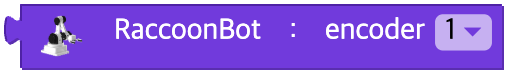
Valore dell'encoder
Il valore dell'encoder dell'articolazione scelta
Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| joint | Opzione di elenco | Numero dell'articolazione (o tutte le articolazioni) | 1, 2, 3, 4, tutte le articolazioni(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# tutte le articolazioni
raccoon.encoder(-1)
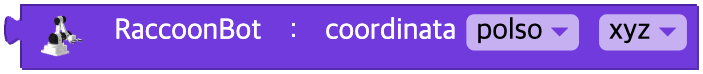
Coordinata dell'elemento scelto
Restituisce le coordinate xyz attuali del punto di riferimento.
Se ometti pos restituisce l'array completo [x, y, z]; se lo indichi restituisce solo il valore di quell'asse.
Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| origin | Opzione di elenco | Punto di riferimento | polso(wrist), organo terminale(end_effector) | wrist |
| pos | Opzione di elenco | Asse (o tutti) | x, y, z, tutti (se omesso restituisce l'array completo) | None (tutti) |
Python
raccoon = RaccoonBot(0)

# un asse determinato
raccoon.get_coordinates('wrist', 'x')

# tutti (array di 3 elementi)
raccoon.get_coordinates('wrist')
Valore della potenza del segnale
La potenza del segnale
Parametri
(nessuno)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
Tensione della batteria
La tensione della batteria
Parametri
(nessuno)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
Il pulsante è premuto?
Se il pulsante scelto è premuto oppure se si è verificato un evento di clic

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| unit | Opzione di elenco | Nome del pulsante | teach(teach), play(play), power(power), delete(delete), qualunque pulsante(any) | - |
| event | Opzione di elenco | Tipo di evento | premuto(pressed), clic(click), clic prolungato(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
Impostare la velocità del nastro trasportatore
Imposta la velocità del nastro trasportatore. L'intervallo della velocità è -100 ~ 100.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| data | Ingresso (blocco) | Velocità del nastro trasportatore | intero -100 ~ 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
Impostare la distanza del nastro trasportatore
Sposta il nastro trasportatore di una distanza determinata.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| data | Ingresso (blocco) | Distanza dello spostamento | decimale maggiore o uguale a 0 | - |
| unit | Opzione di elenco | Unità della distanza | cm, mm, pollici(inch) | cm |
| wait | Casella di controllo | Se aspettare la fine | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
Variare la velocità del nastro trasportatore
Varia la velocità del nastro trasportatore.

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| data | Ingresso (blocco) | Differenza di velocità da applicare | intero -200 ~ 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
Arrestare il nastro trasportatore
Arresta il nastro trasportatore.
Parametri
(nessuno)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
Il nastro trasportatore è in movimento?
Se il nastro trasportatore è in funzione

Parametri
(nessuno)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
Il pulsante del nastro trasportatore è premuto?
Se il pulsante del nastro trasportatore è premuto oppure se si è verificato un evento di clic

Parametri
| Nome | Tipo | Descrizione | Intervallo / Tipo | Valore predefinito |
|---|---|---|---|---|
| event | Opzione di elenco | Tipo di evento | premuto(pressed), cliccato(click), cliccato a lungo(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')