
RaccoonBot
Instanssin esittely
Kun lisäät RaccoonBot-lohkon työtilaan, Python-koodiin lisätään automaattisesti seuraava instanssin esittely:
raccoon = RaccoonBot(0)
# Kun instansseja on useita
raccoon_1 = RaccoonBot(1)
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| index | Pudotusvalikon vaihtoehto | Instanssin numero (alkaa nollasta) | Kokonaisluku 0 tai suurempi | 0 |
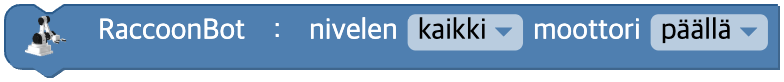
Nivelmoottorien ohjaus päälle / pois
Määrittää, vapautetaanko vai säilytetäänkö kunkin nivelmoottorin ohjaus.
Jos et määritä mitään, robotti käynnistyy niin, että kaikkien nivelten moottoriohjaus on päällä.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Nivelen numero | kaikki(-1), 1(1), 2(2), 3(3), 4(4) | -1 |
| on | Valintaruutu | Moottoriohjaus PÄÄLLÄ / POIS | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# kaikki nivelet, moottoriohjaus pois
raccoon.motor(-1, False)

# nivel 1, moottoriohjaus päälle
raccoon.motor(1, True)
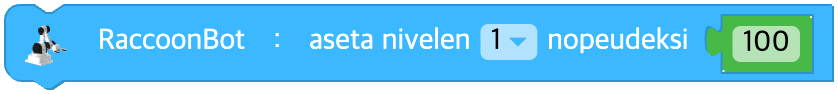
Aseta nivelen nopeus
Määrittää valitsemasi nivelen nopeuden.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| joint | Pudotusvalikon vaihtoehto | Nivelen numero | kaikki(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Syöte (lohko) | Nivelen nopeus | Kokonaisluku välillä -100 ja 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_speed_joint(1, 100)
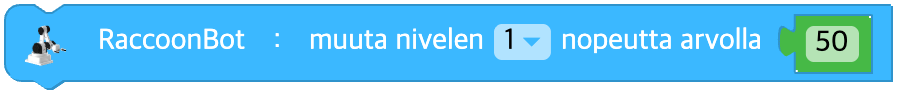
Muuta nivelen nopeutta
Muuttaa valitsemasi nivelen nopeutta.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| joint | Pudotusvalikon vaihtoehto | Nivelen numero | kaikki(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Syöte (lohko) | Nopeuden muutos | Kokonaisluku välillä -200 ja 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_speed_joint(1, 50)
Aseta nivelten nopeudet kerralla
Määrittää kaikkien neljän nivelen nopeuden kerralla.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (taulukko) | Taulukko, jossa on neljän nivelen nopeudet | [joint1, joint2, joint3, joint4], kukin -100~100 | - |
Python
raccoon = RaccoonBot(0)

# suoraan kirjoitettu taulukko [10, 20, 30, 40]
raccoon.set_speed_joints(10, 20, 30, 40)

# taulukko muuttujasta
raccoon.set_speed_joints(*arr)
Aseta nivelten kulmaohjauksen nopeus
Määrittää nopeuden, jolla niveliä ohjataan kulmaohjaustilassa.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Kulmaohjauksen suurin nopeus | Kokonaisluku välillä 0 ja 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.angle_max_speed(100)
Aseta nivelen kulma
Määrittää valitsemasi nivelen kulman.
| joint | min | max |
|---|---|---|
| 1 | -120 | 120 |
| 2 | -90 | 30 |
| 3 | -150 | 0 |
| 4 | -105 | 105 |

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| joint | Pudotusvalikon vaihtoehto | Nivelen numero | kaikki(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Syöte (lohko) | Nivelen kulma (astetta) | Katso yllä oleva taulukko (rajataan automaattisesti) | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_angle_joint(1, 90, wait=True)
Muuta nivelen kulmaa
Muuttaa valitsemasi nivelen kulmaa.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| joint | Pudotusvalikon vaihtoehto | Nivelen numero | kaikki(-1), 1(1), 2(2), 3(3), 4(4) | - |
| data | Syöte (lohko) | Kulman muutos (astetta) | Katso yllä oleva taulukko (rajataan automaattisesti) | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_angle_joint(1, 10, wait=True)
Aseta nivelkulmat kerralla
Määrittää kaikkien neljän nivelen kulman kerralla.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (taulukko) | Taulukko, jossa on neljän nivelen kulmat, tai asennon nimi | Taulukko [j1, j2, j3, j4] | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# kirjoitettu taulukko
raccoon.set_angle_joints(0, 0, 0, 0, wait=True)
Alusta nivelten tila
Asettaa neljän nivelen kulmat valmiiksi määriteltyyn asentoon ('zero', 'park', 'home').

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Pudotusvalikko | Asennon nimi | 'zero' / 'park' / 'home' | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Valmiit asennot:
'zero'→[0, 0, 0, 0]'park'→[0, 25, -145, -60]'home'→[0, -10, -140, 60]
Python
raccoon = RaccoonBot(0)

# valmis asento
raccoon.set_angle_joints('home', wait=True)
Tallenna nivelkulmat
Tallentaa nykyiset enkooderiarvot valitsemaasi muuttujaan.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| encoder | Muuttuja | Muuttujan nimi, johon tallennetaan | Muuttuja | - |
| data | Syöte (taulukko) | Tallennettava alkutaulukko | Nelialkioinen tai tyhjä taulukko | - |
Python
raccoon = RaccoonBot(0)
encoder = None

encoder = raccoon.save_encoder([3, -6, -73, 60])
Aseta koordinaatti
Siirtää robottivartta määrittämällä tietyn koordinaatin.
Koordinaattien alueet ovat nämä.
Ranteeseen nähden => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
Tarttujaan nähden => alue voi vaihdella sen mukaan, mikä laite on liitetty.
Tarttujan suunta on kiinteästi joko vaakasuora tai pystysuora alustaan nähden.
Jos kirjoitat koordinaatin, johon robotti ei voi siirtyä, komento ohitetaan.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| origin | Pudotusvalikon vaihtoehto | Lähtöpiste | ranne(wrist), tarttuja(end_effector) | - |
| pos | Pudotusvalikon vaihtoehto | Akseli | x, y, z | - |
| data | Syöte (lohko) | Koordinaatin arvo | x: -20 ~ 20cm, y: -10 ~ 20cm, z: -2 ~ 28cm | - |
| unit | Pudotusvalikon vaihtoehto | Yksikkö | cm, mm, tuuma(inch) | cm |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

# aseta x-koordinaatiksi 10 cm
raccoon.set_coordinate('wrist', 'x', 10, 'cm', wait=True)

# z-koordinaatti end_effectoriin nähden
raccoon.set_coordinate('end_effector', 'z', 15, 'cm', wait=True)
Muuta koordinaattia
Siirtää robottivartta muuttamalla tiettyä koordinaattia nykyiseen asemaan nähden.
Koordinaattien alueet ovat nämä.
Ranteeseen nähden => x: -20.0cm ~ 20.0cm, y: -10.0cm ~ 20.0cm, z: -2.0mm ~ 28.0cm
Tarttujaan nähden => alue voi vaihdella sen mukaan, mikä laite on liitetty.
Tarttujan suunta on kiinteästi joko vaakasuora tai pystysuora alustaan nähden.
Jos kirjoitat koordinaatin, johon robotti ei voi siirtyä, komento ohitetaan.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| origin | Pudotusvalikon vaihtoehto | Lähtöpiste | ranne(wrist), tarttuja(end_effector) | - |
| pos | Pudotusvalikon vaihtoehto | Akseli | x, y, z | - |
| data | Syöte (lohko) | Koordinaatin muutos | Desimaaliluku | - |
| unit | Pudotusvalikon vaihtoehto | Yksikkö | cm, mm, tuuma(inch) | cm |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.change_coordinate('wrist', 'y', 5, 'cm', wait=True)
Siirry xyz-koordinaatteihin
Asettaa x-, y- ja z-koordinaatit antamiisi arvoihin kerralla.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| origin | Pudotusvalikon vaihtoehto | Lähtöpiste | ranne(wrist), tarttuja(end_effector) | - |
| x | Syöte (lohko) | x-koordinaatti | Desimaaliluku | - |
| y | Syöte (lohko) | y-koordinaatti | Desimaaliluku | - |
| z | Syöte (lohko) | z-koordinaatti | Desimaaliluku | - |
| unit | Pudotusvalikon vaihtoehto | Yksikkö | cm, mm, tuuma(inch) | cm |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.set_coordinates('wrist', 0, 15, 20, 'cm', wait=True)
Aseta tarttujan lukitus
Määrittää, mihin suuntaan tarttuja lukitaan. Kun asetuksena on vaaka- tai pystysuora, et voi enää ohjata nivelen 4 nopeutta tai kulmaa.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| mode | Pudotusvalikon vaihtoehto | Lukitussuunta | ei mitään(none), vaakasuora(horizontal), pystysuora(vertical) | - |
Python
raccoon = RaccoonBot(0)

raccoon.lock('horizontal')
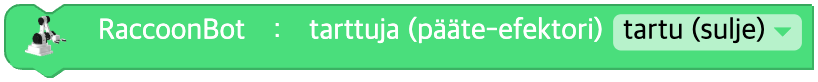
Tartu / laske esine tarttujalla
Tarttuu esineeseen tai laskee sen tarttujalla.
Unit-pudotusvalikon arvon mukaan kutsutaan toista kahdesta metodista.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Toiminto | tartu (sulje)(pick), laske (avaa)(place) | - |
Python
raccoon = RaccoonBot(0)

# unit = "pick"
raccoon.pick()
# unit = "place"
raccoon.place()
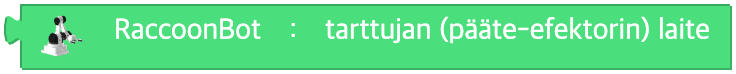
Tarttujan laite
Nyt liitettynä olevan tarttujan numero
(1, 3, 4: pihtitarttuja, 2: alipainetarttuja)
Parametrit
(ei mitään)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_device()
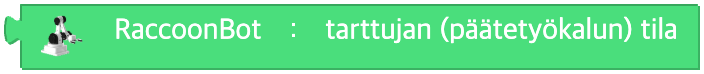
Tarttujan tila
Pitääkö tarttuja esinettä
(0: laskettu, 1: tartuttu)
Parametrit
(ei mitään)
Python
raccoon = RaccoonBot(0)

raccoon.end_effector_status()
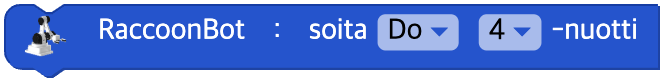
Soita nuotti
RaccoonBot soittaa valitsemasi nuotin.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| note | Pudotusvalikon vaihtoehto | Nuotti | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Pudotusvalikon vaihtoehto | Oktaavi | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
raccoon = RaccoonBot(0)

raccoon.sound_note('D', 5)
Toista äänileike
RaccoonBot toistaa tietyn äänileikkeen.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| clip | Pudotusvalikon vaihtoehto | Äänileikkeen nimi | 'mute', 'beep', 'siren', 'robot', 'connect', 'wake_up', 'start', 'bye' ja muut | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.sound_clip('siren', wait=True)
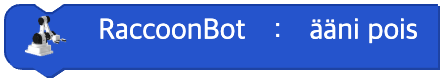
Ääni pois
Sammuttaa RaccoonBotin äänen.
Parametrit
(ei mitään)
Python
raccoon = RaccoonBot(0)

raccoon.sound_off()
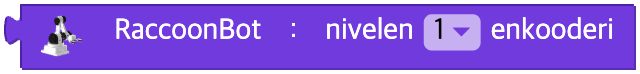
Enkooderin arvo
Valitsemasi nivelen enkooderin arvo
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| joint | Pudotusvalikon vaihtoehto | Nivelen numero (tai kaikki nivelet) | 1, 2, 3, 4, kaikki(-1) | -1 |
Python
raccoon = RaccoonBot(0)

# joint = 1
raccoon.encoder(1)

# kaikki nivelet
raccoon.encoder(-1)
Valitun kohteen koordinaatti
Palauttaa lähtöpisteen nykyiset xyz-koordinaatit.
Jos jätät pos-arvon pois, palautetaan koko taulukko [x, y, z], ja jos annat sen, palautetaan vain kyseisen akselin arvo.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| origin | Pudotusvalikon vaihtoehto | Lähtöpiste | ranne(wrist), tarttuja(end_effector) | wrist |
| pos | Pudotusvalikon vaihtoehto | Akseli (tai kaikki) | x, y, z, kaikki (jos jätetään pois, palautetaan koko taulukko) | None (kaikki) |
Python
raccoon = RaccoonBot(0)

# tietty akseli
raccoon.get_coordinates('wrist', 'x')

# kaikki (kolmialkioinen taulukko)
raccoon.get_coordinates('wrist')
Signaalin voimakkuus
Signaalin voimakkuus
Parametrit
(ei mitään)
Python
raccoon = RaccoonBot(0)

raccoon.signal_strength()
Akku
Akun jännite
Parametrit
(ei mitään)
Python
raccoon = RaccoonBot(0)

raccoon.battery()
Onko painike painettu?
Onko valitsemasi painike painettuna tai onko tapahtunut napsautus

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Painikkeen nimi | teach(teach), play(play), power(power), delete(delete), mikä tahansa(any) | - |
| event | Pudotusvalikon vaihtoehto | Tapahtuman laji | painettu(pressed), napsautettu(click), pitkä napsautus(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.button('teach', 'pressed')
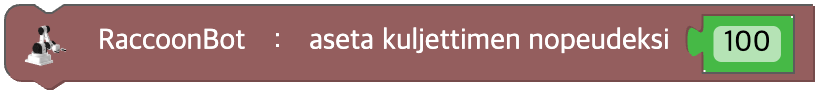
Aseta kuljettimen nopeus
Määrittää kuljetinhihnan nopeuden. Nopeus on välillä -100 ja 100.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Kuljettimen nopeus | Kokonaisluku välillä -100 ja 100 | - |
Python
raccoon = RaccoonBot(0)

raccoon.set_conveyor_speed(100)
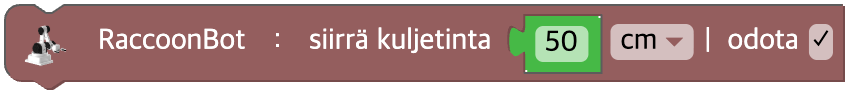
Siirrä kuljetinta matka
Siirtää kuljetinta määrittämäsi matkan.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Siirrettävä matka | Desimaaliluku 0 tai suurempi | - |
| unit | Pudotusvalikon vaihtoehto | Matkan yksikkö | cm, mm, tuuma(inch) | cm |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_move(50, 'cm', wait=True)
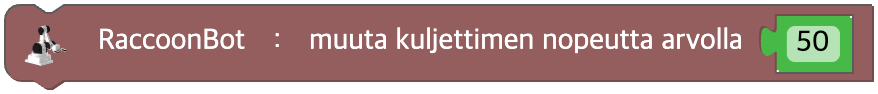
Muuta kuljettimen nopeutta
Muuttaa kuljetinhihnan nopeutta.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Nopeuden muutos | Kokonaisluku välillä -200 ja 200 | - |
Python
raccoon = RaccoonBot(0)

raccoon.change_conveyor_speed(10)
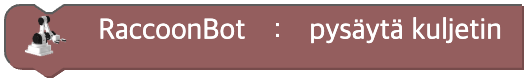
Pysäytä kuljetin
Pysäyttää kuljettimen.
Parametrit
(ei mitään)
Python
raccoon = RaccoonBot(0)

raccoon.stop_conveyor()
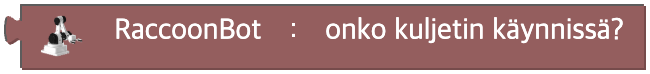
Onko kuljetin käynnissä?
Onko kuljetinhihna käynnissä
Parametrit
(ei mitään)
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_running()
Onko kuljettimen painike painettu?
Onko kuljettimen painike painettuna tai onko tapahtunut napsautus

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| event | Pudotusvalikon vaihtoehto | Tapahtuman laji | painettu(pressed), napsautettu(click), pitkä napsautus(long_click) | - |
Python
raccoon = RaccoonBot(0)

raccoon.conveyor_button('pressed')