
Hamster
Instanssin esittely
Kun lisäät Hamster-lohkon työtilaan, Python-koodiin lisätään automaattisesti seuraava instanssin esittely:
hamster = Hamster(0)
# Kun instansseja on useita
hamster_1 = Hamster(1)
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| index | Pudotusvalikon vaihtoehto | Instanssin numero (alkaa nollasta) | Kokonaisluku 0 tai suurempi | 0 |
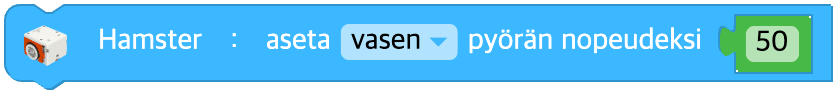
Aseta pyörän nopeus
Määrittää pyörän nopeuden. Nopeus on välillä -100 ja 100.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava pyörä | vasen(left), oikea(right), molemmat(both) | - |
| speed | Syöte (lohko) | Pyörän nopeus | Kokonaisluku välillä -100 ja 100, 0: pysähdys | - |
Python
hamster = Hamster(0)

hamster.set_wheel_speed('both', 50)
Liiku ajan
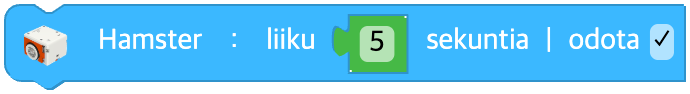
Ajaa määrittämäsi ajan nykyisellä pyörän nopeudella.
Jos pyörän nopeutta ei ole asetettu, robotti ajaa eteenpäin oletusnopeudella.
Kun valitset odota, suoritus odottaa, kunnes liike on valmis.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Ajoaika (sekuntia) | Desimaaliluku 0 tai suurempi | - |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

# wait = TRUE
hamster.move_time(5, wait=True)
# wait = FALSE
hamster.move_time(0.5, wait=False)
Muuta pyörän nopeutta
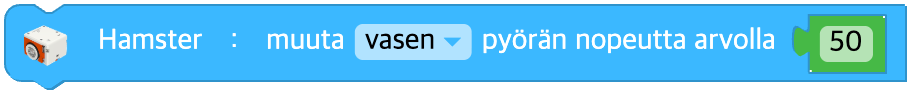
Muuttaa Hamsterin pyörän nopeutta.
Uusi pyörän nopeus on nykyinen pyörän nopeus plus kirjoittamasi nopeus.
Uusi pyörän nopeus rajataan välille -100 ja 100.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava pyörä | vasen(left), oikea(right), molemmat(both) | - |
| speed | Syöte (lohko) | Nopeuden muutos | Kokonaisluku välillä -200 ja 200 | - |
Python
hamster = Hamster(0)

hamster.change_wheel_speed('both', 10)
Pysäytä
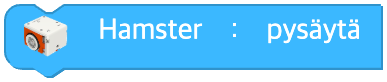
Pysäyttää Hamsterin liikkeen.
Hamsterin molempien pyörien nopeus nollataan.
Parametrit
(ei mitään)
Python
hamster = Hamster(0)

hamster.stop()
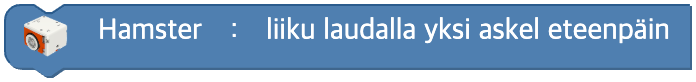
Liiku laudalla yksi askel eteenpäin
Liikkuu laudalla yhden askelen kerrallaan laudan ruudutuksen mukaan.
Parametrit
(ei mitään)
Python
hamster = Hamster(0)

hamster.grid_move()
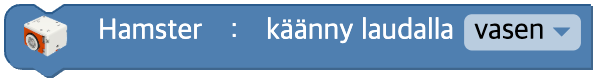
Käänny laudalla
Kääntyy laudalla 90 astetta määrittämääsi suuntaan.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| direction | Pudotusvalikon vaihtoehto | Kääntymissuunta | vasen(left), oikea(right) | - |
Python
hamster = Hamster(0)

hamster.grid_turn('left')
Seuraa viivaa anturilla
Hamster seuraa tietyn väristä viivaa lattia-anturin avulla.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| floor | Pudotusvalikon vaihtoehto | Viivaa seuraava lattia-anturi | vasen(left), oikea(right), keskimmäinen(center) | - |
| line | Pudotusvalikon vaihtoehto | Viivan väri | musta(black), valkoinen(white) | black |
Python
hamster = Hamster(0)

hamster.trace_line('left', 'black')
Seuraa viivaa seuraavaan risteykseen
Hamster liikkuu risteyksessä määrittämääsi suuntaan ja jatkaa, kunnes se kohtaa seuraavan risteyksen.
Kun valitset odota, suoritus odottaa, kunnes liike on valmis.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| direction | Pudotusvalikon vaihtoehto | Suunta risteyksessä | vasen(left), oikea(right), eteenpäin(forward), u-käännös(uturn) | - |
| line | Pudotusvalikon vaihtoehto | Viivan väri | musta(black), valkoinen(white) | black |
| wait | Valintaruutu | Odotetaanko, kunnes valmis | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

hamster.trace_intersection('left', 'black', wait=True)
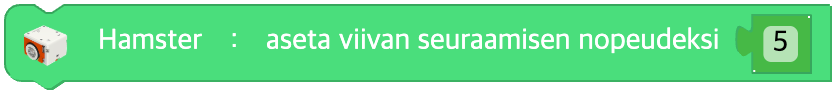
Aseta viivanseurannan nopeus
Määrittää nopeuden, jolla robotti seuraa viivaa. Nopeus on välillä 1 ja 10.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Viivanseurannan nopeus | Kokonaisluku välillä 1 ja 10 | - |
Python
hamster = Hamster(0)

hamster.set_trace_speed(5)
Lopeta viivan seuraaminen
Lopettaa Hamsterin viivanseurannan.
Parametrit
(ei mitään)
Python
hamster = Hamster(0)

hamster.stop_trace()
Aseta LED-valon väri
Määrittää LED-valon värin.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava LED-valo | vasen(left), oikea(right), molemmat(both) | - |
| color | Pudotusvalikon vaihtoehto | Väri | musta(black), sininen(blue), vihreä(green), syaani(cyan), punainen(red), magenta(magenta), keltainen(yellow), valkoinen(white) | - |
Python
hamster = Hamster(0)

hamster.set_led_color('both', 'red')
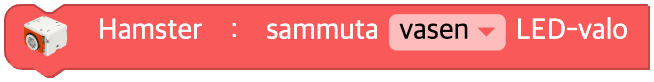
Sammuta LED-valo
Poistaa LED-valon värin.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Ohjattava LED-valo | vasen(left), oikea(right), molemmat(both) | both |
Python
hamster = Hamster(0)

hamster.turn_off('both')
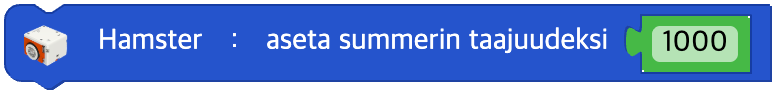
Aseta summerin taajuus
Määrittää Hamsterin summerin äänen valitsemallasi taajuudella.
Taajuus voi olla välillä 1.0 Hz ja 6553.5 Hz.
Jos kirjoitat arvon tämän alueen ulkopuolelta, summeri ei soi.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| hz | Syöte (lohko) | Taajuus (Hz) | Desimaaliluku välillä 0 ja 6553.5 | - |
Python
hamster = Hamster(0)

hamster.sound_buzz(440)
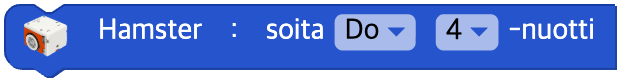
Soita nuotti
Hamster soittaa valitsemasi nuotin.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| note | Pudotusvalikon vaihtoehto | Nuotti | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Pudotusvalikon vaihtoehto | Oktaavi | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
hamster = Hamster(0)

hamster.sound_note('D', 5)
Ääni pois
Sammuttaa Hamsterin äänen.
Parametrit
(ei mitään)
Python
hamster = Hamster(0)

hamster.sound_off()
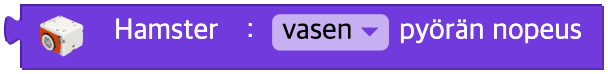
Pyörän nopeus
Tietyn pyörän nopeus
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Luettava pyörä | vasen(left), oikea(right) | - |
Python
hamster = Hamster(0)

hamster.wheel_speed('left')
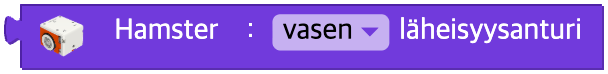
Läheisyysanturin arvo
Tietyn läheisyysanturin arvo
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Mitattavan anturin sijainti | vasen(left), oikea(right) | - |
Python
hamster = Hamster(0)

hamster.proximity('left')
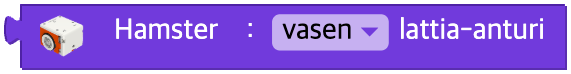
Lattia-anturin arvo
Tietyn lattia-anturin arvo
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Mitattavan anturin sijainti | vasen(left), oikea(right), keskimmäinen(center) | - |
Python
hamster = Hamster(0)

hamster.floor('left')
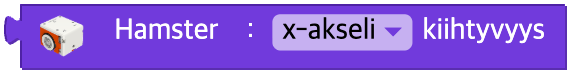
Kiihtyvyyden arvo
Painovoiman kiihtyvyys tietyllä akselilla
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Mitattava akseli | x-akseli(x), y-akseli(y), z-akseli(z) | - |
Python
hamster = Hamster(0)

hamster.acceleration('x')
Kirkkaus
Kirkkausanturin arvo
Parametrit
(ei mitään)
Python
hamster = Hamster(0)

hamster.light()
Lämpötila
Lämpötila-anturin arvo
Parametrit
(ei mitään)
Python
hamster = Hamster(0)

hamster.temperature()
Signaalin voimakkuus
Signaalin voimakkuus
Parametrit
(ei mitään)
Python
hamster = Hamster(0)

hamster.signal_strength()
Akku
Akun jännite
Parametrit
(ei mitään)
Python
hamster = Hamster(0)

hamster.battery()
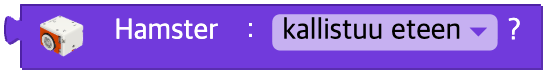
Onko tila muuttunut?
Onko robotin tila muuttunut
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Tilan laji | Välillä 0 ja 6 (katso alla oleva taulukko) | - |
| unit | Ehto |
|---|---|
| 0 | acceleration('x') > 5000 |
| 1 | acceleration('x') < -5000 |
| 2 | acceleration('y') > 5000 |
| 3 | acceleration('y') < -5000 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -3000 |
| 6 | proximity('left') > 50 or proximity('right') > 50 |
Python
hamster = Hamster(0)

# unit = 0
hamster.acceleration('x') > 5000
# unit = 6
hamster.proximity('left') > 50 or hamster.proximity('right') > 50
Aseta portti tilaan
Määrittää I/O-portin tulotilan.

Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | I/O-portti | A(a), B(b), molemmat(both) | - |
| option | Pudotusvalikon vaihtoehto | I/O-tila | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
hamster = Hamster(0)

hamster.io_mode('both', 'analog_input')
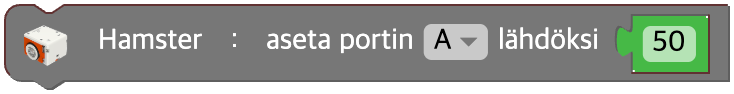
Aseta portin lähtö
Määrittää valitsemasi I/O-portin lähtöarvon.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | I/O-portti | A(a), B(b), molemmat(both) | - |
| data | Syöte (lohko) | Lähtöarvo | Kokonaisluku välillä 0 ja 180 | - |
Python
hamster = Hamster(0)

hamster.set_output('both', 90)
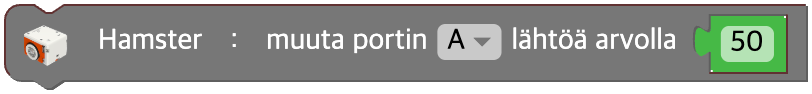
Muuta portin lähtöä
Muuttaa valitsemasi I/O-portin lähtöarvoa.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | I/O-portti | A(a), B(b), molemmat(both) | - |
| data | Syöte (lohko) | Lähtöarvon muutos | Kokonaisluku | - |
Python
hamster = Hamster(0)

hamster.change_output('a', 10)
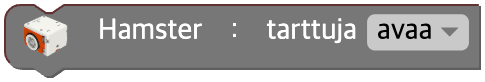
Avaa / sulje tarttuja
Avaa tai sulkee Hamsterin tarttujan.
Unitin arvon mukaan kutsutaan toista kahdesta metodista.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | Toiminto | sulje(close), avaa(open) | - |
Python
hamster = Hamster(0)

# unit = "open"
hamster.open_gripper()
# unit = "close"
hamster.close_gripper()
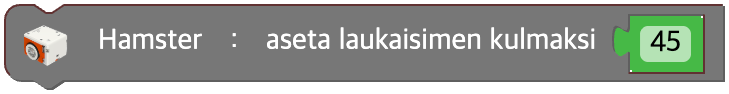
Aseta laukaisimen kulma
Ohjaa laukaisinta määrittämällä kulman. Kulma on välillä 0 ja 180.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| data | Syöte (lohko) | Laukaisimen kulma | Kokonaisluku välillä 0 ja 180 | - |
Python
hamster = Hamster(0)

hamster.shooter(45)
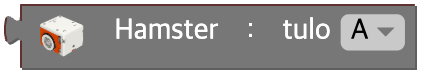
Portin tuloarvo
Palauttaa Hamsterin I/O-portin tuloarvon.
Parametrit
| Nimi | Laji | Kuvaus | Alue / Tyyppi | Oletus |
|---|---|---|---|---|
| unit | Pudotusvalikon vaihtoehto | I/O-portti | A(a), B(b) | - |
Python
hamster = Hamster(0)

hamster.get_input('a')