
Hamster
Deklarasi instans
Saat Anda menambahkan blok Hamster ke area kerja, deklarasi instans berikut otomatis disisipkan ke kode Python:
hamster = Hamster(0)
# Bila ada beberapa instans
hamster_1 = Hamster(1)
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| index | Pilihan daftar turun | Nomor instans (mulai dari 0) | bilangan bulat 0 atau lebih | 0 |
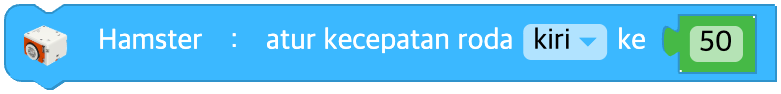
Mengatur kecepatan roda
Menentukan kecepatan roda. Rentang kecepatannya dari -100 sampai 100.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Jenis roda | kiri(left), kanan(right), keduanya(both) | - |
| speed | Nilai masukan (blok) | Kecepatan roda | bilangan bulat -100 sampai 100, 0: berhenti | - |
Python
hamster = Hamster(0)

hamster.set_wheel_speed('both', 50)
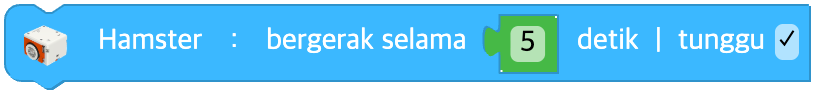
Bergerak selama waktu tertentu
Bergerak selama waktu yang ditentukan dengan kecepatan roda saat ini.
Bila Anda belum mengatur kecepatan roda, robot maju dengan kecepatan bawaan.
Bila Anda mencentang tunggu, robot menunggu sampai gerakannya selesai.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Lama gerakan (detik) | bilangan real 0 atau lebih | - |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

# wait = TRUE
hamster.move_time(5, wait=True)
# wait = FALSE
hamster.move_time(0.5, wait=False)
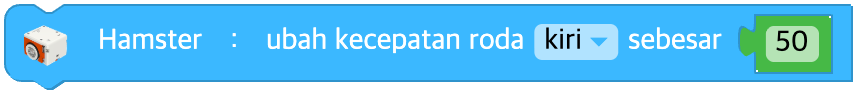
Mengubah kecepatan roda
Mengubah kecepatan roda Hamster.
Kecepatan roda yang baru adalah kecepatan saat ini ditambah nilai yang Anda masukkan.
Kecepatan roda yang baru ditetapkan dalam rentang -100 sampai 100.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Jenis roda | kiri(left), kanan(right), keduanya(both) | - |
| speed | Nilai masukan (blok) | Besar perubahan kecepatan | bilangan bulat -200 sampai 200 | - |
Python
hamster = Hamster(0)

hamster.change_wheel_speed('both', 10)
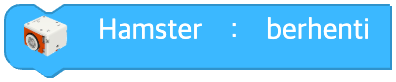
Berhenti
Menghentikan gerakan Hamster.
Kecepatan kedua roda Hamster dikembalikan ke 0.
Parameter
(tidak ada)
Python
hamster = Hamster(0)

hamster.stop()
Maju satu langkah di papan
Bergerak satu petak demi satu petak di atas papan sesuai aturan yang ditetapkan.
Parameter
Tidak ada.
Python
hamster = Hamster(0)

hamster.grid_move()
Berputar sekali di papan
Berputar 90 derajat ke arah yang ditentukan di atas papan.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| direction | Pilihan daftar turun | Arah putaran | kiri(left), kanan(right) | - |
Python
hamster = Hamster(0)

hamster.grid_turn('left')
Menelusuri garis dengan sensor
Hamster memakai sensor lantai untuk menelusuri garis berwarna tertentu.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| floor | Pilihan daftar turun | Sensor lantai yang dipakai | kiri(left), kanan(right), tengah(center) | - |
| line | Pilihan daftar turun | Warna garis | hitam(black), putih(white) | black |
Python
hamster = Hamster(0)

hamster.trace_line('left', 'black')
Melewati persimpangan lalu berhenti di persimpangan berikutnya
Hamster bergerak ke arah yang ditentukan di persimpangan, lalu terus berjalan sampai bertemu persimpangan berikutnya.
Bila Anda mencentang tunggu, robot menunggu sampai gerakannya selesai.

Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| direction | Pilihan daftar turun | Arah di persimpangan | belok kiri(left), belok kanan(right), lurus(forward), putar balik(uturn) | - |
| line | Pilihan daftar turun | Warna garis | hitam(black), putih(white) | black |
| wait | Kotak centang | Menunggu selesai atau tidak | TRUE / FALSE | TRUE |
Python
hamster = Hamster(0)

hamster.trace_intersection('left', 'black', wait=True)
Mengatur kecepatan penelusuran garis
Mengatur kecepatan penelusuran garis. Rentang kecepatannya dari 1 sampai 10.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Kecepatan penelusuran garis | bilangan bulat 1 sampai 10 | - |
Python
hamster = Hamster(0)

hamster.set_trace_speed(5)
Menghentikan penelusuran garis
Mengakhiri fungsi penelusuran garis Hamster.
Parameter
(tidak ada)
Python
hamster = Hamster(0)

hamster.stop_trace()
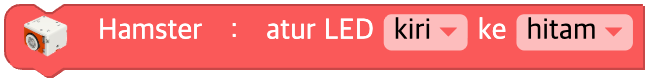
Mengatur warna LED
Mengatur warna LED.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | LED yang diatur | kiri(left), kanan(right), keduanya(both) | - |
| color | Pilihan daftar turun | Warna | hitam(black), biru(blue), hijau(green), sian(cyan), merah(red), magenta(magenta), kuning(yellow), putih(white) | - |
Python
hamster = Hamster(0)

hamster.set_led_color('both', 'red')
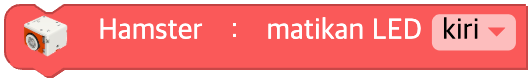
Mematikan LED
Menghapus warna LED.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | LED yang dimatikan | kiri(left), kanan(right), keduanya(both) | both |
Python
hamster = Hamster(0)

hamster.turn_off('both')
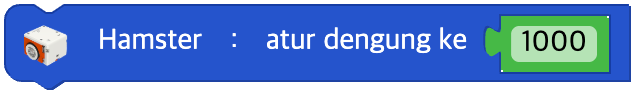
Mengatur bunyi dengung
Mengatur bunyi dengung Hamster pada frekuensi yang ditentukan.
Rentang frekuensi yang dapat dibunyikan adalah 1,0 Hz sampai 6553,5 Hz.
Bila Anda memasukkan nilai di luar rentang itu, bunyi dengung tidak keluar.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| hz | Nilai masukan (blok) | Frekuensi (Hz) | bilangan real 0 sampai 6553,5 | - |
Python
hamster = Hamster(0)

hamster.sound_buzz(440)
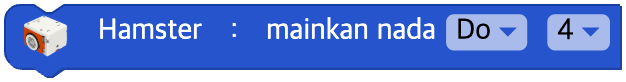
Memainkan nada
Hamster memainkan nada yang ditentukan.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| note | Pilihan daftar turun | Nada | Do(C), Do#(C#), Re(D), Re#(D#), Mi(E), Fa(F), Fa#(F#), Sol(G), Sol#(G#), La(A), La#(A#), Si(B) | - |
| octave | Pilihan daftar turun | Oktaf | 1, 2, 3, 4, 5, 6, 7 | 4 |
Python
hamster = Hamster(0)

hamster.sound_note('D', 5)
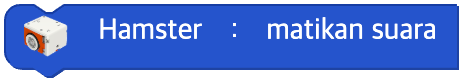
Mematikan suara
Mematikan suara Hamster.
Parameter
(tidak ada)
Python
hamster = Hamster(0)

hamster.sound_off()
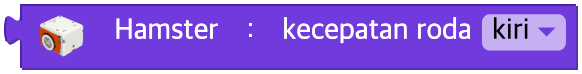
Nilai kecepatan roda
Kecepatan roda tertentu
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Roda yang dibaca | kiri(left), kanan(right) | - |
Python
hamster = Hamster(0)

hamster.wheel_speed('left')
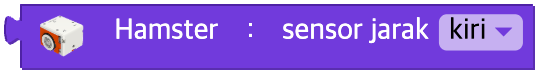
Nilai sensor jarak
Nilai sensor jarak tertentu
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Letak sensor yang dibaca | kiri(left), kanan(right) | - |
Python
hamster = Hamster(0)

hamster.proximity('left')
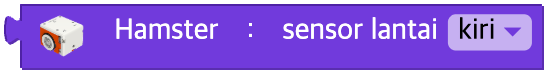
Nilai sensor lantai
Nilai sensor lantai tertentu
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Letak sensor yang dibaca | kiri(left), kanan(right), tengah(center) | - |
Python
hamster = Hamster(0)

hamster.floor('left')
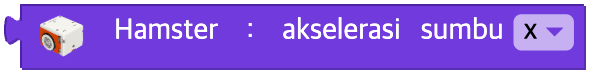
Nilai percepatan gravitasi
Nilai percepatan gravitasi pada sumbu tertentu
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Sumbu yang diukur | x, y, z | - |
Python
hamster = Hamster(0)

hamster.acceleration('x')
Nilai sensor kecerahan
Nilai sensor kecerahan
Parameter
(tidak ada)
Python
hamster = Hamster(0)

hamster.light()
Nilai sensor suhu
Nilai sensor suhu
Parameter
(tidak ada)
Python
hamster = Hamster(0)

hamster.temperature()
Nilai kekuatan sinyal
Kekuatan sinyal
Parameter
(tidak ada)
Python
hamster = Hamster(0)

hamster.signal_strength()
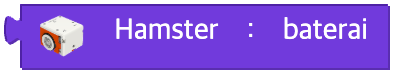
Tegangan baterai
Tegangan baterai
Parameter
(tidak ada)
Python
hamster = Hamster(0)

hamster.battery()
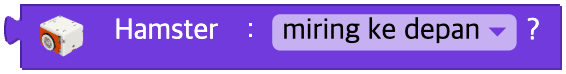
Perubahan keadaan
Apakah keadaan robot berubah atau tidak
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Jenis keadaan | 0 ~ 6 (lihat tabel di bawah) | - |
| unit | Kondisi |
|---|---|
| 0 | acceleration('x') > 5000 |
| 1 | acceleration('x') < -5000 |
| 2 | acceleration('y') > 5000 |
| 3 | acceleration('y') < -5000 |
| 4 | acceleration('z') > 0 |
| 5 | acceleration('z') < -3000 |
| 6 | proximity('left') > 50 or proximity('right') > 50 |
Python
hamster = Hamster(0)

# unit = 0
hamster.acceleration('x') > 5000
# unit = 6
hamster.proximity('left') > 50 or hamster.proximity('right') > 50
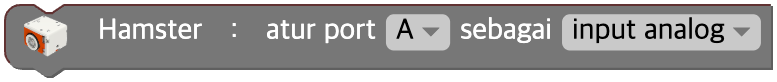
Mengatur mode input port masukan keluaran
Mengatur mode input port IO.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port masukan keluaran | a, b, keduanya(both) | - |
| option | Pilihan daftar turun | Mode masukan keluaran | analog_input, digital_input, digital_input_pullup, digital_input_pulldown, analog_input_voltage, servo_output, pwm_output, digital_output | - |
Python
hamster = Hamster(0)

hamster.io_mode('both', 'analog_input')
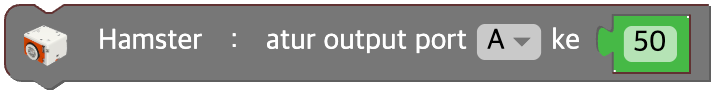
Mengatur output port masukan keluaran
Mengatur nilai output port IO yang ditentukan.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port masukan keluaran | a, b, keduanya(both) | - |
| data | Nilai masukan (blok) | Nilai output | bilangan bulat 0 sampai 180 | - |
Python
hamster = Hamster(0)

hamster.set_output('both', 90)
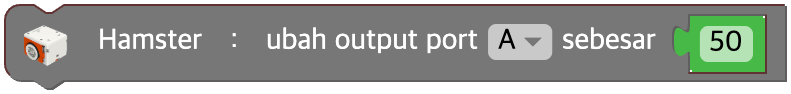
Mengubah output port masukan keluaran
Mengubah nilai output port IO yang ditentukan.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port masukan keluaran | a, b, keduanya(both) | - |
| data | Nilai masukan (blok) | Besar perubahan nilai output | bilangan bulat | - |
Python
hamster = Hamster(0)

hamster.change_output('a', 10)
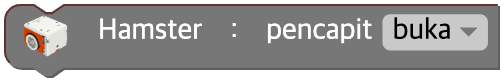
Membuka / menutup gripper
Membuka atau menutup gripper Hamster.
Sesuai nilai unit, salah satu dari dua metode dipanggil.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Tindakan | tutup(close), buka(open) | - |
Python
hamster = Hamster(0)

# unit = "open"
hamster.open_gripper()
# unit = "close"
hamster.close_gripper()
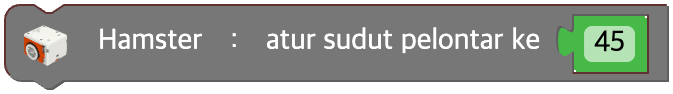
Mengatur sudut penembak
Mengendalikan penembak dengan mengatur sudutnya. Rentang sudutnya dari 0 sampai 180.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| data | Nilai masukan (blok) | Sudut penembak | bilangan bulat 0 sampai 180 | - |
Python
hamster = Hamster(0)

hamster.shooter(45)
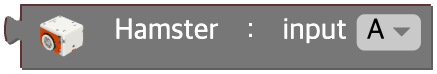
Nilai input port masukan keluaran
Mengembalikan nilai input port masukan keluaran Hamster.
Parameter
| Nama | Jenis | Keterangan | Rentang / Tipe | Bawaan |
|---|---|---|---|---|
| unit | Pilihan daftar turun | Port masukan keluaran | a, b | - |
Python
hamster = Hamster(0)

hamster.get_input('a')